

서론
선행연구
1. 인간 운전자 중심 도로 안전 연구
2. 자율주행 안전 관련 연구
3. 기존 연구와의 차별성
분석방법론
1. 분석 대상 및 범위
2. 데이터 수집 및 구성
3. 분석 지표
4. 분석 방법 및 절차
분석결과
1. 차량 유형별 주행 특성 비교 분석
2. 주행 안전 특성 기반 도로 구간 유형화
3. 유형별 주행 안전 특성 진단 및 시사점 고찰
결론 및 향후 연구
서론
자율주행 기술의 고도화와 함께 자율주행자동차 시범운행지구의 지정 및 운영 범위가 전국적으로 확대됨에 따라, 자율주행 차량(Autonomous Vehicle, AV)과 비자율주행 차량(Manual Vehicle, MV)이 공로를 공유하는 혼합 교통 환경이 현실화되고 있다. 이러한 환경적 변화는 자율주행 시스템이 통제된 환경을 벗어나 복합적인 도심 실도로 여건 하에서 여객 운송 서비스 등 실제 운용 단계로 진입했음을 의미하며, 이는 서로 다른 주행 주체 간의 유기적인 상호작용이 수반되는 새로운 교통 패러다임을 형성하고 있다.
이러한 혼합 교통류 내에서 인적 운전자의 직관적 판단과 자율주행 시스템의 알고리즘 기반 의사결정 메커니즘은 동일한 도로 환경에 대해 상이한 주행 반응을 나타낸다. 특히 자율주행 시스템은 안전성 확보를 위해 보수적인 제어 로직을 수행하는 경향이 있으며, 이는 복합적인 상충 상황이나 시스템의 인지적 한계가 발생하는 지점에서 급격한 감속 및 제어권 전환(Takeover) 등 인적 운전자와는 이질적인 주행 불안정성을 야기할 수 있다. 따라서 실도로 운행 데이터를 기반으로 차종별 주행 특성의 차이가 도로 구간별로 발현되는 양상을 정밀하게 규명하고 이를 유형화하는 것은 자율주행의 안정적인 운영 전략 수립 및 사회적 수용성 확보를 위해 수행되어야 할 핵심적인 과제이다.
기존의 도로 안전성 평가 및 위험운전 분석 연구는 주로 인간 운전자의 주행 행태를 기반으로 수행되어 왔다. DTG (Digital Tachograph) 기반 위험운전행동 지표는 급가속, 급감속, 급진로변경 등 인간 운전자의 인지 및 반응 특성을 전제로 설계되어 있으며, 도로 설계와 운전자 행동 간의 관계에 관한 연구도 인간의 시지각 및 판단 과정을 중심으로 발전해 왔다. 그러나 자율주행 차량은 센서 인지, 알고리즘 기반 판단, 주행 제어 등 기본적인 로직에 의해 주행이 이루어진다는 점에서 인간 운전자와 상이한 특성을 가진다. 자율주행 시스템은 안전을 우선하는 알고리즘의 판단 기준에 따라 주행을 제어하는 경향이 있으며, 이로 인해 복잡한 합류 구간이나 시야가 제한된 환경에서는 급감속 또는 제어권 전환과 같은 인적 운전자와는 다른 형태의 주행 불안정성이 빈번히 발생할 수 있다. 그럼에도 불구하고 기존 연구들은 주로 차량 성능 비교나 시뮬레이션 기반 검증에 집중되어 있으며, 실제 도로 환경에서 자율차와 비자율차의 데이터를 통합하여 도로 구간 단위에서 주행 안정성을 분석하고 유형화한 연구는 매우 부족한 실정이다.
따라서 본 연구는 서울 강남 자율주행자동차 시범운행지구의 실도로 운행 데이터를 활용하여 도심 도로 구간을 주행 안전 특성에 따라 유형화하고, 이를 기반으로 자율주행 친화적 도로 운영을 위한 구간 단위의 진단 근거를 제시하는 것을 목적으로 한다. 이를 위해 강남 시범운행지구에서 실제 여객 운송 서비스를 제공하는 자율주행 택시의 주행 기록 및 제어권 전환 데이터와 일반 택시의 DTG 기반 위험운전행동 데이터를 동일한 시공간적 범위에서 수집하였다. 수집된 데이터를 바탕으로 k-means++ 군집 분석을 적용하여 65개 도로 구간을 5개 유형으로 분류하고, 각 유형에서 나타나는 차량 유형별 주행 특성을 검토하였다. 본 연구의 결과는 혼합 교통 환경에서 도로 구간별 주행 안전 특성을 객관적으로 식별하는 진단 단위를 제공하며, 향후 시범운행지구 내 효율적인 자율주행 운영 전략 수립 및 안전 관리 방향 설정을 위한 실증적 근거로 활용될 수 있을 것으로 기대된다.
선행연구
1. 인간 운전자 중심 도로 안전 연구
도로 안전 분야의 기존 연구는 대체로 인간 운전자의 인지・판단・반응 특성을 전제로 위험운전행동을 정의하고, 이를 도로 환경과 연계하여 해석하는 방향으로 수행되어 왔다. 사업용 차량의 경우 디지털운행기록장치(DTG) 장착이 법적으로 의무화되면서 주행 데이터를 기반으로 한 위험운전행동 분석이 수행되고 있으며, 한국교통안전공단이 정의한 11대 위험운전행동이 분석 단위로 활용되고 있다. Park et al.(2020)은 세종시 버스 DTG 데이터를 활용하여 버스 유형별(시내・마을・시외・전세버스 등) 위험운전행동의 도로 구간별 발생 패턴을 분석하여 다발 지점을 확인하고, 민원 자료와 매칭하여 실제 민원 발생 구간을 검토하였다. Jin et al.(2024)은 대전광역시 상업용 차량의 DTG 데이터를 활용하여 데이터 큐브 모델 기반의 다차원 분석을 수행하고, 운수업체 규모 및 개별 운전자 특성, 시공간 요인에 따른 위험운전행동 특성을 도출하였다. Korea Transportation Safety Authority(2020)는 TIMS 데이터를 활용하여 위험운전행동, 복합 위험운전행동 및 이상운전지표를 도출하고 사고 발생과의 상관관계를 분석하였다. 이들 연구는 DTG 기반 위험운전행동이 도로 구간 단위로 집계될 때 교통사고 발생 및 민원과 통계적으로 유의한 상관성을 갖는다는 점을 설명한다.
또한, 차량 궤적 및 GPS 기반 데이터로 운전 행태를 군집화하여 위험 패턴을 분석하는 연구도 진행되어 왔다. Zahid et al.(2020)은 중국 Luzhou시 택시 운전자의 교통법규 위반 데이터를 GIS 핫스팟 분석과 머신러닝 기법으로 결합하여 주요 위반 행위의 특성과 유형을 분석하였고, Chen et al.(2023)은 차량 궤적 데이터에서 종・횡방향 주행 특성에 따른 안정성 지표, 추종・차로변경 위험에 대한 지표를 정의하고 k-means 군집화를 통해 운전 행태를 위험・공격・안전・보수의 4개 유형으로 분류하였다. Guo et al.(2018)과 Du et al.(2024) 등은 GPS 기반 빅데이터에 딥러닝 또는 k-means 기반 군집화를 적용하여 운전자별 행태 특성을 분석하였다. 이러한 연구들은 차량 단위 또는 운전자 단위에서 누적된 주행 행태를 군집화하여 운전 상황 및 위험 패턴을 식별한다는 공통점을 갖는다.
한편, 사고 발생 자체는 발생 빈도가 낮고 임의적 특성을 갖기 때문에 사고 발생 가능성을 사전적으로 계량화할 수 있는 교통 안전 대체 평가지표(Surrogate Safety Measures, SSM)에 관한 연구도 활발히 수행되어 왔다. 대표적인 SSM으로는 Time-to-Collision(TTC), Stopping Distance Index(SDI), Deceleration Rate to Avoid Crash (DRAC), Crash Potential Index(CPI) 등이 있으며, 종방향・횡방향 주행행태 변동성과 차량 간 상호작용을 통해 도로 구간의 잠재적 사고 위험을 추정하는 데 활용된다. Mahmud et al.(2017)은 SSM의 적용과 개발 관련 연구를 종합적으로 검토하여 시간, 거리, 감속도 등 측정 속성에 따라 지표를 분류하고, 각 지표의 적용 원리와 임계값을 정리하여 향후 연구 방향을 논의하였다. Jo et al.(2022)은 C-ITS 환경에서 수집된 개별 차량 주행자료를 활용하여 고속도로 구간 단위로 집계하고, 상관분석과 랜덤포레스트 기법을 통해 도로 위험구간 식별에 변별력 높은 주행안전성 지표 및 우선순위를 도출하였다. 이처럼 SSM 기반 연구는 사고 발생 이후의 사후적 대응이 아닌 사고 발생 이전의 예방적 도로 안전 관리 패러다임을 뒷받침하는 분석 틀로 자리잡고 있다. 이러한 연구들은 공통적으로 도로 안전을 인적 요소 중심으로 해석하고 있으며, 위험운전행동의 정의 또한 인간 운전자의 인지 및 반응 특성을 전제로 설계된 임계값 기반 지표이다. 그러나 자율주행 차량은 센서 인지, 알고리즘 판단, 자동 제어의 과정을 거쳐 주행 결정을 내린다는 점에서 인간 운전자와 의사결정 메커니즘이 본질적으로 상이하므로(Negash and Yang, 2023) 동일한 분석 틀을 그대로 적용하는 데에는 구조적 한계가 존재한다.
2. 자율주행 안전 관련 연구
자율주행 안전성 정량화에 관한 연구는 다양한 방법론적 접근을 통해 발전해 왔다. Sohrabi et al.(2021)은 자율주행 차량의 안전성을 정량화하는 연구를 검토하여 접근법을 6가지로 분류하고, 각 접근의 입력 데이터와 산출 지표, 적용 범위 등을 비교하였다. 이 중 운전 시뮬레이터와 교통 시뮬레이션은 자율차와 비자율차가 혼재하는 상황에서의 차량 간 상호작용을 평가할 수 있다는 공통점을 가지며, 실도로 시험 데이터 분석은 실제 운행에서 발생한 자율차의 사고율과 사고 특성을 비자율차와 비교하는 데 주로 활용된다. Seo et al.(2025)에 따르면, 자율주행 시스템은 인지・판단・제어의 단계로 구성되며, 판단・제어 단계에서는 강화학습 알고리즘을 통해 다양한 주행 상황에서의 최적 제어 방안을 학습한다. 이처럼 차량 성능 중심의 접근은 차량 단위의 기술적 완성도를 평가하는 데에는 적합하지만, 자율주행 차량이 실제 도로 환경과 상호작용하면서 나타내는 주행 특성을 도로 단위에서 진단하기에는 한계가 있다.
시뮬레이션 기반 연구 역시 자율주행 안전 연구의 주요 방법론으로 활용되어 왔다. 가상 환경에서는 다양한 시나리오를 통제된 조건에서 반복 검증할 수 있다는 장점이 있어, 자율주행 차량과 비자율주행 차량의 상호작용을 분석하는 데에도 폭넓게 활용되고 있다. 운전 시뮬레이터 기반 연구는 자율주행 차량과 인간 운전자 간의 상호작용을 통제된 미시적 환경에서 정밀하게 관찰할 수 있다는 장점이 있다. Jo et al.(2024)은 멀티 에이전트 운전 시뮬레이션(Multi-Agent Driving Simulation, MADS) 환경에서 자율주행 차량을 추종하는 수동주행 차량의 종방향 주행 행태를 정량화하고, 그 결과를 Intelligent Driver Model(IDM) 파라미터로 환산하여 미시 시뮬레이션(VISSIM)에 적용함으로써 혼합 교통 흐름을 보다 현실적으로 나타낼 수 있는 분석 틀을 제시하였다. Lee et al.(2024b)은 SCANeR 시뮬레이션 환경에서 자율주행 차량과 비자율주행 차량의 차량 추종 상황을 구현하여 종・횡방향 및 차량 간 주행안전성 지표를 산출하고, 도시 단속류 도로의 자율-비자율 혼합 추종 상황에서 무신호 교차로가 가장 취약한 구간임을 도출하였다.
교통 시뮬레이션 기반 연구는 시장 침투율과 같은 거시적 조건 변화에 따른 도로 구간 단위 안전 효과를 분석하는 데 활용된다. Kim et al.(2024)은 상암 자율주행자동차 시범운행지구의 자율주행 데이터를 시뮬레이션 환경에 입력하고, 의사결정나무 분석을 통해 자율-비자율 혼재 상황에서 도로 위험구간 식별에 가장 효과적인 평가지표로 평균 jerk를 도출하여 도로 위험구간 및 특성을 제시하였다. He et al.(2025)은 SUMO 기반 시뮬레이션에서 인간 운전자의 운전 행태를 k-means 군집화로 분류한 후 자율주행 시장 침투율 변화에 따른 고속도로 합류부의 안전성 변화를 분석하였으며, Yang et al.(2025)은 VISSIM과 SSAM(Surrogate Safety Assessment Model)을 활용하여 자율주행 택시의 침투율과 제어 전략에 따른 비대칭 교차로 안전성을 평가하였다. 그러나 시뮬레이션 또는 가상 환경 기반 분석은 자율주행 차량의 행태와 교통 조건에 대한 단순화 가정을 따르며, 실제 도로의 복잡한 환경을 충분히 반영하기 어렵다는 한계가 있다.
이러한 한계를 보완하기 위해 시범운행지구의 실도로 운행 데이터를 활용한 연구도 수행되고 있다. Seo et al.(2025)은 판교 Zero City에서 운영된 자율주행 셔틀의 실도로 주행 데이터를 활용하여 SOM-K-means++ 하이브리드 군집 분석을 통해 도로 구간별 자율주행 차량의 주행 패턴을 유형화하였다. Lee et al.(2024a)도 동일한 판교제로시티의 자율주행 셔틀 및 자율협력주행 버스 운행 데이터를 활용하여 자율주행 모니터링 지표 기반의 위험도로구간을 도출하고, 도로 구간 특성과 자율주행 차량의 운행 특성을 연계하여 분석하였다. Kim et al.(2025b)은 서울 상암 자율주행자동차 시범운행지구의 수요응답형 자율주행 서비스 운행데이터에 밀도 기반 군집화(DBSCAN) 기법을 적용하여 제어권 전환 다발구간 28개를 도출하고, 교차로・왕복 차로 수・횡단보도 수가 제어권 전환 발생에 유의한 영향을 미친다는 점을 확인하였다. Kim et al.(2025a)은 서울 상암 자율주행 차량의 자율주행 및 수동주행 모드 데이터를 비교하여, 자율주행 모드에서 속도와 가속도의 변동성이 작아 보다 일관된 주행 행태가 나타나는 반면 불법주정차・자전거 전용차로・교차로 회전 동작 등이 자율주행 모드의 잠재적 위험요인으로 작용함을 이항 로지스틱 회귀분석을 통해 도출하였다. Lee et al.(2025)은 한국의 실제 자율주행 테스트베드의 오픈 자율주행 데이터셋을 활용하여 속도 표준편차, 가속도 노이즈, 차로 위치 표준편차, TTC, DRAC 등 5개 평가지표를 통합한 자율주행 위험점수(Automated Driving Risk Score, ADRS)를 산정하고, 도로의 우회전 교차로와 버스정류장 인근 구간에서 자율주행 안전성이 저하된다는 점을 확인하였다. 한편 Debbaghi et al.(2025)은 유럽 H2020 SHOW 프로젝트의 12개 자율주행 시범 지역에서 다기준 의사결정 분석 기법(TOPSIS)으로 평가하여, 폐쇄 환경에 비해 혼재 교통이 운영되는 개방형 환경에서 안전 사고가 더 빈번하게 발생하였으며, 급제동 이벤트가 적은 지역에서 사용자 만족도가 높음을 확인하였다. 이는 도시 혼재 교통 환경에서 자율주행 차량의 도로 구간 단위 안전성 진단이 갖는 정책적 중요성을 뒷받침한다.
그러나 기존 실도로 기반 연구는 자율주행 차량 단독의 주행 행태나 자율주행 모드 내에서의 안전성 평가에 초점을 두는 경향이 있어, 자율주행 차량과 비자율주행 차량의 실도로 운행 데이터를 통합적으로 활용한 도로 구간 단위 분석은 여전히 제한적이다. 특히 동일한 도시 도로 환경에서 운영되는 두 차종의 주행 안전 특성을 동일한 시공간적 범위에서 비교・분석하고 도로 구간 유형화로 연결되는 연구는 거의 이루어지지 않았다. 자율주행 차량의 주행 안정성은 차량 단독의 기술 수준뿐 아니라 해당 도로 구간을 함께 주행하는 인간 운전자의 행태, 도로 기하구조, 신호 운영 방식 등 도로 환경 특성과의 상호작용 속에서 결정되는 만큼, 두 차종의 주행 데이터를 함께 활용한 도로 구간 단위 분석이 필요한 시점이다.
3. 기존 연구와의 차별성
본 연구는 앞서 검토한 기존 연구에 대해 다음과 같은 측면에서 차별성을 갖는다. 첫째, 분석 환경의 측면에서 도심 시범운행지구의 실도로 운행 데이터를 활용한다. 자율주행과 비자율주행 차량 간 상호작용에 관한 기존 연구는 상당수가 운전 시뮬레이터 또는 미시 시뮬레이션 환경에 기반하고 있는 것과 달리, 본 연구는 서울 강남 자율주행자동차 시범운행지구에서 실제 여객 운송 서비스를 제공하는 자율주행 택시의 운행 데이터를 활용한다. 이는 도심 격자형 도로망과 간선도로가 혼재하는 복합적 도로 환경에서 자율주행 차량의 실도로 주행 특성을 정량적으로 확인할 수 있다는 점에서 의의가 있다.
둘째, 분석 대상의 측면에서 자율주행 차량과 비자율주행 차량의 주행 데이터를 통합적으로 활용한다. 기존 DTG 기반 위험운전행동 연구는 대부분 인간 운전자가 운전하는 사업용 차량만을 대상으로 하였고, 시범운행지구의 실도로 데이터를 활용한 자율주행 안전 연구는 자율주행 차량 단일의 주행 특성 또는 제어권 전환 및 안전 영향요인 등에 초점을 두는 것으로 나타났다. 본 연구는 동일한 시공간적 범위에서 운영된 자율주행 차량과 비자율주행 차량의 주행 데이터를 함께 활용함으로써, 혼합 교통 환경에서 두 차종이 동일한 도로 환경에 어떻게 상이하게 반응하는지를 분석하고자 한다.
셋째, 분석 단위의 측면에서 도로 구간을 분석의 기본 단위로 설정하고, 차량 유형별 주행 안전 특성을 바탕으로 도로 구간을 유형화한다. 기존 연구는 운전자 또는 운수업체 단위, 차량 궤적 및 추종 행태 단위, 또는 시간 시계열 단위로 분석을 수행하였으며, 도로 구간 단위 분석을 수행한 경우 제어권 전환, 평균 jerk, ADRS 등 안전 지표에 초점을 두는 것을 확인하였다. 본 연구는 자율주행 차량의 주행 안정성이 도로 환경과의 상호작용 속에서 형성된다는 점에 주목하여 도로 구간을 분석 단위로 설정하고, 군집 분석을 통해 주행 안전 특성에 따라 구간을 유형화한다. 이를 통해 인간 운전자 중심의 위험운전행동 지표뿐 아니라 자율주행 차량 고유의 안전 지표인 제어권 전환 발생 현황을 함께 반영하여 도로 구간의 특성을 다면적으로 진단한다.
분석방법론
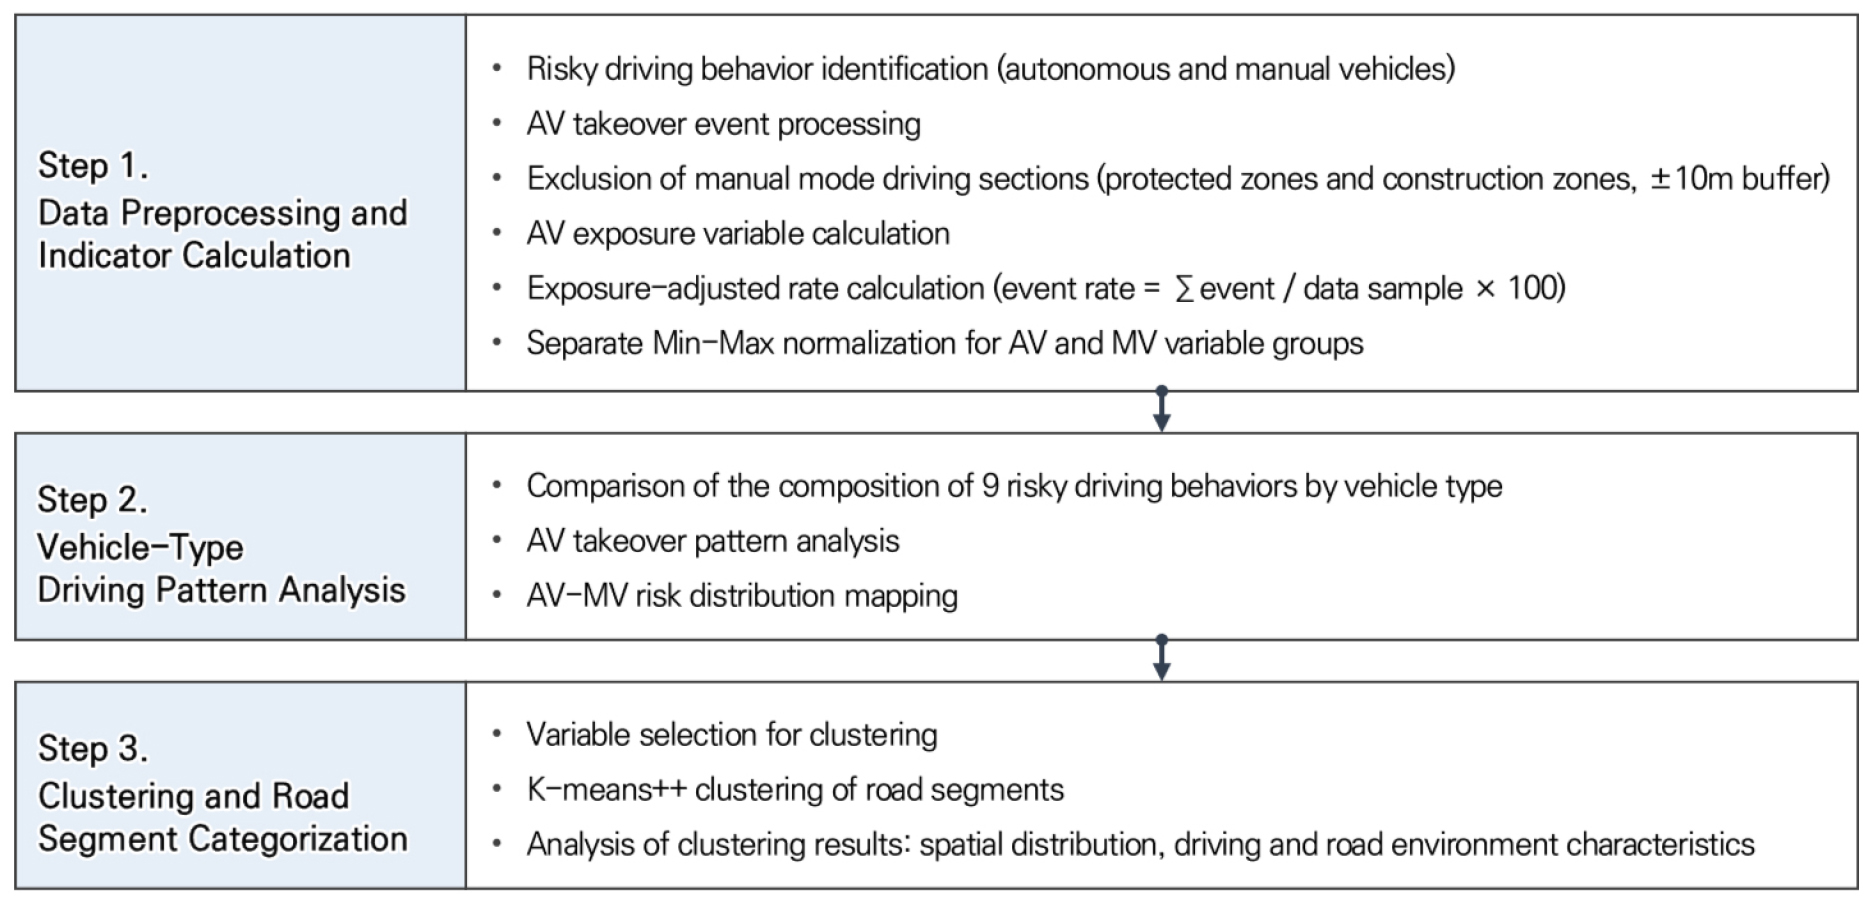
본 연구에서는 서울 강남 자율주행자동차 시범운행지구 범위를 대상으로 자율차와 비자율차의 주행 특성을 분석하고, 이를 기반으로 시범운행지구 내 도로 구간을 유형화하고자 한다. 본 연구의 분석 흐름은 Figure 1과 같으며, 데이터 전처리 및 지표 산출(Step 1), 차량 유형별 주행 특성 분석(Step 2), 군집 분석 및 도로 구간 유형화(Step 3)의 세 단계로 구성된다.
1. 분석 대상 및 범위
본 연구의 공간적 범위는 서울특별시 강남구・서초구 일원에 지정된 서울 강남 자율주행자동차 시범운행지구이다. 본 지구에서는 2024년 9월 26일부터 심야 자율주행 택시를 활용한 구역형 여객 운송 서비스가 운영되고 있으며, 봉은사로에서 개포로까지 동서축과 강남대로에서 영동대로까지 남북축을 중심으로 주요 도로 구간에서 운행하고 있다. 서비스 구역은 단계적으로 확대되고 있으며, 2025년 6월 16일부터는 압구정, 신사, 논현, 청담역 등으로 운행 범위가 확대되었다(Table 1). 서비스는 일반 택시와 같이 앱을 통한 호출 매칭 방식으로 운영된다.
Table 1.
Overview of study site
본 시범운행지구는 도심 격자형 도로망과 간선도로가 혼재하는 복합적 도로 환경으로 구성되어 있으며, 심야 시간대 교통 수요가 높은 반면 기존 대중교통의 운행이 제한적인 도심 환경의 특성을 고려하여 서비스가 제공되고 있다. 본 연구는 1단계 서비스 구역인 봉은사로~개포로 일원(11.7km2)을 분석 대상으로 설정하였다. 분석 기간은 1단계 서비스 운영 기간 중 2024년 9월 26일부터 12월 31일까지(약 3개월)를 기준으로 한다. 분석 대상 도로는 1단계 서비스 구역에 포함된 주도로 13개를 총 67개 구간으로 세분화하였으며, 이후 모든 분석은 구간 단위로 수행하였다. 단, 분석의 엄밀성을 확보하기 위해 수동주행이 법적으로 의무화되거나 도로 환경이 일시적으로 변형된 구간은 분석 대상에서 제외하였다. 어린이・노인・장애인 보호구역(이하 이동약자 보호구역, Figure 2 Protected zone ①~⑬)은 관련 법령에 따라 자율주행 운행이 제한되어 수동주행이 이루어지므로 일반 구간과 운전 행태가 상이하며, 강남구 삼성역~코엑스 일대 공사구간(Figure 2 Construction zone ⑭・⑮)은 도로 환경의 일시적 변형으로 인해 상시적 주행 특성을 반영하기 어렵다고 판단하였다. 이에 따라 구간 전체가 공사구간에 해당하는 2개 구간(영동대로3・테헤란로5)을 분석 대상에서 제외하여, 최종 분석 대상은 65개 도로 구간으로 설정하였다. 다만, 이동약자 보호구역 및 공사구간이 도로 구간의 일부 범위에 해당하는 경우에는 해당 영향권만 집계에서 제외하고 구간 자체는 분석에 포함하였다. 본 연구의 공간적 범위 및 분석 도로 구간은 Figure 2와 같다.
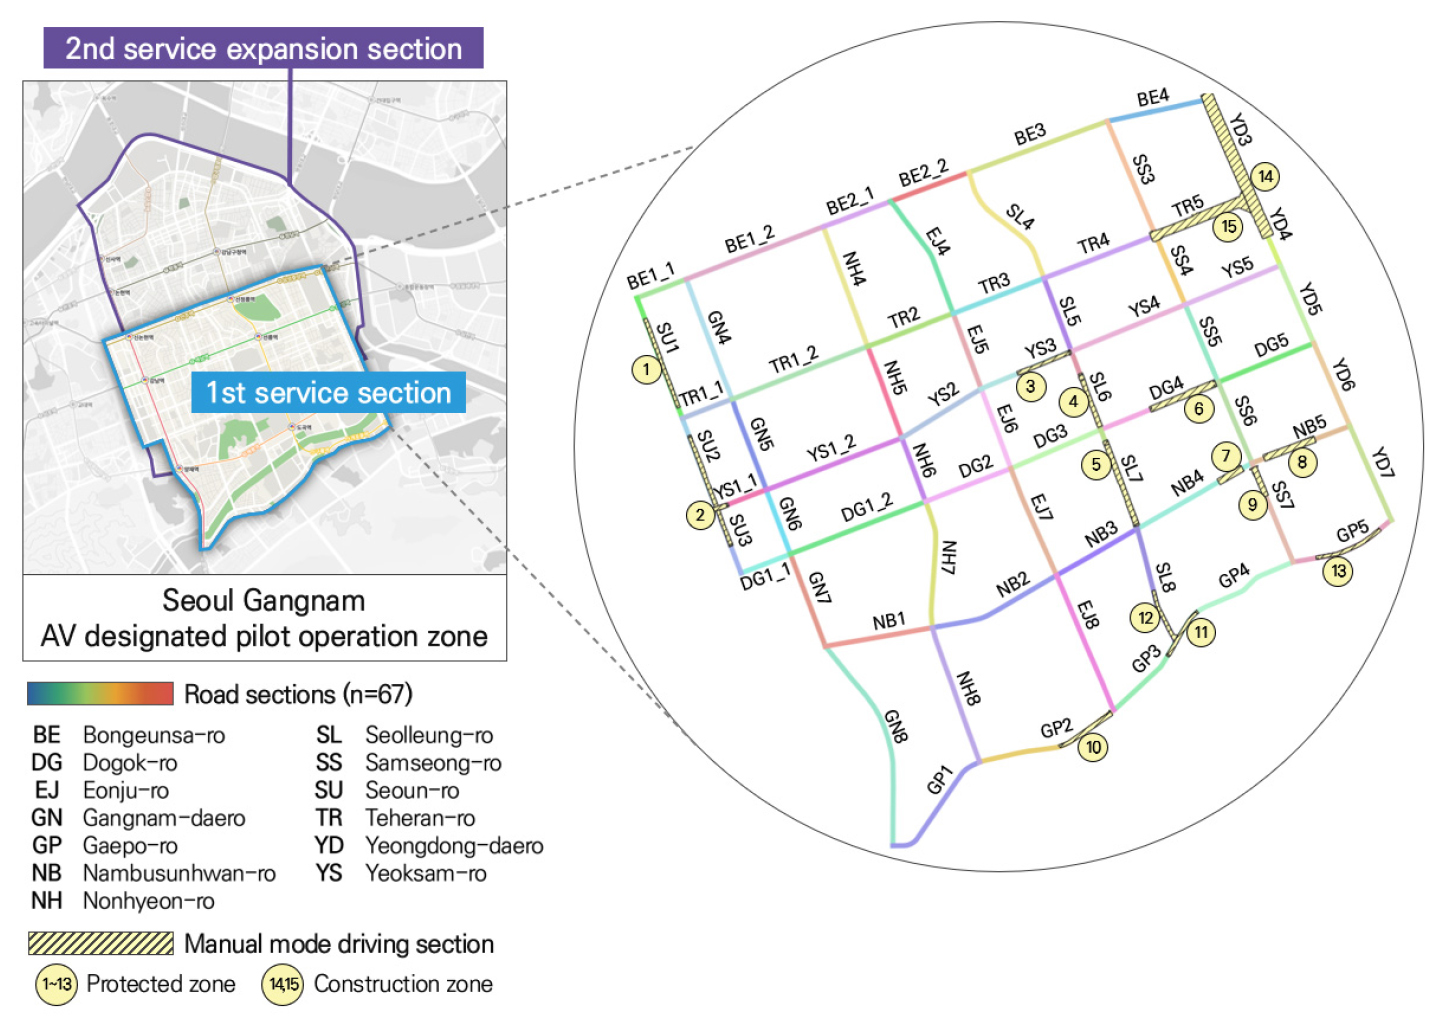
분석 대상 65개 도로 구간은 개별 구간의 식별 편의를 위해 서로 다른 색상으로 표시하였으며, 색상은 구간 구분을 위한 것일 뿐 위험 수준이나 순서 등의 정량적 의미를 갖지 않는다. 수동주행 구간(Manual mode driving section)은 별도의 음영으로 구분하여 분석 대상에서 제외된 구간 및 지점을 나타낸다.
2. 데이터 수집 및 구성
본 연구는 강남 자율주행자동차 시범운행지구 내 2024년 서비스 운영 기간(2024.09.26.~12.31.)을 분석 대상 기간으로 설정하였다. 수집 시간대는 자율주행 택시의 실제 운영 시간인 23:00~익일 05:00로 한정하여, 자율차와 비자율차의 주행 조건을 동일한 시공간적 범위에서 비교할 수 있도록 하였다. 본 연구에서 비자율주행 차량의 대표 차종으로 일반 택시를 선정하였다. 해당 지구에서 운영 중인 자율주행 차량은 여객 운송 서비스를 제공하는 택시 형태로 운영되고 있어, 운행 목적 및 주행 패턴 측면에서 일반 택시가 가장 유사한 비교 집단을 구성하기 때문이다. 또한 택시는 DTG 장착이 법적으로 의무화되어 있어 자율주행 차량과 유사한 데이터 수집 기반을 공유한다는 장점이 있다.
분석에 활용된 데이터는 크게 네 가지로 구성된다. 자율주행자동차 주행기록, 일반 택시(법인택시・개인택시)의 디지털운행기록장치 기반 위험운전행동 데이터, 자율차의 제어권 전환 데이터, 그리고 일반 차량(승용차・버스)의 도로 구간별 통행속도 데이터이다. 각 데이터의 출처, 수집 단위, 변수 구성은 Table 2에 제시하였다.
Table 2.
Data collection overview
일반 택시의 경우 한국교통안전공단이 DTG 자료를 기반으로 11대 위험운전행동 택시 업종 기준(Korea Transportation Safety Authority, 2025)에 따라 검출한 위험운전행동 데이터를 활용하였으며, 자율주행 차량의 주행기록에도 일반 택시와 동일한 기준을 적용하여 위험운전행동 건수를 산출하였다. 다만, 일반 택시의 DTG 자료는 서울시 전체를 대상으로 1초 단위의 원시 주행 정보를 그대로 확보하기 어렵다는 제약이 존재한다. DTG 데이터는 표준사양에 따르면 1초 단위로 주행정보를 수집하나, 서울택시정보시스템(Seoul Taxi Information System, STIS)을 통해 제공되는 서울시의 원시 주행자료는 10초 단위로 집계 및 저장되어 초 단위의 미시적 분석을 수행하기에는 한계가 있다. 이에 본 연구는 궤적 기반 자료 대신, 한국교통안전공단 운행기록분석시스템(eTAS)에서 1초 단위로 산출 및 관리하는 위험운전행동 검출 데이터를 분석에 활용하였다. 이로 인해 일반 택시는 위험운전행동 발생 건수 자료만 확보 가능하였고, 자율주행 차량과 달리 구간별 통행량 등 노출량 기반의 보정에 필요한 주행 정보는 확보하기 어려웠다. 이러한 자료 구조의 차이로 인해 자율주행 차량과 동일한 노출 보정 및 안전성 임계값을 적용한 분석은 수행하기 어렵다. 따라서 본 연구는 자율차와 일반 택시 간의 안전성 수준을 직접 비교하는 것을 목적으로 하지 않으며, 도로 구간별 위험운전행동의 상대적 분포 패턴 및 공간적 특성 차이를 비교하고 분석하는 데 초점을 둔다.
자율주행 차량의 제어권 전환은 위험운전행동에 해당하지는 않으나, 자율주행 시스템이 돌발 상황 또는 잠재적 위험을 인지하고 반응하는 과정에서 발생할 수 있는 주행 불안정 상황을 나타내는 지표로 해석될 수 있다. 제어권 전환에는 정류장 정차 범위 내 정지 또는 법적 의무 구간 등 사전에 계획된 전환도 포함되나, 시험운전자의 판단에 의한 주행모드 전환 상황도 존재하는 점을 고려하고자 하였다. 한편 통행속도는 국토교통부 전국 표준노드링크를 기준으로 일반차량(승용차・버스)에 대한 도로 구간별 평균 속도로 산출하였다. 분석 도로 구간은 속도 정보가 수집되는 링크의 최소 단위를 고려하여 구분하였다. 이 과정에서 동일 링크에 해당하는 일부 구간은 하나의 구간으로 통합하였으며, 속도 정보가 수집되지 않는 링크는 구간 설정 대상에서 제외하였다.
3. 분석 지표
본 연구에서는 위험운전행동의 정의, 공간 데이터 전처리, 분석 대상 구간 정제, 자율주행 차량의 노출변수 산출 및 적용, 변수 정규화 과정을 통해 분석지표를 구성하였다. 위험운전행동은 안전운전을 저해하고 사고 발생 위험을 높이는 운전 습관으로, 한국교통안전공단은 DTG 데이터 분석을 통해 사업용자동차의 위험운전행동을 유형별로 산출하고 있다. 본 연구에서는 한국교통안전공단에서 정의한 11대 위험운전행동 택시 업종 기준에 따라 과속 및 장기과속을 제외한 위험운전행동 9종(급가속, 급출발, 급감속, 급정지, 급좌회전, 급우회전, 급유턴, 급진로변경, 급앞지르기)을 분석 지표로 활용하였으며, 위험운전행동의 정의 및 산출 기준은 Table 3에 제시된 바와 같다.
Table 3.
Definition of risky driving behaviors (taxi calculation standard)
본 연구에서는 자율주행 차량의 위험운전행동 건수 또한 일반 택시 업종에 적용되는 DTG 기반 위험운전행동 기준과 동일하게 산출하였다. 이는 해당 임계값이 차량의 급격한 거동으로 인해 탑승자에게 유발되는 위험과 승차 안전성까지 고려하여 정립되어 왔다는 점에 근거한다. 위험운전행동 임계값을 산정한 선행연구에서는 차량 거동 및 법규에 기반한 논리적 임계값과 더불어, 실차실험을 통해 동승자가 급격한 가감속・회전 시 불쾌감을 느끼는 시점의 차량 상태를 측정한 인간공학적 임계값을 함께 도출하였다(Oh et al., 2009). 특히 급출발은 입석 승객이 전도될 수 있는 조건을, 급가속은 급격한 속도 변화가 승객에게 유발하는 불쾌감을, 급정지・급감속은 관성력이 탑승 승객에게 초래하는 위험을 기준으로 임계값이 제시되었다. 또한 논리적 임계값과 인간공학적 임계값을 통계적으로 비교한 결과, 급출발・급정지・급감속과 같은 일부 유형에서는 두 값 간 유의한 차이가 나타나지 않아(Oh et al., 2009; Lee et al., 2014), 해당 임계값이 탑승자가 체감하는 거동 수준을 반영하는 측면이 있다고 볼 수 있다. 강남 시범운행지구의 자율주행 차량도 여객 운송 서비스를 사업용 차량(택시)을 통해 제공하며 승객을 탑승시키므로, 이러한 탑승자 관점의 주행 안전성은 운전 주체와 무관하게 동일하게 요구될 수 있다.
공간 데이터 전처리는 원본 데이터에 포함된 위도, 경도, 좌표 변수를 활용하여 공간 데이터로 변환하고, 각 기록이 시범운행지구 범위에 포함되는지를 확인하는 방식으로 수행하였다. 각 기록 지점으로부터 도로 구간까지의 거리가 10m 이내인 경우에 한하여 도로 구간 단위로 집계하였으며, 도로 구간명 확인이 불가능하거나 좌표 정보가 누락된 기록은 분석 대상에서 제외하였다.
분석 대상 구간 정제 과정에서는 앞서 기술한 이동약자 보호구역 및 공사구간의 영향권을 집계에서 제외하였다. 자율차는 제도적 의무와 안전상의 이유로 보호구역과 공사구간 등 위험구간에서 수동주행으로 운행되며, 해당 구간에 근접하는 경우에도 제어권 전환이나 급격한 주행 변화가 발생하여 인접 구간의 주행 특성에 영향을 미칠 수 있다. 이를 고려하여 보호구역 및 공사구간의 경계를 기준으로 도로 종방향 전・후 각각 10m를 영향권으로 설정하고, 횡방향 범위는 해당 구간의 도로 폭과 동일하게 적용하여 영향권 내 기록을 분석 대상에서 제외하였다. 이 기준에 따라 영향권이 구간의 일부에만 해당하는 17개 도로 구간은 그 범위만 집계에서 제외하고 구간 자체는 분석에 활용하였다.
자율주행 차량과 일반 택시는 데이터 샘플과 구조, 운행 특성이 상이하여 주행거리 또는 통행량 등 노출량에 기반한 직접 비교에는 구조적 한계가 있다. 자율주행 차량은 특정 시간대 및 운행 조건에서 제한적으로 운영되는 반면, 일반 택시는 다양한 주행 환경을 포함하여 운행되므로 실제 운행 건수 및 총 주행거리 규모에서 현저한 차이가 존재한다. 자율차는 운영 차량 규모(예비차량 포함 5대)가 제한적이어서 택시 대비 도로 구간별 실제 통행 횟수가 상대적으로 적으며, 단순 발생 건수로는 구간 간 비교 결과가 왜곡될 수 있다. 또한 자율차는 서비스 운영 기간이 짧아 구간별 직접 비교 시 한계가 있다. 이러한 점을 보완하기 위해 차량의 통행이 많이 발생한 구간일수록 위험운전행동이 발생할 확률이 높다는 점을 고려하고자 하였다. 이에 자율차에 대해서는 도로 구간별 자율주행 모드 샘플 수 대비 위험운전행동 발생 비율을 산출하여 노출 변수로 설정하였다. 도로 구간 i에 대한 자율차의 위험운전행동 발생 비율() 산출식은 Equation 1과 같으며, 구간 i에서 발생한 위험운전행동 건수()의 합계를 해당 구간의 자율주행 모드 데이터 샘플 수()로 나누어 도출하였다.
반면 본 연구에서 활용한 일반 택시의 위험운전행동 자료는 위험운전행동이 발생한 건에 대한 집계 건수 데이터로, 개별 운행 단위의 출발지・도착지 정보를 포함하지 않는다. 이로 인해 각 차량이 어느 도로 구간을 얼마나 통행하였는지를 확인할 수 없어, 자율주행 차량과 같이 구간별 통행 노출량을 산출하기 어렵다. 다만 일반 택시 자료는 다수의 차량이 해당 구간을 반복적으로 통행한 전수화 수준의 자료이며, 구간별 통행량의 영향이 발생 건수에 상당 부분 반영되어 있는 것으로 볼 수 있다. 이러한 자료 특성을 고려하여 일반 택시는 도로 구간별 위험운전행동 발생 건수를 별도의 노출 보정 없이 정규화 단계에서 직접 활용하였다.
이후 차종 간 위험운전행동 유형별 발생 비율의 상대적 크기를 비교하고 두 변수군 간 스케일 차이를 보완하기 위해, 자율주행 차량 변수군과 일반 택시 변수군 각각에 대해 Min-Max 정규화(0~1)를 적용하였다. 자율주행 차량의 제어권 전환 발생 비율은 자율주행 차량 변수군에 포함하여 함께 정규화하였다. 한편 일반차량의 평균 통행속도는 위험운전행동 변수와 단위가 상이한 별도의 도로 환경 변수이므로 전처리 과정의 정규화 대상에서 제외하였으며, 군집 분석 단계에서는 변수 간 스케일 차이를 통제하기 위해 별도로 표준화를 적용하였다.
4. 분석 방법 및 절차
본 연구에서는 앞서 제시한 세 단계의 분석을 모두 도로 구간 단위로 수행하였으며, 단계별 세부 내용은 다음과 같다. Step 1인 데이터 전처리 및 지표 산출 단계에서는 자율주행 차량과 비자율주행 차량(일반 택시)의 9종 위험운전행동 발생 건수와 자율주행 차량의 제어권 전환 이벤트를 산출하였다. 이 과정에서 수동주행 의무화 구간 및 영향권을 분석 대상에서 제외하고, 자율주행 차량에는 자율주행 모드 샘플 수를 노출 변수로 적용한 위험운전행동 발생 비율을 산출하였으며, 차종별 변수군에 Min-Max 정규화(0~1)를 적용하였다.
Step 2인 차량 유형별 주행 특성 분석 단계에서는 산출된 위험운전행동 발생 비율과 자율주행 차량의 제어권 전환 발생 패턴을 차종별로 집계하여, 두 차종이 어떠한 위험운전행동 유형에서 두드러진 특성을 보이는지 비교하고 분석하여 도로 구간 단위의 분포 차이를 검토하였다. 이를 통해 인적 운전자 기반의 일반 택시와 알고리즘 기반의 자율주행 차량이 동일한 도로 환경에서 보이는 주행 행태 양상을 확인하고, 그 결과를 도로 구간 유형화 분석의 해석적 근거로 활용하였다.
Step 3인 군집 분석 및 도로 구간 유형화 단계에서는 도로 구간별 주행 안전 특성에 기반한 군집 분석을 수행하였다. 먼저 차종별 주행 특성이 군집 결과에 적절히 반영되도록 데이터 탐색과 차원 축소를 거쳐 분석 변수를 선정하였다. 위험운전행동의 발생 비중을 고려하여 변별력이 낮은 항목을 제외하고 변수 간 중복성을 검토한 결과, 최종 분석 변수는 총 12개로 자율주행 차량의 급가속・급출발・급감속・급정지(4종) 발생 비율, 비자율주행 차량(일반 택시)의 급가속・급출발・급감속・급정지・급진로변경・급앞지르기(6종) 발생 비율, 자율주행 차량의 제어권 전환 발생 비율, 도로 구간별 평균 통행속도로 구성하였다.
군집화 알고리즘으로는 초기 중심점 선정의 우연성을 보완한 k-means++를 적용하였다. k-means는 초기 중심점을 무작위로 선정하기 때문에 군집화 결과가 초기값에 민감하며, 이로 인해 안정성이 저하되고 국소 최적해(local optimum)에 수렴할 가능성이 있다(Arthur and Vassilvitskii, 2007). 반면 k-means++는 첫 번째 중심점을 데이터에서 무작위로 선택한 뒤, 이후 중심점들은 기존 중심점들로부터의 거리 제곱에 비례하는 확률로 순차적으로 선택함으로써 초기 중심점이 데이터 공간 전반에 고르게 분포하도록 유도하여 군집화 안정성을 높인다.
한편 군집 분석은 사전에 정의된 정답 라벨이 없는 비지도 학습 기반의 탐색적 방법이므로 군집화 결과의 유효성은 내부 평가지표를 통한 검증이 필요하다(de Zepeda et al., 2021). 모든 상황에서 일관된 성능을 보이는 단일 지표는 존재하지 않으므로(Liu et al., 2010), 이를 보완하기 위해 다수의 내부 평가지표를 동시에 활용하여 교차 검증하고자 하였다. 이에 본 연구에서는 실루엣 계수(Silhouette Coefficient)를 주요 지표로, Calinski-Harabasz Index (CHI)와 Davies-Bouldin Index(DBI)를 보조 지표로 함께 활용하여 군집 수를 결정하였다. 실루엣 계수는 각 데이터의 군집 내 평균 거리(응집도)와 가장 가까운 다른 군집까지의 평균 거리(분리도)를 동시에 고려하여 군집의 품질을 평가하는 지표로, -1에서 1 사이의 값을 가지며 값이 클수록 군집 간 분리가 명확하고 군집 내 응집도가 높음을 의미한다(Younes, 2024). CHI는 값이 클수록 군집화 품질이 우수함을 의미하며, DBI는 값이 작을수록 군집 간 분리가 우수함을 나타낸다. 도출된 각 군집은 투입 변수의 평균값 및 분포를 바탕으로 주행 특성을 기술하고, 군집별 공간 분포와 도로 환경 특성을 연계하여 검토하였다.
분석결과
1. 차량 유형별 주행 특성 비교 분석
본 분석에서는 자율주행 차량(자율차)과 일반 택시(비자율차)의 도로 구간별 위험운전행동 발생 특성을 비교 및 분석하였다. 두 차종은 운행 표본의 수집 항목, 측정 단위 등 데이터 구조 측면이 상이하여 절대적 위험 수준의 직접 비교에는 한계가 있다. 따라서 본 분석은 자율차와 비자율차 간 위험 정도를 비교하는 것이 아니라, 동일한 도로 환경에서 두 차종이 나타내는 위험운전행동의 유형별 분포 패턴과 공간적 발생 특성의 차이를 파악하는 데 목적이 있다. 이를 위해 위험운전행동 9종을 가속 유형(급가속・급출발), 감속 유형(급감속・급정지), 차로변경 유형(급진로변경・급앞지르기), 회전 유형(급좌회전・급우회전・급유턴)으로 구분하고, 각 위험운전행동의 도로 구간별 발생 빈도를 히트맵으로 시각화하여 두 차종의 공간적 분포를 검토하였다. 한편 자율주행 차량의 제어권 전환 발생 패턴도 함께 살펴보았으며, 회전 유형은 발생 빈도가 낮아 제외하고 발생 건수를 중심으로 검토하였다.
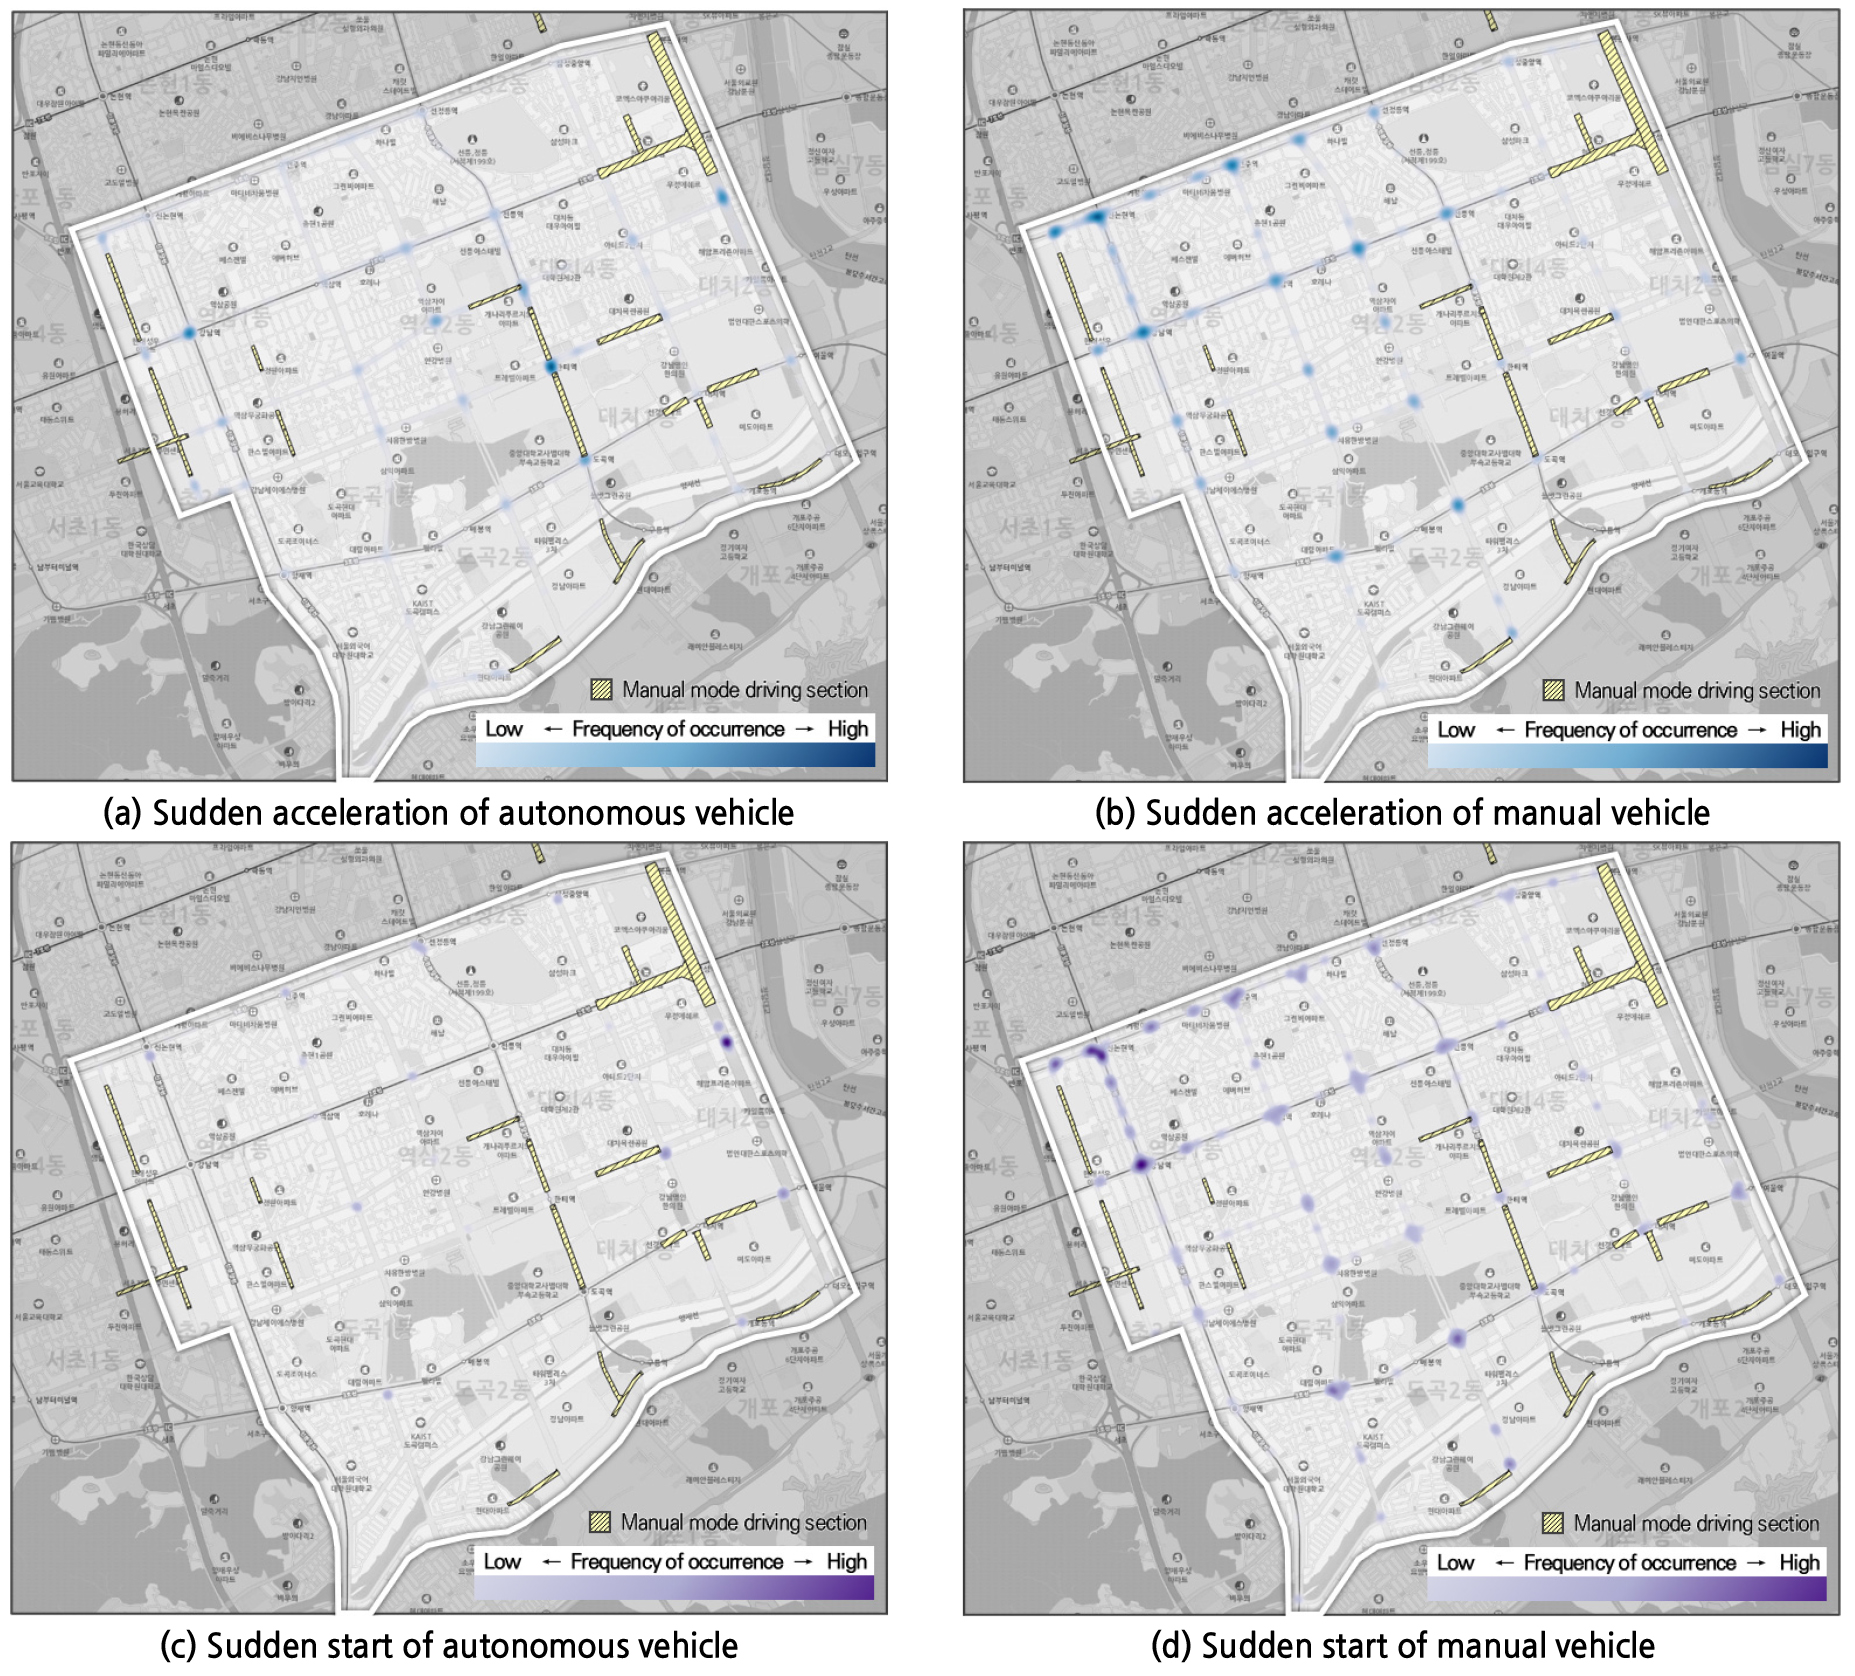
가속 유형의 경우, 단순 발생 건수는 차종별 표본 규모의 차이에 영향을 받으므로 직접 비교에는 한계가 있으나, 다발 구간의 공간적 분포에서는 두 차종 간 차이가 관찰되었다. 급가속은 두 차종 모두 다발 지점이 교차로 부근에 위치하는 경향이 공통적으로 나타났다(Figure 3(a), (b)). 다만 자율차는 상대적으로 소수의 교차로에 다발 지점이 집중된 반면, 일반 택시는 시범운행지구 범위 전반의 다수 교차로에 다발 지점이 분산되는 양상을 보였다. 급출발 유형도 교차로 부근을 중심으로 나타났으나, 자율차는 다발 지점이 제한적으로 나타난 것에 반해(Figure 3(c)), 일반 택시는 여러 교차로에서 뚜렷한 다발 지점이 관찰되었다(Figure 3(d)). 이처럼 급가속과 급출발 모두 일부 교차로를 제외하면 두 차종의 주요 다발 지점이 다르게 나타나, 차종에 따라 가속 유형의 위험운전행동이 집중되는 위치가 상이함을 확인하였다.
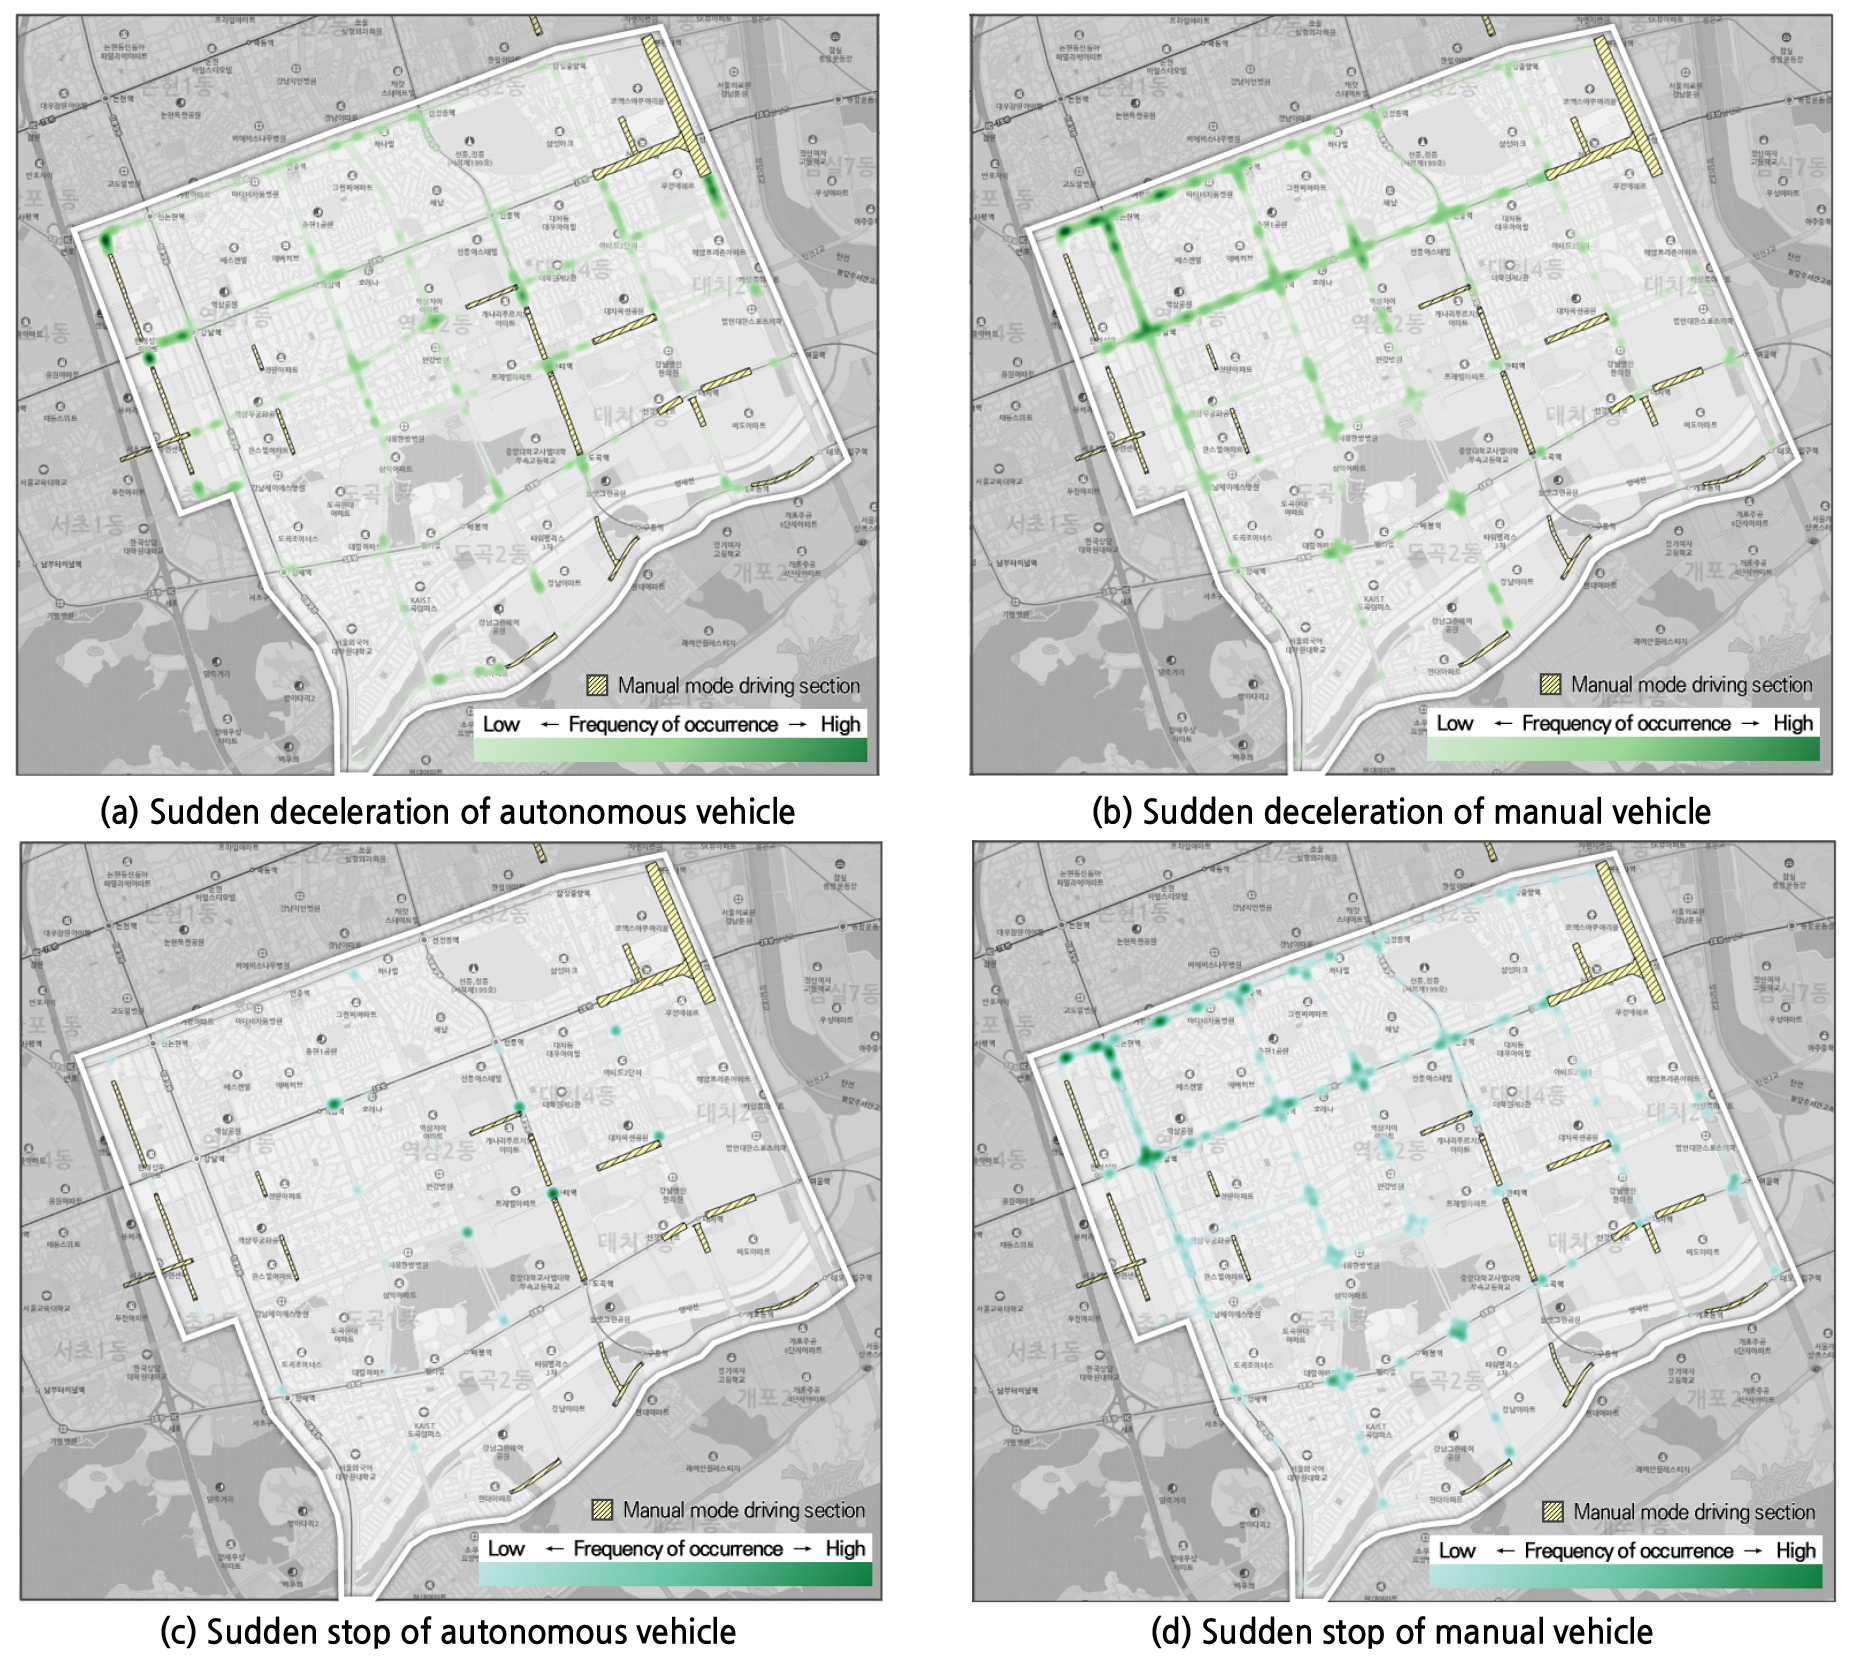
감속 유형의 경우, 급감속은 두 차종 모두 교차로뿐 아니라 도로 구간 전반에 걸쳐 다발 지점이 분포하는 경향이 나타났다. 자율차는 교차로를 포함한 구간 전반에서 급감속이 발생하였으며, 특히 수동주행 구간 인근에서 상대적으로 빈번하게 나타났다(Figure 4(a)). 일반 택시는 일부 도로 구간을 따라 급감속이 분포하였다(Figure 4(b)). 한편 급정지는 두 차종 모두 교차로 부근을 중심으로 발생 빈도가 높아지는 양상을 보였으나(Figure 4(c), (d)), 자율차의 급정지는 일반 택시에 비해 발생 지점이 제한적으로 나타났다.
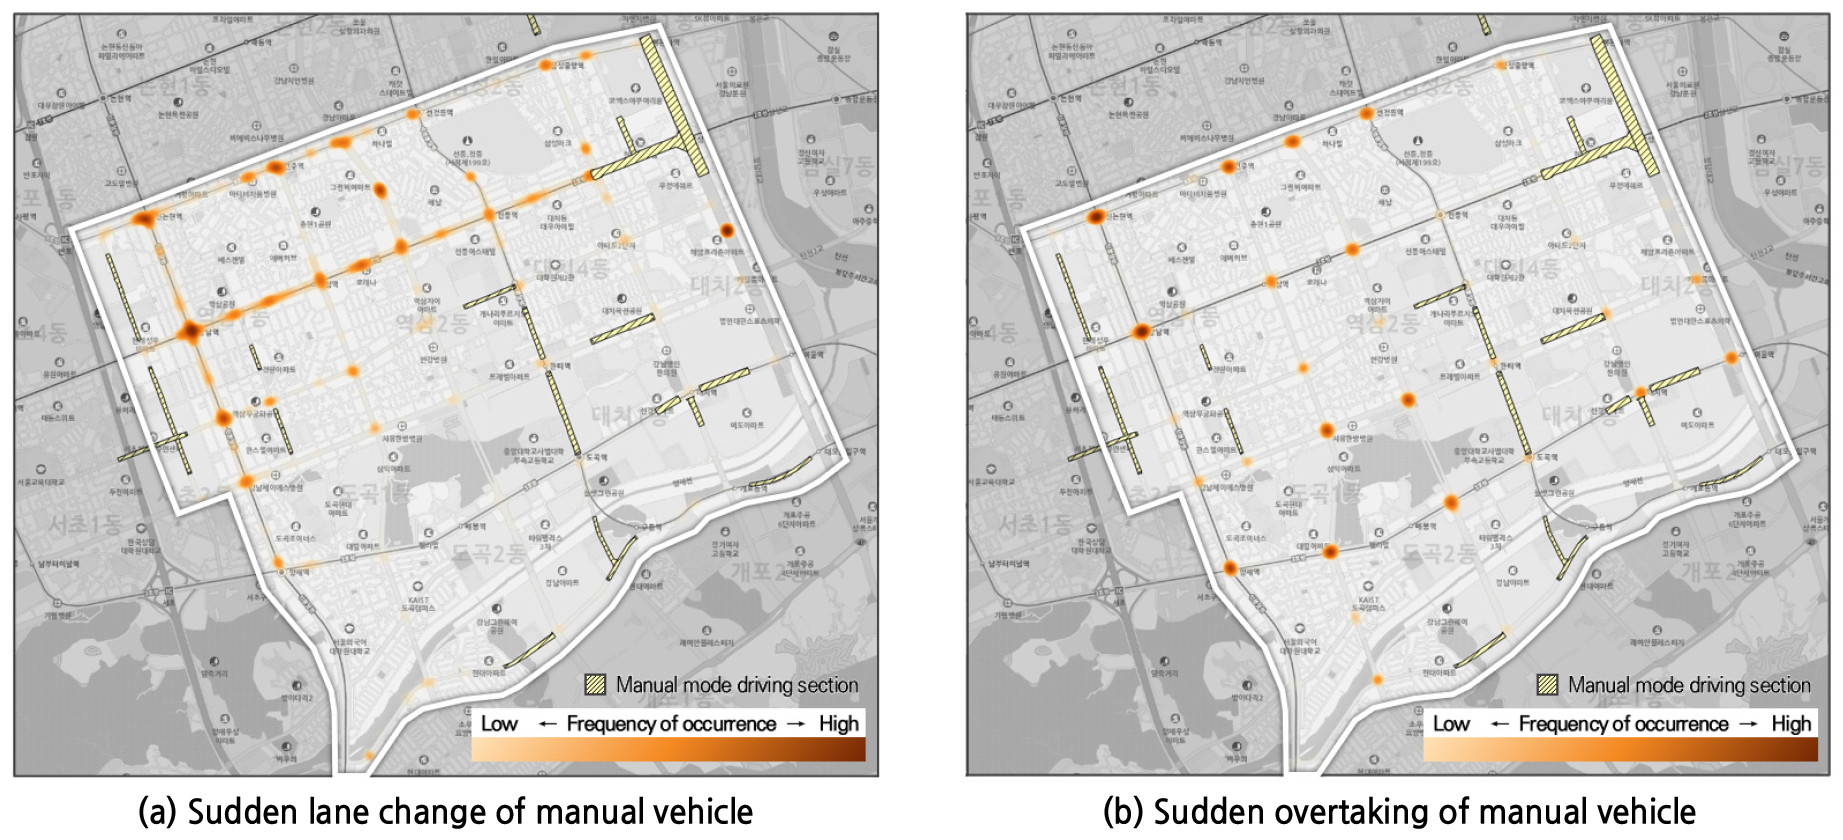
차로변경 및 회전 유형에서는 차종 간 차이가 더욱 뚜렷하게 나타났다. 일반 택시는 차로변경 유형의 위험운전행동이 일부 교차로를 중심으로 분포하였으며(Figure 5(a), (b)), 특히 급진로변경은 테헤란로 등 일부 도로에서는 도로 구간 중간에서도 빈번하게 나타났다. 일반 택시의 회전 유형 중 급좌회전과 급우회전은 차로변경 및 가속・감속 유형에 비해 발생 빈도가 상대적으로 낮았으며, 급유턴은 발생하지 않았다. 반면 자율차에서는 차로변경 및 회전 유형의 위험운전행동이 거의 나타나지 않았다. 자율주행 모드에서 급진로변경은 2건, 급앞지르기는 0건이었으며, 급좌회전은 2건, 급우회전은 0건, 급유턴은 6건으로 나타나 차로변경 및 회전 관련 행동이 자율주행 시스템에서 보수적으로 제어되고 있음을 짐작할 수 있다.
한편 자율주행 차량의 제어권 전환은 자율주행 모드에서 수동주행 모드로 전환되는 상황을 의미한다. 주요 발생 위치를 살펴보면 시범운행지구 내 이동약자 보호구역 및 공사구간, 즉 Figure 6의 수동주행 구간 인근에 집중되는 경향이 나타났다.
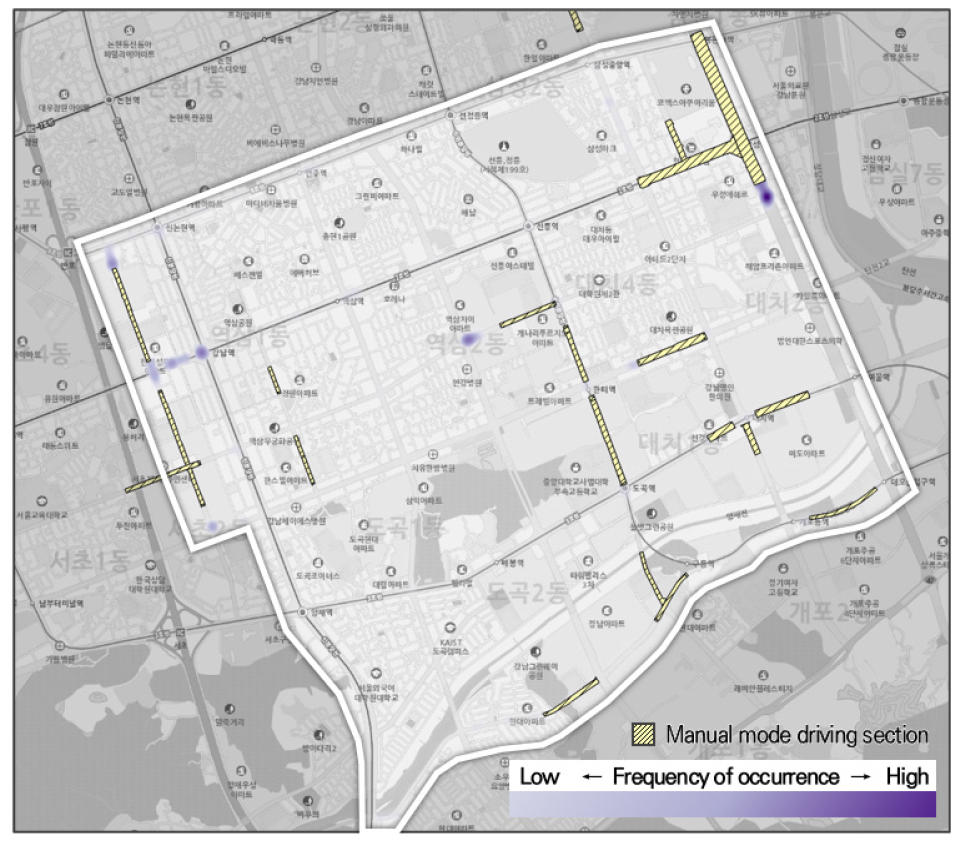
주행 특성 분석을 종합하면, 두 차종은 동일한 시범운행지구 내에서도 부분적으로 공통되면서도 서로 구분되는 위험운전행동 패턴을 보였다. 일반 택시는 가속, 감속, 차로변경 등 여러 유형의 위험운전행동이 발생한 반면, 자율주행 차량은 가속・감속 유형이 상대적으로 두드러지고 회전・차로변경 유형의 행동은 매우 제한적으로 나타났다. 이러한 차이는 단순한 절대 발생 건수의 차이가 아니라, 인적 운전자의 의사결정 패턴과 자율주행 알고리즘의 제어 특성이 도로 환경과 상호작용하는 방식이 서로 다름을 시사한다. 다만 세부 위험운전행동을 살펴보면, 두 차종은 공통적으로 급가속이 교차로 부근에 집중되었으며, 급감속은 교차로뿐 아니라 도로 구간 전반에 걸쳐 분포하는 경향을 보였다. 이러한 차종별 위험운전행동 패턴이 도로 구간 단위에서 구체적으로 어떤 양상으로 유형화되는지를 군집 분석을 통해 살펴보고자 한다.
2. 주행 안전 특성 기반 도로 구간 유형화
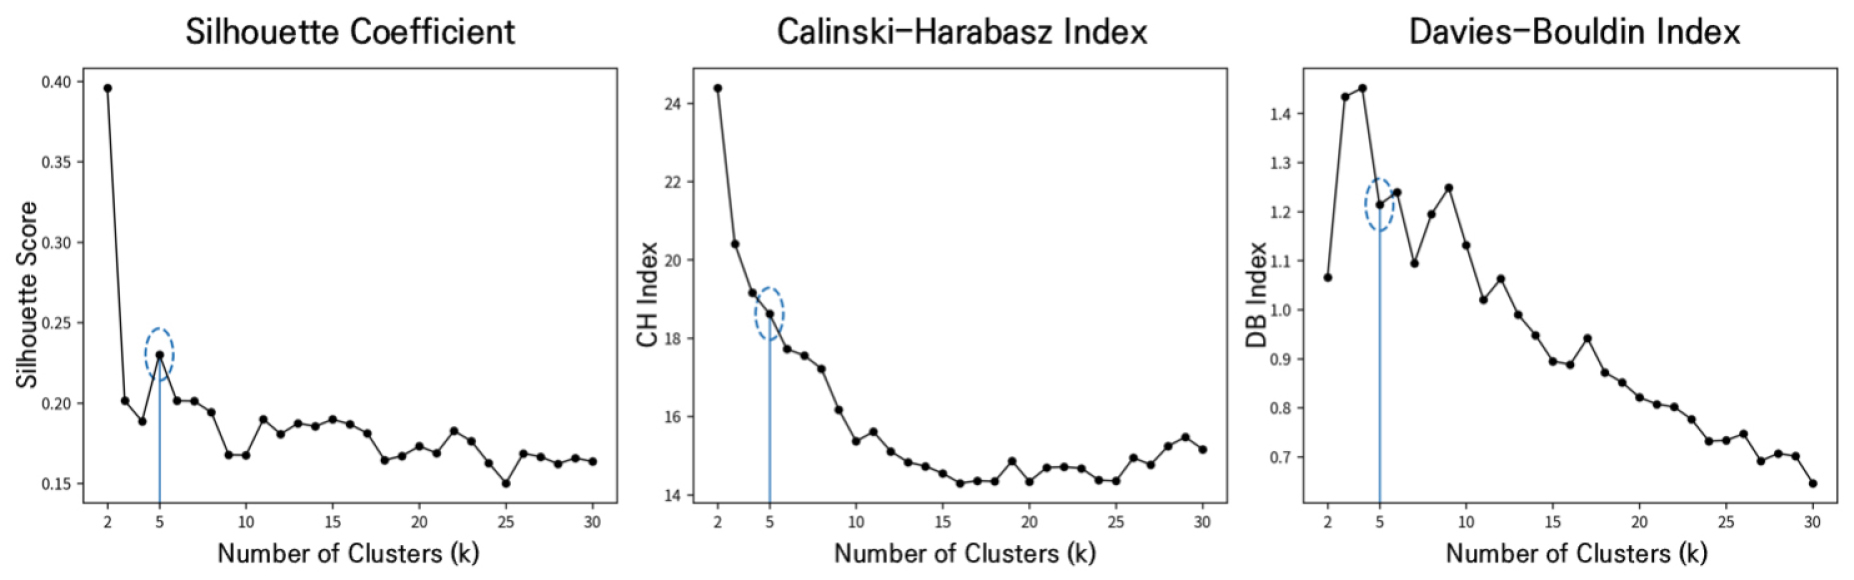
본 분석에는 자율차의 위험운전행동 4종 발생 비율과 제어권 전환 발생 비율, 일반 택시의 위험운전행동 6종 발생 비율, 도로 구간별 일반 차량의 평균 통행속도와 같이 총 12개 변수를 활용하였다. 이들 변수를 대상으로 k-means++ 군집 분석을 수행하였으며, 군집 수(k)는 세 가지 평가지표(Silhouette Coefficient, CHI, DBI)의 변화 추이를 종합적으로 검토하여 결정하였다(Figure 7). 세 지표 모두 k=2에서 가장 우수한 값을 보였으나(Silhouette 0.396, CHI 24.385, DBI 1.066), 이는 분석 대상을 위험-안전의 단순 이분법으로 분류하는 결과로 도로 구간을 다면적으로 유형화하려는 본 연구의 목적에 부합하지 않는 것으로 판단하였다. 이에 k=3 이상의 구간을 검토한 결과, k=3, k=4 구간에서는 실루엣 계수가 하락하고 DBI가 증가하여 군집 분리 품질이 저하되는 양상을 보였다. 반면 k=5에서는 실루엣 계수가 0.230으로 다시 상승하고, DBI가 1.214로 감소하여 국소적 최적값을 형성하였다. CHI 또한 k=5 이후로 감소세가 둔화되는 경향이 확인되었다. 이를 종합하여 k=5를 추가 세분화의 통계적 효과가 미미해지는 변곡점으로 판단하여, 최종 군집 수를 5로 결정하였다.
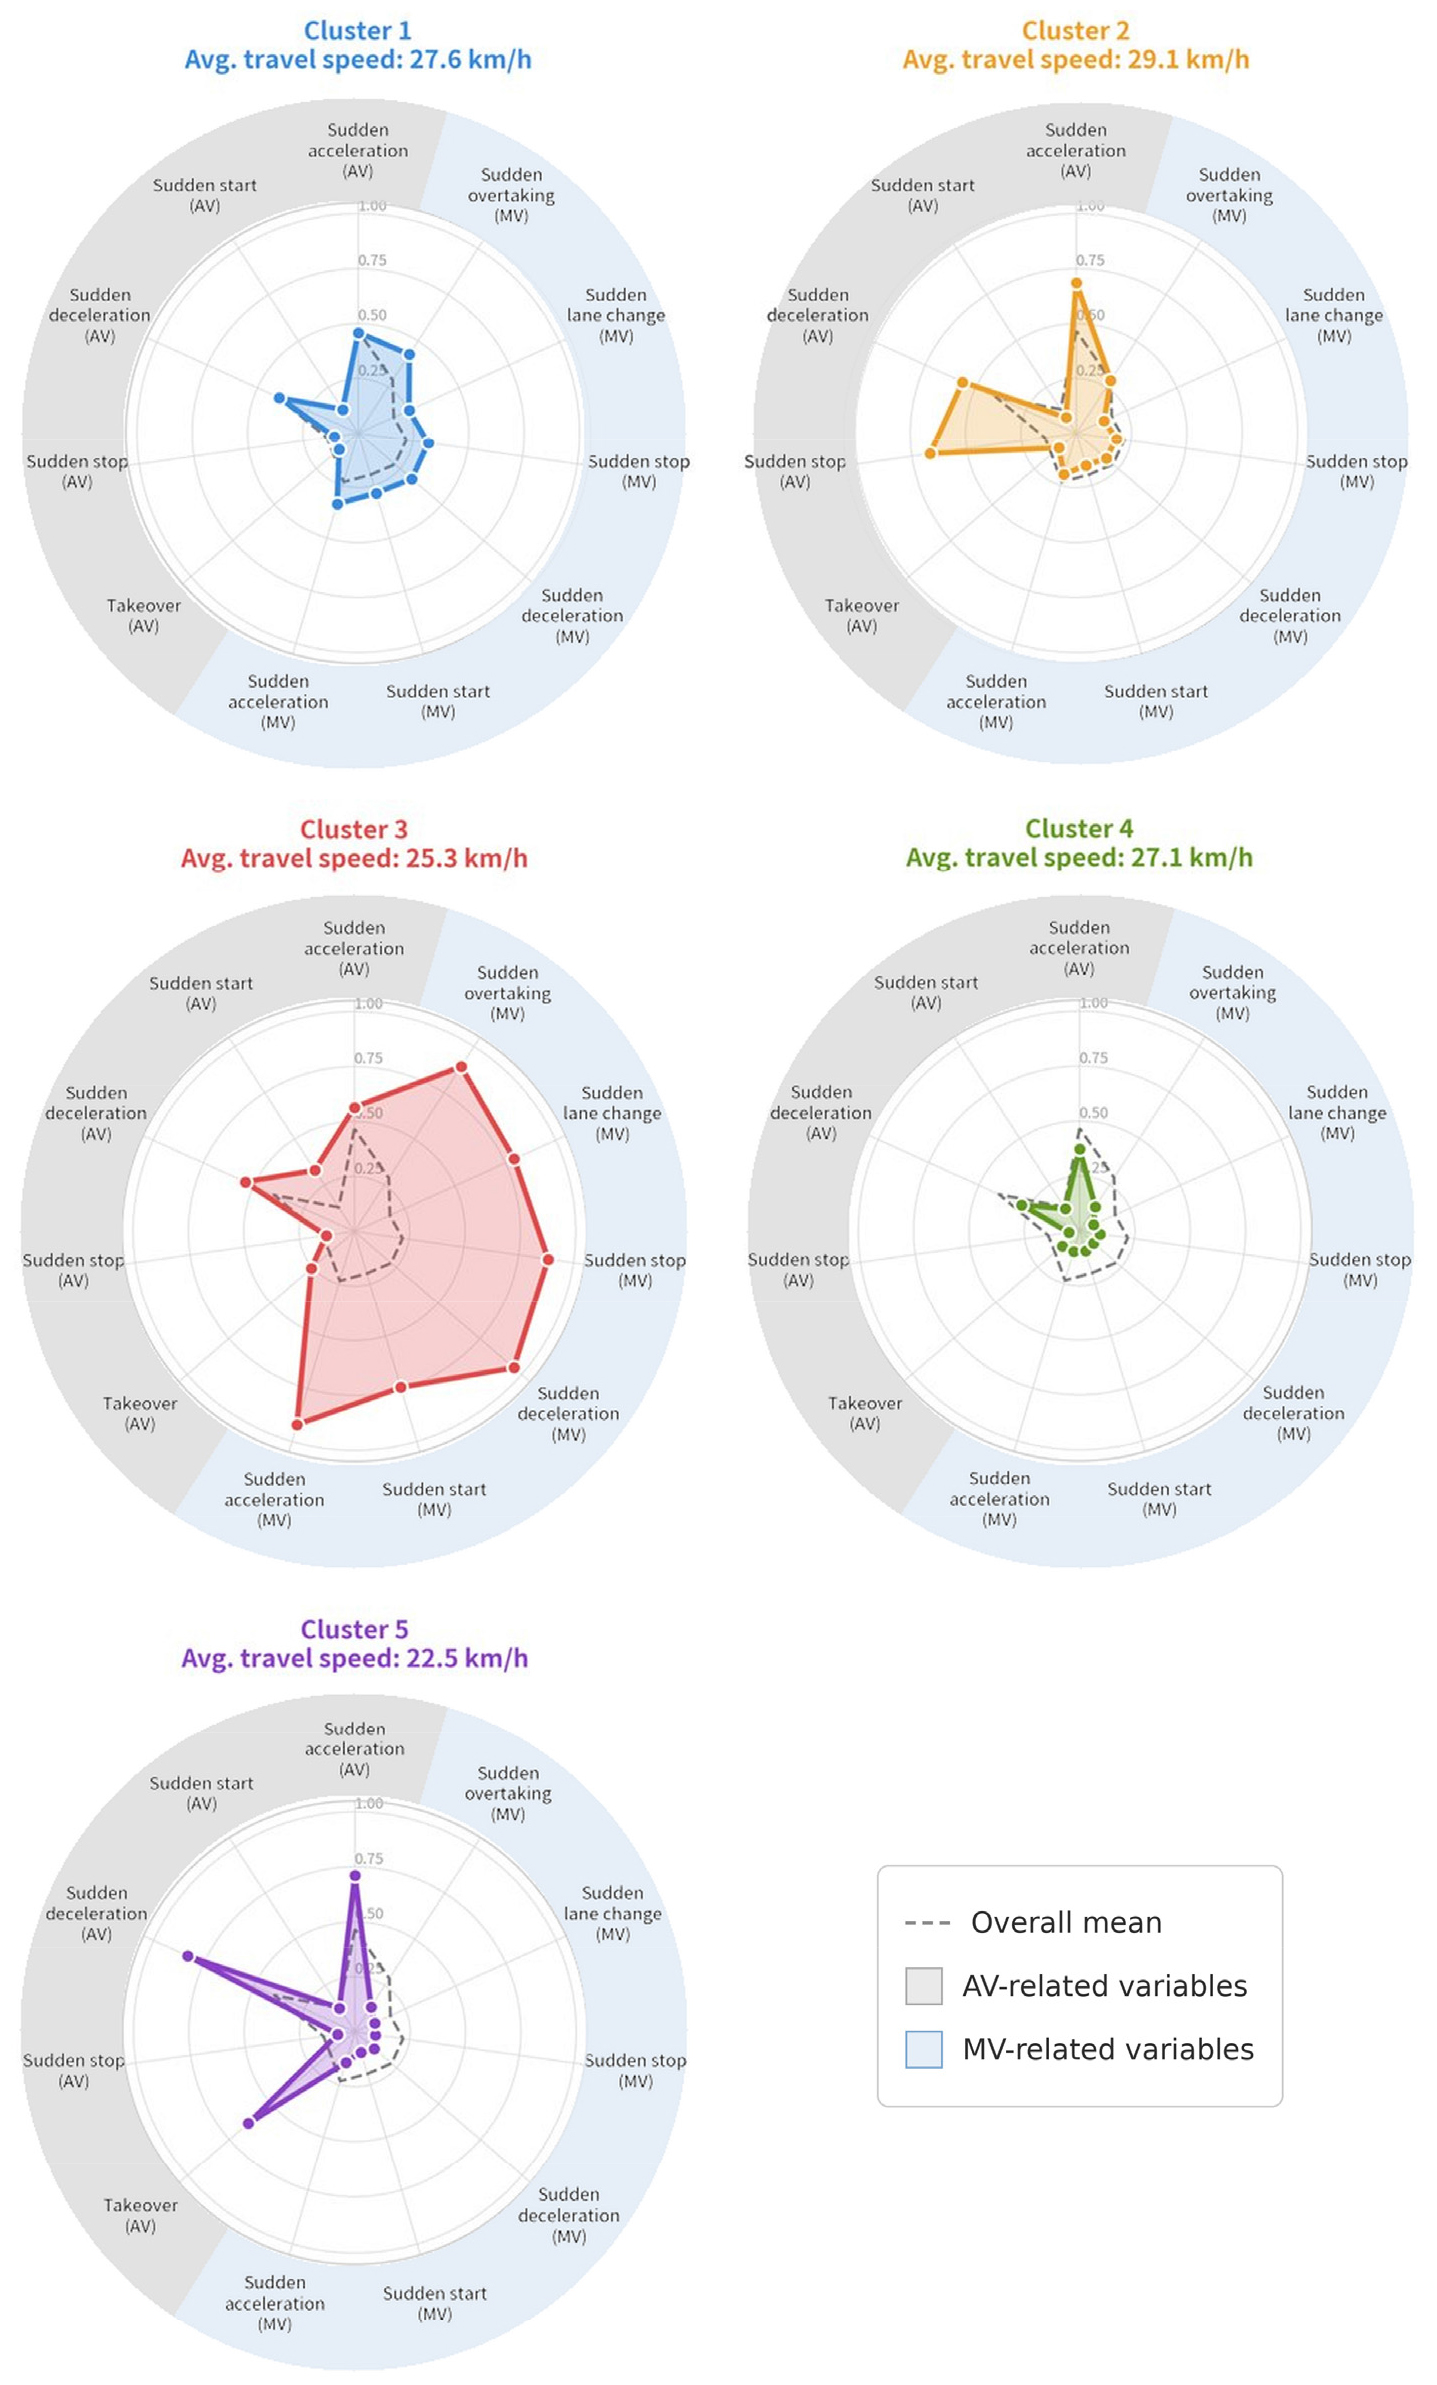
군집 분석 결과, 65개 도로 구간은 주행 특성에 따라 5개 유형으로 분류되었으며, 각 군집의 분석 변수 평균값은 Table 4에 제시된 바와 같다. 5개 유형은 차종별 위험운전행동의 분포 양상을 중심으로 구분되었으며, 자율주행 차량의 제어권 전환과 평균 통행속도가 군집 간 분화에 함께 작용하였다. 일부 유형에서는 자율주행 차량의 위험운전행동이 두드러지는 반면, 다른 유형에서는 비자율주행 차량의 위험운전행동이 지배적으로 나타났다. 두 차종 모두 안정적인 주행을 보이는 유형도 확인되었다.
Table 4.
Description of clustering results
각 군집의 분석 변수별 정규화 값 분포는 Figure 8과 같다. 이는 각 변수에 대해 재정규화한 값으로, 변수 간 크기가 아닌 동일 변수 내 군집 간 분포 차이를 나타낸다. 전체 평균(Overall mean)을 기준으로 각 군집의 분포 패턴을 살펴보면, 군집별로 두드러지는 변수와 그 조합이 상이하게 나타났다. Cluster 1과 Cluster 4는 대부분의 변수에서 전체 평균에 가까운 분포를 보이는 것에 반해, Cluster 2, Cluster 3, Cluster 5는 일부 변수에서 평균을 크게 상회하는 비대칭적 분포를 보였다.
3. 유형별 주행 안전 특성 진단 및 시사점 고찰
군집 분석 결과 도출된 5개 유형의 주행 안전 특성을 진단하여 시사점을 고찰하였다. 각 유형의 공간적 분포는 Figure 9(a)와 같다. 한편 Figure 9(b)는 도로 구간별 자율차와 비자율차의 위험운전행동 정규화 값의 합을 자율차의 제어권 전환 발생 비율과 함께 나타낸 것이다. 이때 두 축은 각 차종 변수군 내에서 정규화한 값이므로 차종 간 비교가 아닌, 각 차종 기준의 상대적 위치를 나타낸다. 군집별로 위험운전행동이 두드러지는 차종과 행동 유형이 상이하게 나타났다.
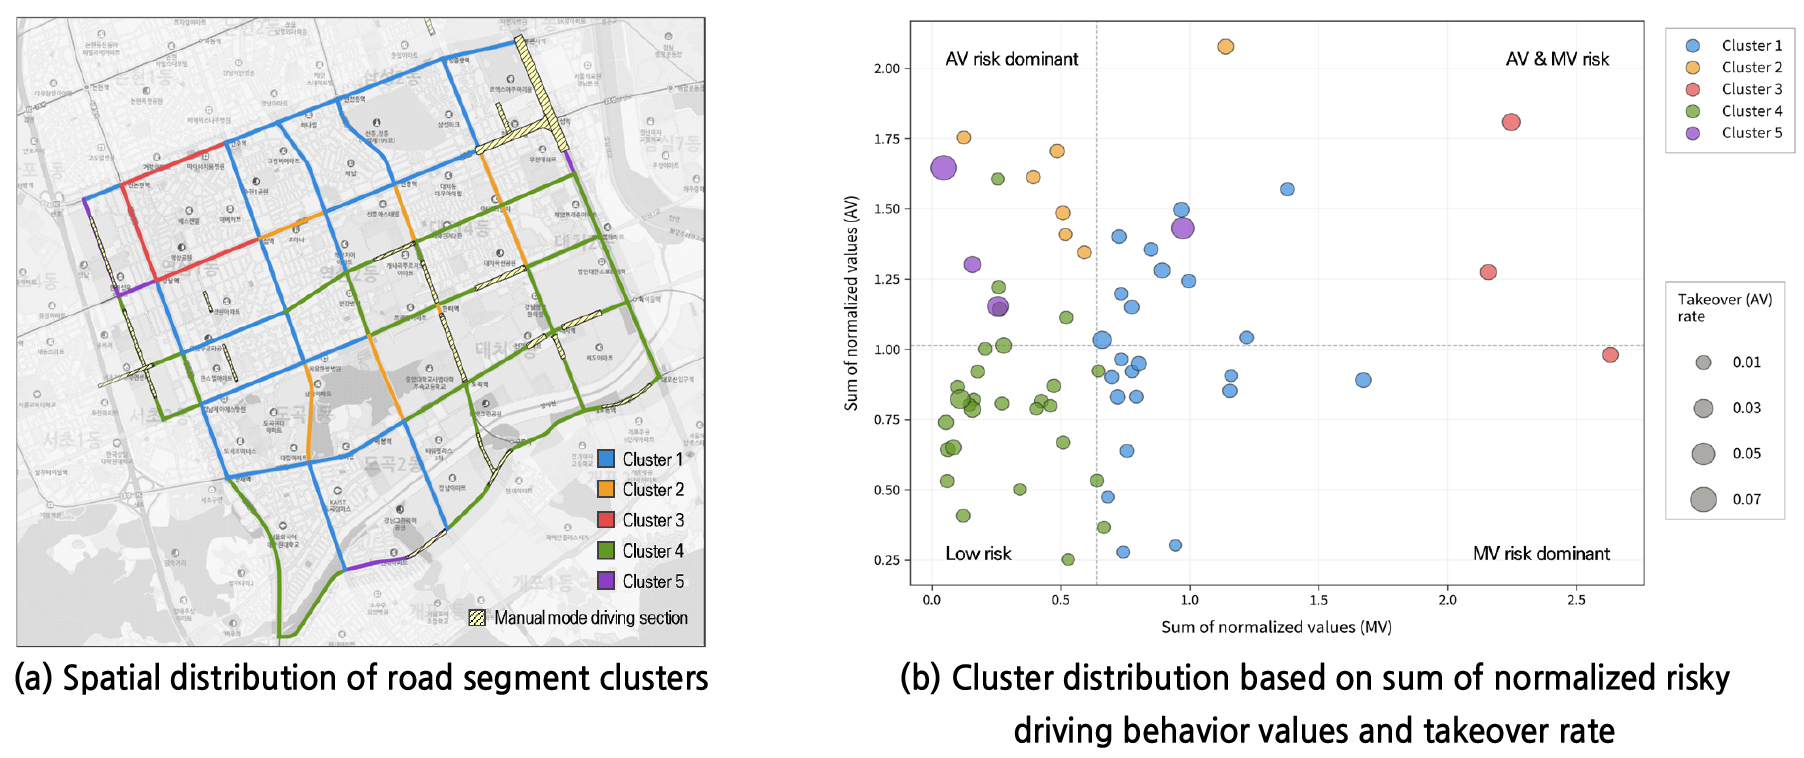
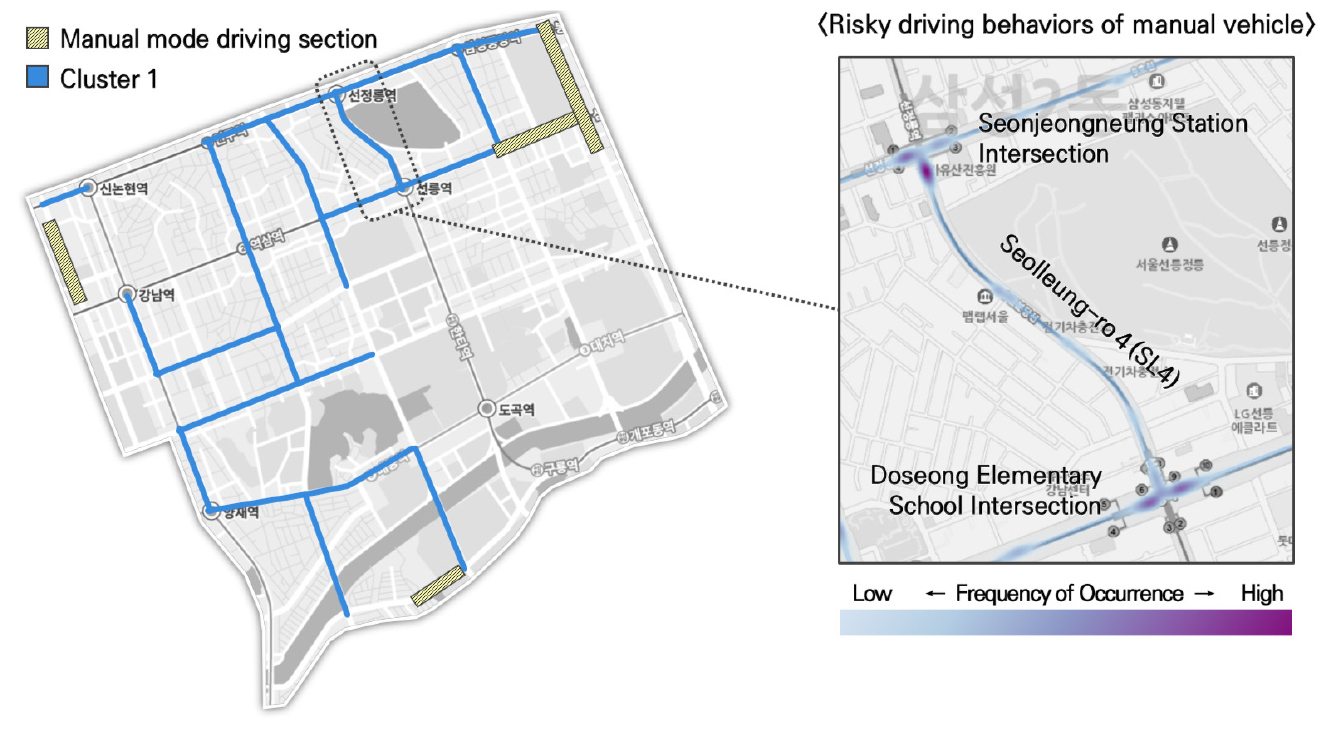
군집 유형별 주요 특성을 살펴보면 다음과 같다. Cluster 1인 도심 일반 혼잡(Baseline urban traffic) 구간은 분석 대상 구간 중 23개 구간이 포함되며, 평균 차량 통행속도(27.6km/h)와 위험운전행동의 전반적인 발생 수준이 모두 전체 평균과 유사한 유형이다. 비자율차의 급가속(0.349), 급출발(0.266), 급정지(0.132)는 평균을 다소 상회하는 반면, 자율주행 차량의 위험운전행동 지표는 대체로 평균 수준이거나 그 이하에 머물렀다. 본 유형은 특정 차종의 위험운전행동이 두드러지지 않고 두 차종의 발생 수준이 전반적으로 평균에 가까운 수준으로, 시범운행지구 내 일상적・평균적 주행 환경에 해당한다. 이들 구간은 특정 도로 환경으로 특징짓기는 어려우며 시범운행지구 전반에 분포한다. 이 중 선릉로4는 통행속도와 비자율차 위험운전행동이 모두 군집 평균에 근접하여 본 유형의 평균적 특성을 대표한다. 구간 평균 통행속도는 군집 평균과 거의 동일하며(27.6km/h), 비자율차 위험운전행동은 전체 평균보다 소폭 높은 수준으로 급가속・급출발・급정지가 주로 발생하였다. 이러한 위험운전행동은 선정릉역사거리 및 도성초교사거리 등 해당 구간 내 신호교차로 부근을 중심으로 나타났다(Figure 10).
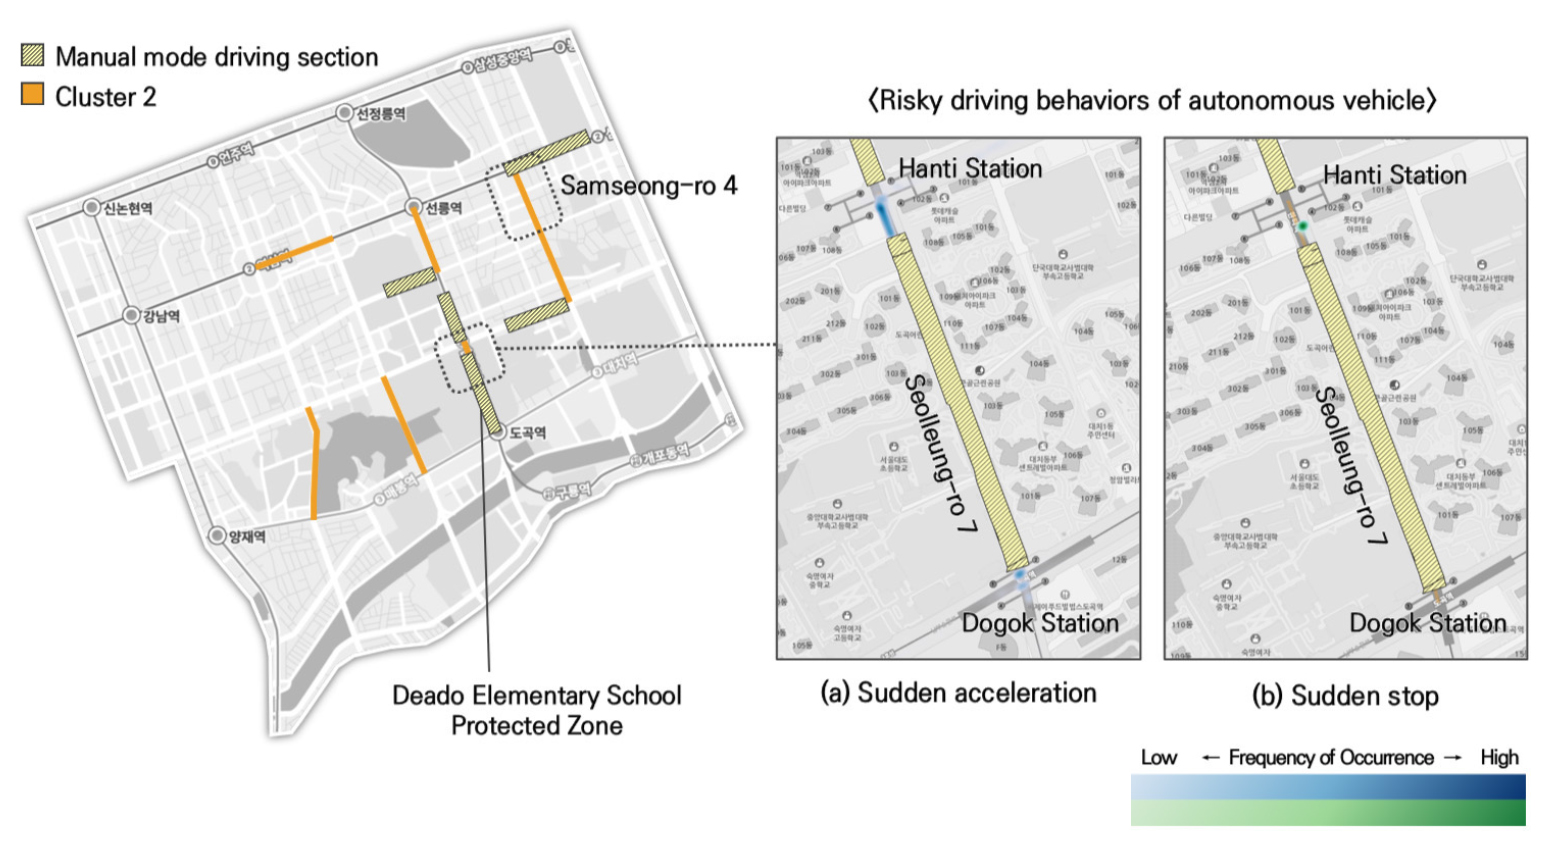
Cluster 2는 자율차 상충 구간(AV-dominant conflict)으로 7개 구간이 포함되며, 일반 차량의 평균 통행속도(29.1km/h)가 전체 유형 중 가장 높은 도로 구간 군이다. 자율주행 차량의 급정지 발생 비율(0.516)이 전체 평균(0.114) 대비 약 4.5배 수준으로 가장 두드러지며, 급가속(0.634)과 급감속(0.383)도 전체 평균을 상회한다. 반면 비자율차의 위험운전행동 지표는 대부분 평균 이하 수준에 머물러, 본 유형은 자율주행 차량의 위험운전행동이 상대적으로 부각되는 구간이다. Cluster 2에 포함된 구간 중 자율주행 차량의 급정지가 가장 높게 나타난 구간은 선릉로7이다. 해당 구간을 상세히 살펴보면, 자율주행 차량의 급정지(0.547)가 전체 평균의 약 4.8배 수준으로 높고 급가속(0.871) 또한 군집 내 가장 높게 나타났으며, 자율차의 급정지・급가속은 한티역사거리 및 인접 횡단보도 부근에서 주로 나타났다(Figure 11). 반면, 비자율차의 위험운전행동은 군집 내 가장 낮은 수준에 머물렀다. 한편 삼성로4 구간은 비자율차의 위험운전행동이 군집 내에서 선릉로7 다음으로 낮은 수준이면서, 자율차의 급감속(0.463)이 군집 평균을 상회하여 선릉로7과는 달리 급감속이 두드러지는 구간으로 나타났다. 이처럼 본 유형은 비자율차의 위험운전행동이 낮게 유지되는 가운데 구간에 따라 자율주행 차량의 급격한 가속・감속・정지 등 위험운전행동이 상대적으로 높게 나타나는 도로 구간 군이다.
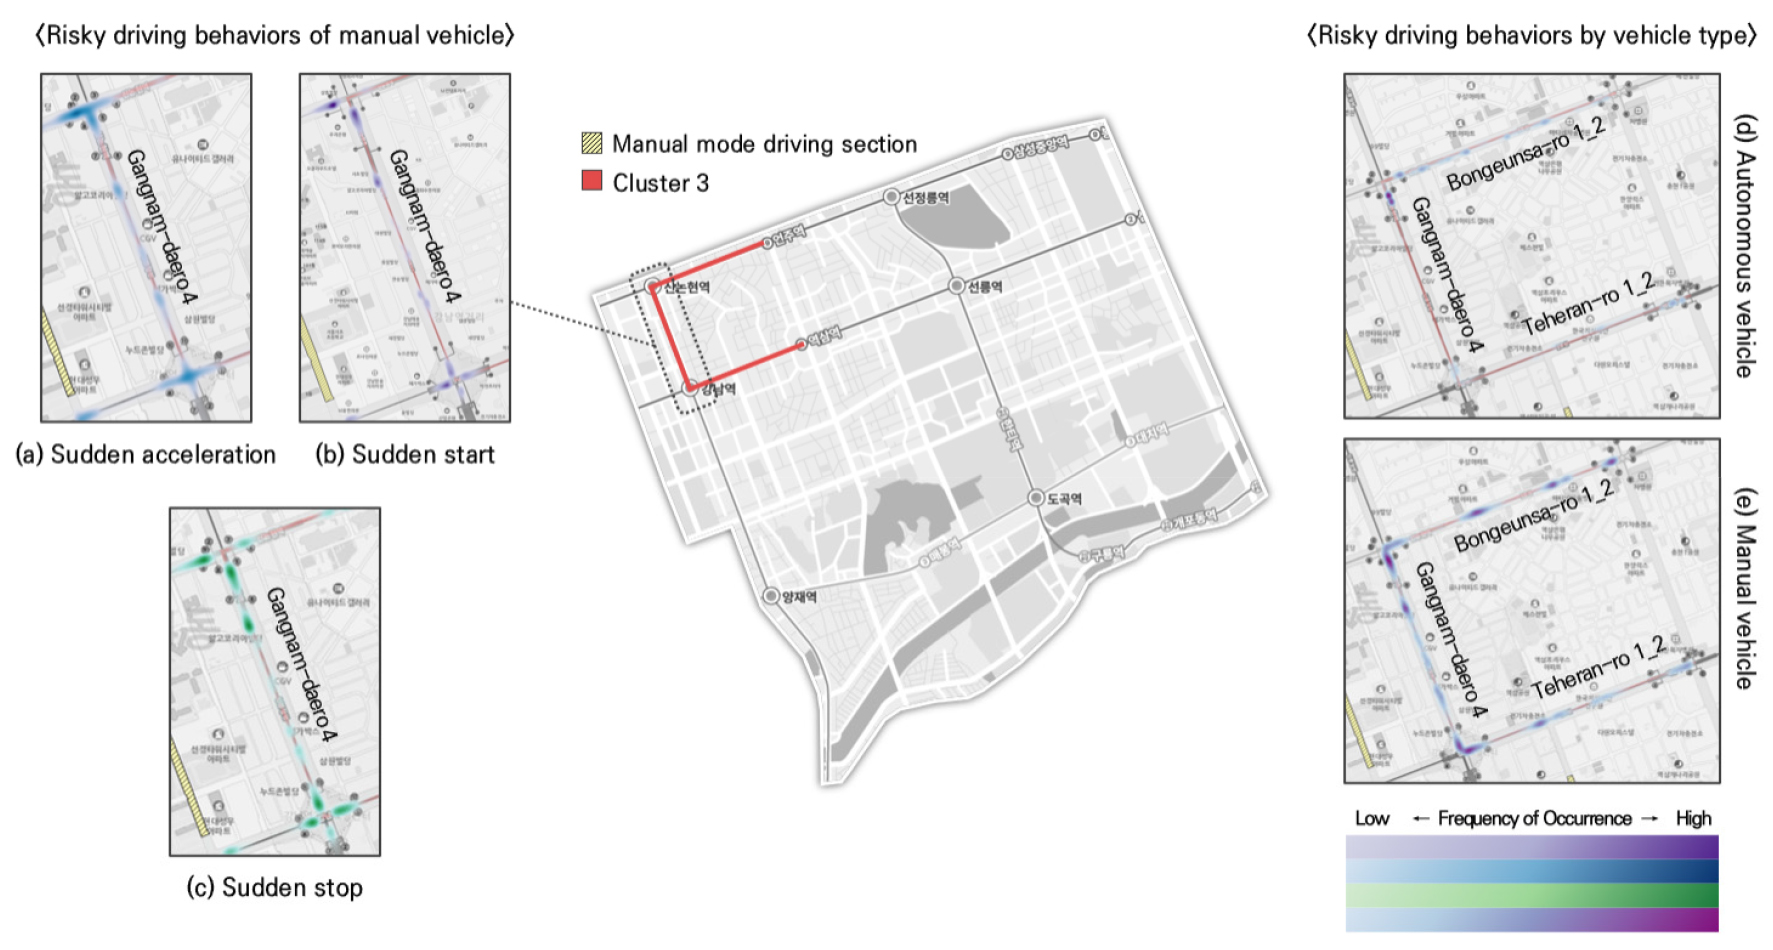
Cluster 3은 비자율차 상충(MV-dominant conflict) 구간으로 표본 규모가 3개 구간으로 적으나, 비자율차의 위험운전행동 전체 발생 수준이 가장 높게 나타나는 유형이다. 급가속(0.922), 급출발(0.667), 급정지(0.354), 급감속(0.231)을 비롯한 비자율차의 모든 위험운전행동 지표가 전체 평균을 상회한다. Cluster 3에 포함된 세 구간은 모두 비자율차의 급가속・급출발이 군집 내 높은 수준으로 나타나, 인적 운전자의 위험운전행동이 공통적으로 두드러졌다. 세 구간의 위험운전행동 분포를 차종별로 살펴보면, 비자율차는 구간 전반에 걸쳐 위험운전행동이 분포한 반면 자율차는 제한적으로 나타나, 본 유형이 비자율차 위험운전행동에 의해 주도됨을 확인할 수 있다(Figure 12(d), (e)). 특히 강남대로4 구간은 비자율차의 급가속(0.960), 급출발(0.892), 급정지(0.400)가 높게 나타나, 여러 위험운전행동이 복합적으로 발생하는 구간이다(Figure 12(a)~(c)). 봉은사로1_2 구간도 비자율차의 급가속이 전반에 걸쳐 높게 나타났다. 한편 자율주행 차량의 경우 강남대로4 구간에서 급출발(0.336)이 전체 평균(0.137)을 다소 상회한 것을 제외하면, 세 구간 모두 위험운전행동 지표 대부분이 평균 수준으로 나타났다. 본 유형은 비자율차의 위험운전행동이 주된 도로 구간 군으로, 향후 자율주행 도입이 인적 요인에 의한 위험운전행동을 완화하는 데 기여할 여지가 있다.
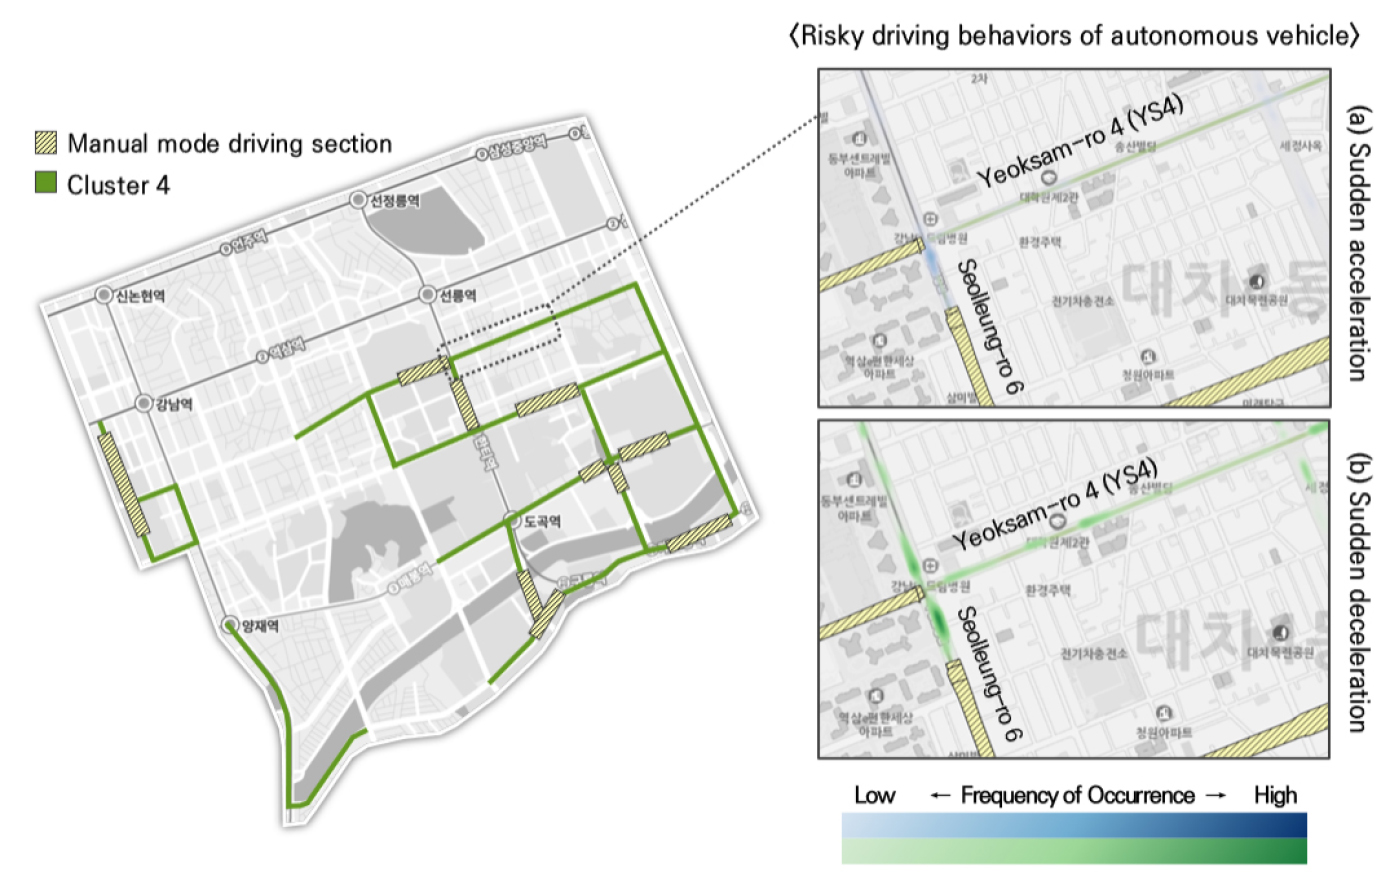
Cluster 4는 저위험 주행 안정(Low-risk stable) 구간으로 분석 대상 중 28개 구간을 포함하며, 자율차와 비자율차 위험운전행동의 전체 발생 수준이 모든 유형 중 가장 낮은 유형이다. 두 차종의 모든 위험운전행동 지표의 군집 평균이 전체 평균을 밑돌며, 평균 통행속도(27.1km/h)는 전체 평균과 유사하였다. 즉 급격한 가감속이나 차로변경・회전 등 위험운전행동이 적게 발생하는, 가장 안정적인 주행 특성을 보이는 유형이다. 다만 자율주행 차량은 위험운전행동이 전반적으로 낮은 환경에서도 급가속・급감속이 다른 위험운전행동 유형에 비해 다소 높게 나타나, 가감속 거동이 더 두드러졌다. 이러한 경향은 역삼로4, 선릉로6 등의 구간에서 관찰된다. 그중 역삼로4에서는 자율주행 차량의 급출발(0.109), 급정지(0.088)가 낮게 나타난 가운데 급가속(0.567), 급감속(0.457)이 높게 나타났으며, 그 분포는 구간 일부에 한정되었다(Figure 13). 한편 본 유형에 포함된 구간들은 차로 수 등 도로 환경이 다양하여, 하나의 공통된 도로 환경으로 규정하기는 어렵다.
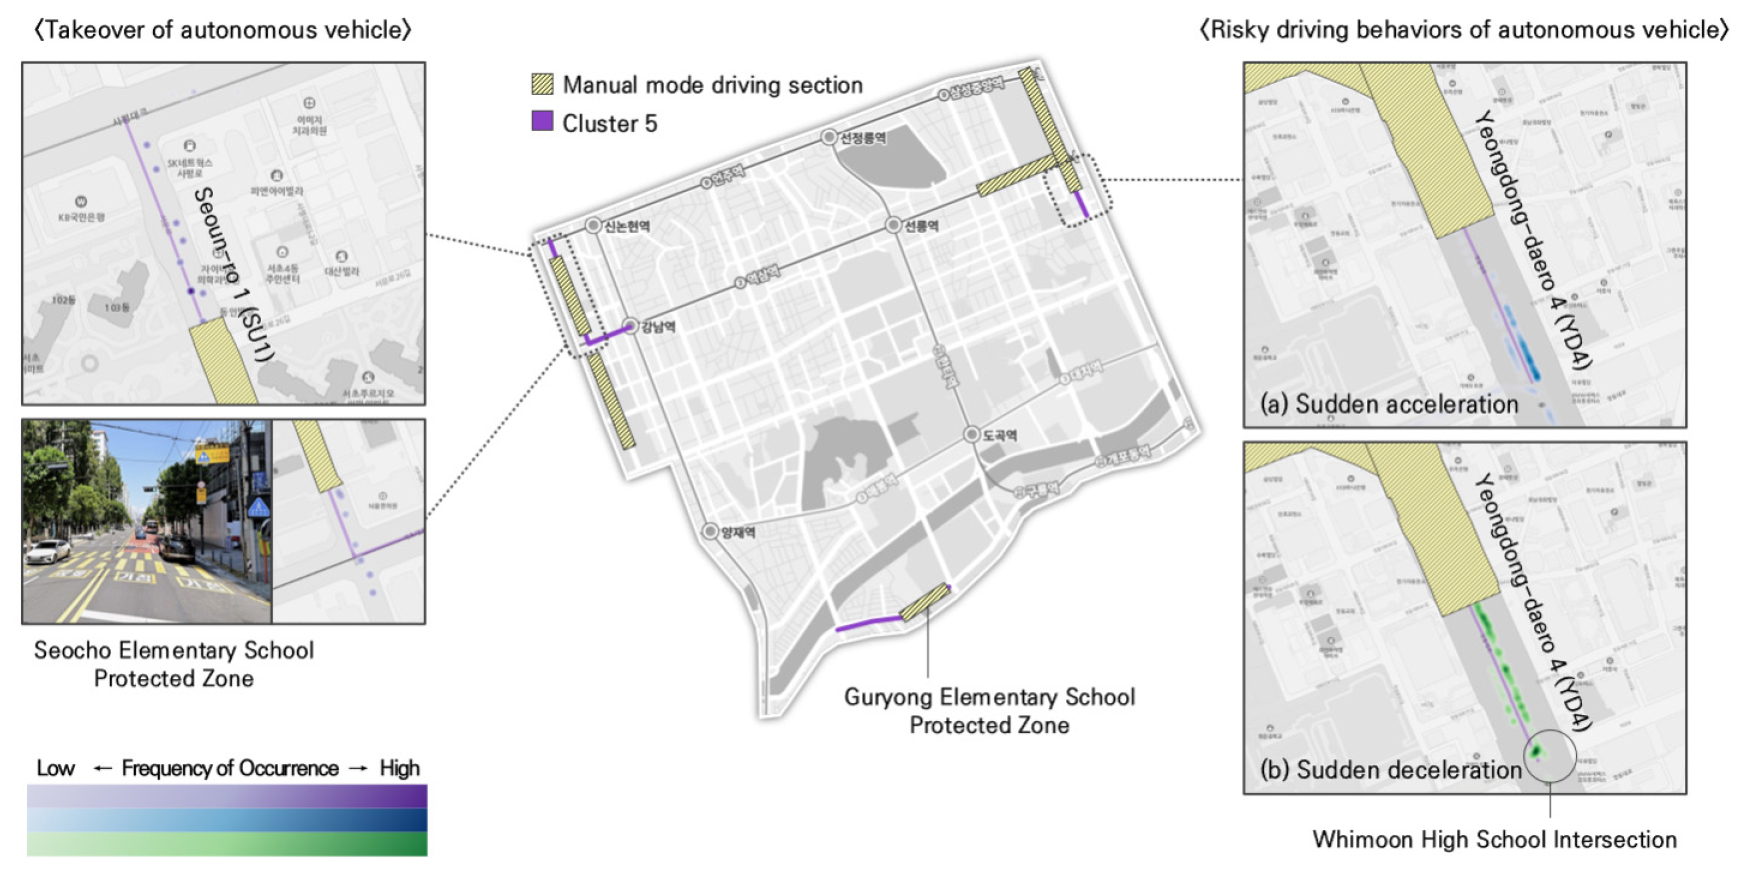
Cluster 5는 제어권 전환 집중(Takeover-concentrated) 구간으로 자율주행 차량의 제어권 전환(0.044)이 전체 평균(0.011)의 약 4배로 모든 유형 중 가장 높은 도로 구간 군이다. 자율주행 차량의 급가속(0.655), 급감속(0.529) 또한 가장 높은 수준이며, 평균 통행속도(22.5km/h)는 전체 유형 중 가장 낮게 나타났다. 본 유형은 일반 차량의 통행속도가 낮은 저속 환경임에도 불구하고 자율주행 차량의 제어권 전환과 급가속・급감속이 집중되는 구간이다. 본 군집에 속한 4개 구간을 검토한 결과, 각 구간은 이동약자 보호구역 또는 공사구간과 인접하거나 이를 구간 내에 포함하였다. 제어권 전환은 영동대로4(0.068)와 서운로1(0.040) 구간에서 상대적으로 높게 나타났다. 영동대로4는 삼성역 인근 공사구간과 휘문고교사거리 인근을 구간 내에 포함하며, 서운로1은 구간 내부 및 경계 인근에 어린이보호구역이 위치하고 있다. 두 구간 모두 공사구간 또는 보호구역 인근에서 제어권 전환이 발생하였다(Figure 14). 특히 영동대로4 구간에서는 제어권 전환과 함께 자율주행 차량의 급가속(0.698)・급감속(0.622)이 군집 내 가장 높게 나타났으며, 구간 내 휘문고교사거리 부근에 집중되는 양상을 보였다. 구룡초등학교 어린이보호구역을 포함하는 개포로2 구간에서도 급가속(0.644)・급감속(0.525)이 구간을 따라 분포하였다. 이들 구간은 이동약자 보호구역과 같이 제어권 전환이 법적으로 의무화된 구간, 공사구간 등 위험 구간, 주택가 이면도로 등 승객・보행자 안전을 위해 수동주행으로 전환하는 환경을 포함하며, 이러한 환경에서 자율주행 차량이 보수적으로 주행하는 과정에서 가감속과 제어권 전환이 나타난 것으로 볼 수 있다.
군집 분석 결과를 종합하면, 시범운행지구 내 도로 구간은 자율차 및 비자율차의 위험운전행동, 제어권 전환, 구간별 차량 통행속도를 기준으로 5개 유형으로 분류된다. 자율차의 주행 특성이 주요하게 나타나는 유형(Cluster 2, Cluster 5)과 인적 운전자의 위험운전행동이 주로 나타나는 유형(Cluster 3), 두 차종 모두 안정적인 주행을 보이는 유형(Cluster 4), 그리고 특정 차종의 위험운전행동이 두드러지지 않는 평균적 주행 환경 유형(Cluster 1)으로 구분된다(Table 5). 이러한 결과는 동일 시범운행지구 내에서도 도로 구간별로 자율주행 차량과 인적 운전자의 주행 특성이 서로 다르다는 것을 보여준다. 본 연구 결과는 시범운행지구 내 도로 구간을 안전 특성에 따라 유형화함으로써 자율주행 상용화를 위한 맞춤형 진단 체계를 제공한다. 이는 향후 자율주행 시스템의 인지 부하가 높은 구간(Cluster 5)에 대한 물리적 인프라 보강이나, 비자율차와의 상충이 잦은 구간(Cluster 2, Cluster 3)의 교통 운영 최적화 등 자율주행 친화적 도로 환경 구축을 위한 실증적 우선순위 도출에 기여할 것으로 기대된다.
Table 5.
Summary of cluster characteristics
결론 및 향후 연구
본 연구는 강남 자율주행자동차 시범운행지구를 대상으로 자율주행 차량과 일반 택시의 DTG 기반 위험운전행동 데이터 및 제어권 전환 데이터를 활용하여, 도심 도로 구간을 주행 안전 특성에 따라 유형화하고 각 유형의 주행 안전 지표를 기반으로 도로 구간을 진단하고자 하였다. 분석 결과, 동일한 도로 환경에서도 자율주행 차량과 일반 택시는 주요하게 발생하는 위험운전행동의 유형과 공간적 분포에서 차이를 보였다. 일반 택시는 급가속・급출발・차로변경 등 다양한 위험운전행동 유형이 고르게 발생하는 반면, 자율주행 차량은 급가속・급감속 유형에 집중되고 차로변경・회전 유형의 행동은 제한적으로 나타나, 알고리즘 기반의 보수적 주행 특성이 실도로에서 정량적으로 확인되었다.
군집 분석을 통해 도출된 5개 도로 구간 유형은 각각 상이한 주행 안전 특성을 반영하고 있다. 특히 자율차 상충 구간(Cluster 2)과 제어권 전환 집중 구간(Cluster 5)은 구간 내 통행속도가 비교적 높거나, 보호구역・공사구간 등 자율주행 차량의 주의가 요구되는 도로 환경이 집중되어, 자율주행 차량의 주행 특성이 두드러지게 나타나는 구간으로 확인되었다. 반면 비자율차 상충 구간(Cluster 3)은 인적 운전자의 위험운전행동이 주된 구간으로, 자율주행 도입이 인적 요인에 의한 위험운전행동을 완화함으로써 해당 구간의 안전성 향상이 기대되는 환경으로 해석될 수 있다.
이러한 분석 결과를 바탕으로 도로 구간 유형별로 차별화된 운영 및 시설 개선 방향을 도출할 수 있다. 자율차 상충 구간(Cluster 2)에서는 자율주행 시스템이 인지해야 하는 도로 환경을 단순화하기 위한 조치가 우선될 수 있다. 예측 가능한 정지・출발 환경을 조성하고, 차로 변경 유도선 정비 및 교차로 접근부 차로 구성의 단순화를 통해 자율주행 차량이 인지해야 하는 도로 환경의 복잡도를 저감할 필요가 있다. 비자율차 상충 구간(Cluster 3)의 경우 인적 운전자의 위험운전행동이 주로 나타나므로 이를 대상으로 한 도로 안전 관리가 효과적일 수 있다. 도로 환경의 개선 방향은 자율주행 차량만을 위한 전용 인프라 구축이 아니라, 혼합 교통 환경에서 모든 도로 이용자의 안전을 동시에 제고할 수 있는 범용적 도로 안전 관리로 이어질 수 있다. 한편, 본 연구에서 확인된 자율주행 차량의 보수적 주행 성향, 즉 급감속 및 급정지 위주의 대응 방식은 충돌 회피 측면에서는 안전성을 담보할 수 있으나 후행 차량과의 상충 유발, 교통 흐름 저해, 승객의 승차감 저하 등 새로운 형태의 도로 안전과 서비스 품질 문제를 야기할 수 있다. 이는 자율주행 시스템의 기술적 성숙도와 혼합 교통 환경에서의 자율주행 차량 주행 특성이 함께 작용한 결과로 볼 수 있다.
본 연구는 실도로 운행 데이터를 활용하여 자율주행 차량과 비자율주행 차량의 주행 안전 특성 차이를 도로 구간 단위에서 실증적으로 분석하였다는 점에서 의의가 있다. 기존 자율주행 관련 연구가 차량 성능 비교나 시뮬레이션 기반 검증에 집중되어 있던 것과 달리, 본 연구는 실제 운영 중인 시범운행지구의 자율주행 차량 데이터와 비자율주행 차량 데이터를 통합하여 도로 환경 단위의 안전 및 주행 특성을 유형화하였다. 다만 본 연구는 분석 대상과 자료의 범위에서 일반화에 한계를 갖는다. 분석은 시범운행지구의 단기 운영 데이터와 자율주행 택시의 운영 시간대인 심야(23:00~익일 05:00)에 한정되어 수행되었다. 이는 두 차종의 주행 조건을 동일한 시공간적 범위에서 비교하기 위한 설정이나, 분석을 통해 도출된 5개 유형은 야간의 교통량, 신호 운영, 보행 환경 등 시간대 특성이 반영된 결과이며 주간을 포함한 다른 시간대로 일반화하기에는 제약이 있다. 이와 함께 일부 유형(Cluster 3, n=3; Cluster 5, n=4)은 포함 구간 수가 적어 평균값과 해석이 소수 구간에 좌우될 수 있다. 군집 분석에서 모든 군집이 유사한 규모를 가져야 하는 것은 아니며 군집의 적절성은 분석 목적과의 부합성에 따라 달라지므로(Hennig, 2015), 소표본 유형의 존재 자체가 분석의 타당성을 저해하는 것은 아니다. 다만 소표본 유형의 특성을 일반화하는 데에는 한계가 있으며, 향후 분석 대상과 운영 데이터를 확대하여 추가로 검증할 필요가 있다.
아울러 자율주행 차량과 비자율주행 차량(일반 택시)은 자료 구조가 근본적으로 상이하여 차종 간 비교에 구조적 한계가 존재한다. 자율차는 주행기록 샘플 수를 노출 변수로 활용하여 발생 비율을 산출할 수 있었던 반면, 일반 택시는 집계 건수 자료를 활용함에 따라 동일한 노출 보정을 적용하지 못하고 발생 건수를 정규화하여 분석에 투입하였다. Min-Max 정규화는 변수 간 스케일을 조정할 뿐 노출 교란을 제거하지 못하므로, 정규화 이후에도 두 변수군의 값이 동일한 의미를 갖지 않는다. 자율차와 비자율차 변수군에 대한 보정 방식의 비대칭은 군집 형성과 해석에 영향을 줄 수 있다. 따라서 본 연구의 결과는 두 차종 간 안전 수준의 절대적 비교가 아니라, 각 차종 내에서의 상대적 분포 패턴을 동일 공간 단위에서 진단한 것으로 해석되어야 한다. 또한 본 연구는 인적 운전자의 인지・반응 특성을 전제로 설계된 DTG 기반 위험운전행동 기준을 자율주행 차량에 동일하게 적용하였다. 앞서 기술한 바와 같이 해당 임계값은 차량 거동과 탑승자 안전성을 함께 고려하여 정립되어 온 것으로 사업용 여객 차량인 자율주행 택시에도 적용 가능하나, 이는 자율주행 시스템의 제어 특성을 직접 반영한 기준은 아니라는 점에서 한계가 있다. 이에 따라 자율주행 차량의 급감속・급정지가 인적 운전자의 위험운전행동과 동일한 안전 함의를 갖는지, 시스템의 정상적인 방어적 제어 반응인지, 또는 실제 위험 상황에 대한 대응인지 등을 구분하여 해석하기 어렵다. 이는 자율주행 차량의 주행 안전성 및 위험운전을 판단할 수 있는 고유의 기준이 부재함에 따른 것으로, 향후 관련 기준이 정립된 이후 거동의 안전상 함의가 보다 정밀하게 검증될 필요가 있다.
향후 연구에서는 시범운행지구의 단계적 확대에 따른 장기 운행 데이터를 확보하여 분석 기반과 시간대를 주간 등으로 확장하고, 소표본 유형의 안정성을 추가로 검증할 필요가 있다. 또한 일반 택시의 구간별 통행량 자료를 확보하여 통행량 기반 변수를 적용하면 차종 간 보정 기준의 일관성을 높일 수 있다. 나아가 자율주행 차량의 거동이 발생한 시점의 주행 조건(선행 차량 거동, 신호 상태 등)을 함께 고려한 이벤트 단위 분석을 통해 거동의 안전상 함의를 정밀하게 규명할 수 있을 것이다. 아울러 도로 기하구조, 교통량 등 도로 환경 변수를 정량적으로 통합한 모형을 구축함으로써 도로 구간 유형별 주행 특성에 대한 분석을 보다 발전시켜 검증할 수 있을 것이다.