

서론
데이터 및 변수 구성
1. 데이터셋 및 분석 시나리오
2. 데이터 전처리 및 좌표계 변환
3. 변수 구성 및 예측 시점 설정
4. 종속 변수 정의
XGBoost 기반 합류 기동 예측 및 SHAP 해석
1. XGBoost 기반 예측 모델 구축
2. SHAP 기반 해석 방법 및 분석 프레임워크
모델 검증 및 분석
1. 모델 성능 검증
2. 전역적 요인 분석
3. 변수별 영향 패턴 분석
4. 변수 간 상호작용 효과 분석
5. 의사결정 요인 고찰
결론
서론
고속도로 합류 구간은 본선 차로와 진입 차로가 만나는 대표적인 병목 구간으로, 차량 간 상호작용이 집중적으로 발생한다(Sun et al., 2015). 이 구간에서는 진입 차량과 본선 차량 간의 양보, 합류, 추월 등의 복합적인 의사결정이 요구되며, 이러한 상호작용이 원활히 이루어지지 않을 경우 교통 흐름의 불안정과 사고 위험이 증가한다(National Highway Traffic Safety Administration, 2009; Hu et al., 2020). 특히 제한된 공간과 시간 내에서 의사결정이 이루어지는 특성으로 인해, 운전자의 판단과 반응은 합류 구간의 안전성과 효율성에 중요한 영향을 미친다.
이러한 배경에서 자율주행 및 지능형 교통 시스템에서는 합류 구간에서의 인간 운전자 의사결정 과정을 정밀하게 이해하고, 이를 반영할 수 있는 모델이 요구된다. 그러나 차량 간 거리, 상대 속도, 위치 관계 등 다양한 요인이 동시에 작용하는 환경에서는 단순 규칙 기반 또는 선형 통계 모델로 운전자 행동을 충분히 설명하기 어렵다(Gipps, 1986; Ran et al., 1999; Kesting et al., 2007; Kherroubi and Aknine, 2024). 최근에는 강화학습 및 모방학습 기반 접근법이 활용되고 있으나, 이러한 방법들은 높은 예측 성능에도 불구하고 모델 내부의 의사결정 과정을 해석하기 어렵다는 한계를 가진다(Chen et al., 2023; Zhang et al., 2023; Sun and Yang, 2024; Liu et al., 2024; Li et al., 2025).
이에 따라, 높은 예측 성능과 함께 운전자의 의사결정에 영향을 미치는 요인을 정량적으로 해석할 수 있는 접근이 필요하다. 설명가능한 인공지능(eXplainable Artificial Intelligence, XAI) 기법은 비선형 모델이 학습한 복잡한 관계를 유지하면서도 개별 변수의 기여도를 분석할 수 있는 방법으로 주목받고 있다(Guidotti et al., 2018; Adadi and Berrada, 2018). 특히 SHAP은 각 변수의 기여도와 변수 간 상호작용을 정량적으로 평가할 수 있어 교통 데이터 기반 운전자 행동 분석에 활용되고 있다(Peng et al., 2024; Liu et al., 2025; Sekadakis et al., 2026). 그러나 기존 XAI 기반 운전자 행동 해석 연구는 주로 행동 분류 또는 예측 결과에 대한 개별 변수의 중요도를 설명하는 데 초점을 두고 있으며, 변수 간 상호작용을 통해 형성되는 의사결정 구조 자체를 해석하는 연구는 제한적이다. 특히 합류 구간과 같이 다수 차량 간 상호작용이 동적으로 변화하는 환경에서, 의사결정과 연관된 기동 반응을 대상으로 변수 간 상호작용과 맥락 의존성을 함께 분석한 연구는 아직 부족하다(Li et al., 2023; Wang et al., 2024; Xing et al., 2025; Gupta et al., 2025; Sun et al., 2026).
본 연구는 고속도로 합류 구간에서 인간 운전자의 의사결정 요인을 정량적으로 해석하는 것을 목적으로 한다. 이때 운전자의 합류 의사결정은 직접적으로 관측하기 어려운 내재적 상태이므로, 본 연구에서는 미래 시점의 헤딩각을 의사결정과 연관된 초기 횡방향 기동을 반영하는 관측 가능한 지표로 활용한다. 이를 위해 실제 차량 궤적 데이터를 기반으로 차량 간 거리, 상대 속도, 시간 간격 등 상호작용을 나타내는 주행 변수를 구성하고, XGBoost 기반 모델을 통해 미래 헤딩각을 예측한다. 이후 SHAP을 적용하여 각 변수의 기여도와 상호작용 효과를 해석함으로써, 운전자의 의사결정에 영향을 미치는 주요 요인을 도출한다.
본 연구의 기여는 다음과 같다. 첫째, 직접 관측이 어려운 합류 의사결정과 연관된 초기 기동 반응을 미래 헤딩각이라는 관측 가능한 지표를 통해 분석하는 프레임워크를 제시한다. 둘째, 비선형 예측 모델과 XAI 기법을 결합하여 변수 간 상호작용을 포함한 기동 반응 요인 해석 방법을 제안한다. 셋째, 실제 주행 데이터를 기반으로 합류 구간에서 운전자의 의사결정 관련 기동 반응 요인을 정량적으로 분석하고, 변수 간 상호작용을 통해 형성되는 구조적 특성을 해석한다.
데이터 및 변수 구성
고속도로 합류 구간에서 운전자의 의사결정 요인을 해석하기 위해서는, 직접 관측이 어려운 의사결정 과정을 차량의 주행 상태와 주변 차량과의 관계를 통해 간접적으로 표현할 필요가 있다. 이를 위해 실제 차량 궤적 데이터를 기반으로 합류 시나리오를 구성하고, 운전자가 합류 과정에서 고려할 수 있는 공간적, 시간적, 동적 요인을 입력 변수로 정의한다. 또한 미래 시점의 헤딩각을 의사결정과 연관된 초기 기동 반응을 나타내는 관측 가능한 지표로 설정한다.
1. 데이터셋 및 분석 시나리오
본 연구는 고속도로 합류 구간에서 인간 운전자의 의사결정 요인을 분석하기 위해 INTERACTION 데이터셋을 활용한다(Zhan et al., 2019). 해당 데이터셋은 다양한 차량 간 상호작용이 나타나는 실제 교통 시나리오에서 수집된 차량 궤적 데이터를 포함하고 있으며, 약 10Hz의 샘플링 주기로 차량의 위치(x, y), 속도(vx, vy), 진행 방향(ψ), 차체 크기(length, width) 등의 정보를 제공한다. 이를 기반으로 차량 간 상대적 위치 및 동적 관계를 산출할 수 있다. INTERACTION 데이터셋에서 제공되는 주요 변수는 Table 1과 같다.
Table 1.
Description of variables in the INTERACTION dataset
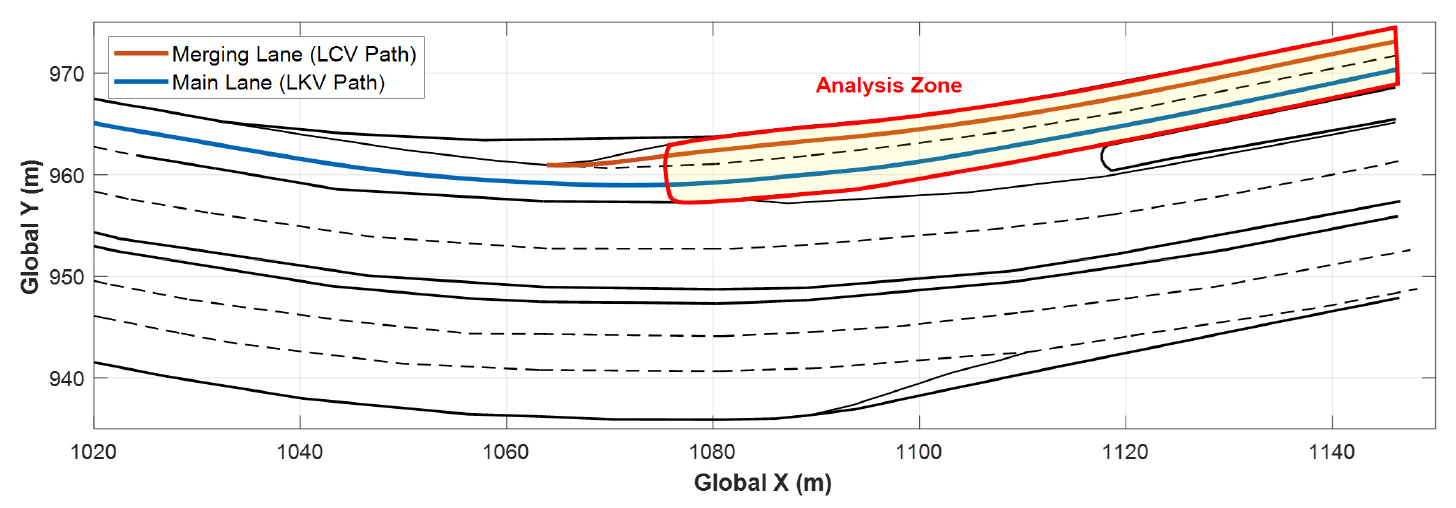
분석 대상은 본선 차로와 진입 차로가 연결된 합류 구간으로, Figure 1에 제시된 영역을 사용한다. 분석 구간은 진입 차량이 본선 차량과 상호작용하며 합류 여부와 기동 시점을 판단할 수 있는 구간으로 선정하였다. 해당 구간에서 진입 차량은 제한된 거리와 시간 내에서 주변 차량과의 간격, 속도 차이, 주행 여유 등을 고려하여 합류 여부와 기동 시점을 판단한다.
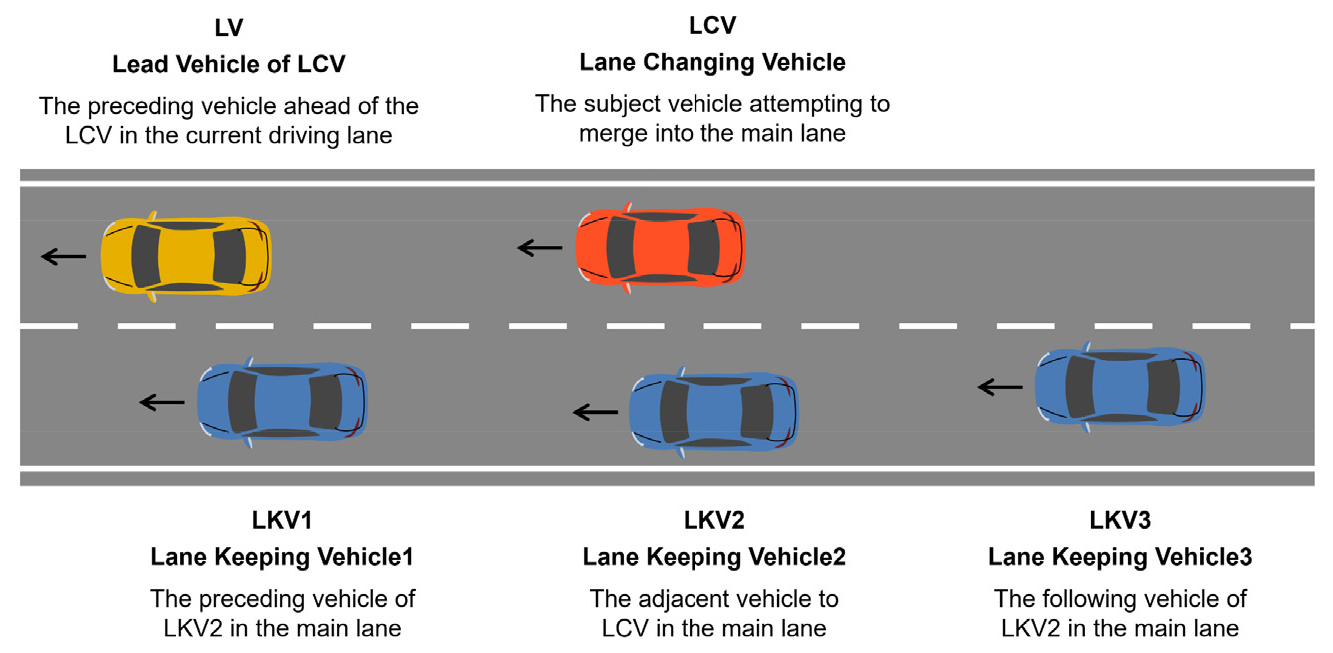
분석 시 차량 간 상호작용을 반영하기 위해, Figure 2와 같이 진입 차량(LCV)을 중심으로 현재 주행 차로 내 선행 차량(LV), 가장 인접한 차량(LKV2), 가장 인접한 차량의 선행 차량(LKV1) 및 후행 차량(LKV3)을 포함한 총 5대의 차량을 분석 대상으로 정의하였다. 주변 차량은 각 시점의 차로 기반 종방향 위치를 기준으로 매칭하였으며, 이는 합류 과정에서 운전자가 의사결정 시 고려할 가능성이 높은 주변 차량 관계를 반영하기 위한 구성이다.
시나리오는 LCV가 합류 차로 내에서 분석 영역(Analysis Zone)에 최초로 진입한 시점부터 LCV의 중심이 본선 차로 경계선을 넘어 본선 차로로 진입하는 시점까지로 정의한다. 시나리오 추출 시에는 분석 영역 내에서 최종적으로 합류를 완료하는 차량을 대상으로 하며, 시나리오 전 구간에서 LCV를 기준으로 LV, LKV1, LKV2 및 LKV3를 식별할 수 있는 경우를 유효 시나리오로 선정한다. 분석 구간에는 감속, 대기, 속도 조절 및 gap 탐색 과정이 포함되며, 모든 시점의 주행 상태를 분석에 활용한다. 이는 분석 영역 이후에 나타날 수 있는 추가적인 도로 기하 구조 및 교통 환경의 영향을 최소화하고, 동일한 합류 환경 내에서 운전자와 주변 차량 간 상호작용을 분석하기 위함이다.
2. 데이터 전처리 및 좌표계 변환
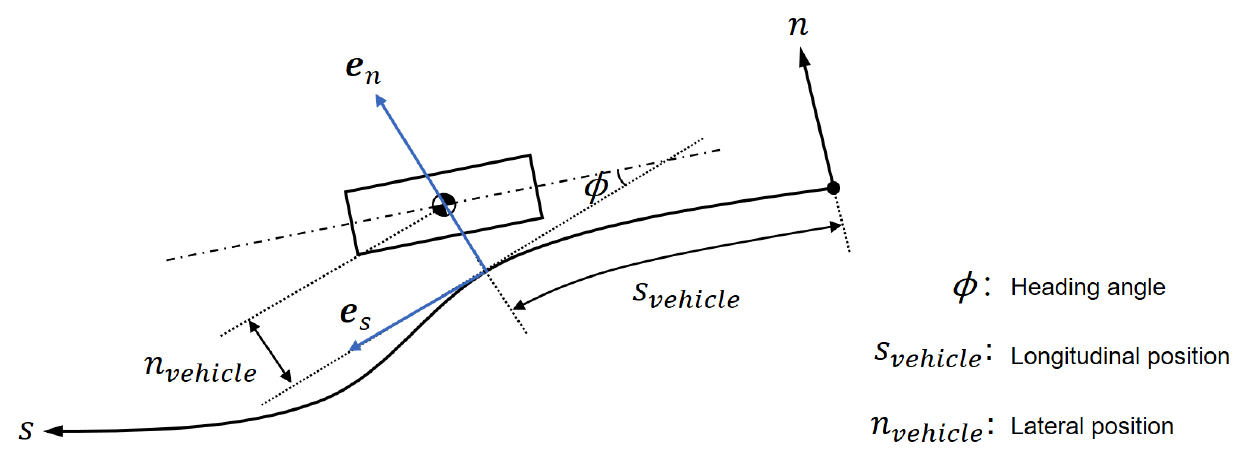
INTERACTION 데이터셋은 Cartesian 좌표계를 기반으로 구성되어 있어 도로 기하 구조를 반영한 주행 관계를 일관되게 해석하는 데 한계가 있다. 이에 본 연구에서는 Figure 3과 같이 주어진 차선 정보를 바탕으로 본선 차로를 구성하는 좌우 차선 경계선의 중간선을 기준 경로(축)로 정의하고, 해당 경로의 법선 방향을 축으로 정의하는 Frenet 좌표계로 원시 궤적 데이터를 변환한다. 이는 주변 차량과의 관계는 합류 목표 차로인 본선 기준에서 비교하고, 헤딩각은 차량이 현재 주행 중인 차로 대비 방향 변화로 해석하기 위함이다.
Frenet 좌표계에서의 위치 (, )은 다음과 같이 변환된다.
이때 는 Cartesian 좌표계에서의 차량 위치, 은 본선 차로의 중심선의 위치, 은 점에서의 단위 법선 벡터를 의미한다.
헤딩각 은 Cartesian 좌표계에서의 차량의 요각 과 해당 차량이 속한 차로의 중심선과의 방향 차이로 정의된다.
여기서, 는 차량이 주행하고 있는 차로의 중심선이며, LKV와 같이 본선 차로에서 주행하고 있는 경우에는 본선 차로의 중심선, LCV와 같이 차선 병합하기 전 진입 차로에서 주행하고 있는 경우에는 진입 차로의 중심선에 해당한다. 는 Cartesian 좌표계에서의 x축 방향 단위 벡터를 의미한다.
3. 변수 구성 및 예측 시점 설정
합류 구간에서의 운전자 의사결정은 주변 차량과의 거리, 상대 속도, 시간적 여유, 합류 지점까지의 잔여 거리 등 다양한 요인이 복합적으로 작용하여 형성된다. 이에 본 연구에서는 입력 변수를 공간적 변수, 시간적 변수, 동적 변수의 세 가지 그룹으로 구분하여 구성하였다.
공간적 변수는 차량 간 거리, 전방 여유 공간, 합류 지점까지의 잔여 거리, 본선 차로 중심선으로부터의 횡방향 거리 등을 포함하며, 차량 간의 위치 관계와 합류 가능 공간을 반영한다. 특히 차량 간 거리 는 단순한 유클리드 거리가 아니라 LCV 대비 대상 차량의 위치를 고려한 signed distance로 정의한다.
여기서, 는 대상 차량을 의미하며, LKV1, LKV2, LKV3, LCV 및 LV를 포함한다. 이때 는 대상 차량이 LCV보다 전방에 위치할 경우 양(+)의 값을, 후방에 위치할 경우 음(-)의 값을 갖도록 한다.
전방 여유 공간 은 차량의 종방향 위치 와 선행 차량의 종방향 위치 차이로 정의된다.
합류 지점까지의 잔여 거리 는 합류 지점 과 LCV 차량의 종방향 위치 차이로 정의된다.
본선 차로 중심선으로부터의 횡방향 거리 는 LCV의 횡방향 위치 로 나타낸다.
시간적 변수는 차두 시간(Time Headway)과 충돌 예상 시간(Time To Collision)을 포함하며, 주행 여유 및 충돌 위험을 반영한다. 대상 차량 의 차두 시간 는 그 차량 여유 공간 과 대상 차량 X의 속도 로 정의된다.
대상 차량 의 LCV와의 충돌 예상 시간 는 LCV와 대상 차량 X 간 상대 거리 와 상대 속도로 정의된다.
여기서 는 LCV의 속도이다.
동적 변수는 LCV의 속도 와 LCV와의 상대 속도 를 포함하며, 현재 차로와 본선 차로의 교통 흐름 조건을 나타낸다.
각 변수는 합류 과정에서 운전자의 판단에 영향을 줄 수 있는 주행 조건을 정량적으로 표현하기 위해 정의되었으며, 변수 목록 및 상세 정의는 Table 2에 제시한다.
Table 2.
Definition of input variables for merging decision-making analysis
본 연구에서는 현재 시점 t의 주행 상태를 기반으로 약 1.1초 이후 시점(t+t)의 차량 헤딩각을 예측 대상으로 설정한다. 이는 운전자의 반응 시간 약 0.9초(Green, 2000; Hugemann, 2002; Bauder et al., 2024)와 차량의 시스템 지연 약 0.2초(Lu et al., 2022)를 고려한 값이다. 즉, 1.1초 예측 시점은 합류 의사결정의 형성 시작점을 직접 식별하기 위한 것이 아니라, 현재 주행 조건이 운전자의 반응 시간과 시스템 지연을 거쳐 관측 가능한 초기 횡방향 기동 반응으로 나타나는 시점을 의미한다. 또한 합류 의사결정과 연관된 초기 기동 반응을 포착하기 위해, 합류 지점으로부터 약 15m 이전 구간의 데이터만을 분석에 포함하였다. 15m 이내 구간에서는 차량의 횡방향 이동이 이미 상당 부분 진행되어, 헤딩각의 변화가 의사결정의 초기 반응보다는 실제 차로 변경 수행 과정 자체를 반영할 가능성이 크기 때문이다.
4. 종속 변수 정의
운전자의 합류 의사결정은 직접 관측하기 어려운 내재적 상태이므로, 본 연구에서는 이를 해석하기 위한 관측 가능한 대리 지표로 미래 시점의 헤딩각을 사용한다. 헤딩각은 차량의 진행 방향과 차로 중심선 간의 각도로 정의되며, 조향 입력에 의해 실제 횡방향 위치 변화보다 선행적으로 변화하는 특성을 가진다. 따라서 미래 헤딩각은 단순한 차량 자세 정보가 아니라, 합류를 위해 운전자가 선택한 초기 방향성 있는 기동 반응을 반영하는 지표로 해석할 수 있다. 본 연구에서는 XGBoost 모델을 통해 미래 헤딩각을 예측하고, SHAP을 적용하여 해당 예측에 기여한 주행 변수들을 분석한다. 이때 미래 헤딩각은 합류 의사결정이 표출된 초기 방향성 기동 반응으로 간주되며, 이를 기반으로 고속도로 합류 시 인간 운전자의 의사결정 요인을 해석한다.
XGBoost 기반 합류 기동 예측 및 SHAP 해석
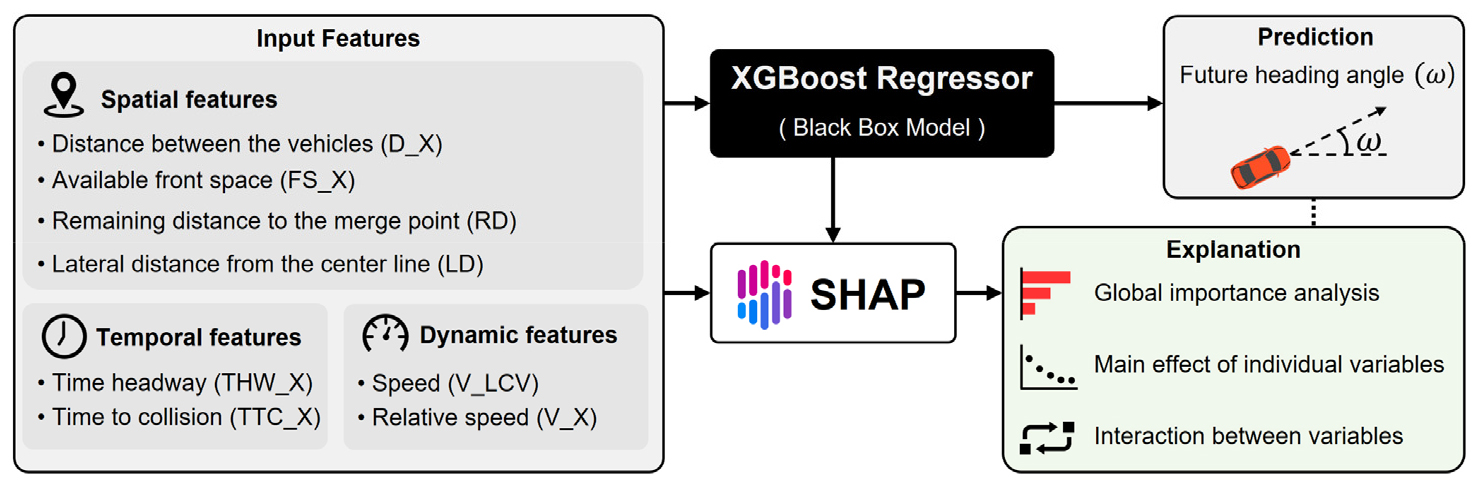
합류 구간에서의 운전자 행동은 다양한 주행 요인의 상호작용에 의해 형성되는 복합적인 의사결정의 결과로, 단일 변수 중심의 분석만으로는 이를 충분히 설명하기 어렵다. 특히 동일한 주행 조건에서도 주변 차량의 위치 관계나 교통 흐름 상태에 따라 운전자의 반응이 달라지는 비선형적 특성이 존재한다. 이에 따라 비선형 관계와 변수 간 상호작용을 반영할 수 있는 기계학습 기반 예측 모델을 구축하고, 이를 해석함으로써 운전자의 의사결정에 영향을 미치는 요인을 분석한다. 구체적으로 Figure 4와 같이 XGBoost 기반 회귀 모델을 활용하여 미래 시점의 헤딩각을 예측하고, SHAP을 적용하여 변수의 영향과 상호작용을 해석한다.
1. XGBoost 기반 예측 모델 구축
XGBoost(eXtreme Gradient Boosting)는 다수의 결정트리를 순차적으로 결합하여 이전 단계의 예측 오차를 보완하는 트리 부스팅 기반의 앙상블 학습 기법이다(Chen and Guestrin, 2016). 이러한 구조는 변수 간 비선형 관계와 상호작용을 효과적으로 포착할 수 있어, 복잡한 교통 환경에서의 주행 데이터에 내재된 패턴을 학습하는 데 적합하다.
본 연구에서는 공간적, 시간적, 동적 변수를 입력으로 하고, 미래 시점의 헤딩각을 종속 변수로 설정하여 회귀 모델을 구축하였다. 데이터는 시나리오 단위로 분할하여 총 515개의 LCV 주행 시나리오 중 360개는 학습용, 103개는 검증용, 52개는 테스트용으로 구성하였다. 이는 동일 시나리오에서 생성된 시계열 데이터가 서로 다른 데이터셋에 포함되는 것을 방지하기 위함이다.
목적 함수로는 squared logarithmic error를 사용한다. 해당 손실함수는 예측값과 실제값 간의 상대적 차이를 고려하여 학습을 수행하므로, 일부 큰 오차가 학습 과정에 과도하게 영향을 미치는 현상을 완하한다. 이때, 헤딩각은 방향에 따라 음수값을 포함할 수 있으므로, 로그 기반 손실 함수 적용을 위해 전체 데이터에서 관측된 최소 헤딩각을 기준으로 일정 상수를 더하여 모든 종속 변수 값이 양수가 되도록 변환한 후 모델을 학습한다.
2. SHAP 기반 해석 방법 및 분석 프레임워크
XGBoost와 같은 앙상블 모델은 높은 예측 성능을 제공하지만, 개별 변수의 기여도를 직관적으로 해석하기 어렵다. 이에 본 연구에서는 SHAP(SHapley Additive exPlanations)을 적용하여 모델의 예측 결과를 해석한다(Lundberg and Lee, 2017). SHAP은 각 입력 변수가 예측 결과에 기여한 정도를 정량적으로 산출하며, 변수의 영향 방향과 크기를 함께 파악할 수 있게 한다.
미래 시점의 헤딩각은 운전자의 합류 의사결정과 연관된 초기 기동 반응을 나타내는 지표로 해석되므로, SHAP 값은 각 변수가 모델의 미래 헤딩각 예측에 기여한 방향과 크기를 의미한다. 즉, 양(+)의 SHAP 값은 모델이 더 큰 헤딩각을 예측하는 방향으로 기여한 것을 의미하며, 음(-)의 SHAP 값은 더 작은 헤딩각을 예측하는 방향으로 기여한 것을 의미한다. 본 연구에서는 미래 헤딩각을 의사결정과 연관된 초기 기동 반응의 대리 변수로 사용하므로, 이러한 SHAP 값의 변화는 합류 방향 기동과 관련된 경향으로 해석한다.
또한 SHAP의 특성을 활용하여 다음과 같은 분석을 수행한다. 첫째, 전역적 중요도 분석을 통해 변수별 평균 기여도를 비교하고 주요 의사결정 요인을 도출한다. 둘째, 개별 변수의 주영향을 분석하여 변수값 변화에 따른 비선형 반응과 임계 구간을 파악한다. 셋째, 변수 간 상호작용 효과를 분석하여 특정 변수의 영향이 다른 변수 조건에 따라 어떻게 달라지는지를 정량적으로 평가한다. 이를 통해 합류 구간에서 운전자의 의사결정이 단일 요인이 아닌, 다수의 주행 변수 간 상호작용에 의해 형성되는 구조임을 체계적으로 분석한다.
모델 검증 및 분석
XGBoost 기반 헤딩각 예측 모델을 SHAP을 통해 해석하고, 각 입력 변수가 미래 헤딩각에 미치는 영향을 분석함으로써 합류 상황에서의 운전자 의사결정과 연관된 요인을 도출한다. 이를 위해 먼저 모델의 예측 성능을 검증하고, 이후 해석 결과를 제시한다. 이때 XGBoost 모델의 최종 하이퍼파라미터 및 학습 설정은 Table 3에 제시한다. 모델 학습 과정에서는 random seed를 42로 고정하였으며, validation set의 RMSLE를 기준으로 early stopping을 적용하여 과적합을 방지하였다.
Table 3.
Hyper-parameter settings and training configuration of the XGBoost model
| Hyper-parameter | Value |
| Leaning rate | 0.001 |
| Maximum tree depth | 3 |
| Minimum child weight | 20 |
| Subsample ratio | 0.7 |
| Colsample by tree | 0.7 |
| Gama | 0 |
| Lambda | 1 |
| Alpha | 0 |
1. 모델 성능 검증
Table 4는 요각속도를 포함한 입력 변수를 사용하여 구축한 XGBoost 기반 미래 시점 헤딩각 예측 모델의 성능을 나타낸다. 모델은 테스트 데이터셋에서도 안정적인 성능을 보이며, 입력 변수로부터 헤딩각의 전반적인 변화 경향을 효과적으로 학습한 것으로 확인된다. 이는 차량의 주행 상태와 주변 차량과의 관계로부터 초기 기동 반응을 일정 수준 이상 설명할 수 있음을 의미한다.
Table 4.
Performance of the XGBoost-based model
Dataset Metric | Train | Validation | Test |
| MAE (deg) | 0.7719 | 0.7423 | 0.7460 |
| RMSE (deg) | 1.1011 | 0.9748 | 1.0261 |
| RMSLE | 0.1495 | 0.1455 | 0.1508 |
| R2 | 0.6519 | 0.6773 | 0.6737 |
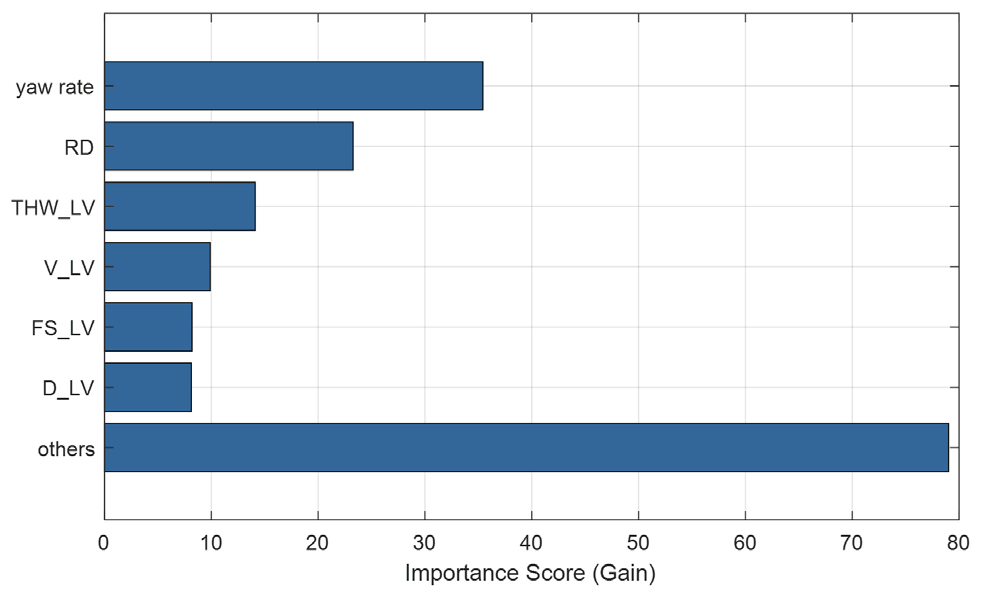
Figure 5의 XGBoost 기반 모델의 gain 기준 변수 중요도 분석 결과, 요각속도(yaw rate)가 다른 변수에 비해 가장 높은 중요도를 가지는 것으로 나타난다. 이는 요각속도가 차량의 현재 횡방향 운동 상태를 직접적으로 반영하며, 미래 헤딩각과 강한 상관관계를 가지기 때문이다. 그러나 요각속도는 운전자의 의사결정에 영향을 미치는 주변 환경 요인이라기보다 이미 발생한 기동 상태를 나타내는 변수에 가깝다. 따라서 해당 변수를 포함할 경우 모델은 주변 차량과의 상호작용 조건보다 현재 차량의 운동 상태에 크게 의존하게 되며, 결과적으로 다른 변수들의 상대적 영향력과 해석 가능성이 감소할 수 있다.
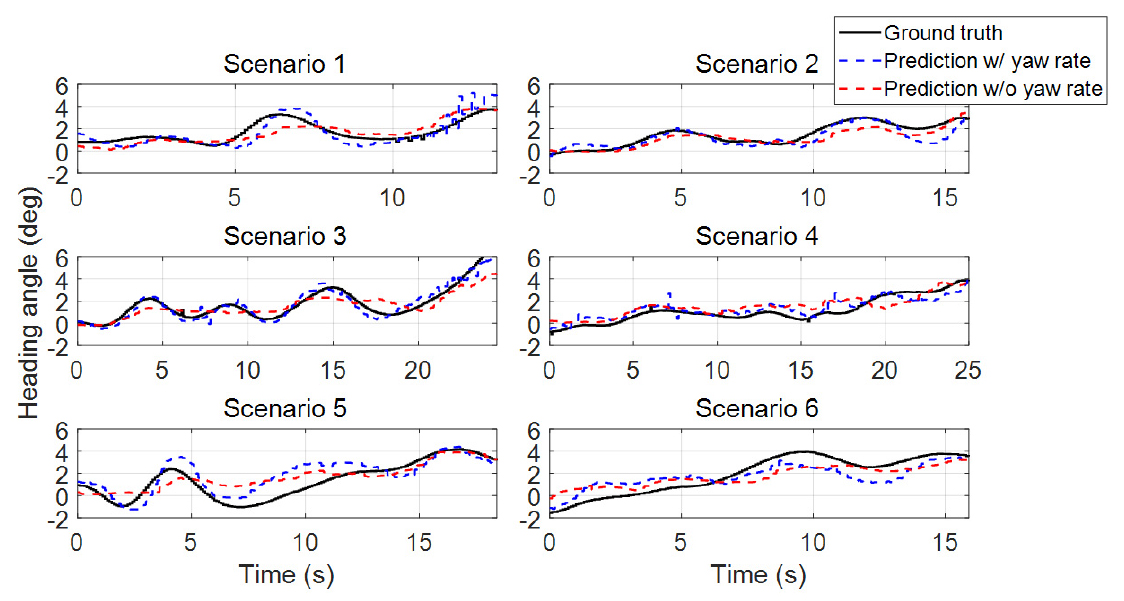
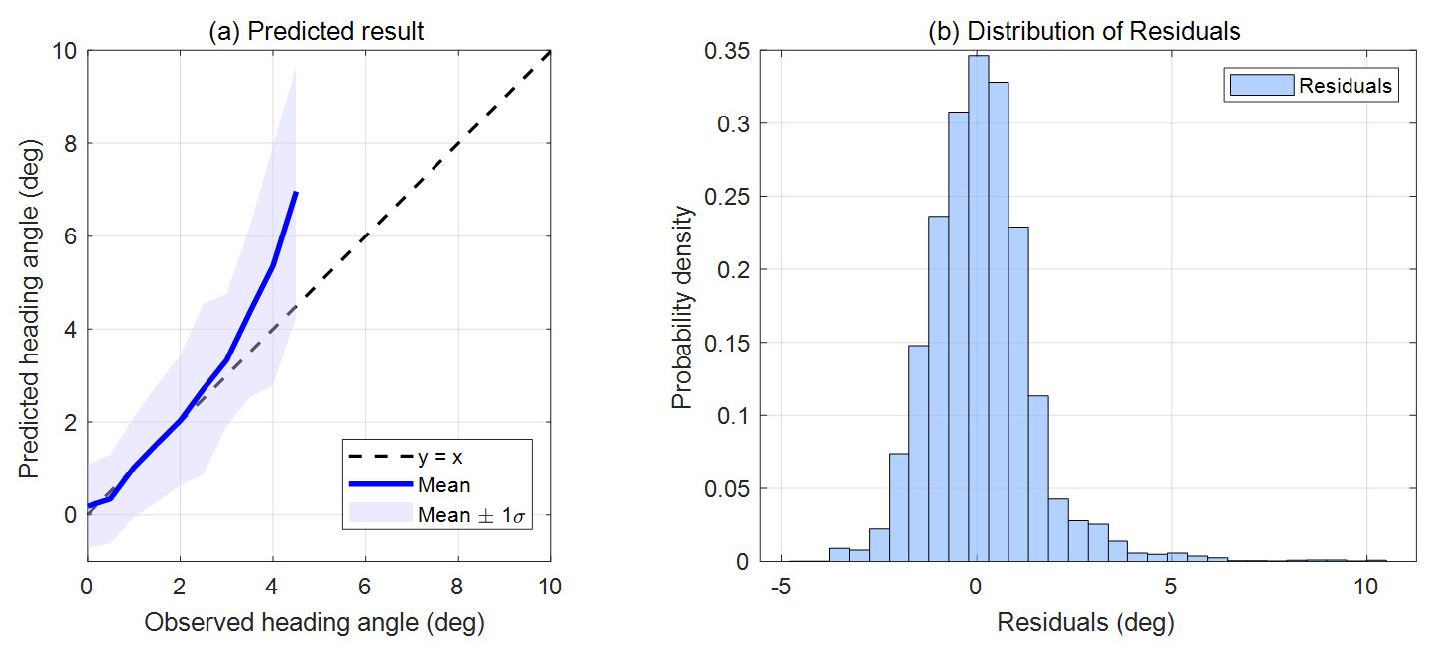
이에 따라 본 연구에서는 요각속도를 제외한 모델을 구성하고 성능을 비교한다. Table 5에서 볼 수 있듯이 입력 데이터에 요각속도를 제외할 경우 예측 성능은 감소하지만, Figure 6에서 확인할 수 있듯이 예측값은 실제값의 전반적인 변화 경향을 유사하게 재현한다. 이는 주변 차량과의 거리, 상대 속도와 주행 여건과 같은 상호작용 변수만으로도 미래 기동 반응과 관련된 유의미한 정보를 설명할 수 있음을 의미한다.
Table 5.
Performance comparison of XGBoost models with and without yaw rate
Evaluation Model | MAE (deg) | RMSE (deg) | RMSLE | R2 |
| Model w/ yaw rate | 0.7460 | 1.0261 | 0.1508 | 0.6737 |
| Model w/o yaw rate | 0.9836 | 1.3668 | 0.1961 | 0.4194 |
또한 Figure 7의 전체 테스트셋 분석 결과에서도 관측 헤딩각이 증가함에 따라 예측 헤딩각의 평균이 전반적으로 증가하는 경향이 나타나며, 잔차 역시 0 부근에 집중되는 것으로 확인된다. 이는 요각속도를 제외한 경우에도 모델이 특정 시나리오에 국한되지 않고 전체 데이터에서 일관된 예측 특성을 유지함을 보여준다.
본 연구의 목적은 미래 헤딩각의 예측 정확도를 최대화하는 것이 아니라, 운전자의 의사결정과 연관된 초기 기동 반응에 영향을 미치는 주변 환경 요인을 해석하는 데 있다. 따라서 예측 성능의 일부 감소를 수용하더라도, 직접적인 기동 상태 변수의 영향을 최소화하고 주변 차량과의 상호작용 정보에 기반한 해석 가능성을 확보하는 것이 연구 목적에 보다 적합하다고 판단하였다. 이에 따라 이후 SHAP 기반 분석에서는 요각속도를 제외한 모델을 사용한다.
2. 전역적 요인 분석
Figure 8은 SHAP 절대값의 평균을 기반으로 산출한 변수 중요도를 나타내며, 각 입력 변수가 미래 헤딩각 예측에 미치는 평균적인 영향력의 크기를 의미한다. 본 연구에서는 미래 헤딩각을 운전자의 합류 의사결정과 연관된 초기 기동 반응을 나타내는 지표로 해석하므로, 해당 결과는 각 변수가 의사결정에 미치는 상대적 영향력을 간접적으로 보여준다. 분석 결과, 합류 지점까지의 잔여 거리(RD)가 가장 높은 중요도를 가지는 것으로 나타난다. 이는 합류 지점에 가까워 질수록 합류 필요성이 증가하며, 운전자의 의사결정에 있어 핵심적인 기준으로 작용함을 의미한다. 그 다음으로는 본선 차로 인접 차량과의 거리(D_LKV2), 본선 차로 선행 차량과의 상대 속도(V_LKV1), 본선 차로 중심선으로부터의 횡방향 거리(LD), 그리고 현재 주행 차로 내 선행 차량의 전방 여유 공간(FS_LV)이 주요 변수로 나타난다. 이러한 결과는 합류 구간에서의 운전자 의사결정이 단일 요인에 의해 결정되는 것이 아니라, 합류 시점(RD), 주변 차량과의 공간 관계(D_LKV2), 본선 교통 흐름(V_LKV1), 차량의 위치 상태(LD), 그리고 현재 차로의 주행 여건(FS_LV)이 결합된 복합적인 구조에 의해 형성됨을 보여준다.
Figure 9는 변수값에 따른 SHAP 값 의 분포를 나타내며, 각 변수의 영향 방향과 변동 범위를 확인할 수 있다. SHAP 값은 0을 기준으로 양(+)의 방향에서는 헤딩각 증가에 기여하고, 음(-)의 방향에서는 감소에 기여함을 의미한다. 또한 각 점의 색상은 해당 변수값의 크기를 나타내며, 값이 클수록 붉은색, 작을수록 푸른색으로 표현된다.
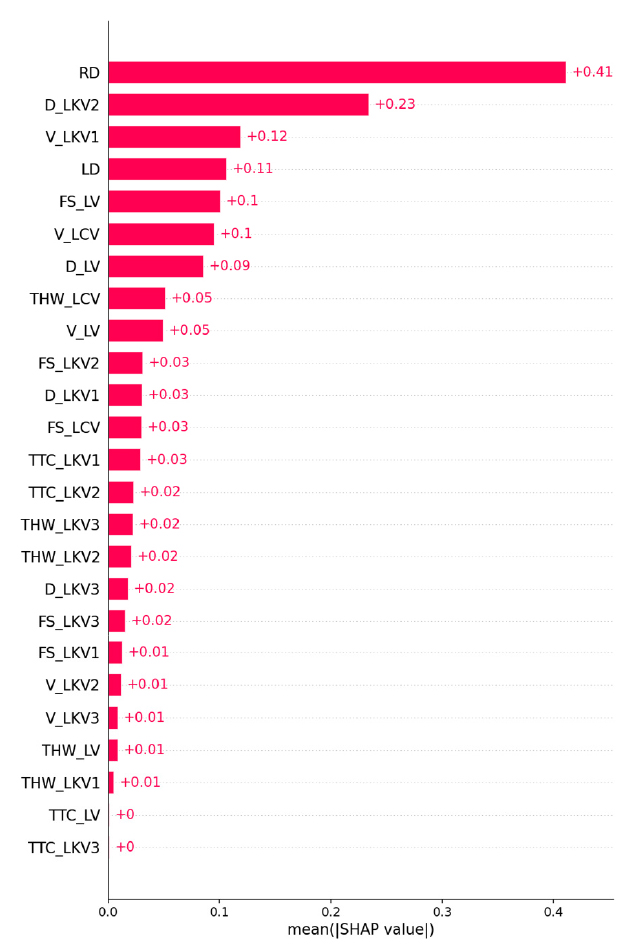
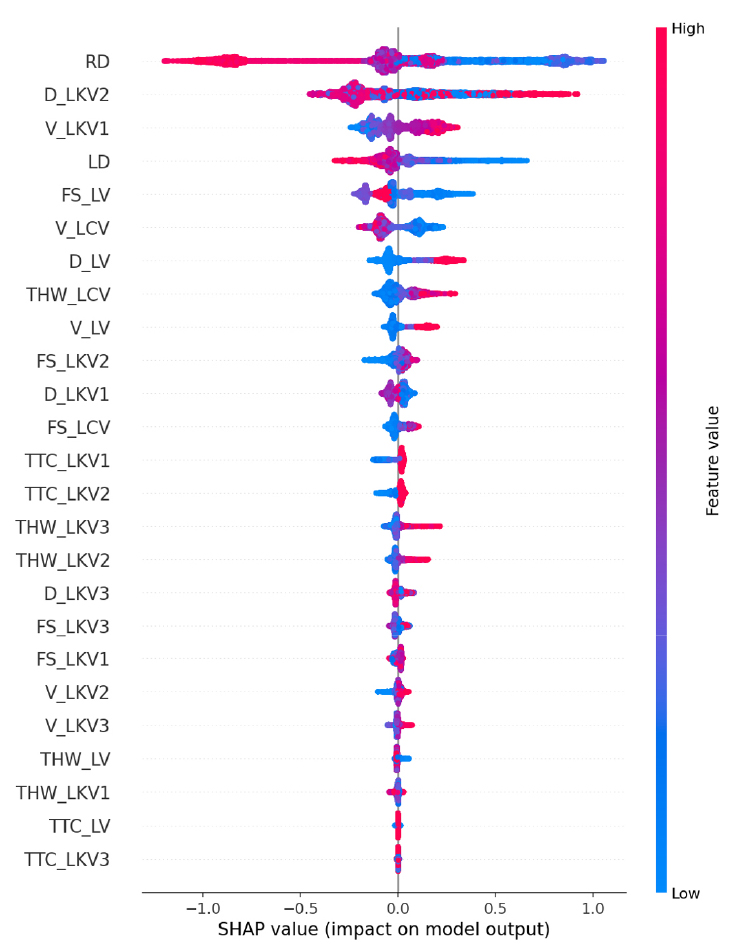
Table 6는 상위 5개 변수의 영향 특성을 요약한 결과이다. 각 변수의 영향이 단조롭게 나타나기보다 상황에 따라 비대칭적으로 변화하는 경향이 확인되며, 이는 운전자의 합류 의사결정이 일정한 기준이 아닌 주행 환경에 따라 달라지는 상황 의존적 판단 과정임을 보여준다.
Table 6.
Global interpretation of the top five variables
3. 변수별 영향 패턴 분석
SHAP 기반 주영향을 활용하여 변수 간 상호작용의 영향을 제외한 상태에서 각 변수의 독립적인 영향 구조를 분석한다. 이를 통해 변수값 변화에 따라 미래 헤딩각 예측이 어떻게 변화하는지 확인하고, 합류 의사결정과 연관된 초기 기동 반응이 특정 조건에서 강화 또는 억제되는 양상을 파악한다. 이후 분석은 공간적 변수, 시간적 변수, 동적 변수의 순으로 진행하며, 각 변수 그룹 내에서는 평균 SHAP 값 기준의 중요도 순으로 변수를 정렬하여 분석한다.
Figure 10는 공간적 변수에 대한 SHAP main effect를 나타낸다. 분석 결과, 각 변수는 선형적으로 작용하기보다 특정 구간을 기준으로 영향 방향 또는 크기가 변화하는 비선형적 패턴을 보인다. 이는 운전자의 합류 관련 판단이 단순히 거리나 공간의 크기에 비례하여 형성되는 것이 아니라, 일정한 공간 조건이 충족되거나 제한될 때 초기 기동 반응이 달라질 수 있음을 의미한다.
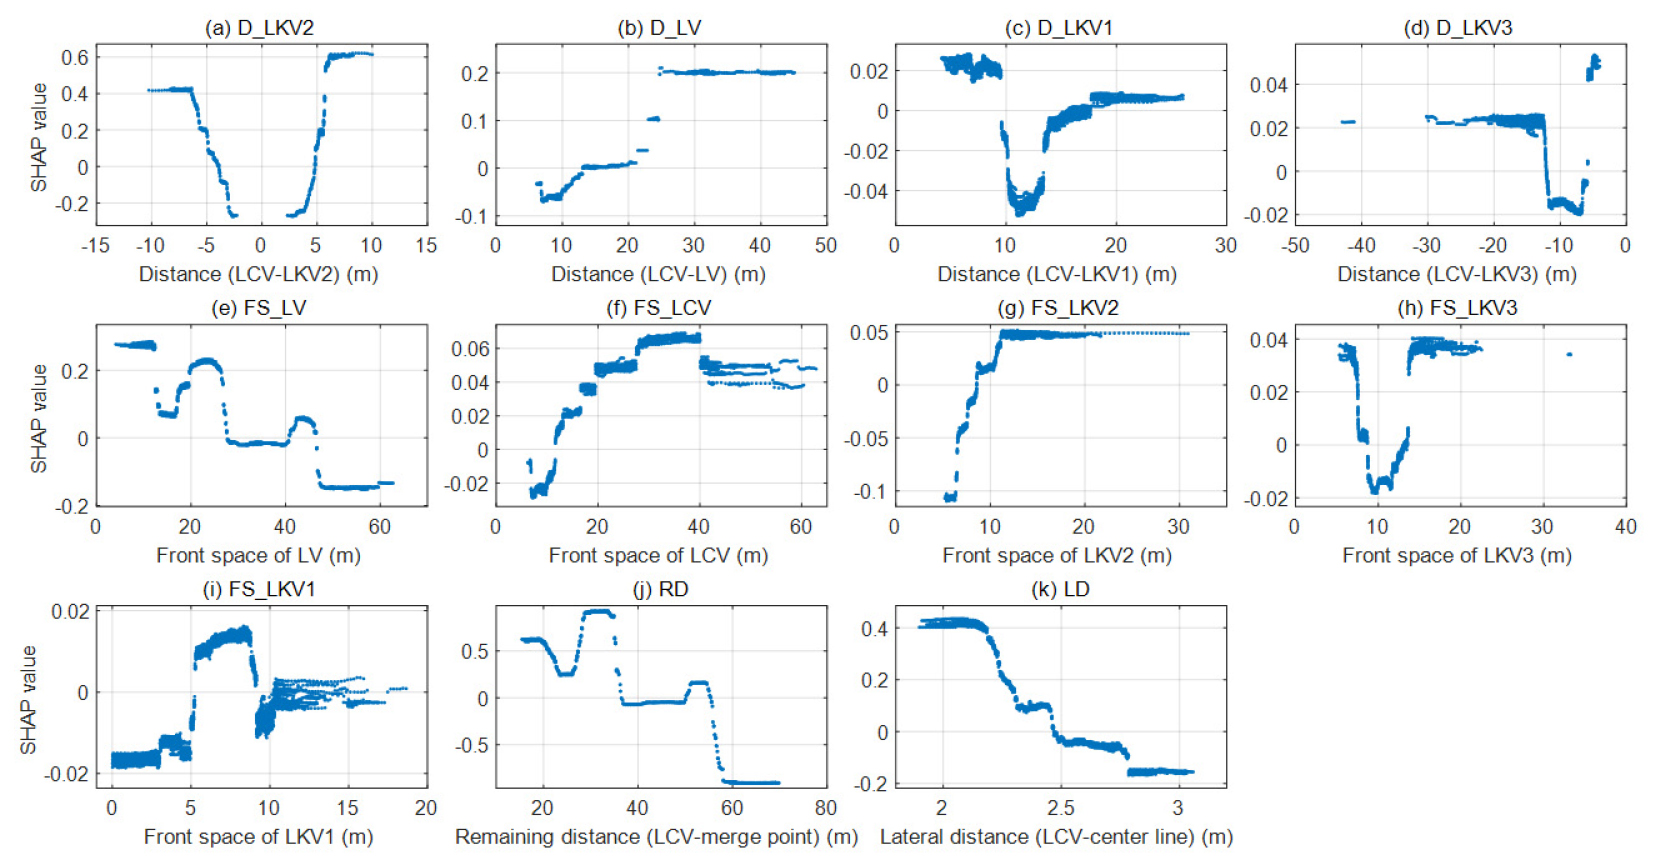
Table 7은 공간적 변수의 영향 패턴을 요약한 것이다. 차량 간 거리(D_X)는 주변 차량과의 상대적 위치 및 잠재적 충돌 위험을 반영하며, 전방 여유 공간(FS_X)은 현재 차로와 목표 차로의 주행 여건을 나타낸다. 또한 합류 지점까지의 잔여 거리(RD)는 의사결정 시점의 시간적·공간적 압박을, 차로 중심선까지의 횡방향 거리(LD)는 목표 차로로의 접근 정도를 반영한다. 이러한 결과는 공간적 요인이 단순한 물리적 거리 정보가 아니라, 합류 가능성, 주행 제약, 기동 시점 판단과 관련된 의사결정 조건으로 작용함을 보여준다.
Table 7.
Interpretation of spatial variables
| Figure | Variable | Interpretation |
| Figure 10(a) | D_LKV2 |
∙A V-shaped influence pattern is observed around 0 m due to the signed-distance definition. ∙When the adjacent vehicle is very close to the LCV, SHAP values decrease, indicating suppression of merging-related responses. ∙When sufficient distance is secured either ahead or behind, SHAP values increase. → Both the gap size and the relative position of the adjacent vehicle influence merging-related responses. |
| Figure 10(b) | D_LV |
∙When the distance to the preceding vehicle in the current lane is short, SHAP values decrease. ∙As the distance increases, SHAP values increase and eventually become saturated. → The distance to the preceding vehicle reflects longitudinal driving constraints in the current lane, with higher sensitivity under limited spacing. |
| Figure 10(c) | D_LKV1 |
∙When the distance to the preceding vehicle in the main lane falls within a certain range, SHAP has negative values. ∙When sufficient distance is secured, SHAP values increase. ∙A positive effect is also observed when the distance is very short, indicating situation-dependent behavior. → The preceding vehicle in the main lane acts as a forward constraint that limits merging under insufficient spacing, while sufficient front space or extreme proximity can facilitate merging. |
| Figure 10(d) | D_LKV3 |
∙When the distance to the following vehicle in the main lane falls within a certain range, SHAP values decrease. ∙When a sufficient gap is secured, SHAP values increase or remain stable. ∙When the following vehicle is very close, positive SHAP values are also observed, suggesting a possible forced-merging tendency. → The following vehicle in the main lane acts as a rear constraint that limits merging under insufficient spacing, while sufficient rear space or extreme proximity can facilitate merging. |
| Figure 10(e) | FS_LV |
∙When the front space ahead of the preceding vehicle in the current lane is small, SHAP values increase. ∙In a certain range of front space, the effect remains limited. ∙When sufficient space is available, SHAP values decrease. → Restricted driving conditions in the current lane increase merging tendency. |
| Figure 10(f) | FS_LCV |
∙As the available front space of the LCV increases, SHAP values gradually increase. ∙Beyond a certain point, the effect becomes saturated. → Increased front space is associated with greater maneuver feasibility up to a saturation point. |
| Figure 10(g) | FS_LKV2 |
∙SHAP values sharply increase within a certain range of front space. ∙Beyond this range, the effect remains stable at a positive level. → A sufficient front gap for the adjacent vehicle is associated with favorable merging conditions. |
| Figure 10(h) | FS_LKV3 |
∙When the available front space of the following vehicle falls within a certain range of front space, SHAP values decrease. ∙When the space is either very small or sufficiently large, SHAP values increase. → The effect follows a nonlinear pattern depending on the available gap. |
| Figure 10(i) | FS_LKV1 |
∙When the available front space of the preceding vehicle in the main lane is very small, SHAP values decrease. ∙In a certain range of front space, SHAP values temporarily increase. ∙As the space further increases, the effect stabilizes or slightly decreases. → The front space of the preceding vehicle affects post-merge driving conditions in a nonlinear manner. |
| Figure 10(j) | RD |
∙When the remaining distance to the merge point is sufficiently large, the effect is minimal. ∙SHAP values sharply increase at certain points, indicating a transition region. ∙As the distance further decreases, SHAP values remain high or increase gradually. → The remaining distance reflects a staged decision process where merging urgency emerges and intensifies. |
| Figure 10(k) | LD |
∙As the LCV approaches the main lane centerline, SHAP values increase. ∙A transition region is observed within a certain range. → Positional alignment with the target lane is associated with stronger merging-related responses. |
Figure 11은 시간적 변수인 Time Headway(THW)와 Time to Collision(TTC)에 대한 SHAP main effect를 나타낸다. 시간적 변수는 단순한 시간 간격이 아니라, 운전자가 합류 가능성과 충돌 위험을 판단하는 데 활용되는 시간적 여유 조건으로 해석할 수 있다.
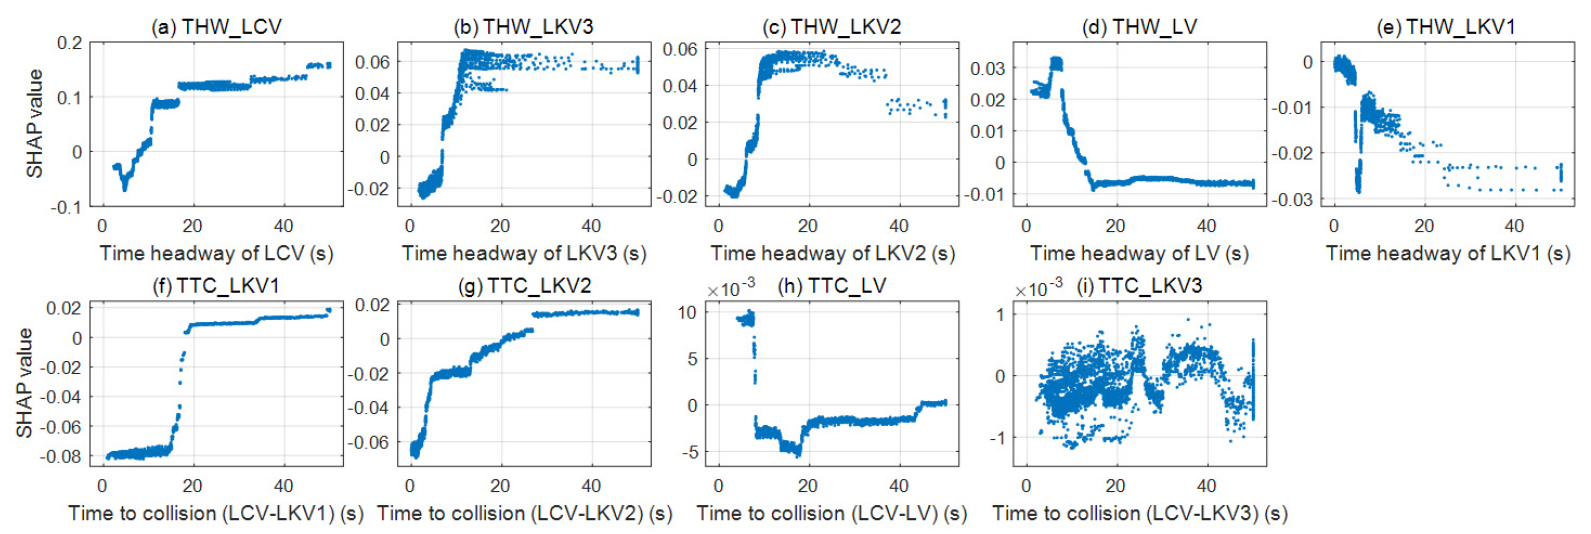
Table 8은 시간적 변수의 영향 패턴을 요약한 것이다. THW는 자 차량 및 주변 차량과의 시간적 간격을 통해 주행 여유를 반영하며, TTC는 잠재적 충돌 위험을 나타낸다. 분석 결과, 본선 차로와의 시간적 여유가 충분할수록 합류 관련 초기 반응이 강화되는 경향이 나타나는 반면, 현재 주행 차로의 위험 또는 제약이 증가할 경우에도 합류 방향의 반응이 증가하는 패턴이 확인된다. 이는 운전자의 합류 의사결정이 목표 차로의 수용 가능성과 현재 차로의 주행 제약을 함께 고려하여 형성됨을 의미한다.
Figure 12은 동적 변수인 차량 속도 및 상대 속도에 대한 SHAP main effect를 나타낸다. 동적 변수는 주변 차량과의 속도 차이를 통해 현재 차로와 본선 차로의 교통 흐름 조건을 반영한다. 특히 상대 속도는 합류 이후의 주행 안정성, 공간 확보 가능성, 그리고 현재 차로에서의 주행 지속 가능성과 관련된다.
Table 8.
Interpretation of temporal variables
| Figure | Variable | Interpretation |
| Figure 11(a) | THW_LCV |
∙When the time headway of the LCV is small, SHAP values decrease. ∙As the time headway increases, SHAP values gradually increase. → Sufficient temporal spacing ahead of the LCV is associated with stronger merging-related responses. |
| Figure 11(b),(c) | THW_LKV3, THW_LKV2 |
∙When the time headway to adjacent main-lane vehicles is insufficient, SHAP values decrease. ∙Once a sufficient time headway is secured, SHAP values increase sharply and then become saturated. → A sufficient temporal gap with adjacent vehicles is associated with stronger merging-related responses. |
| Figure 11(d) | THW_LV |
∙When the time headway to the preceding vehicle in the current lane is small, SHAP values increase. ∙As the time headway increases, SHAP values decrease. → Limited temporal spacing in the current lane is associated with a stronger merging tendency. |
| Figure 11(e) | THW_LKV1 |
∙As the time headway to the preceding vehicle in the main lane increases, SHAP values tend to decrease. → Larger time headway to the preceding vehicle in the main lane is associated with weaker merging-related responses. |
| Figure 11(f) | TTC_LKV1 |
∙When the time to collision is short, SHAP values decrease. ∙When sufficient time to collision is secured, SHAP values increase. → Reduced collision risk in the main lane is associated with stronger merging-related responses. |
| Figure 11(g) | TTC_LKV2 |
∙When the time to collision is very short, SHAP values decrease sharply. ∙As the time to collision increases, SHAP values gradually increase. → Lower collision risk with adjacent vehicles is associated with stronger merging-related responses. |
| Figure 11(h) | TTC_LV |
∙When the time to collision in the current lane is short, SHAP values increase. ∙As collision risk decreases, SHAP values decrease. → Increased constraint in the current lane is associated with stronger merging-related responses. |
| Figure 11(i) | TTC_LKV3 |
∙The relationship does not exhibit a clear or consistent pattern. ∙A wide variation in SHAP values is observed across different conditions. → The influence of the following main-lane vehicle depends on broader traffic context rather than temporal spacing alone. |
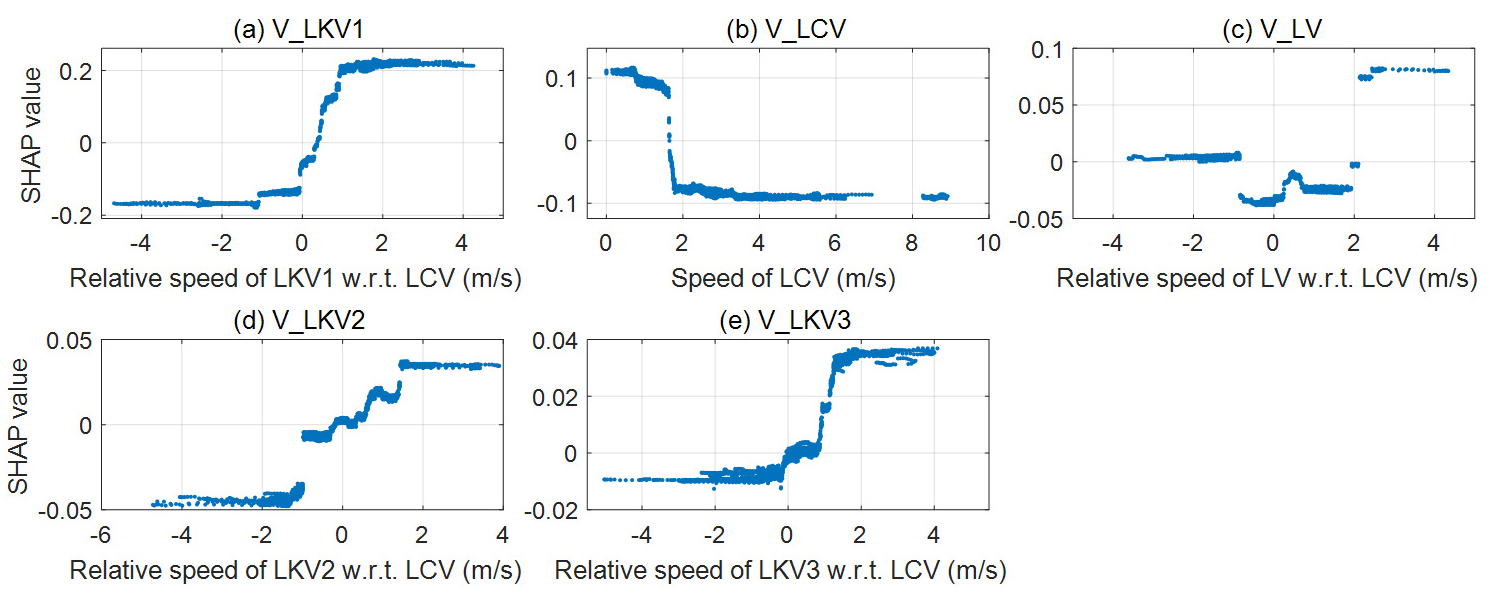
Table 9은 동적 변수의 영향 패턴을 요약한 것이다. 분석 결과, 본선 차로 선행 차량의 상대 속도(V_LKV1)는 합류 이후 주행 여건과 밀접하게 관련되며, 자 차량 속도(V_LCV)는 기동 수행 가능성과 차로 유지 경향을 반영한다. 또한 현재 주행 차로 선행 차량 및 본선 차로 인접·후행 차량과의 상대 속도는 현재 차로의 제약과 목표 차로의 공간 확보 가능성을 동시에 나타낸다. 이는 운전자의 합류 의사결정이 단순한 속도 차이가 아니라, 주변 교통 흐름 속에서 현재 차로와 목표 차로의 상대적 유리함을 비교하는 과정과 관련됨을 보여준다.
Table 9.
Interpretation of dynamic variables
| Figure | Variable | Interpretation |
| Figure 12(a) | V_LKV1 |
∙When the preceding vehicle in the main lane is slower than the LCV (negative relative speed), SHAP values decrease. ∙As the relative speed becomes positive, SHAP values increase sharply and then remain positive. → Faster traffic flow ahead in the main lane is associated with more favorable post-merge driving conditions and stronger merging-related responses. |
| Figure 12(b) | V_LCV |
∙When the LCV speed is low, SHAP values increase. ∙As the speed increases, SHAP values decrease and remain negative. → Low-speed conditions are associated with stronger merging-related responses, while higher speeds are associated with stronger keeping-related responses. |
| Figure 12(c) | V_LV |
∙When the relative speed is below a certain point, SHAP values increase. ∙In a certain range of relative speed, SHAP values decrease. ∙When the relative speed exceeds a certain point, SHAP values increase again. → The relative speed to the preceding vehicle reflects both driving constraints and stability conditions, resulting in a nonlinear effect on merging-related responses. |
| Figure 12(d) | V_LKV2 |
∙When the adjacent vehicle in the main lane is slower than the LCV (negative relative speed), SHAP values remain negative. ∙As the relative speed becomes positive, SHAP values increase. → A faster adjacent vehicle is associated with more favorable rear-gap conditions, and stronger merging-related responses. |
| Figure 12(e) | V_LKV3 |
∙As the relative speed of the following vehicle increases, SHAP values gradually increase. ∙When the following vehicle is slower than the LCV, SHAP values tend to remain negative or low. → The relative speed of the following vehicle reflects rear-space availability, with higher relative speed associated with greater merging feasibility. |
4. 변수 간 상호작용 효과 분석
변수 간 상호작용 효과를 정량적으로 분석하기 위해 SHAP interaction value를 활용한다. 이를 통해 개별 변수의 독립적인 영향뿐만 아니라, 두 변수의 결합이 미래 헤딩각 예측에 추가적으로 기여하는 정도를 함께 평가할 수 있다. 이러한 분석은 합류 의사결정이 단일 요인이 아닌 복합 조건의 결합에 의해 형성된다는 점을 확인하는 데 목적이 있다.
Figure 13는 테스트 데이터셋에 대한 SHAP interaction value의 절대값의 평균을 나타낸 히트맵이다. 각 셀은 두 변수 간 결합이 모델 출력에 미치는 평균적인 기여도를 의미하며, 각 변수쌍에 대해 SHAP interaction value의 절대값을 취한 후 테스트 데이터셋 전체에 대해 평균하여 산출한다. 이때, 개별 변수의 main effect에 해당하는 대각 성분은 상호작용 효과 분석에서 제외하였다.
분석 결과, 상호작용 효과는 모든 변수에 고르게 분포하기보다 일부 변수 조합에 집중되는 경향을 보이며, 특히 공간적 변수들 간에서 상대적으로 높은 기여도가 나타난다. 이는 합류 구간에서의 초기 기동 반응이 단일 변수보다 주변 공간 조건의 조합에 의해 형성될 가능성을 보여준다.
Figure 14는 Figure 13의 SHAP interaction matrix에서 계산된 변수 간 상호작용 기여도 중 상위 값을 가지는 변수 쌍을 추출하여, 평균 절대 상호작용 값(mean absolute interaction value) 기준으로 정렬한 결과를 나타낸다. 이를 통해 전체 상호작용 구조 중 미래 헤딩각 예측에 상대적으로 큰 영향을 미치는 주요 변수 쌍을 정량적으로 확인할 수 있다. 합류 지점까지의 잔여 거리(RD)는 다양한 변수와 강한 상호작용을 보이며, 특히 본선 차로 인접 차량과의 거리(D_LKV2) 및 횡방향 위치(LD)와의 결합에서 가장 높은 기여도를 나타낸다. 이는 합류 의사결정과 연관된 초기 반응이 단순히 “얼마나 남았는가”가 아니라, 남은 거리와 주변 공간 조건이 결합된 형태로 나타남을 의미한다.
Figure 15는 대표적인 상호작용 조합인 D_LKV2–RD 및 RD–LD 관계를 보여준다. Figure 15(a)의 D_LKV2–RD 관계에서는, D_LKV2의 SHAP 값이 전반적으로 V자 형태의 비선형 구조를 유지하면서도 RD 값에 따라 그 영향의 크기와 분포가 달라지는 특성이 나타난다. 인접 차량과의 거리가 충분히 확보될수록 SHAP 값이 증가하는 경향은 유지되지만, 합류 지점까지의 잔여 거리(RD)에 따라 그 변화의 민감도가 달라진다. 합류 지점과의 거리가 충분히 남아 있는 구간에서는 거리 변화에 따른 영향이 비교적 완만하게 나타나는 반면, 합류 지점에 근접할수록 SHAP 값의 변화 폭이 크게 증가한다. 이는 합류 시점이 가까워질수록 인접 차량과의 공간 조건이 초기 기동 반응에 더 크게 작용함을 보여준다.
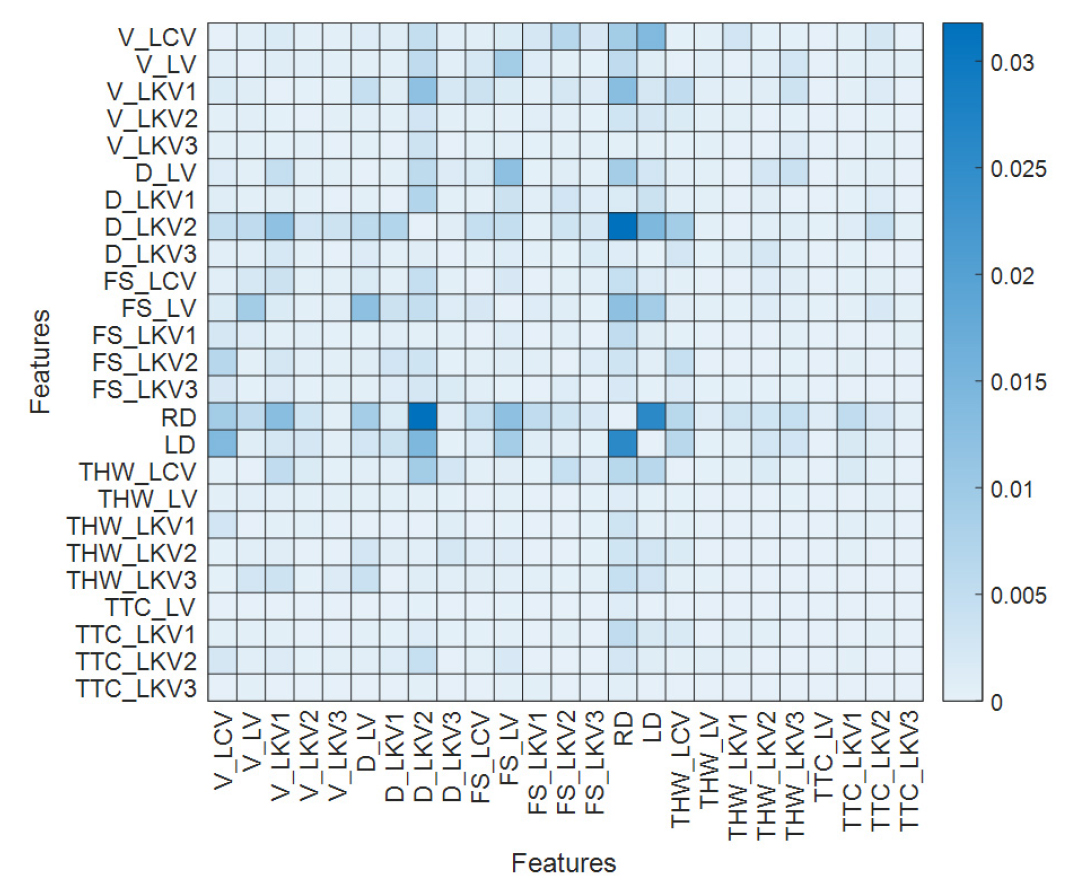
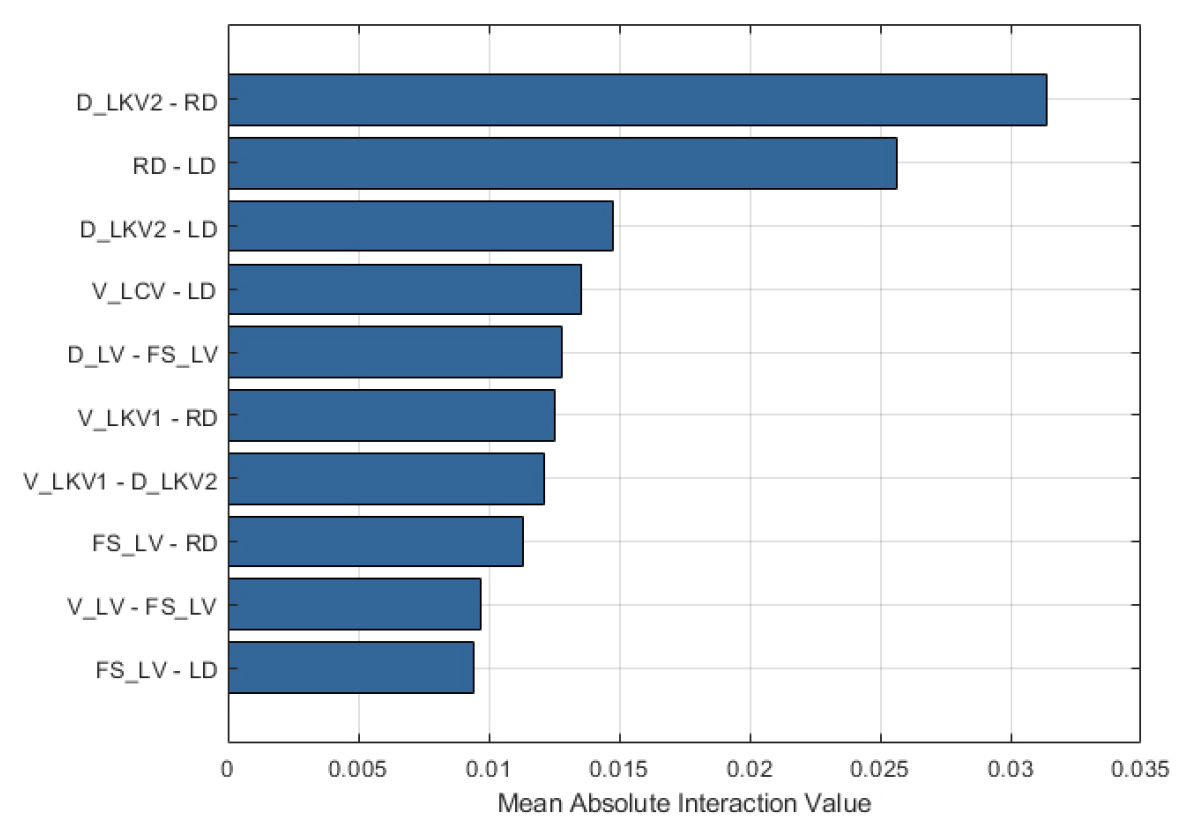
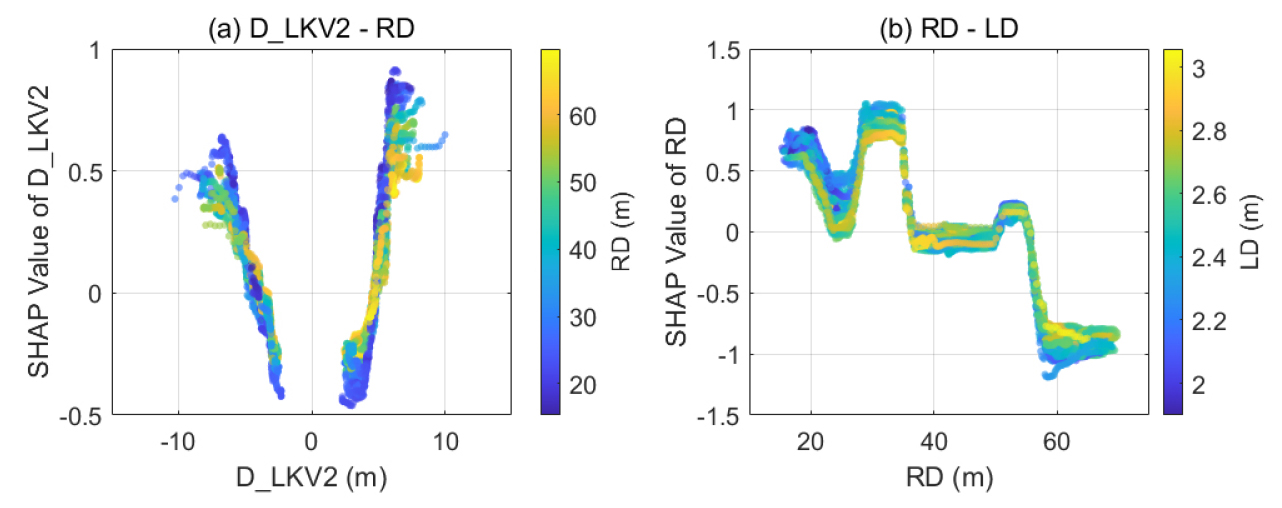
Figure 15(b)는 RD와 LD의 상호작용 효과를 나타낸다. 합류 지점까지의 잔여 거리가 큰 구간에서는 SHAP 값이 전반적으로 낮은 수준을 유지하며, 횡방향 위치(LD)의 영향도 제한적으로 나타난다. 반면 RD가 감소함에 따라 LD에 따른 SHAP 값의 분포 차이가 점차 확대되며, 특히 합류 지점에 근접한 구간에서는 동일한 RD 조건에서도 LD 값에 따라 영향이 크게 달라진다. 이는 합류 시점이 가까워질수록 차량의 횡방향 위치 상태가 초기 기동 반응에 중요한 조건으로 작용함을 의미한다.
이와 같은 결과는 합류 구간에서의 초기 기동 반응이 개별 변수의 독립적인 영향뿐만 아니라, 합류 시점(RD)을 중심으로 주변 공간 조건과 결합된 형태로 형성됨을 보여준다. 특히 RD를 중심으로 한 상호작용 구조는, 동일한 환경 변수라도 합류 시점에 따라 그 영향력이 달라지는 조건 의존적 특성을 나타낸다. 이는 운전자의 합류 의사결정이 고정된 규칙이 아니라, 시간적·공간적 맥락에 따라 동적으로 조정되는 구조를 가질 가능성을 보여준다.
5. 의사결정 요인 고찰
본 연구의 전역적 중요도 분석, 개별 변수의 주효과, 그리고 변수 간 상호작용 효과를 종합하면, 인간 운전자의 차로 합류 의사결정과 연관된 초기 기동 반응은 크게 세 가지 특성으로 해석될 수 있다.
첫째, 미래 헤딩각 예측에 중요한 변수들은 현재 주행 차로와 본선 차로의 주행 여건을 함께 반영하는 경향을 보인다. 분석 결과, 현재 주행 차로에서 전방 여유 공간이 부족하거나 충돌 위험이 증가하는 경우에는 더 큰 헤딩각 방향의 예측에 기여하는 반면, 본선 차로에서 차두 시간 부족이나 높은 충돌 위험은 해당 경향을 감소시키는 방향으로 나타난다. 반대로 본선 차로의 교통 흐름이 원활하거나 상대 속도 조건이 유리한 경우에는 더 큰 헤딩각 방향의 예측에 기여하는 경향이 확인된다. 이러한 결과는 운전자의 초기 기동 반응이 현재 차로와 목표 차로의 상대적 주행 여건과 연관되어 있음을 시사하며, 기존 차로 변경 동기(lane-change motivation) 연구에서 제시된 차로 간 효용 비교 개념과도 일관된 경향을 보인다.
둘째, 변수와 미래 헤딩각 간의 관계는 선형적 변화보다는 특정 구간에서 급격히 변화하는 특성을 보인다. 공간적 및 동적 변수 분석 결과, 인접 차량과의 거리 약 5m, 현재 차로 선행 차량과의 거리 약 20m 부근에서 SHAP 값의 변화가 크게 나타났다. 또한 자 차량의 전방 여유 공간이 매우 제한되거나 저속 상태에 진입하는 경우에도 SHAP 값의 변화가 확대되는 경향이 확인된다. 이는 미래 헤딩각과 연관된 기동 반응이 특정 조건에서 민감하게 변화함을 의미하며, 기존 gap acceptance 연구에서 논의되는 안전 여유 기반 판단 개념과도 유사한 특성을 보인다.
셋째, 변수 간 상호작용 분석 결과, 동일한 변수의 영향력은 다른 주행 조건에 따라 달라지는 경향을 보인다. 특히 합류 지점까지의 잔여 거리(RD)가 충분히 큰 구간에서는 주변 차량과의 거리나 횡방향 위치의 영향이 상대적으로 제한적으로 나타나지만, 합류 지점에 가까워질수록 동일한 변수의 영향력이 확대되는 경향이 확인된다. 이는 미래 헤딩각과 연관된 기동 반응이 단일 변수에 의해 결정되기보다 주변 환경 및 합류 진행 상황과 결합된 형태로 나타날 수 있음을 시사한다.
이러한 세 가지 특성은 서로 독립적으로 존재하기보다 하나의 통합된 패턴으로 해석될 수 있다. 즉, 미래 헤딩각과 연관된 기동 반응은 현재 차로와 목표 차로의 상대적 주행 여건, 특정 조건에서 나타나는 비선형적 변화 특성, 그리고 주변 환경과의 상호작용 효과가 함께 작용하는 구조를 보인다. 이는 고속도로 합류 상황에서의 운전자 행동이 단일 변수 또는 고정된 기준만으로 설명되기 어려우며, 주행 환경과 시간적 맥락에 따라 달라지는 조건 의존적 특성을 가질 가능성을 보여준다.
제안된 구조는 기존 차로 변경 또는 합류 의사결정 이론에서 제시하는 차로 간 효용 비교, 간격 수용(gap acceptance), 안전 여유 기반 판단 개념과 일정 부분 일치한다. 이는 본 연구에서 도출한 데이터 기반 해석 결과가 기존 교통공학적 의사결정 개념과 정합성을 가진다는 점을 보여준다. 그러나 기존 연구가 이러한 개념을 주로 규칙 기반 또는 정성적 수준에서 설명한 반면, 본 연구는 실제 주행 데이터와 XAI 분석을 통해 변수별 영향력과 임계 구간을 정량적으로 도출하였다. 또한 변수 간 상호작용 분석을 통해 동일한 변수의 영향력이 합류 시점 및 주변 교통 상황에 따라 달라지는 맥락 의존적 특성을 확인하였다.
결론
본 연구는 고속도로 합류 상황에서 인간 운전자의 횡방향 기동을 예측하고, 이를 기반으로 의사결정 요인을 해석하기 위해 XGBoost 기반 모델과 SHAP 기반 설명 기법을 결합하여 분석을 수행하였다. 특히 예측 성능을 과도하게 지배할 수 있는 요각속도를 제외한 모델을 활용함으로써, 합류 의사결정과 직접적으로 연관된 주행 요인을 중심으로 해석을 수행하였다.
분석 결과, 합류 의사결정은 단일 변수에 의해 결정되는 것이 아니라, (1) 차로 간 주행 여건 비교, (2) 임계 조건 기반의 의사결정 전환, (3) 합류 시점에 따른 영향력 변화라는 세 가지 구조적 특성이 결합된 형태로 나타났다. 운전자는 현재 주행 차로와 본선 차로의 공간적·동적 조건을 비교하여 상대적으로 유리한 방향을 선택하며, 거리, 속도, 시간 여유와 같은 변수는 특정 구간을 기준으로 영향이 급격히 변화하는 임계적 특성을 보인다. 또한 변수 간 상호작용 분석을 통해, 합류 지점까지의 잔여 거리(RD)가 다른 변수들의 영향력을 조절하는 핵심 요인으로 작용하며, 동일한 환경 조건에서도 합류 시점에 따라 의사결정 결과가 달라지는 특성이 확인되었다. 이러한 결과는 차로 합류 행동이 시간적 제약, 공간적 가능성, 그리고 교통 흐름 조건이 결합된 다차원적 의사결정 과정임을 데이터 기반으로 정량적으로 보여준다. 특히 본 연구는 비선형 예측 모델과 설명가능한 인공지능 기법을 결합하여, 개별 변수의 영향뿐만 아니라 변수 간 상호작용을 포함한 의사결정 구조를 체계적으로 해석하였다는 점에서 의의를 가진다.
다만, 본 연구는 특정 데이터셋과 주행 환경에 기반하여 수행되었기 때문에 다양한 도로 구조 및 교통 상황으로의 일반화에는 한계가 존재한다. 특히 SHAP interaction 분석에서 도출된 변수 간 상호작용 구조는 학습된 모델의 예측 과정에서 나타난 결합 기여도로, 해당 데이터셋의 합류 상황에서 관측된 패턴으로 해석되어야 한다. 또한 분석은 관측 가능한 주행 변수와 주변 차량 상호작용 정보에 기반하므로 운전자별 특성, 주행 경험, 인지 상태 및 심리적 요인과 같은 잠재 변수는 포함하지 못하였다. 이러한 요인들은 모델에서 설명되지 않는 분산의 원인이 될 수 있으며, 실제 운전자 의사결정 과정에도 영향을 미칠 가능성이 있다. 따라서 본 연구의 결과는 관측 가능한 주행 행동 수준에서의 해석으로 이해될 필요가 있다. 향후 연구에서는 다양한 환경에서의 데이터 확장과 함께 인지 기반 변수, 운전자 특성 정보 또는 시뮬레이션 기반 검증을 통합함으로써 보다 일반화된 의사결정 모델로 확장할 필요가 있다. 그럼에도 불구하고 본 연구에서 도출된 상호작용 구조는 실제 합류 상황에서 운전자의 기동 반응과 연관된 주요 변수 간 관계를 정량적으로 해석할 수 있는 기반을 제공하며, 향후 인간 중심 자율주행 의사결정 모델 또는 합류 지원 시스템 설계에 활용될 수 있다.