

서론
관련 문헌 고찰
1. 악천후 환경 권장속도 산정 연구
2. 교통안전 서비스 제공에 따른 운전자 순응 연구
3. 시사점
C-ISA 서비스 제공 전략
1. 서비스 개념 및 시스템 구성
2. 노면상태 판독 및 미끄럼 마찰계수 결정
3. 권장속도 산정
4. 단계별 권장속도 제공 전략
실주행 기반 C-ISA 서비스 순응률 분석
1. 실주행 기반 C-ISA 서비스 제공 실험 설계
2. C-ISA 서비스 순응률 분석 결과
3. C-ISA 서비스 제공에 따른 정지거리 분석 결과
결론 및 향후 연구과제
서론
기후변화로 인한 집중호우, 폭설 및 도로 결빙은 노면상태를 단시간에 변화시키고 차량의 주행안전성을 저하시키는 주요 요인이다. 특히 노면이 습윤, 적설, 슬러시 또는 결빙 상태로 변화하면 타이어와 노면 간 미끄럼마찰계수가 감소하여 제동거리가 증가하고, 운전자의 조향 및 감속 제어능력도 저하될 수 있다. 이러한 비정상 노면상태는 건조 노면에 비해 발생 빈도는 낮지만, 사고 발생 시 피해가 상대적으로 크게 나타날 수 있어 노면상태 변화에 대응한 선제적인 속도관리가 필요하다.
한국도로교통공단의 교통사고분석시스템(Traffic Accident Analysis System, TAAS)을 이용하여 2021년부터 2025년까지 노면상태별 교통사고를 분석한 결과, 해당 기간 총 988,500건의 교통사고가 발생하였으며 13,272명이 사망하였다. 노면상태별 사고 구성비는 건조 노면이 887,916건으로 전체의 89.82%를 차지하였고, 습윤 노면은 81,690건(8.26%), 결빙 노면은 4,620건(0.47%), 적설 노면은 2,989건(0.30%), 슬러시 노면은 57건(약 0.006%)으로 나타났다. 습윤, 결빙, 적설 및 슬러시 노면에서 발생한 사고는 총 89,356건으로 전체 사고의 9.04%에 불과하였으나, 해당 조건에서 발생한 사망자는 1,738명으로 전체 사망자의 13.10%를 차지하였다. 교통사고 100건당 사망자 수로 정의되는 치사율을 산정한 결과, 습윤・결빙・적설・슬러시 노면상태의 통합 치사율은 1.95로 건조 노면의 1.28보다 약 1.51배 높았다. 특히 습윤 및 결빙 노면의 치사율은 각각 1.99와 1.75로 나타나 사고 발생 비중에 비해 사고의 치명도가 상대적으로 높은 것으로 분석되었다.
결빙 노면은 운전자가 주행 중 시각적으로 정확하게 인지하기 어렵고, 습윤 또는 강우 노면 역시 강우강도와 배수상태 등에 따라 미끄럼마찰성능이 달라질 수 있다. 따라서 운전자의 주관적인 판단이나 차량 자체 센서만으로 적정 주행속도를 결정하는 데에는 한계가 있다. 자율주행차의 카메라와 LiDAR 등 차량 센서 역시 강우, 강설 및 안개 등의 악천후 상황에서 신호의 산란・감쇠와 영상 대비 저하로 인해 인지성능이 저하될 수 있다(Jokela et al., 2019; Sezgin et al., 2023; Zhang et al., 2021). 이러한 한계를 보완하기 위해서는 노면상태 센서와 교통검지기 등 도로 인프라에서 수집한 정보를 차량과 공유하고, 실제 노면의 마찰성능과 교통상태에 적합한 속도정보를 제공할 수 있는 협력형 속도관리체계가 필요하다.
현재 도로에서 활용되는 대표적인 속도관리 및 교통안전 지원시스템으로는 가변속도제한시스템(variable speed limit, VSL), 차세대 지능형교통시스템(cooperative-intelligent transport systems, C-ITS) 및 지능형 속도지원시스템(intelligent speed assistance, ISA)이 있다. VSL은 교통혼잡이나 악천후가 반복적으로 발생하는 특정 구간에 설치되어 사전에 설정된 운영기준에 따라 제한속도를 변경하는 시스템이다. 국내 「가변형 속도제한시스템 설치・운영 매뉴얼」에서는 노면이 젖어 있거나 적설량이 20mm 미만인 경우 제한속도를 20% 하향하고, 가시거리가 100m 이내이거나 노면이 결빙된 경우 또는 적설량이 20mm 이상인 경우에는 제한속도를 50% 하향하도록 제시하고 있다(Korean National Police Agency, 2020). 이러한 방식은 운영기준이 명확하고 적용이 용이하다는 장점이 있으나, 일정한 기상조건에 사전에 정해진 감속률을 적용하는 규칙 기반(rule-based) 방식이므로 실제 노면 마찰계수와 교통밀도에 따른 차량의 정지거리를 정량적으로 반영하기에는 한계가 있다.
C-ITS는 vehicle-to-everything(V2X) 통신을 기반으로 차량과 도로 인프라 간 정보를 공유하고, 주행 중인 운전자에게 급정거, 낙하물, 사고 및 정체 등의 위험정보를 실시간으로 제공하는 시스템이다. C-ITS 시범사업 홍보관, https://www.c-its.kr/introduction/introduction.do(Accessed July 30, 2026) 그러나 기존 C-ITS 서비스는 주로 위험상황에 대한 경고와 교통정보 제공에 초점을 두고 있으며, 노면 마찰계수와 교통상태를 함께 고려하여 해당 구간의 적정 권장속도를 산정・제공하는 기능은 제한적이다. ISA는 전자지도에 저장된 제한속도 정보 또는 차량 카메라로 인식한 교통안전표지를 바탕으로 운전자에게 과속을 경고하거나 차량의 속도를 조정하는 시스템이다(Evans, 2022). 기존 ISA는 주로 법정 제한속도의 인식과 준수를 지원하는 차량 단독형 시스템으로, 도로 인프라에서 수집되는 실시간 노면・기상・교통정보를 직접 반영하기 어렵다.
이에 본 연구에서는 차량과 도로 인프라가 협력하여 실시간 도로환경에 적합한 속도정보를 제공하는 협력 지능형 속도조정시스템(cooperative-intelligent speed adaptation, C-ISA)을 제안한다. 본 연구에서 정의하는 C-ISA는 노면상태 검지센서와 교통검지기로부터 노면 및 교통정보를 수집하고, 해당 조건에서 차량이 안전하게 주행할 수 있는 권장속도를 산정하여 차량과 도로 이용자에게 제공하는 동적・협력형 속도관리시스템이다. V2X 통신이 가능한 자율주행차 및 커넥티드 차량에는 권장속도 정보를 직접 전송하여 차내 human–machine interface(HMI) 또는 차량제어에 활용하도록 하고, 통신기능이 없는 일반차에는 VSL과 같은 도로변 정보제공시설을 통해 동일한 권장속도 정보를 제공할 수 있다. 즉, C-ISA는 법정 제한속도나 정적 지도정보에만 의존하지 않고 실시간 노면 및 교통상태의 변화에 대응하여 권장속도를 동적으로 산정・제공한다는 점에서 기존 시스템과 차별성을 갖는다.
본 연구의 목적은 노면 및 교통상태를 통합적으로 고려한 C-ISA 서비스의 개념을 정립하고, 자율주행차와 일반차가 혼재하는 교통환경에 적용할 수 있는 권장속도 산정 및 정보제공 전략을 제시하는 데 있다. 이를 위해 노면 마찰계수, 교통밀도 및 정지시거를 이용하여 상황별 권장속도를 산정하고, 최종 권장속도까지 단계적으로 감속을 유도하는 정보제공전략을 구성하였다. 또한 실주행 기반 예비실험을 통해 가정된 교통상태별로 산정된 권장속도 정보를 운전자에게 제공하고 이에 대한 순응특성을 분석함으로써 정보제공 전략의 적용 가능성을 검토하였다. 다만 본 실험에서는 실제 교통밀도 변화를 구현하지 않았으므로, 노면 및 교통상태에 따라 권장속도를 동적으로 산정하는 알고리즘 자체의 성능을 검증하는 것은 연구범위에 포함하지 않았다.
본 논문의 구성은 다음과 같다. 2장에서는 악천후 환경의 권장속도 산정과 교통안전 서비스 제공에 따른 운전자 순응에 관한 선행연구를 고찰한다. 3장에서는 C-ISA 서비스의 개념과 노면상태 판독, 권장속도 산정 및 단계적 정보제공전략을 제시한다. 4장에서는 실주행 기반 예비실험의 설계와 C-ISA 서비스 제공에 따른 운전자 순응률 분석결과를 제시한다. 마지막 장에서는 주요 연구결과를 종합하고, 연구의 한계와 향후 연구과제를 제시한다.
관련 문헌 고찰
1. 악천후 환경 권장속도 산정 연구
악천후 환경의 속도관리 연구는 기상조건별로 사전에 설정된 속도를 적용하는 방식에서 가시거리, 정지시거 및 실시간 교통상태를 이용하여 권장속도를 동적으로 산정하는 방향으로 발전해 왔다. Li et al.(2014)은 기존 악천후 대응 VSL이 경험적으로 설정된 일부 제한속도 값을 기상등급별로 적용한다는 한계를 지적하고, 기상 및 교통상태와 차량추종 관계를 이용하여 2차 충돌위험을 최소화하는 동적 VSL 전략을 제안하였다. Choi and Oh(2016)는 안개 발생 시 도로기상정보시스템(road weather information system, RWIS)의 가시거리와 차량검지기의 평균속도를 예측하고, 가시거리가 안전 정지거리 이상으로 확보되는 속도를 산정하는 선제적 VSL 운영전략을 개발하였다. 또한 상・하류 구간 간 급격한 속도차를 방지하기 위해 단계적인 감속을 유도하였으며, 시뮬레이션 결과 심각한 안개조건에서 교통상충이 최대 27.27% 감소하였다. Gonzales et al.(2019)은 이러한 정지시거 기반 속도산정 방식을 실제 안개 다발 고속도로에 적용한 결과, VSL 운영 이후 운전자의 주행속도가 가용 가시거리에 따른 안전속도에 가까워지고 속도분산도 감소함을 확인하였다.
한편, 가시거리뿐 아니라 교통상태와 노면의 물리적 성능을 함께 고려한 연구도 수행되었다. Dai et al.(2022)은 교통밀도로 구분한 서비스수준별 차량 추종거리와 가시거리를 비교하여, 두 거리 중 작은 값을 기준으로 제한속도를 산정하였다. 그 결과 동일한 가시거리에서도 교통밀도가 증가할수록 제한속도가 낮아졌으며, 혼잡한 조건에서 차량 간 속도차와 추종거리의 변동이 감소하였다. Guo et al.(2022)은 이를 강우・안개・강설 조건으로 확장하여 강우강도, 가시거리, 도로선형을 반영한 구간별 VSL 전략을 제안하였고, 인접 구간 간 제한속도 차이를 제한하여 속도의 급격한 변화를 방지하였다. 또한 Praticò(2025)는 노면 마찰계수 감소에 따라 제동거리가 증가하므로 동일한 정지시거를 확보하기 위해 제한속도를 하향해야 한다는 물리적 관계를 제시하였다. 특히 일반차와 자율주행차의 반응시간 차이를 고려하였지만, 안전한 속도산정을 위해서는 차량 유형뿐 아니라 실시간 마찰상태를 정확히 검지하는 체계가 필요함을 강조하였다.
추가적으로 권장속도의 물리적 안전성뿐 아니라 운전자 수용성과 차량–인프라 협력을 함께 고려하는 접근이 제시되고 있다. Yasanthi et al.(2022)은 특정 속도가 후미추돌을 방지할 수 있는 정지시거를 확보하면서 운전자가 준수할 가능성도 높은지를 신뢰도 이론으로 평가하여 기상・노면조건별 권장속도를 도출하였다. Wu et al.(2020)은 차량 간 간격과 안개 가시거리에 기반한 VSL을 커넥티드 차량 제어와 결합하였으며, VSL과 차량제어를 동시에 적용할 때 병목구간의 후미추돌 위험이 효과적으로 감소하는 것으로 분석하였다. 국내 실도로 자료를 분석한 Lee et al.(2025)도 악천후 시 VSL 운영이 제한속도 이하의 주행과 차량 간 속도차 감소를 유도하였으나, 상류부에서는 감속과정 중 속도분산이 증가할 수 있음을 확인하였다. 기존 연구들은 악천후 권장속도 산정 시 기상 및 가시거리뿐 아니라 정지시거, 교통밀도, 차량 간격, 노면 마찰성능과 정보제공 위치를 통합적으로 고려해야 함을 보여준다. 다만 각각의 변수를 개별적으로 적용한 경우가 많아, 노면 마찰계수와 서비스수준별 차간거리 및 정지시거를 하나의 체계로 연계한 권장속도 산정 연구는 여전히 제한적인 것으로 판단된다.
2. 교통안전 서비스 제공에 따른 운전자 순응 연구
교통안전 서비스의 효과는 정보의 정확성뿐 아니라 운전자가 제공된 경고 또는 권장속도를 인지하고 실제 주행행태를 조정하는 정도에 따라 달라진다. 기존 연구에서는 VSL 및 가변정보표지(variable message sign, VMS)에 대한 운전자의 만족도와 신뢰도가 순응에 미치는 영향이 주로 검토되었다. Hassan and Abdel-Aty(2011)는 설문조사와 구조방정식 모형을 이용하여 저시정 상황에서 VSL과 VMS 정보에 대한 순응요인을 분석한 결과, 시스템에 대한 만족도가 순응에 가장 큰 영향을 미치며, 연령・운전경험 등의 운전자 특성과 도로유형도 순응수준에 영향을 미치는 것으로 분석하였다. 이후 Wu et al.(2018)은 운전자의 반응을 단일 지점의 속도변화가 아닌 경고구간, 시정 전이구간 및 안개구간으로 구분하여 분석하였다. 분석 결과, 점멸식 경고시설은 안개구간 진입 이전의 감속을 유도하고 VSL은 시정이 감소하기 시작하는 전이구간의 제동반응에 영향을 미쳤으나, 안개구간에 진입한 이후의 최종 속도선택에는 유의한 영향을 미치지 않았다. 이는 교통안전 정보에 대한 순응이 단순한 목표속도 도달 여부가 아니라 정보 인지, 감속 개시 및 속도 유지로 이어지는 연속적인 과정임을 시사한다. Zhao et al.(2019)도 커넥티드 차량 기반 VSL을 통해 권장속도를 제공할 경우 운전자가 안개구간 진입 전에 속도를 낮추고, 전이구간과 안개구간에서도 추가적인 감속을 수행하며, 이러한 효과는 약한 안개보다 짙은 안개에서 크게 나타남을 확인하였다.
커넥티드 환경이 확대되면서 순응 연구는 정보제공 방식과 반응단계를 세분화하는 방향으로 발전하였다. Yang et al.(2019)은 악천후에서 화물차 운전자에게 차내 HMI로 실시간 규제・권장속도를 제공한 결과, 낮은 권장속도가 제시될수록 운전자의 순응수준이 높아지고 평균속도와 속도분산이 감소하는 것으로 분석하였다. 특히 권장속도가 55mph 이하인 경우 운전자들이 대체로 표출속도를 따르는 경향을 보였다. Zhao et al.(2021)은 순응을 평균속도와 목표속도 추종률 등의 반응 정도, 목표속도까지 감속하는 데 소요되는 시간, 목표속도를 유지한 지속시간으로 구분하여 평가하였다. 그 결과 약한 안개에서는 HMI와 VSL을 함께 제공한 조건의 순응수준이 가장 높았으나, 짙은 안개에서는 HMI만 제공한 조건이 상대적으로 높게 나타나 정보제공 방식의 효과가 기상조건에 따라 달라질 수 있음을 제시하였다. 또한 급격한 속도 하향은 운전자의 적응을 어렵게 할 수 있으므로, 최종 권장속도까지 단계적으로 감속을 유도하는 정보제공방식이 필요하다는 점도 강조하였다.
운전자 순응은 정보제공 여부뿐 아니라 권장속도의 신뢰성 및 시스템의 개입수준에도 영향을 받는다. Lee et al.(2017)은 조정된 제한속도와 운전자가 도로환경을 통해 판단한 적정속도 간의 차이가 적을수록 속도정보에 맞춰 주행속도를 조정하지만, 두 속도의 차이가 지나치게 크면 제한속도를 따르지 않는 것으로 분석하였다. 이는 권장속도가 물리적으로 안전하더라도 운전자가 도로상황에 비해 비합리적이라고 판단하면 순응이 저하될 수 있음을 의미한다. ISA 실증연구에서도 유사한 결과가 확인되었다. Lai and Carsten(2012)은 ISA가 과도한 과속과 속도분산을 감소시켰으나, 해제가 가능한 시스템에서는 상대적으로 과속성향이 높은 운전자들이 ISA를 빈번하게 해제하는 문제를 확인하였다. Spyropoulou et al.(2014)은 정보제공형 ISA보다 경고형과 개입형 ISA의 속도저감 효과가 컸으나, 경고음에 대한 불쾌감이나 차량제어 개입에 따른 통제감 상실이 시스템 수용성을 저하시키거나 오용을 유발할 수 있음을 제시하였다. 국내에서는 Baek et al.(2020)이 제주 C-ITS 데이터를 이용하여 스쿨존과 실버존 알림 이후 감속한 차량의 비율을 순응도로 정의하였으며, 알림 이전부터 제한속도 이하였던 차량을 제외할 경우 각각 81.9%와 79.5%의 순응도를 확인하였다. 또한 알림 전 속도, 과속단속 카메라 및 도로공간 특성이 감속 여부에 영향을 미치는 것으로 분석하였다.
3. 시사점
기존 연구 고찰 결과, 악천후 환경의 권장속도 산정은 가시거리와 정지시거를 중심으로 발전해 왔으며, 최근에는 교통밀도, 차량 간격 및 노면 마찰성능을 추가로 반영하려는 연구가 이루어지고 있다. 그러나 기존 연구의 상당수는 특정 기상요인이나 개별 변수에 초점을 두고 있어, 실제 노면의 마찰계수와 교통상태에 따른 차간거리를 함께 고려하여 권장속도를 산정한 연구는 미비하였다. 또한 교통안전정보의 제공은 운전자의 감속을 유도하고 속도분산을 감소시키는 데 효과가 있으나, 그 순응수준은 기상조건, 정보제공 방식, 제공속도의 신뢰성 및 시스템 개입 수준에 따라 달라질 수 있다. 특히 권장속도를 급격하게 하향하여 제공할 경우 안정적인 감속을 저해할 가능성이 있으며, 기존의 감속 여부나 목표속도 도달 여부만을 기준으로 한 평가는 운전자가 요구된 감속을 어느 정도 이행하였는지를 충분히 설명하기 어렵다. 이에 본 연구에서는 노면 마찰계수, 교통밀도에 따른 차간거리 및 정지시거를 연계하여 도로환경에 적합한 권장속도를 산정하고, 운전자가 최종 권장속도까지 점진적으로 감속할 수 있도록 단계적 정보제공전략을 제안한다. 또한 자율주행차와 커넥티드 차량에는 차내 HMI를 통해, 일반차에는 도로변 VSL을 통해 권장속도를 제공하는 C-ISA 서비스 전략을 제시하며, 요구 감속량 대비 실제 감속량을 기반으로 한 순응률을 적용하여 정보제공 단계별 운전자 감속 순응특성을 정량적으로 평가하고자 한다.
C-ISA 서비스 제공 전략
1. 서비스 개념 및 시스템 구성
C-ISA 서비스는 도로 인프라에서 수집한 노면・기상・교통정보를 기반으로 현재의 도로환경에 적합한 권장속도를 산정하고, 이를 차량과 운전자에게 실시간으로 제공하는 동적 속도관리 서비스이다. 기존 ISA가 전자지도 또는 차량 카메라를 통해 인식한 법정 제한속도를 바탕으로 과속을 방지하는 데 중점을 두는 반면, C-ISA는 도로 인프라에서 수집・판독한 노면상태와 교통상태를 권장속도 결정 과정에 직접 반영한다. 이때 산정되는 속도는 법정 제한속도를 대체하는 규제속도가 아니라, 악천후 및 저마찰 노면에서 운전자의 안전한 주행을 지원하기 위한 권장속도로 정의한다.
C-ISA 서비스는 Figure 1과 같이 도로환경 정보 수집, 노면상태 판독, 권장속도 산정, 단계적 권장속도 생성 및 권장속도 정보제공의 순서로 구성된다. 먼저 노면상태 센서를 통해 수막두께, 노면온도 및 염분농도를 측정하고, RWIS를 통해 강수량, 습도, 대기온도 및 풍속 등의 기상정보를 수집한다. 차량검지기에서는 교통량과 속도 정보를 수집하며, 이를 기반으로 현재의 교통 서비스수준을 판단한다. 이후 노면상태 판독 모듈에서는 수집된 노면・기상정보를 이용하여 노면상태를 분류하고 이에 대응하는 미끄럼 마찰계수를 결정한다. 권장속도 산정 단계에서는 노면의 미끄럼 마찰계수와 교통 서비스수준, 즉 교통밀도에 따른 차간거리 정보를 함께 고려하여 해당 구간의 권장속도를 결정한다. 산정된 권장속도가 현재 제한속도에 비해 크게 낮은 경우에는 최종 권장속도를 한 번에 제공하지 않고, 위험구간 상류부에서부터 점진적으로 감속할 수 있도록 단계별 권장속도를 생성한다. 최종적으로 V2X 통신이 가능한 커넥티드 차량에는 차내 HMI를 통해 권장속도 정보를 제공하고, 통신기능이 없는 일반차에는 도로변 VSL을 통해 동일한 정보를 제공한다. C-ISA 서비스의 기능적 아키텍처는 Table 1에 제시하였다.
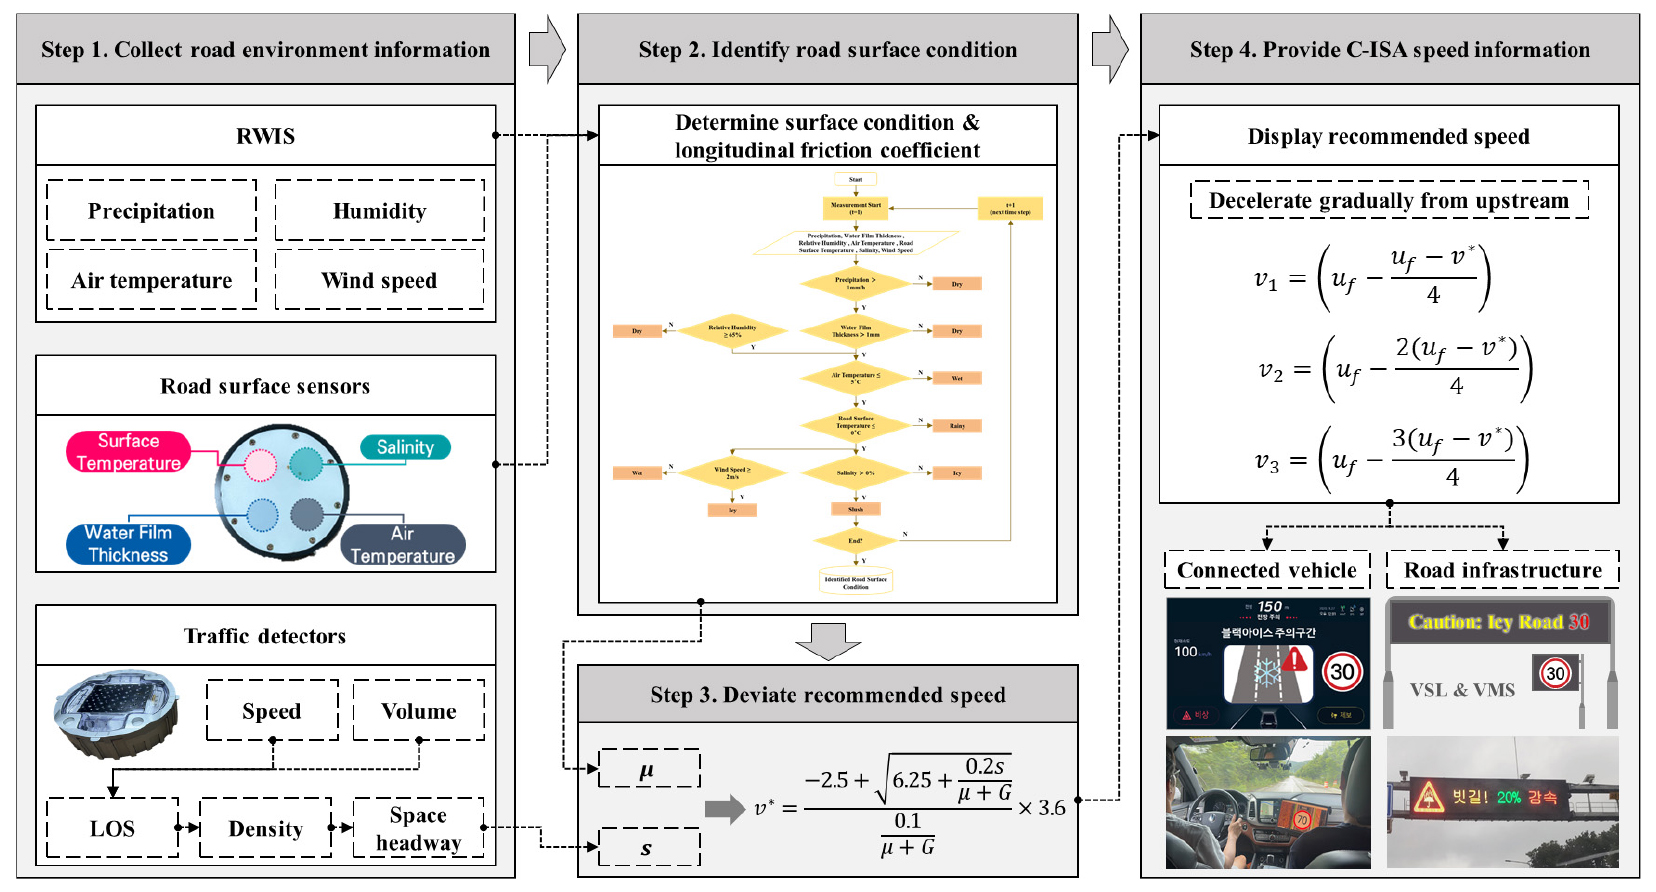
Table 1.
Functional architecture of C-ISA
2. 노면상태 판독 및 미끄럼 마찰계수 결정
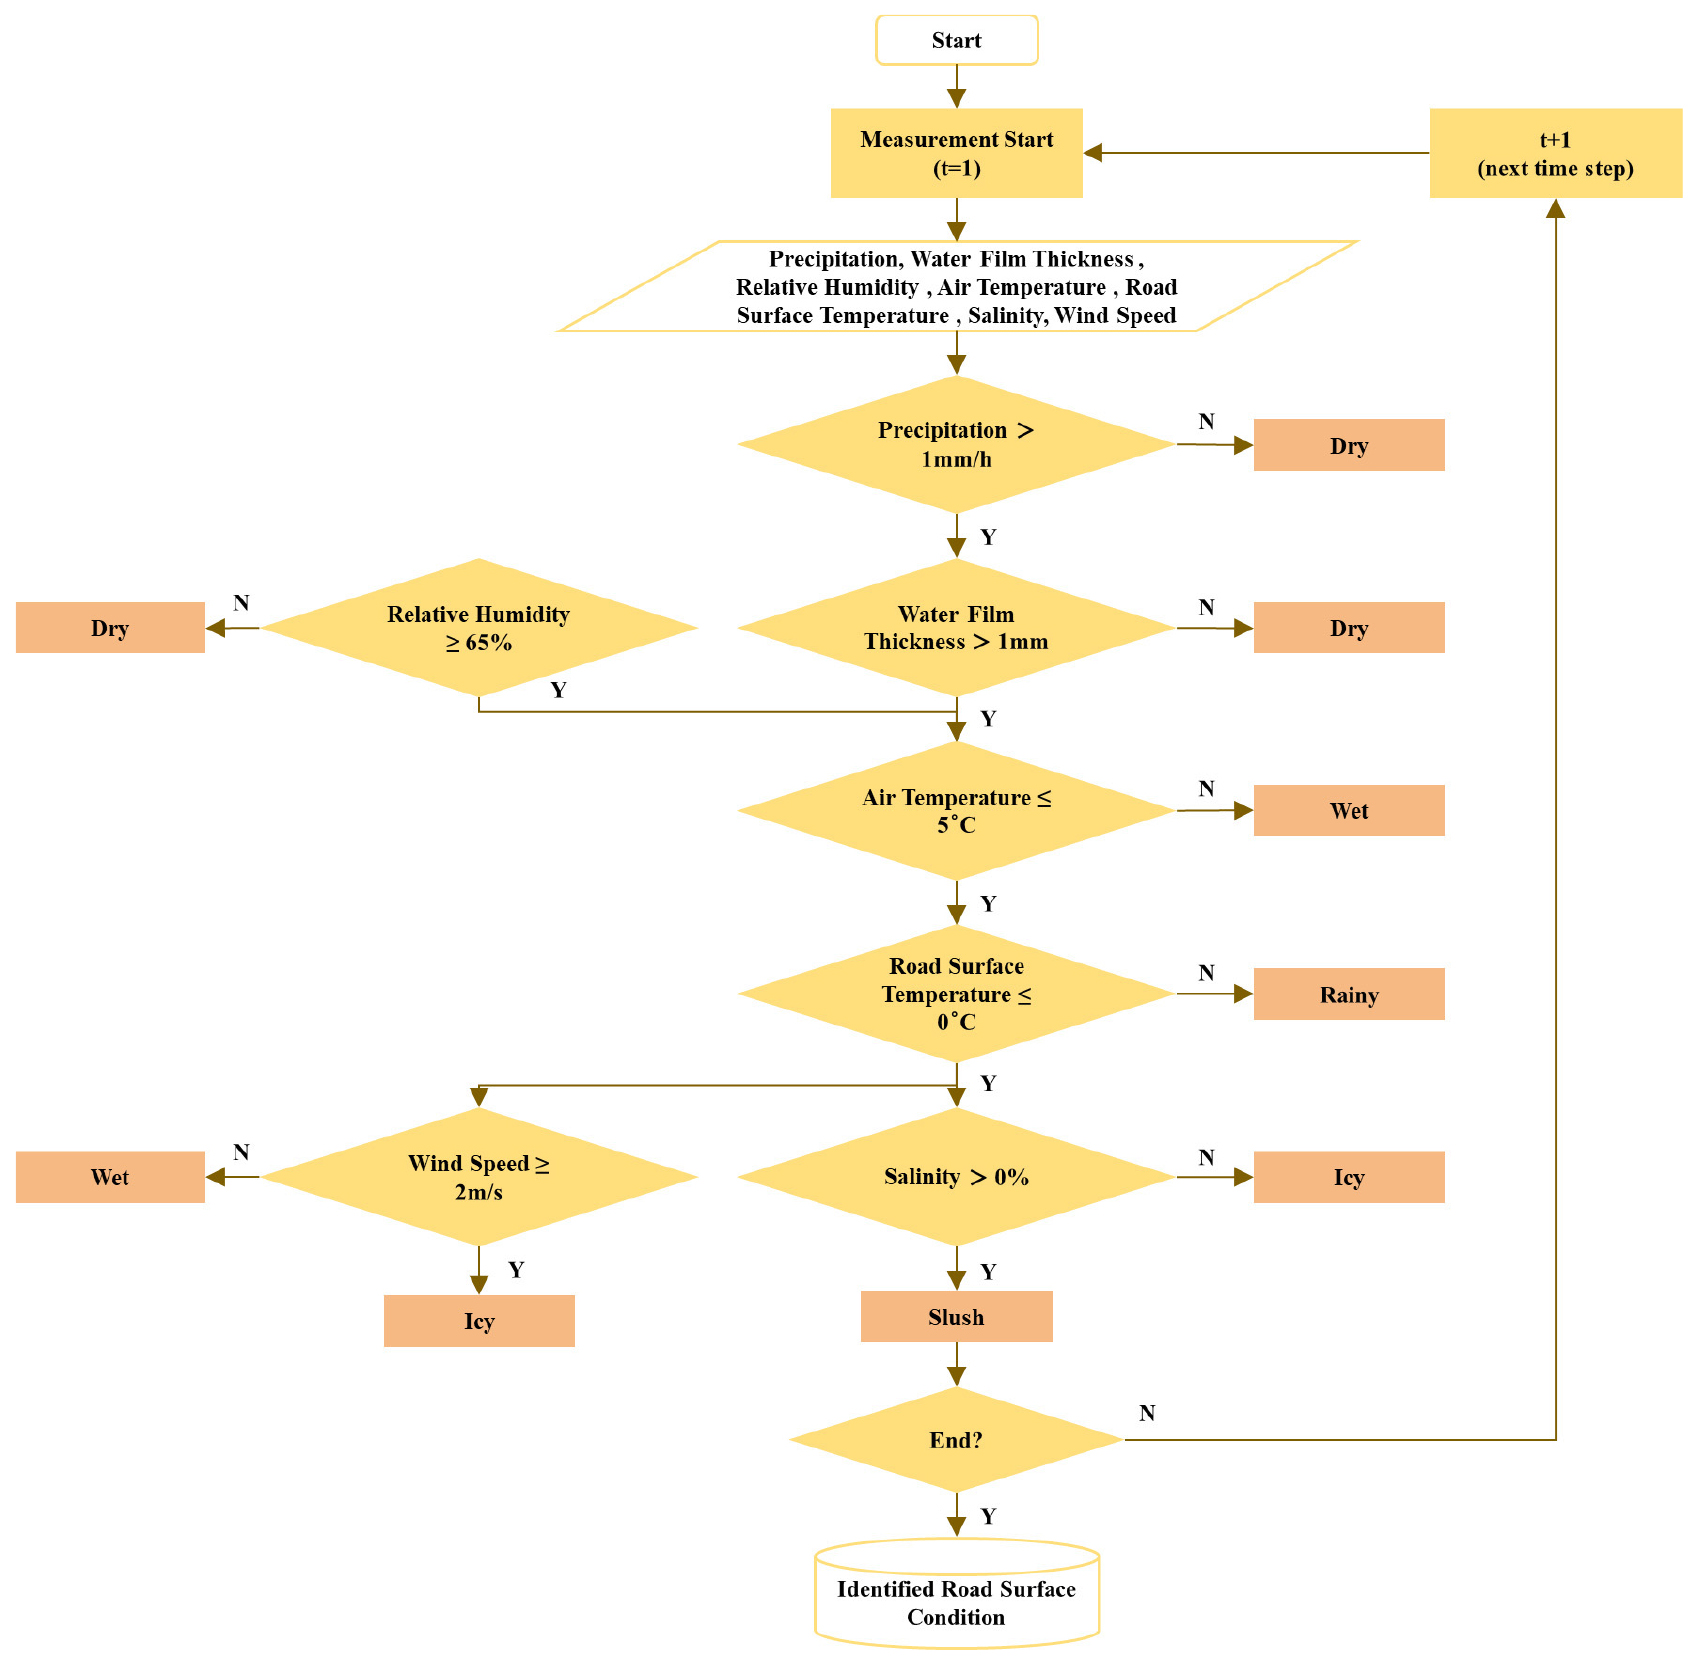
노면상태 판독 모듈은 강수량, 수막두께, 대기온도 및 노면온도 등의 센서정보를 이용하여 현재의 노면상태를 건조, 강우, 습윤, 슬러시, 압설 또는 결빙 상태로 분류하는 역할을 수행한다. 본 연구에서는 기존 도로결빙 판정 알고리즘을 참고하여 Figure 2와 같이 노면상태 판독 모듈을 구성하였다. 기존 연구에서는 상대습도, 대기온도, 노면온도, 이슬점온도 및 강수조건 등을 이용하여 습윤 및 결빙 여부를 단계적으로 판정하고, 응결, 강수, 강설 및 결빙상태 지속 등 발생원인에 따라 판정조건을 구분하였다(KAIA, 2022). 이를 바탕으로 본 연구에서는 노면 및 기상센서에서 수집한 정보를 종합하여 노면상태를 판정하고, 판정 결과에 대응하는 미끄럼 마찰계수를 권장속도 산정 모듈의 입력값으로 활용하도록 구성하였다.
노면의 미끄럼 마찰계수는 동일한 기상조건에서도 포장재료, 배수상태, 수막두께 및 제설상태 등에 따라 달라질 수 있다. 따라서 실시간 마찰계수 측정값을 확보할 수 있는 경우에는 해당 값을 우선 적용하고, 직접적인 측정이 어려운 경우에는 판독된 노면상태에 대응하는 대표 마찰계수를 적용한다. 본 연구에서는 Jo et al.(2025)이 국내 실규모 주행시험장에서 측정한 노면상태별 종방향 미끄럼 마찰계수를 C-ISA의 대표 입력값으로 활용하였다. 해당 연구는 연천SOC실증연구센터에서 건조, 강우, 습윤, 슬러시, 압설 및 결빙에 대한 노면조건을 대상으로 마찰성능을 측정하였다. 마찰계수는 ASTM E670 시험절차를 준용한 PaveCFT 연속 마찰계수 측정장비를 이용하여 5m 간격으로 수집하였으며, 직선 시험구간에서 횡방향 가속도의 영향을 최소화하여 측정값을 종방향 미끄럼 마찰성능의 대리지표로 해석하였다. 노면상태별 대표 마찰계수와 C-ISA 적용방안은 Table 2에 제시하였다.
Table 2.
Friction coefficient measurements by road surface (Jo et al., 2025)
3. 권장속도 산정
권장속도는 노면상태 판독 모듈에서 결정된 미끄럼 마찰계수와 차량검지기에서 수집한 교통정보를 이용하여, 운전자가 전방의 돌발상황을 인지한 경우에도 차량 간 확보 가능한 공간 내에서 안전하게 정지할 수 있도록 설정되는 속도이다. 기존의 기상 대응형 속도관리가 기상조건별로 사전에 설정된 감속률을 일률적으로 적용하는 것과 달리, 본 연구에서는 노면 마찰성능에 따른 차량의 제동성능과 교통밀도에 따른 차량 간 공간적 여유를 함께 고려하여 권장속도를 산정한다. 먼저, 교통밀도 (veh/km/lane)를 이용하여 차량 1대 당 평균 공간차두 (m)를 Equation 1과 같이 산정한다. 교통밀도가 증가할수록 단위 거리 내 차량 수가 증가하므로 차량 1대당 확보할 수 있는 공간은 감소한다. 도로용량편람에서 제시한 서비스수준별 교통밀도를 적용하여 산정한 평균 공간차두는 Table 3과 같다.
Table 3.
Average space headway by level of service (Ministry of Land, Transport and Maritime Affairs, 2013)
| Level of service (LOS) | Density, (veh/km/lane) | Space headway, (m) |
| A | 6 | 166.7 |
| B | 10 | 100.0 |
| C | 14 | 71.4 |
| D | 19 | 52.6 |
| E | 28 | 35.7 |
교통밀도가 증가할수록 평균 공간차두가 감소하므로 동일한 노면상태에서도 교통밀도가 높은 경우에는 차량이 확보할 수 있는 정지시거가 제한되며, 이에 따라 보다 낮은 권장속도가 요구된다. 본 연구에서 평균 공간차두를 적용한 목적은 개별 차량의 차간거리를 직접적으로 모사하기보다는, 교통밀도 증가에 따라 차량이 이용할 수 있는 공간적 여유가 감소하는 특성을 권장속도 산정에 거시적으로 반영하기 위한 것이다. 다만 동일한 교통밀도에서도 차량이 구간 내에 균등하게 분포하는 경우와 특정 위치에 군집하여 platoon 형태로 주행하는 경우에는 개별 차량이 실제로 확보하는 차간간격이 서로 다를 수 있다. 따라서 평균 공간차두는 이러한 차량별 공간분포 및 군집특성을 직접적으로 반영하지 못하며, 본 연구에서 산정되는 권장속도는 개별 차량의 실제 추종상태를 고려한 미시적 안전속도라기보다는 해당 교통상태를 대표하는 구간 단위의 권장속도로 해석할 필요가 있다. 평균 공간차두는 차량길이를 포함하므로 차간거리보다 크며, 차량 간 유효간격 및 상대속도 등 차량추종 특성을 직접적으로 반영하지 못하는 한계가 있다. 따라서 본 연구에서는 평균 공간차두를 교통상태에 따른 가용거리의 대리변수로 가정하였다. 차량의 정지시거는 운전자가 위험상황을 인지하고 제동을 시작하기까지 이동하는 인지・반응거리와 제동이 시작된 이후 차량이 정지하기까지의 제동거리의 합으로 구성된다. 본 연구에서는 서비스수준별 평균 공간차두를 차량이 확보할 수 있는 정지시거로 가정하고, 정지시거 식을 속도에 대해 정리하여 Equation 2와 같이 노면 마찰성능과 교통상태를 반영한 권장속도를 산정하였다.
: 노면 및 교통상태에 따라 설정되는 권장속도(km/h)
: 평균 공간차두(m)
: 미끄럼 마찰계수
: 종단경사(%)
이 때, Equation 2를 통해 산정된 속도와 해당 도로의 법정 제한속도 중 작은 값을 적용하여 결정한다. 또한 실제 정보표출 시에는 VSL의 운영성과 운전자의 정보 인지 용이성을 고려하여 원시 권장속도와 가장 가까운 10km/h 단위로 반올림하여 최종 권장속도를 결정하였다. 따라서 원시 권장속도가 25.1km/h인 경우에는 30km/h, 54.1km/h인 경우에는 50km/h로 조정하는 등 모든 조건에 동일한 기준을 적용하였다. 다만 이러한 반올림 방식은 일부 조건에서 최종 권장속도가 원시 산정값을 초과할 수 있으므로, 실제 C-ISA 운영 시에는 노면 및 교통조건에 따른 안전여유를 추가적으로 검토하여 원시 산정값을 초과하지 않는 하향조정 방식의 적용 여부를 고려할 필요가 있다. 이와 같은 방법을 적용하면 동일한 습윤 노면에서도 교통밀도가 낮아 차량 간 공간적 여유가 충분한 경우에는 상대적으로 높은 권장속도가 산정되고, 교통밀도가 높아 공간차두가 짧은 경우에는 보다 낮은 권장속도가 산정된다. 반대로 동일한 교통밀도에서도 습윤, 강우, 슬러시, 압설 및 결빙 등 노면상태에 따라 미끄럼 마찰계수와 제동성능이 달라지므로 노면상태별로 차등화된 권장속도를 제공할 수 있다. 제한속도가 80km/h인 도로를 가정하여 노면상태와 서비스수준별 권장속도를 산정한 결과는 Table 4와 같다. 괄호 안의 값은 Equation 2를 통해 산정된 원시 권장속도이며, 괄호 밖의 값은 법정 제한속도와 10km/h 단위의 정보표출 기준을 적용한 최종 권장속도이다.
Table 4.
Example of recommended speeds by road surface condition and level of service (speed limit: 80km/h)
한편, 평균 공간차두는 차량길이를 포함하는 개념이므로, 차량길이를 5m로 가정하고 평균 공간차두에서 이를 제외한 차간거리를 Equation 2에 적용할 수 있다. 차간거리를 적용한 경우, 원시 권장속도는 평균 공간차두를 적용한 경우보다 약 1.1~4.6km/h 낮게 산정되었으며, 교통밀도가 증가할수록 두 산정방식 간 차이가 커지는 경향을 보였다. 특히 본 실주행 실험에서 적용한 습윤 및 강우 조건에서도 교통밀도가 증가함에 따라 차량길이 제외에 따른 권장속도 감소폭이 증가하는 것으로 나타났다. 이는 평균 공간차두를 가용거리의 대리변수로 적용할 경우 실제 차간거리에 비해 다소 큰 공간적 여유가 반영될 수 있음을 의미한다. 따라서 향후 C-ISA의 실제 적용을 위해서는 차량길이를 고려한 차간거리뿐만 아니라 상대속도 및 차량추종 특성을 함께 반영할 수 있도록 권장속도 산정방법을 고도화할 필요가 있다. 또한 본 모형은 서비스수준별 교통밀도를 중심으로 교통상태를 반영하므로, 혼잡상태에서 교통밀도 증가와 함께 실제 주행속도가 감소하는 속도–밀도 관계를 권장속도 산정식에 직접적으로 반영하지는 못한다. 특히 교통혼잡으로 현재 주행속도가 이미 감소한 경우에는 Equation 2에서 산정된 권장속도보다 실제 교통류 속도가 낮을 수 있으므로, 실제 운영단계에서는 차량검지기에서 수집되는 현재 주행속도와 산정된 권장속도를 함께 고려할 필요가 있다.
4. 단계별 권장속도 제공 전략
최종 권장속도를 위험구간 직전에 단일 단계로 제공할 경우, 운전자의 급격한 감속으로 인해 후미추돌 위험이 증가하거나 차량 간 속도편차가 확대될 수 있다. 따라서 C-ISA에서는 위험구간 진입 전에 충분한 감속거리를 확보하고, 현재 주행속도에서 최종 권장속도까지 점진적으로 감속할 수 있도록 단계적 정보제공 전략을 적용한다. Chen and Ahn(2015)은 고속도로 병목부에 접근하는 차량의 급감속과 후미추돌 위험을 완화하기 위해 병목 상류부에서 VSL을 이용하여 주행속도를 단계적으로 제어하는 전략을 제안하였다. 해당 연구는 사고 또는 공사로 인해 발생하는 비반복적 병목의 교통류 제어를 대상으로 하므로 악천후 기반 C-ISA와 직접적인 적용대상에는 차이가 있다. 그러나 위험구간 상류부에서부터 표출속도를 점진적으로 낮춰 급격한 속도전이를 완화한다는 개념은 C-ISA의 단계적 권장속도 제공에도 적용할 수 있다. 본 연구에서는 최종 권장속도와 자유속도의 차이를 상류부에 설치된 복수의 VSL에 단계적으로 배분하여 순차적인 감속을 유도한다. 단계별 VSL 표출속도는 Equation 3과 같이 산정한다.
여기서 는 자유속도이며, , , 은 각각 최종 권장속도에 도달하기 전에 상류부 VSL에서 순차적으로 제공되는 중간 권장속도를 의미한다. 각 단계의 권장속도는 자유속도와 최종 권장속도의 차이를 일정한 비율로 분할하여 산정하며, 차량이 위험구간에 접근할수록 표출속도가 점진적으로 감소하도록 설정한다. 산정된 단계별 권장속도는 도로변 VSL과 커넥티드 차량의 차내 HMI를 통해 동일하게 제공할 수 있다. 예를 들어 자유속도가 80km/h인 상황에서 하류부 결빙으로 인해 최종 권장속도 30km/h를 제공해야 하는 경우, Equation 3에 따라 산정된 단계별 속도는 상류부에서 하류부 방향으로 약 67.5, 55.0 및 42.5km/h가 된다. 이를 VSL의 표출단위에 맞춰 조정하면 각 지점에서 70, 60 및 40km/h로 단계적인 권장속도를 제공할 수 있다. 이를 통해 운전자가 최종 권장속도를 한 번에 제공받는 대신 위험구간에 접근하는 동안 단계적으로 감속하도록 유도할 수 있다.
실주행 기반 C-ISA 서비스 순응률 분석
C-ISA 서비스의 실효성은 노면 및 교통상태에 적합한 권장속도를 산정하는 것뿐만 아니라, 운전자가 제공된 속도정보를 인지하고 실제 주행속도를 권장수준까지 조정하는 정도에 의해 결정된다. 본 연구에서는 권장속도 정보 제공에 따라 운전자가 실제로 감속한 정도를 정량적으로 평가하기 위해, 요구 감속량 대비 실제 감속량의 비율을 순응률(compliance rate, CR)로 정의하였다. 순응률이 0%인 경우에는 권장속도 정보 제공 이후에도 감속하지 않은 비순응 상태를 의미하며, 100%인 경우에는 요구된 감속을 모두 이행하여 권장속도 이하에 도달한 완전 순응 상태를 의미한다. 순응률은 Equation 4와 같이 산정하였다.
여기서 는 권장속도 정보 제공 이전의 주행속도, 는 정보 제공 이후의 주행속도, 는 권장속도를 의미한다. 분자인 실제 감속량이 분모인 요구 감속량을 초과하는 경우에는 순응률을 100%로 제한하였으며, 정보 제공 이후 차량의 속도가 증가하여 산정된 순응률이 음수가 되는 경우에는 0%로 처리하였다. 이를 통해 단순히 권장속도 도달 여부만을 구분하는 것이 아니라, 운전자가 요구된 감속량을 어느 정도 이행하였는지를 연속적인 지표로 평가하였다. 본 연구의 순응률은 특정 시점의 순간속도가 아닌 정보제공지점 사이의 구간 평균속도를 이용하여 산정하였다. 따라서 완전 순응(CR=100%)은 정보 제공 이후 분석구간의 평균속도가 해당 단계의 권장속도 이하인 경우를 의미하며, 일정 시간 또는 일정 거리 동안 권장속도 이하를 지속적으로 유지하는 조건은 별도로 적용하지 않았다. 이에 따라 분석구간 내 일시적으로 권장속도를 초과한 경우가 존재하더라도 해당 구간의 평균속도가 권장속도 이하이면 완전 순응으로 분류하였다. 한편, 순응률은 각 피실험자의 개별 주행별로 산정한 후 시나리오별 평균과 표준편차를 산출하였다. 따라서 시나리오의 평균 주행속도가 권장속도 이하로 나타나더라도 일부 개별 주행에서 요구 감속량을 충족하지 못한 경우 평균 순응률은 100%보다 낮게 산정될 수 있다. 또한 요구 감속량을 초과한 개별 주행은 모두 100%로 제한되므로, 권장속도 이하로 추가 감속한 정도는 순응률만으로 구분하기 어렵다. 이에 본 연구에서는 실제 주행속도와 권장속도 대비 평균 절대편차를 함께 분석하였다.
본 장에서는 제안한 C-ISA의 권장속도 산정 및 단계적 정보제공전략을 실제 차량 주행환경에서 사전 검토하기 위한 예비실험을 수행하였다. 본 실험에서는 실제 교통밀도를 변화시켜 C-ISA의 동적 권장속도 산정 성능을 검증한 것이 아니라, 서비스수준 C, D 및 E를 가정하여 사전에 산정한 권장속도를 제공하고 이에 대한 운전자의 순응특성을 평가하였다. 따라서 본 실험은 다양한 악천후 노면조건에 대한 C-ISA 서비스의 효과를 일반화하기보다는, 실증시험장에서 재현 가능한 습윤 및 강우 조건을 대상으로 권장속도 정보제공 전략의 적용 가능성을 확인하고, 향후 C-ISA 서비스의 실증 및 효과평가를 위한 기초자료를 확보하는 데 목적이 있다.
1. 실주행 기반 C-ISA 서비스 제공 실험 설계
C-ISA 서비스 제공 실험은 한국건설기술연구원 연천SOC실증연구센터의 약 2.5km 주행시험 트랙에서 수행하였다. 대상 트랙은 직선부와 곡선부로 구성된 폐쇄형 시험도로이며, 강우재현시설을 이용하여 습윤 및 강우 노면조건을 조성할 수 있다. 실험차량은 Vehicle-in-the-Loop Simulation(ViLS) 기반의 렉스턴 차량을 이용하였다. ViLS는 실제 차량을 시험도로에서 주행하면서 차량의 위치, 속도 및 가속도와 같은 주행상태를 실시간으로 계측하고, 외부의 가상 또는 디지털 정보와 연계하여 차량 및 운전자의 반응을 평가할 수 있는 실차 기반 실험환경이다. 본 연구에서는 ViLS를 통해 차량의 위치, 속도 및 가속도 등의 주행궤적자료를 수집하고, 차량의 위치정보를 기준으로 C-ISA 권장속도가 차내 HMI에 표출되도록 구성하였다. 차내 HMI의 정보제공지점은 VSL의 위치와 동일하게 설정하였다.
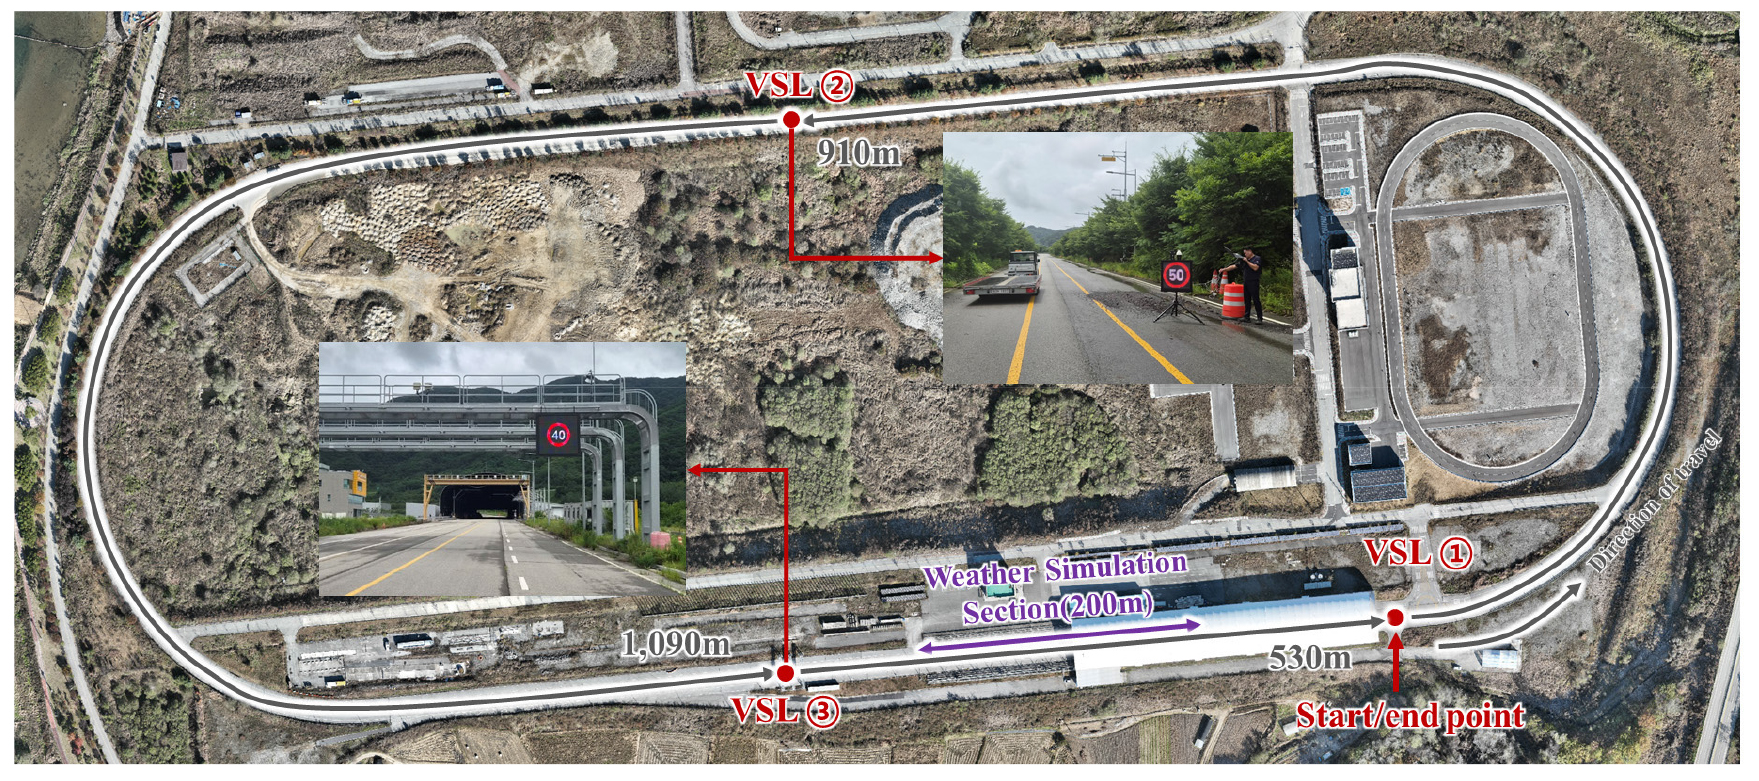
대상 도로의 제한속도는 80km/h로 설정하였다. 노면조건은 습윤과 강우의 두 가지로 구분하였으며, 강우 조건은 시간당 약 30mm의 강우강도를 적용하였다. 기상재현시설이 설치된 구간의 연장은 약 200m이며, Figure 3과 같이 해당 구간에서 인위적으로 강우환경을 조성하였다. 본 실험의 강우조건은 장시간 지속되는 실제 강우환경을 완전히 재현하기보다는, 제한된 시험구간에서 강우 노출 시 C-ISA 권장속도 제공에 따른 운전자 반응을 사전적으로 검토하기 위한 조건으로 설정하였다. C-ISA 권장속도는 상류부의 자유교통류 상태에서 하류부의 교통상태가 서비스수준 C, D 또는 E로 변화하는 상황을 가정하여 각각 60, 50 및 40km/h로 표출하였다. 이에 따라 각 노면조건별로 세 가지 권장속도 시나리오를 구성하여 총 6개의 실험 시나리오를 구성하였다.
최종 권장속도가 60km/h인 경우에는 80–70–60km/h, 50km/h인 경우에는 80–60–50km/h, 40km/h인 경우에는 80–60–40km/h의 순서로 단계적 권장속도를 제공하였다. 이는 최종 권장속도를 한 번에 제공하기보다 위험구간에 접근하는 과정에서 중간 권장속도를 제공함으로써 운전자의 점진적인 감속을 유도하기 위한 것이다. 실험 시나리오는 노면조건과 최종 권장속도 수준에 따른 운전자의 순응특성을 비교할 수 있도록 구성하였으며, 세부 내용은 Table 5와 같다.
Table 5.
Experimental scenarios for the C-ISA field driving test
권장속도 정보제공지점은 Figure 3과 같이 총 세 곳으로 설정하였다. VSL ①은 주행 시작지점에 배치하여 모든 시나리오에서 기준속도인 80km/h를 제공하였다. VSL ②는 출발지점으로부터 약 910m 지점에 배치하여 첫 번째 감속정보를 제공하였으며, VSL ③은 약 2,000m 지점에 배치하여 위험노면 진입 전에 최종 권장속도를 제공하였다. 각 정보제공지점 간 거리는 고속도로 및 자동차전용도로의 VSL 설치간격을 고려하여 800m 이상 확보하였다. 차내 HMI의 권장속도 역시 차량이 각 VSL의 정보제공지점에 도달하는 시점에 동일한 속도정보로 갱신되도록 설정하였다.
실험에는 운전면허를 보유한 피실험자 11명(남성 7명, 여성 4명)이 참여하였으며, 연령은 30대부터 50대까지로 평균연령은 만 48.8세이다. 피실험자별 주행행태의 변동성을 줄이기 위해 각 시나리오를 3회씩 반복하였으며, 실험순서에 따른 학습 및 순서효과(order effect)를 최소화하기 위해 C-ISA 적용 시나리오의 주행순서는 피실험자별로 무작위 배정하였다. 다만 모든 시나리오가 동일한 시험구간에서 수행되었기 때문에, 피실험자가 반복주행 과정에서 강우 및 습윤 노면 구간의 위치를 인지하였을 가능성을 완전히 배제하기는 어렵다. 따라서 본 실험에서 산정된 순응률에는 C-ISA 권장속도 정보에 대한 반응과 함께 위험구간 위치에 대한 사전인지 및 학습효과가 일부 포함되었을 가능성이 있다.
실험 시작 전 피실험자에게 기준속도, 권장속도 정보제공 방식 및 주행 시 유의사항을 안내하였으며, 권장속도 정보가 표출된 이후에는 별도의 강제제어 없이 평소의 운전행태에 따라 감속하도록 하였다. 수집된 주행자료는 VSL 및 HMI 정보제공 시각과 차량 위치를 기준으로 동기화하였다. 각 정보제공 지점에서 정보제공 이전 구간의 평균속도를 , 정보제공 이후 구간의 평균속도를 로 설정하였으며, 단계적 권장속도 제공에 대한 운전자 반응을 평가하기 위해 VSL ②와 VSL ③에서 각각 순응률을 산정하였다. 또한 C-ISA 서비스 제공에 따른 안전성 변화를 추가적으로 검토하기 위해 서비스 제공 여부에 따른 정지거리를 비교하였다. 본 연구에서 정지거리는 쉴드 입구지점을 기준으로 차량이 완전히 정지하여 주행속도가 0km/h에 도달할 때까지 이동한 거리로 정의하였다.
2. C-ISA 서비스 순응률 분석 결과
C-ISA 서비스에 대한 운전자 순응특성은 노면조건과 권장속도 제공단계에 따라 구분하여 분석하였다. 피실험자 11명이 각 시나리오를 3회씩 반복주행함에 따라 시나리오별 총 33건의 주행 관측자료(33 observations)를 확보하였다. 다만 33개의 관측자료는 독립적인 표본이 아니라 동일 피실험자의 반복주행자료이므로, 통계분석에서는 독립적인 피실험자 수를 n=11로 설정하였다. 각 시나리오에서는 VSL ①에서 VSL ②로 이동하는 첫 번째 감속단계와 VSL ②에서 VSL ③으로 이동하는 두 번째 감속단계에 대해 정보 제공 전・후 주행속도와 순응률을 각각 산정하였으며, 운전자의 실제 속도선택 특성을 보다 구체적으로 파악하기 위해 평균속도, 표준편차, 분산 및 권장속도 대비 평균 절대편차(mean absolute deviation)를 함께 산정하였다. 평균 절대편차는 각 시점의 실제 주행속도와 해당 구간의 권장속도 간 절대편차를 평균한 값으로, 값이 작을수록 실제 주행속도가 권장속도에 근접한 것을 의미한다. 분석결과는 Table 6과 같다. 습윤 조건에서 첫 번째 감속단계(VSL ①→VSL ②)의 평균 순응률은 시나리오 W-1, 2, 3에서 각각 96.39%, 89.35% 및 87.02%로 분석되었다. 시나리오 W-1은 80km/h에서 70km/h로 10km/h의 감속을 요구하는 조건으로 가장 높은 순응률을 보인 반면, 20km/h의 감속이 요구되는 시나리오 W-2, 3에서는 상대적으로 낮은 순응률을 보였다. 이는 한 단계에서 요구되는 감속량이 증가할수록 운전자가 권장속도에 완전히 도달하지 못하는 경우가 증가할 가능성을 보여준다. 다만 세 시나리오 모두 평균 순응률이 87% 이상으로 나타나 첫 번째 권장속도 제공에 대해서도 전반적으로 높은 감속 순응 수준을 보였다. 두 번째 감속단계(VSL ②→VSL ③)의 순응률은 더욱 높게 나타났다. 시나리오 W-1의 평균 순응률은 97.52%, 시나리오 W-2는 100%, 시나리오 W-3은 98.15%로 모든 조건에서 97% 이상의 순응률을 보였다. 그러나 실제 주행속도를 함께 살펴보면 W-1과 W-2의 정보제공 이후 평균속도는 각각 50.14km/h와 41.42km/h로 분석되었으며, 최종 권장속도인 60km/h와 50km/h와 비교할 때 각각 약 9.86km/h와 8.58km/h 낮은 수준까지 감속하는 경향이 나타났다. 이는 높은 순응률이 반드시 권장속도에 근접한 속도로 주행한 것을 의미하는 것은 아니며, 과도한 감속은 후행차량의 안전성에 영향을 미칠 수 있기 때문에 권장속도 대비 편차를 함께 고려하여 해석할 필요가 있다. 습윤 조건 전체에서 세 시나리오의 평균 순응률은 첫 번째 단계에서 약 90.92%, 두 번째 단계에서 약 98.56%로 나타나, 두 번째 정보제공 단계에서 상대적으로 높은 순응률이 관찰되었다. 다만 본 실험에서는 단계적 정보제공 방식과 최종 권장속도를 일괄 제공하는 방식을 비교하지 않았으므로, 이러한 차이가 단계적 정보제공 자체에 의한 것인지 또는 위험구간 접근에 따른 운전자의 자발적 감속행태에 의한 것인지를 분리하여 판단하기는 어렵다.
Table 6.
Driver compliance rates by C-ISA information provision stage
강우 조건에서 첫 번째 감속단계의 시나리오 R-1, 2, 3의 평균 순응률은 각각 94.77%, 86.60% 및 88.88%로 나타났다. 습윤 조건과 마찬가지로 10km/h의 감속을 요구한 시나리오 R-1에서 가장 높은 순응률이 나타났으며, 20km/h의 감속을 요구한 시나리오 R-2, 3에서는 상대적으로 낮은 수준을 보였다. 특히 시나리오 R-2의 순응률 표준편차는 19.06%로 다른 조건에 비해 크게 나타나, 동일한 권장속도 정보가 제공되더라도 운전자별 감속반응에 차이가 있었음을 보여준다. 두 번째 감속단계에서는 시나리오 R-1, 2, 3의 평균 순응률이 각각 100%, 98.41% 및 93.33%로 나타났다. 시나리오 R-1 및 R-2에서는 대부분의 운전자가 최종 권장속도에 도달하거나 그 이하로 감속한 반면, 최종 권장속도가 40km/h인 시나리오 R-3에서는 상대적으로 낮은 순응률을 보였다. 이는 최종 단계에서 요구되는 감속폭이 클수록 완전한 감속 이행에 어려움이 발생할 수 있음을 시사한다. 강우 조건에서 세 시나리오의 평균 순응률은 첫 번째 단계에서 약 90.08%, 두 번째 단계에서 약 97.25%로 나타나, 습윤 조건과 마찬가지로 두 번째 정보제공 단계에서 상대적으로 높은 순응률이 관찰되었다. 다만 이러한 단계 간 차이는 단계적 정보제공 효과와 위험구간 접근에 따른 운전자 반응이 함께 반영되었을 가능성이 있으므로, 단계적 정보제공 방식의 독립적인 효과로 해석하는 데에는 주의가 필요하다.
순응률은 운전자가 요구된 감속량을 어느 정도 이행하였는지를 나타내는 지표인 반면, 평균 주행속도와 속도 분산 및 권장속도 대비 평균 절대편차는 C-ISA 서비스를 제공받은 운전자의 반응특성을 추가적으로 설명할 수 있다. 특히 일부 시나리오에서는 높은 순응률에도 불구하고 권장속도 이하로 과도하게 감속하여 평균 절대편차와 속도분산이 증가하는 특성이 확인되었다. 따라서 C-ISA에 대한 운전자 반응은 순응률만으로 판단하기보다 실제 주행속도의 수준과 분포 및 권장속도 대비 편차를 함께 고려하여 해석할 필요가 있다. 권장속도 수준별 안전 측면의 변화는 다음 절에서 C-ISA 서비스 제공 여부에 따른 정지거리 비교를 통해 추가적으로 분석하였다.
각 피실험자의 동일 조건에 대한 3회 반복주행 순응률을 평균한 후, 노면조건, 최종 권장속도 및 정보제공단계를 피실험자 내 요인으로 설정한 3요인 반복측정 분산분석(three-way repeated-measures ANOVA)을 수행하였다. 분석결과는 Table 7에 제시하였다. 3수준 요인이 포함된 효과에는 Greenhouse–Geisser 보정을 적용하였으며, 통계적으로 유의한 주효과 또는 상호작용에 대해서는 Holm 방법을 이용한 다중비교 보정 사후분석을 수행하였다. 유의수준은 0.05로 설정하였으며, 효과크기는 partial eta squared(ηp2) 및 사후비교의 Cohen's dz를 산정하였다. 분석 결과, 최종 권장속도 수준과 정보제공단계의 주효과 및 두 요인 간 상호작용이 통계적으로 유의하였으며, 노면조건 및 노면조건이 포함된 상호작용은 유의하지 않은 것으로 도출되었다. 사후분석 결과는 Table 8에 제시된 바와 같이 첫 번째 단계에서는 60km/h 조건의 순응률이 50 및 40km/h 조건보다 높았으며, 두 번째 단계에서는 50km/h 조건이 40km/h 조건보다 높게 나타났다. 또한 50 및 40km/h 조건에서는 두 번째 단계의 순응률이 첫 번째 단계보다 유의하게 높았으나, 60km/h 조건에서는 단계 간 차이가 나타나지 않은 것으로 분석되었다. 이를 통해 정보제공 단계에 따른 순응특성은 감속 요구수준에 따라 달라질 수 있음을 확인하였다.
Table 7.
Results of three-way repeated-measures ANOVA for driver compliance rate
Table 8.
Post-Hoc pairwise comparisons for the recommended speed level × information provision stage interaction
3. C-ISA 서비스 제공에 따른 정지거리 분석 결과
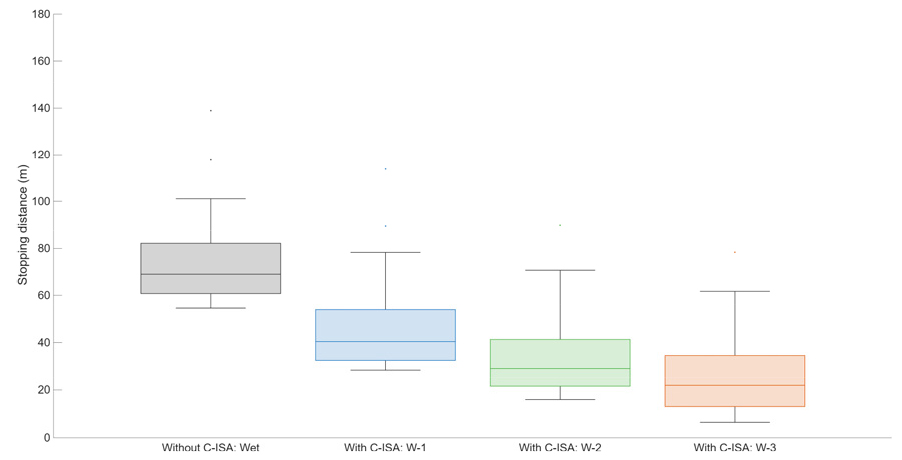
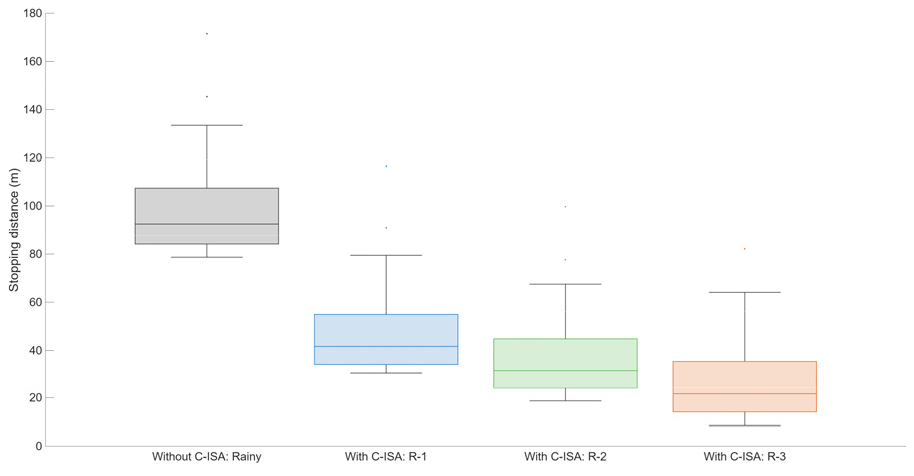
운전자 순응률은 권장속도 정보에 대한 운전자의 감속반응을 나타내는 지표로, 높은 순응률이 직접적으로 교통안전성 향상을 의미하는 것은 아니다. 이에 C-ISA 서비스 제공에 따른 주행안전성의 변화를 추가적으로 검토하기 위해 서비스 제공 여부에 따른 정지거리를 비교하였으며, 분석결과는 Table 9와 같다. 습윤 조건에서 C-ISA 서비스를 제공하지 않은 경우 평균 정지거리는 75.4m로 나타난 반면, 서비스를 제공한 W-1, W-2 및 W-3에서는 각각 46.3, 33.5 및 25.8m로 분석되었다. 이는 서비스 미제공 조건과 비교하여 각각 약 38.6%, 55.6% 및 65.8% 감소한 수준이다. 강우 조건에서도 서비스 미제공 시 평균 정지거리는 98.7m였으나, R-1, R-2 및 R-3에서는 각각 47.8, 36.9 및 27.1m로 나타나 각각 약 51.6%, 62.6% 및 72.5% 감소하였다. 또한 최종 권장속도가 낮아질수록 정지거리가 감소하는 경향이 두 노면조건에서 공통적으로 나타났다. 이러한 결과는 C-ISA에 대한 운전자 순응 자체를 직접적인 안전성 개선효과로 해석하기보다는, 권장속도 제공에 따른 실제 주행속도 감소가 차량의 정지에 필요한 거리를 감소시키는 방향으로 작용함을 보여준다.
결론 및 향후 연구과제
악천후 환경에서 교통사고 예방을 위해서는 기상조건에 따른 일률적인 속도하향 방식에서 벗어나 실제 노면의 마찰성능과 교통상태를 반영한 능동적인 속도관리전략이 요구된다. 특히 자율주행차 및 커넥티드 차량의 도입이 확대되는 환경에서는 차량 자체의 인지・제어기능뿐만 아니라 도로 인프라에서 수집한 노면・기상・교통정보를 차량과 공유하고, 이를 기반으로 적정 주행속도를 제공하는 협력형 교통안전관리체계가 필요하다. 이에 따라 본 연구에서는 노면 및 교통상태를 고려하여 위험구간 진입 전 단계적으로 감속정보를 제공하는 C-ISA의 서비스 전략을 제안하였다는 점에서 의의가 있다.
본 연구에서는 노면상태 판독, 미끄럼 마찰계수 결정, 교통상태를 고려한 권장속도 산정 및 단계적 권장속도 제공으로 구성된 C-ISA 서비스 제공전략을 수립하고, 실주행 기반 예비실험을 통해 운전자의 순응특성을 분석하였다. 노면상태별 미끄럼 마찰계수와 서비스수준별 평균 공간차두를 연계하여 권장속도를 산정하였으며, 위험구간 상류부에서부터 단계별 권장속도를 순차적으로 제공하도록 구성하였다. 제안한 전략의 적용 가능성을 검토하기 위해 연천SOC실증연구센터에서 습윤 및 강우 조건을 대상으로 제한속도 80km/h, 최종 권장속도 60, 50, 40km/h의 실주행 시나리오를 구성하였다. 피실험자 11명을 대상으로 각 시나리오를 3회 반복주행하고 순응률에 대한 반복측정 분산분석을 수행한 결과, 노면조건에 따른 차이는 통계적으로 유의하지 않은 반면, 최종 권장속도 수준과 정보제공단계의 영향 및 두 요인 간 상호작용은 유의한 것으로 나타났다. 특히 최종 권장속도가 50 및 40km/h인 조건에서는 두 번째 정보제공단계의 순응률이 첫 번째 단계보다 유의하게 높게 나타난 반면, 60km/h 조건에서는 단계 간 유의한 차이가 나타나지 않았다. 이는 C-ISA 권장속도에 대한 운전자 순응특성이 노면조건 자체보다는 요구되는 감속수준과 정보제공단계의 조합에 따라 달라질 수 있음을 보여준다. 이러한 결과는 악천후 환경에서 운전자의 감속을 지원하기 위한 C-ISA 정보제공전략을 설계할 때 최종 권장속도 수준과 단계별 감속폭을 함께 고려할 필요가 있음을 시사한다.
본 연구에서 제시한 C-ISA 서비스 제공전략의 고도화를 위해서는 다음과 같은 추가적인 연구가 필요하다. 첫째, 본 연구는 습윤 및 강우 조건을 대상으로 한 예비실험으로 수행되었으며, 피실험자 수도 11명으로 제한되어 있다. 본 실험은 제한된 시험도로 및 환경조건에서 수행되어 주・야간 및 다양한 도로환경에 따른 운전자 반응 차이도 별도로 검토하지 못하였다. 따라서 향후에는 연령, 운전경력 및 운전성향을 고려하여 피실험자 표본을 확대하고, 주・야간 및 다양한 도로환경과 함께 적설, 슬러시 및 결빙 등 보다 다양한 저마찰 노면조건에서 권장속도에 대한 운전자 순응특성을 검토할 필요가 있다. 또한 동일한 시험구간에서 반복주행을 수행함에 따라 피실험자가 강우 및 습윤 노면 구간의 위치를 사전에 인지했을 가능성이 있기 때문에, 향후에는 위험구간의 위치를 변경하거나 초행 운전자를 대상으로 실험을 수행하는 등 학습효과를 통제할 수 있는 실험설계를 적용할 필요가 있다. 둘째, 본 연구에서는 요구 감속량 대비 실제 감속량을 이용하여 순응률을 평가하였으나, 순응률이 100%에 도달하더라도 권장속도보다 과도하게 감속하는 경우가 발생할 수 있다. 이에 따라 향후에는 순응률과 함께 감・가속도, jerk, 반응시간 등을 종합적으로 고려하여 단계별 감속폭과 정보제공 간격을 최적화할 필요가 있다. 또한 실제 C-ISA 운영을 위해서는 원시 권장속도의 10km/h 단위 조정에 따른 안전여유를 검토하고, 반올림 또는 하향조정 등 적정 표출기준을 구체화할 필요가 있다. 셋째, C-ISA의 실질적인 교통안전 효과를 평가하기 위해서는 일반차, 커넥티드 차량 및 자율주행차가 혼재하는 교통류에서 차량 유형별 순응특성을 반영한 분석이 필요하다. 이를 위해 실주행 실험에서 도출한 운전자 순응행태를 교통류 시뮬레이션에 적용하고, 서비스수준, 자율주행차 혼입률 및 비자율차 순응률 변화에 따른 교통류의 안전성 및 운영효과를 분석할 필요가 있다. 한편, 본 주행 실험은 주변 교통류가 없는 폐쇄형 시험도로에서 수행되어 time-to-collision 등 차량 간 상호작용을 기반으로 하는 안전성 지표를 분석하는 데 한계가 있었다. 따라서 향후에는 실주행 실험에서 도출된 순응・비순응 운전자의 속도 및 가・감속 행태를 교통류 시뮬레이션에 반영하고, crash potential index 등의 surrogate safety measure를 활용하여 C-ISA 적용에 따른 교통류 안전성 변화를 정량적으로 평가할 필요가 있다. 넷째, 본 예비실험에서는 실제 교통밀도에 따른 LOS 변화를 구현하지 않고, 가정된 LOS 조건별 권장속도를 사전에 설정하여 운전자 순응특성을 분석하였다. 따라서 노면상태와 실시간 교통상태 변화에 따라 C-ISA가 권장속도를 동적으로 산정・제공하는 기능에 대한 검증은 수행하지 못한 한계가 있다. 향후에는 실제 교통자료 및 노면정보를 활용하여 권장속도의 동적 산정과 정보제공 성능을 검증할 필요가 있다. 최종적으로는 실시간 노면・기상센서와 교통검지기, 권장속도 산정모듈 및 차량・인프라 간 통신체계를 연계한 실도로 실증을 통해 C-ISA의 적용조건과 운영기준을 구체화해야 한다. 향후 자율주행차와 일반차가 혼재하는 교통환경에서 다양한 악천후 및 노면상태에 능동적으로 대응하고 교통안전성을 향상시키기 위해서는 인프라와 차량 간 협력을 기반으로 한 동적 속도관리전략에 대한 지속적인 연구가 필요할 것이다.