

서론
선행연구
1. 공유 전동킥보드 주차 문제와 도시환경
2. 주차존 설계 및 운영 정책 관련 연구
3. 선행연구 시사점 및 연구 차별성
연구 방법
1. 위험주차의 정의 및 분류 기준
2. YOLOv8 기반 위험주차 자동 식별 알고리즘
3. 위험주차의 공간 분포 및 유발요인 분석
연구 결과
1. 위험주차 식별 알고리즘 성능 및 기초 분석
2. 위험주차 공간적 군집 분포
논의
결론
서론
최근 지속가능한 교통을 향한 관심이 꾸준히 늘고 있다. 이러한 흐름은 1인 소유 중심의 교통수단에서 벗어나 자원을 공동으로 활용하는 공유 모빌리티 서비스가 확산하는 계기가 되었다(Abduljabbar et al., 2021). 공유 모빌리티의 확산은 카셰어링, 공유자전거, 공유 전동킥보드와 같은 서비스로 이어졌으며(Machado et al., 2018), 도시 교통체계의 중요한 구성요소로 자리 잡고 있다(Wang et al., 2023). 그 가운데 공유 전동킥보드를 비롯한 개인형 이동수단(PM, Personal Mobility)은 도시 내 높은 접근성과 이용 편의성을 제공하며 빠르게 확산되었다(Caspi et al., 2020). 이로써 공유 전동킥보드는 도시 내 단거리 이동과 대중교통의 First/Last-mile을 보완하는 수단으로 정착하였고, 세계 여러 도시에서 도입 이후 이용 규모가 꾸준히 늘고 있다(Bai and Jiao, 2020; Kim et al., 2025a; Garus et al., 2025).
그러나 공유 전동킥보드의 확산은 다양한 사회적 문제를 동반한다. 위험운전(Kim et al., 2022), 헬멧 미착용(Kim et al., 2025b), 배터리 및 환경 문제 등이 지속적으로 지적되어 왔으며, 이용이 늘면서 사고 및 부상 사례도 함께 증가하고 있다(Mehranfar and Jones, 2024). 실제로 국내 전동킥보드 관련 사고는 2017년 117건에서 2024년 2,232건으로 크게 증가하였다(Korea Road Traffic Authority, 2026). 특히 공유 전동킥보드의 주차 문제는 도크리스 운영방식이 가지는 양면성을 보여준다. 정류장에 구애받지 않는 자유로운 반납 방식은 이용자의 접근성과 편의성을 높인 반면, 동시에 기기가 보행로・횡단보도・버스정류장 주변과 같은 공공공간에 무질서하게 방치되는 사례를 구조적으로 유발한다(Brown et al., 2020). 이러한 무질서한 주차 행태는 보행자의 통행을 방해하고 교통약자의 이동권을 침해할 뿐만 아니라(Yang et al., 2025), 보행 안전과 교통 안전을 저해하는 위험요인으로 작용한다(Wincent et al., 2025). 따라서 공유 전동킥보드 주차 문제는 단순한 도시 미관의 문제를 넘어 서비스의 지속 가능성을 좌우하는 핵심 쟁점으로 부상하고 있다.
그럼에도 불구하고 공유 전동킥보드 위험주차의 개념적 정의는 아직 정립되지 않았다. 기존 주차 관련 규정은 자동차를 전제로 설계되어 있어 공유 전동킥보드 고유의 기기 특성과 보행공간 침범 방식을 반영하지 못한다(Ministry of Government Legislation, 2026). 기존 연구도 대체로 법률 위반 여부나 단속 대상 여부에 초점을 맞추어 왔기 때문에(Yang et al., 2025; Park et al., 2024; Kweon and Lee, 2024), 합법적 위치에 주차되었더라도 기기가 기울어지거나 전도된 상태, 또는 다수 기기가 군집한 상태처럼 실제로 보행 안전을 위협하는 주차 행태를 포착하지 못한다는 한계가 있다(James et al., 2019). 따라서 공유 전동킥보드의 주차 문제를 실질적으로 이해하려면, 기기의 위치뿐 아니라 물리적 상태까지 함께 포괄하는 위험주차 개념의 재정의가 필요하다(Klein et al., 2023; Brown et al., 2020).
위험주차를 대규모로 식별할 정량적 방법론도 마련되어 있지 않다. 기존의 위험주차 식별 연구는 주로 연구자가 현장에서 직접 촬영한 이미지로 수행되어, 자료 확보 범위와 표본 규모가 제한적이라는 한계를 지닌다(Jayasuriya et al., 2019). 일부 연구는 고정된 CCTV 영상을 활용해 자동화된 탐지를 시도하였으나, 카메라가 설치된 특정 지점에서만 관측이 가능하다는 점에서 도시 전역의 주차 행태를 포괄적으로 파악하기 어렵다(Park et al., 2024). 단순 객체 탐지만으로는 기기의 자세, 주변 보행 인프라와의 침범 관계, 군집 여부와 같은 다차원적 위험요소를 동시에 평가하기 어렵다는 방법론적 한계도 있다(Maji et al., 2022). 따라서 도시 전역에서 수집되는 대규모 자료로 위험주차를 자동으로 탐지하고 유형별로 분류하는 체계적 식별 프레임워크의 구축이 필요하다.
위험주차가 도시 공간 내 어디에서, 어떤 환경적 조건에서 발생하는지에 관한 실증적 이해도 부족하다. 위험주차 행태는 도시 공간 내에서 무작위로 발생하기보다 특정 토지이용 및 교통 결절점을 중심으로 군집하는 경향이 있을 것으로 예상되나(Ahn and Lee, 2024a; Johnsson et al., 2025), 위험주차의 공간적 분포 특성을 정량적으로 규명한 연구는 아직 드물다. 위험주차는 도로 환경, 보행 인프라, 주차존 공급 수준, 토지이용 특성, 시간대 등 다양한 도시환경 요인의 영향을 받을 가능성이 높다(Hemphill et al., 2022; Meng et al., 2025; Kweon and Lee, 2024). 그러나 어떠한 환경 요인이 어떤 유형의 위험주차를 유발하는지를 정량적으로 분석한 연구는 제한적이다. 위험주차의 공간적 군집 특성과 유형별 유발요인을 함께 규명할 때, 단순 단속을 넘어 공간 맞춤형 관리 전략의 근거가 마련된다.
연구의 목적은 다음과 같다. 첫째, 공유 전동킥보드의 위험주차를 주차상태 위험과 주차위치 위험을 포괄하는 개념으로 체계적으로 정의한다. 둘째, 반납 이미지와 YOLOv8 기반 객체인식 기법을 결합해 위험주차를 정량적으로 자동 식별하는 프레임워크를 제시한다. 셋째, 식별된 위험주차 사례를 바탕으로 도시 공간 내 공간적 분포 특성과 위험주차 유형별 유발요인을 분석한다. 연구의 의의는 위험주차를 위치와 상태를 포괄하는 개념으로 구조화하고, 컴퓨터 비전 기술과 공간 분석을 융합한 정량적 식별 프레임워크를 제시함으로써, 공유 전동킥보드 주차 문제를 위험관리 관점에서 접근하는 새로운 방법론적 틀을 제공한다는 데 있다.
선행연구
공유 전동킥보드 주차 문제에 관한 선행연구는 크게 두 가지 흐름으로 구분된다. 첫째, 주차 문제를 도시환경 및 보행안전과의 관계 속에서 분석하는 연구로, 주차 발생 특성과 이에 영향을 미치는 공간적・환경적 요인을 규명하는 데 초점을 둔다. 둘째, 이러한 문제를 완화하기 위한 주차존 설계・운영 기준과 정책적 개입의 효과를 검토하는 연구로, 제도적 대응이 주차 행태와 질서에 미치는 영향을 실증적으로 분석한다. 본 절에서는 두 흐름을 중심으로 주요 성과와 한계를 검토하고, 이를 바탕으로 연구의 차별성을 도출한다.
1. 공유 전동킥보드 주차 문제와 도시환경
공유 전동킥보드 주차 문제는 보행공간 점유와 통행 방해를 유발하는 도시 관리 및 보행안전 문제로 인식되어 왔다. Brown et al.(2020)은 미국 5개 도시의 현장 관찰을 통해 공유 전동킥보드 주차 문제를 보행 접근성과 통행권 침해 관점에서 규명하였다. 또한 주차된 공유 전동킥보드 주변을 통행할 때 보행자와 운전자가 불안감을 경험하며, 비이용자가 이용자보다 더 큰 불안감을 느끼는 것으로 나타나 주차 문제가 시민의 체감 안전과 밀접하게 연관됨이 확인되었다(James et al., 2019). 주차 문제는 이용자의 일탈적 행위만으로 설명될 수 없으며, 도시환경과 인프라 조건의 영향을 받는다는 점에도 주목할 필요가 있다. 포틀랜드 사례를 분석한 연구에서는 주차 가능 면적과 가로환경 조건이 주차 규정 준수율과 유의한 관련을 보였으며(Hemphill et al., 2022), Meng et al.(2025)은 토지이용 특성에 따라 적정 주차존 밀도가 달라짐을 규명하며 상업지역 등 수요 집중 지역의 주차공간 확보가 규정 준수율 향상에 필수적임을 강조하였다.
국내 연구 역시 주차와 도시공간 간의 관계를 실증적으로 확인하고 있다. 서울시 견인 데이터를 활용한 연구에서는 위반 유형별로 영향을 미치는 도시환경 요인이 다르게 작용하는 것으로 보고되었으며(Kweon and Lee, 2024), 전동킥보드 불법 주정차는 지하철 출입구, 횡단보도 등 보행 인프라와 주요 교통 결절점 주변에 집중되며 공간적으로 군집하는 경향이 확인되었다(Ahn and Lee, 2024a). 또한 이용자와 비이용자가 주차 상태를 평가하는 기준에서 차이를 보여 주차 규제와 관리 기준을 보행 안전 관점에서 재검토할 필요성이 제기되었으며(Ahn and Lee, 2024b), 현황조사 기반 연구는 공유 전동킥보드가 보행자와 교통약자의 이동권을 침해할 수 있음을 확인하고 이를 고려한 주차존 설계・운영 방안의 필요성을 제시하였다(Gu and Oh, 2024).
이처럼 도시환경과 주차 행태 간의 밀접한 연관성이 확인됨에 따라, 위험주차 사례를 정량적으로 식별하려는 연구도 이어지고 있다. 분석 자료의 출처에 따라 연구자가 직접 촬영한 현장 이미지 기반 접근(Jayasuriya et al., 2019)과 고정된 CCTV 영상을 활용한 접근(Park et al., 2024)으로 구분된다. 그러나 이들 접근은 관측 범위와 표본 규모가 고정되어 있거나 자료 수집을 연구자가 직접 수행해야 한다는 한계를 지닌다. 또한 바운딩 박스 기반 탐지는 특정 구역 및 위치 판별에는 유용하나, 기기의 전도나 기울어짐과 같은 3차원적 자세를 정밀하게 파악하기 어렵다(Maji et al., 2022). 보행 인프라와의 침범 관계를 분할 단위로 규명하는 실증 연구 역시 제한적이다.
2. 주차존 설계 및 운영 정책 관련 연구
주차 문제가 도시환경과 밀접하게 연결된다는 점이 확인되면서, 후속 연구는 이를 완화하기 위한 주차존 설계와 운영 기준, 제도적 개입의 효과에 주목해 왔다. 먼저 주차 문제의 개념을 보다 정교하게 구분할 필요가 제기되었는데, Klein et al.(2023)은 규정을 위반한 불법주차와 법적 위반 여부와 무관하게 도시 미관 및 보행 질서를 저해하는 무질서한 주차를 구분하여 이해할 필요가 있음을 제시하였다. 이는 정책 효과를 평가할 때 규정 위반 여부만으로는 실제 주차 문제를 해결하기 어렵다는 점을 시사한다.
정책 개입의 효과는 다양한 사례를 통해 보고되었다. 전 세계 12개 도시 사례를 비교한 Meng et al.(2025)은 도시 내 주차존 밀도가 높을수록 규정 준수율이 향상되는 경향을 확인하였다. 지정주차제 도입 이후의 변화를 다룬 연구에서는 주차행태 개선 효과와 함께 접근비용 증가 및 이용 감소가 수반될 수 있음이 보고되었으며(Buehler et al., 2023), 스웨덴 사례에서도 주차 규제 시행 이후 이용자 태도와 행태가 변화하였고 주차존 밀도가 낮을수록 이용자 불만족과 이용량 감소가 더 크게 나타났다(Wincent et al., 2025). 파리 사례에서는 지정주차제가 위험주차를 감소시키는 효과를 보였으나 동시에 이용자 접근성을 저하시키는 양면적 결과가 확인되었다(Brousseau et al., 2025). 이와 관련하여 Colovic et al.(2024)은 이탈리아 로마를 대상으로 인구 밀도와 대중교통 접근성, 주요 시설 매력도를 동시에 고려하여 이용자 수요와 안전을 충족할 수 있는 다목적 최적 주차 입지 모델을 제안하였다.
정책 효과를 공간적으로 분석한 연구도 존재한다. Johnsson et al.(2025)은 주차 규제 변화 전후 주차 다발지점의 핫스팟 면적이 감소하며 주차 질서가 개선되었음을 보고하였다. 서울시 견인 데이터를 활용한 연구에서는 지정주차제 시행 이후 주차존 지정지역 주변에서 견인량이 감소한 것으로 나타났으며(Yang et al., 2025), 공간적 패턴과 운영 장애 요인을 분석한 연구에서는 정책 정착의 실행 차원에서 발생하는 문제가 제기되었다(Moon and Shin, 2025). 한편 주차존의 디자인 요소에 따른 주차행태 변화를 검토한 연구에서는 표지나 노면 도색과 같은 물리적 디자인 요소의 효과는 제한적인 반면, 지정주차제 시행이나 주차존 추가 도입과 같은 정책적 설계가 주차 질서 개선에 더 큰 영향을 미칠 수 있음이 제시되었다(Brown et al., 2020).
3. 선행연구 시사점 및 연구 차별성
기존 연구는 두 가지 시사점을 공통적으로 보여준다. 공유 전동킥보드 주차는 도시환경과 밀접하게 연관되어 있으며 보행안전과 보행권에 직접적인 영향을 미친다(Brown et al., 2020; Hemphill et al., 2022). 또한 주차존의 공급 수준과 정책적 개입이 주차 질서 형성에 중요한 역할을 하며, 적절한 제도 설계와 운영 전략을 통해 일정 부분 개선될 수 있다(Meng et al., 2025; Brown et al., 2020). 그러나 기존 연구는 다음과 같은 한계를 지닌다. 첫째, 대부분의 연구가 주차존 이탈 여부, 규정 준수율, 견인량, 핫스팟 축소와 같은 위치 중심 지표를 통해 주차 문제와 정책 효과를 평가해 왔다. 합법적인 위치에 주차되었더라도 기기의 기울어짐, 전도, 다수 기기의 군집과 같은 상태적 특성은 보행 불편과 안전 문제를 유발할 수 있으나, 이러한 위험은 규정 준수 여부만으로 포착하기 어렵다(Brown et al., 2020; James et al., 2019). 둘째, 위험주차를 정량적으로 식별하려는 시도가 있었으나 현장 이미지 기반 접근과 CCTV 기반 접근 모두 관측 범위・표본 규모의 한계를 지니며, 기기의 자세와 보행 인프라 침범 관계를 동시에 평가하는 분석은 부족하다. 이러한 한계는 주차 문제를 단순한 규정 위반 여부로만 평가해 온 기존 시각의 연장선상에 있으며, 위치 적합성과 상태 안정성을 통합적으로 다루는 새로운 평가 프레임이 요구됨을 시사한다(Klein et al., 2023). 이에 공유 전동킥보드 주차 위험을 주차위치 위험과 주차상태 위험을 포괄하는 위험주차의 관점에서 재정의하고, 반납 이미지 기반 객체인식 기법을 결합하여 정량적 식별 프레임을 제시한다. 이를 통해 공유 전동킥보드 주차 문제를 보다 현실적인 위험 개념으로 해석하고, 위험주차 유형별 특성과 공간적 분포에 기반한 정책 설계 시사점을 도출하고자 한다.
연구 방법
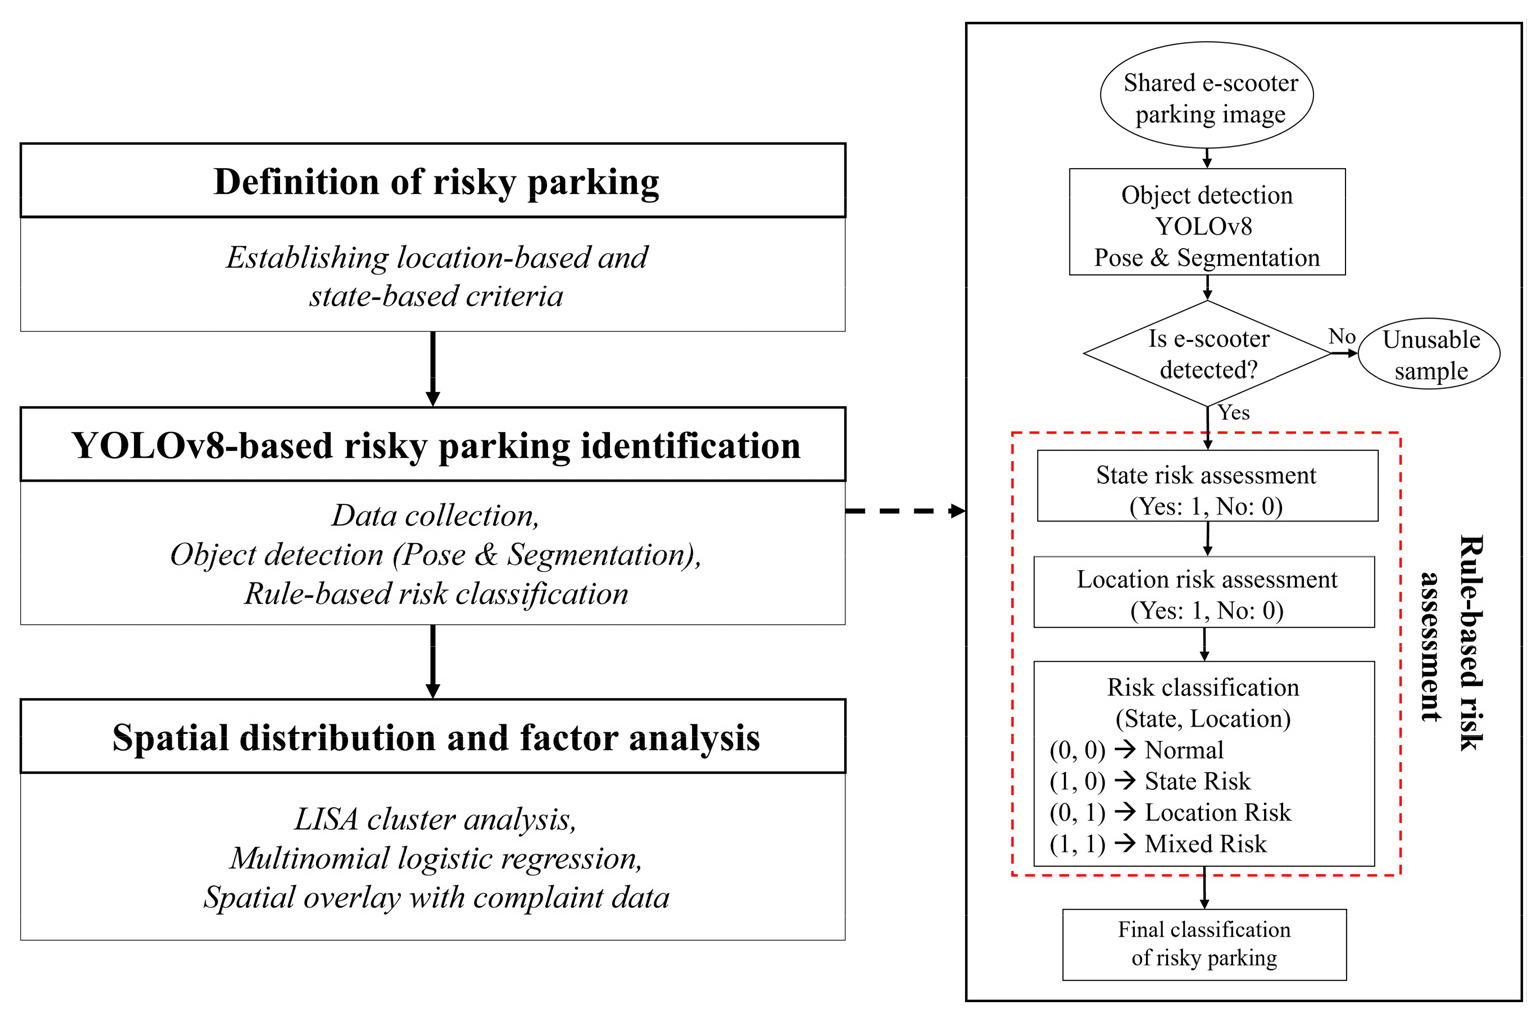
연구 절차는 공유 전동킥보드의 위험주차를 정량적으로 식별하고 그 공간적 특성과 유발요인을 규명하기 위해 위험주차 정의, 자동 식별, 공간 분석으로 이어진다. 연구의 전체적인 수행 과정은 Figure 1과 같다. 먼저 1절에서는 현행 도로교통법 등 자동차 중심의 주차 규정으로는 포착되지 않는 공유 전동킥보드의 위험주차를 새롭게 정의하고, 주차위치 위험과 주차상태 위험을 포괄하는 분류 체계를 제시한다. 2절에서는 경기도 화성시 동탄구의 반송동・석우동・능동 일대를 대상으로 수집한 반납 이미지 데이터를 활용하여, YOLOv8 기반 객체인식 모델(Pose 및 Segmentation)과 규칙 기반 평가를 결합한 자동 식별 프레임워크를 구성한다. 식별 결과는 정상 주차 및 세 가지 유형의 위험주차(주차위치 위험, 주차상태 위험, 복합 위험)로 분류된다. 3절에서는 식별된 자료를 100m 격자 단위로 집계하여 Local Moran’s I 기반 공간 군집 분석과 다항 로지스틱 회귀분석을 통해 위험주차의 공간적 분포 특성과 유형별 유발요인을 도출한다. 또한 공유 전동킥보드 관련 민원데이터와의 공간적 중첩 분석을 통해 식별 결과의 현실 적합성을 보조적으로 검증한다.
1. 위험주차의 정의 및 분류 기준
국내 현행 법・제도상 개인형 이동장치의 주차는 도로교통법 제32조에 따른 주정차 금지구역 등 자동차 중심의 규정에 따라 관리되고 있다(Ministry of Government Legislation, 2026). 그러나 도로교통법은 차량 통행과 도로 점유를 전제로 설계된 규정으로, 공유 전동킥보드의 소형 기기 특성과 도크리스 운영 방식, 그리고 보행공간을 침범하는 주차 행태를 직접적으로 반영하지 못한다. 이로 인해 법규상 주차 금지구역이 아닌 장소에 주차되더라도 보행자와 교통약자의 이동을 저해하거나 대중교통 운영 공간을 침범하여 교통안전 문제를 유발하는 사례가 발생한다(Ahn and Lee, 2024a).
위험주차는 다음과 같이 정의한다. 위험주차란 기기의 주차 위치 또는 물리적 상태가 보행자 통행, 교통약자 이동, 대중교통 운영, 비상 대응 등 도시교통 안전 기능을 저해할 가능성이 있는 주차 행위를 의미한다. 이러한 정의는 위험주차를 두 개의 독립적 평가 차원으로 분해한다는 점에서 기존 개념과 구분된다. 첫째는 주차위치 차원으로, 기기가 차지한 공간이 도시 기능을 침해하는지를 평가한다. 둘째는 주차상태 차원으로, 기기의 물리적 자세나 군집이 보행 안전을 위협하는지를 평가한다. 두 차원은 상호 독립적이어서, 위치가 적절하더라도 상태가 불안정하면 보행 안전을 위협할 수 있고, 반대로 상태가 안정적이더라도 위치가 부적절하면 통행을 저해할 수 있다. 실제로 이용자와 비이용자가 주차 상태를 평가하는 기준에서 차이를 보였다는 보고(Ahn and Lee, 2024b)는 위치 적합성만으로 주차 위험을 판단하기 어려움을 시사한다. 이에 따라 위험주차는 주차위치 위험, 주차상태 위험, 두 위험이 동시에 발생하는 복합 위험의 세 유형으로 구분된다. 두 차원을 독립적으로 평가하고 중첩되는 경우를 별도 유형으로 분리함으로써, 위험주차의 다층적 발생 양상을 포착하고자 하였다. 각 유형의 개념적 정의는 Table 1에 제시하였다.
Table 1.
Definition of risky parking types
주차위치 위험은 기기의 자세와 무관하게 도시 공간의 본래 기능을 저해하는 위치에 주차된 경우를 의미한다. 도로교통법의 일반 주정차 금지 기준과 국토교통부의 「개인형 이동수단 주・정차 운영 가이드라인」(Ministry of Land, Infrastructure and Transport, 2020)을 종합하여, 보행자 통행, 교통약자 이동, 대중교통 운영, 비상 대응, 차량 통행의 다섯 가지 도시 기능을 기준으로 8개 세부 유형(보도・횡단보도・자전거도로・점자블록・계단・버스정류장・소방시설 5m 이내・차도)을 도출하였다. 이 중 횡단보도, 소방시설 5m 이내 등은 가이드라인에 명시된 항목이며, 점자블록・계단・버스정류장 등은 보행자와 교통약자의 이동권 보장 관점에서 추가 도출되었다.
주차상태 위험은 위치와 무관하게 기기의 물리적 자세 또는 다수 기기의 군집으로 인해 보행 안전을 저해하는 상태로 정의하였다. 주차상태는 기기가 지면과 이루는 각도(θ)와 군집 대수를 기준으로 세움(Upright), 기댐(Leaning), 누움(Lying down), 모임(Gathering)의 네 가지로 구분하였다. 다만 단일 2D 이미지 기반 각도 추정은 카메라 렌즈와 촬영 각도에 따른 원근 왜곡이 발생할 수 있다(Maji et al., 2022). 본 분류 기준은 기하학적 정밀도가 아닌 자세 범주의 구분 가능성에 초점을 둔 실용적 기준이며, 동일 앱의 촬영 가이드 하에서 일관된 구도로 수집되는 자료의 특성을 활용한다.
모임 상태는 4대 이상의 기기가 밀집된 경우로 정의하였다. 이는 해외 도시의 공유 전동킥보드 관리지침(City of Seattle, 2025; City of Raleigh, 2018)과 국내 보행 환경을 종합적으로 고려한 기준으로, 전동킥보드 1대의 폭(약 0.5m)을 감안할 때 4대가 일렬로 배치될 경우 휠체어 등 교통약자 통행에 필요한 최소 보행 유효폭(1.5m)을 차단하기 때문이다(Ministry of Land, Infrastructure and Transport, 2021).
복합 위험은 주차위치 위험과 주차상태 위험이 동시에 나타나는 경우로 정의하였다. 각 위험유형의 세부 판별 기준은 Table 2에 제시하였다.
Table 2.
Criteria for parking state and risky parking classification
2. YOLOv8 기반 위험주차 자동 식별 알고리즘
본 절에서는 반납 이미지 데이터를 분석 자료로 활용하여 위험주차를 자동 식별하는 프레임워크를 구성한다. 반납 이미지는 이용자가 주행 종료 시 주차된 기기를 직접 촬영하여 운영사 시스템에 제출하는 자료로, 도시 전역에서 확보된다는 점에서 위험주차 행태를 포괄적으로 파악할 수 있는 데이터다.
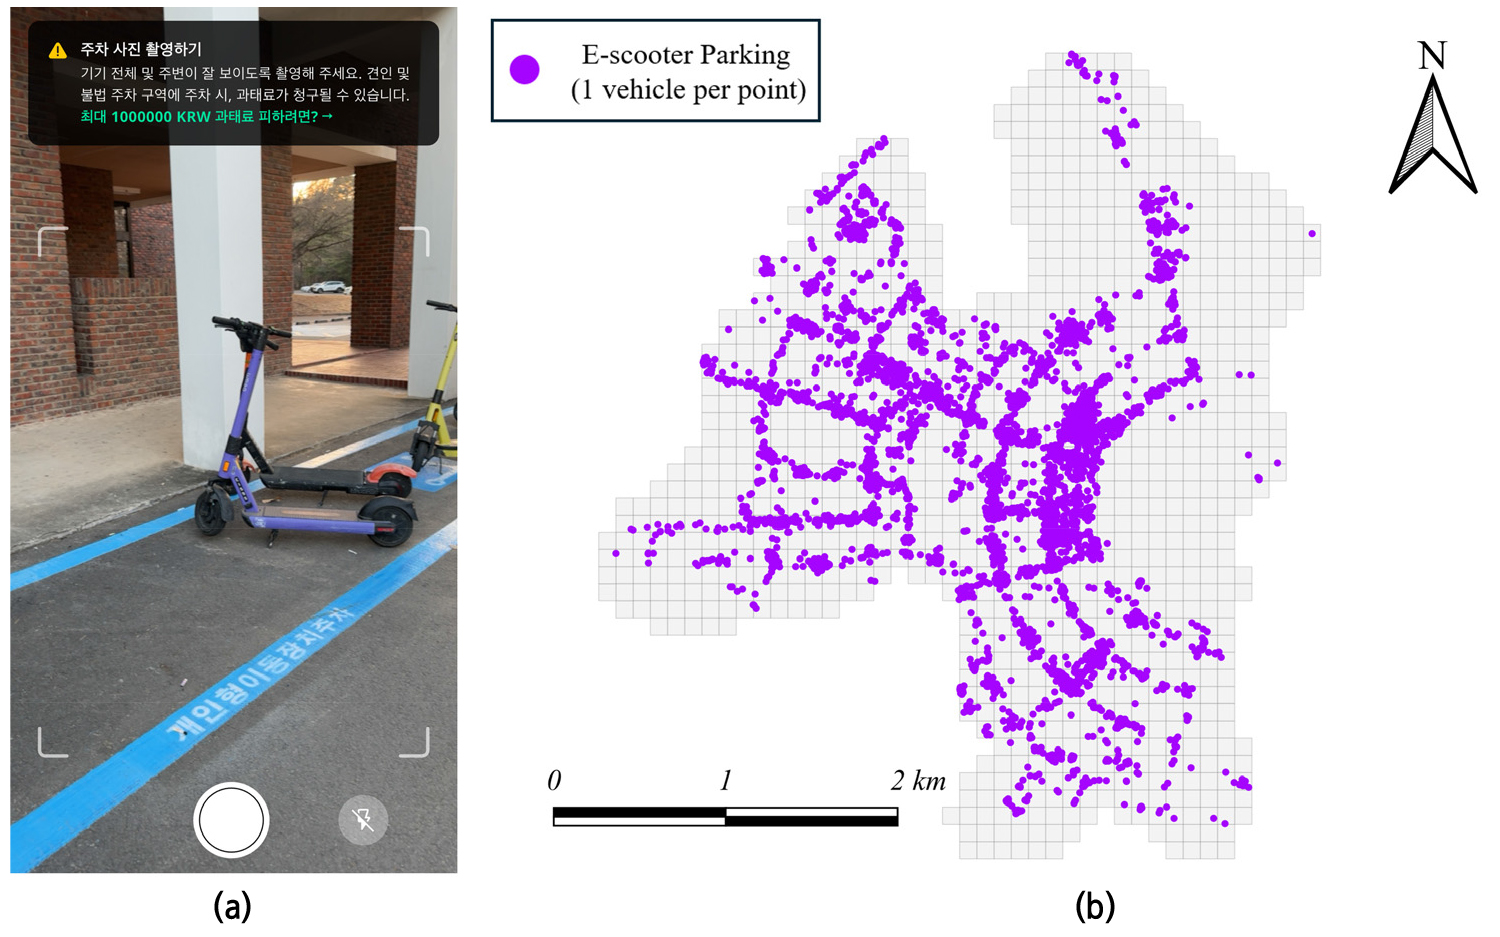
연구의 대상지는 경기도 화성시 동탄구의 반송동, 석우동, 능동 지역이다. 해당 지역은 신도시 개발에 따라 상업・주거・업무 기능이 혼재되어 있고, 광역버스 정류장을 중심으로 공유 전동킥보드의 이용 수요가 집중되는 지역이다. 따라서 위험주차의 다양한 발생 양상을 관측하기에 적합한 공간적 특성을 지닌다. 분석 자료는 공유 전동킥보드 운영사로부터 제공받은 대여・반납 데이터와 반납 시 촬영된 반납 이미지 데이터로 구성된다. 분석 기간은 2025년 4월 1일부터 6월 30일까지와 2025년 9월 1일부터 10월 31일까지의 총 152일이다. 각 자료의 항목은 이용 일자, 대여・반납 시각, 대여・반납 위치의 위경도 좌표, 그리고 반납 이미지로 구성된다. 수집된 원자료에 대해서는 결측치, 1분 미만 단시간 이용, 운영구역 외부에서 반납 사례를 제거하여 분석 공간 범위를 일관되게 유지하였다. 또한, 객체 식별이 불가능한 저품질 이미지(초점 불량, 저조도, 과도한 가림 등)를 분석에서 제외하였다. 이상의 전처리를 거쳐 최종 분석 자료는 총 21,936건으로 확정되었다. 반납 이미지의 예시와 최종 표본의 공간적 분포는 Figure 2에 제시하였다.
위험주차의 자동 식별은 서비스 종료 시 이용자가 촬영하여 제출하는 반납 이미지 데이터를 활용하여 수행된다. 단일 객체 탐지 결과만으로는 기기의 자세, 군집 여부, 주변 보행 인프라와의 침범 관계 등 다차원적 위험 요소를 동시에 평가하기 어려우므로, 자세 추정과 환경객체 분할을 독립적으로 수행한 뒤 이를 결합하는 방식을 사용하였다(Terven and Cordova-Esparza, 2023).
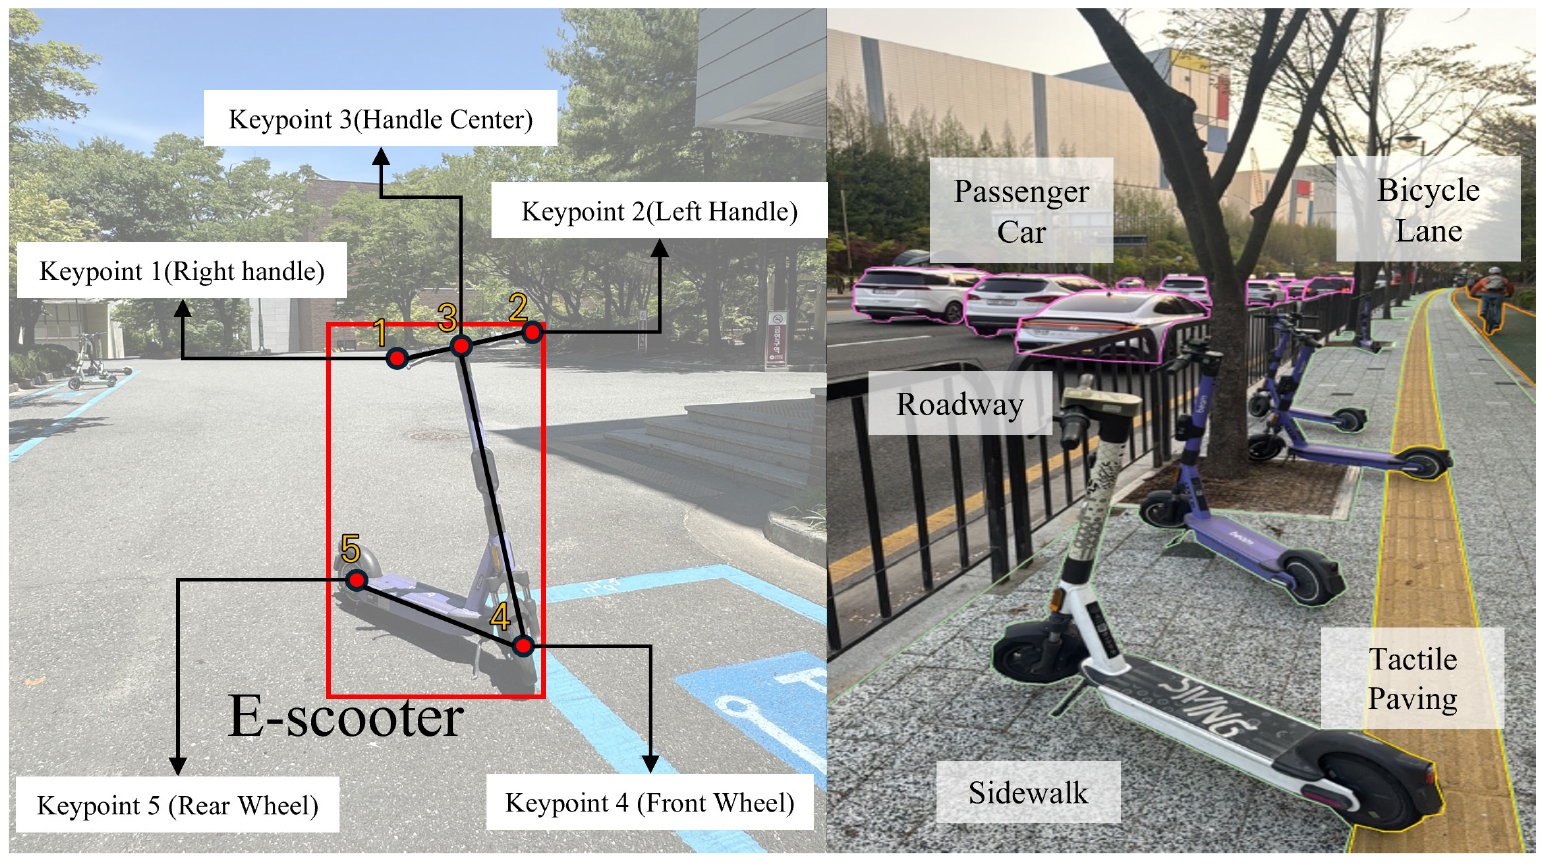
기기 자세 추정에는 YOLOv8 Pose 모델을 활용하였다. 해당 모델은 공유 전동킥보드 객체 검출과 동시에 5개의 주요 Keypoints(KP: 좌・우측 핸들바, 핸들 중심, 앞・뒷바퀴)를 식별한다. 식별된 KP 좌표를 바탕으로 기기의 지면 대비 기울기 각도(θ)와 바퀴의 접지 상태를 산출하여 Table 2의 판별 기준에 적용하였다. 핸들 중심점(P3)과 앞・뒷바퀴 중점(P4, P5)을 잇는 본체 축이 지면(수평선)과 이루는 각도로 정의하며, 다음 Equation 1과 같이 계산된다.
여기서 (x3, y3)은 핸들 중심점의 이미지 좌표, (x45, y45)는 앞・뒷바퀴 중점의 평균 좌표를 의미한다. 각도 산출에는 atan2 함수를 사용하였다. 핸들 중심점(KP3)과 앞・뒷바퀴 중점(KP4, KP5의 평균 좌표)을 잇는 벡터에 대해 atan2 함수를 적용하여 -180~180゚의 각도를 산출한 후, (angle + 180) mod 360 변환을 통해 0~360゚ 체계로 정규화하였다. 이를 통해 Table 2에 제시된 판별 기준(예: 150゚ ≤ θ < 360゚)과 일관된 판별이 가능하다. 산출된 θ와 바퀴 접지 상태를 Table 2의 판별 기준에 적용하였다. 이러한 자세 추정 방식은 기존의 2차원 탐지 방식에 비해 객체의 3차원적 기하학적 형태를 정밀하게 포착할 수 있어, 전도되거나 기울어진 기기의 상태를 식별하는 데 유리하다(Maji et al., 2022).
주변 환경객체 탐지에는 YOLOv8 Segmentation 모델을 적용하였다. 해당 모델은 픽셀 단위의 분할 마스크를 생성하여 경계가 불규칙한 객체의 공간 범위를 추출한다. 탐지 대상은 앞서 1절에서 도출한 8종의 환경객체(점자블록, 횡단보도, 자전거도로, 차도, 보도, 버스정류장, 계단, 소방시설)로 설정하였다. 생성된 분할 마스크는 기기 위치와의 공간적 중첩 여부를 판정하는 기초 자료로 활용된다.
식별된 객체 정보는 규칙 기반 평가 절차를 통해 최종 위험유형으로 분류된다. 분류 과정은 총 3단계로 진행된다. 첫째, Pose 모델을 통해 기기 객체 존재를 확인하며, 식별 불가한 이미지는 분석에서 제외한다. 둘째, 검출된 기기에 대해 주차상태 위험(Keypoint 기반 각도 및 군집도)과 주차위치 위험을 각각 독립적으로 평가하여 이진 값(위험: 1, 정상: 0)을 산출한다. 주차상태는 세움(Upright), 기댐(Leaning), 누움(Lying down), 모임(Gathering)의 네 유형으로 세분화하였으나, 규칙 기반 평가 단계에서는 위험 여부 판정 및 공간 단위 집계라는 분석 목적에 부합하도록 이를 위험 여부의 이진값으로 통합하였다. 셋째, 두 평가 결과의 조합에 따라 정상 주차(Normal), 주차상태 위험(State Risk), 주차위치 위험(Location Risk), 복합 위험(Mixed Risk) 중 하나로 최종 확정한다. 이러한 프레임워크는 객체인식 결과의 해석 일관성을 확보하고 연구에서 정의한 위험주차 체계와 대응하도록 구성된다. 분석 결과 예시는 Figure 3과 같다.
3. 위험주차의 공간 분포 및 유발요인 분석
본 절에서는 앞서 식별된 위험주차 자료를 바탕으로 공간적 분포 특성과 유발요인을 분석하기 위한 방법론을 제시한다. 위험주차의 공간 분포를 정량적으로 분석하기 위해 식별된 자료를 100m × 100m 정방형 격자 단위로 집계하였다. 격자별로 두 가지 지표를 산출하였다. 첫째는 위험주차 발생 건수로, 격자 내 절대적 발생 규모를 나타낸다. 둘째는 위험주차 비율로, 전체 주차 건수 대비 위험주차 건수의 상대적 수준을 나타낸다. 두 지표를 함께 활용함으로써 절대 발생량이 큰 지역과 상대적으로 위험 비중이 높은 지역을 구분하여 검토할 수 있도록 하였다.
격자 크기 선정의 경우, 100m 단위는 도시 내 위험주차의 미시적 분포를 포착하면서도 격자별 주차 건수와 주변 환경 특성을 안정적으로 집계할 수 있는 공간 단위로 판단하였다(Li et al., 2024). 또한 통계적 안정성을 확보하기 위해 주차 발생 건수가 극히 적은 하위 3개 격자를 분석에서 제외하였다. 이는 표본이 극소한 격자에서 산출되는 위험주차 비율이 비대표적 값을 나타낼 수 있는 문제를 방지하기 위함이다. 따라서 LISA 분석에는 전체 1,150개 격자를, 다항 로지스틱 회귀분석에는 이를 제외한 1,147개 격자를 활용하였다.
위험주차의 공간적 군집 여부를 검토하기 위해 Moran’s I 통계량을 활용한 공간 자기상관 분석을 수행하였다. 먼저 Global Moran’s I를 통해 연구 대상지 전체에서 위험주차가 공간적으로 군집하는 경향이 있는지를 검토하였다. Global Moran’s I는 -1에서 +1 사이의 값을 가지며, 양(+)의 값은 유사한 값을 가지는 격자들이 인접하여 분포하는 군집 패턴을, 음(-)의 값은 분산된 패턴을 의미한다. 이어서 Local Moran’s I (LISA) 분석을 통해 위험주차가 집중적으로 발생하는 국지적 군집 지역을 도출하였다(Anselin, 1995). LISA 분석은 각 격자를 인접 격자와의 관계에 따라 네 가지 군집 유형으로 분류한다. High-High(HH)는 위험주차 수준이 높은 격자가 마찬가지로 높은 격자에 둘러싸인 핫스팟이며, Low-Low(LL)는 위험주차 수준이 낮은 격자가 위험주차 수준이 낮은 다른 격자에 둘러싸인 콜드스팟이다. High-Low(HL)와 Low-High(LH)는 주변과 이질적인 값을 보이는 공간적 이상치에 해당한다. HH 유형은 위험주차의 핵심 군집 지역으로 해석되며, 추후 정책 개입의 우선 대상지 선정 근거로 활용될 수 있다.
위험주차 유형별 유발요인을 분석하기 위해 다항 로지스틱 회귀분석(Multinomial Logistic Regression)을 수행하였다. 종속변수는 100m 격자 단위에서 가장 높은 비중을 차지한 주차유형으로 설정하였으며, 정상 주차를 기준범주(reference category)로 하여 주차상태 위험, 주차위치 위험, 복합 위험의 세 범주로 구성하였다. 종속변수가 서열 관계를 갖지 않는 명목형 다범주 변수이므로, 정상 주차 대비 각 위험유형의 발생 가능성에 영향을 미치는 요인을 동시에 추정할 수 있는 다항 로지스틱 모형이 적합하다(Kweon and Lee, 2024). 다만 격자 내 위험유형 간 비율 차이가 크지 않은 경우 최빈 유형 선정에서 일부 정보 손실이 발생할 수 있으므로, 이 점을 고려하여 결과를 해석하였다.
독립변수는 공유 전동킥보드의 주차 행태가 이용자 개인의 일탈보다 도시환경 조건의 구조적 영향을 받는다는 선행연구의 관점에 근거하여 교통・보행 환경, 주차 인프라, 토지이용 및 지형, 시간대의 네 범주로 구성하였다. 교통・보행 환경 변수는 주차 가능 공간의 물리적 조건과 보행 인프라와의 근접성이 주차 행태에 영향을 미친다는 연구(Hemphill et al., 2022; Kweon and Lee, 2024)에 근거하여 선정하였다. 주차 인프라 변수는 주차존 공급 수준과 유형이 이용자의 규정 준수 행태를 직접적으로 결정한다는 연구(Meng et al., 2025; Hemphill et al., 2022)를 따랐다. 토지이용 및 지형 변수는 상업지역 등 수요 집중 지역에서 주차 위험 발생 가능성이 높고(Kweon and Lee, 2024; Meng et al., 2025), 경사도가 기기의 물리적 안정성에 영향을 미칠 수 있다는 점을 반영하였다. 시간대 변수는 전동킥보드 이용 수요가 시간대별로 뚜렷한 차이를 보이며(Bai and Jiao, 2020), 이에 따라 주차 행태와 위반 발생 패턴도 시간대별로 상이하게 나타난다는 연구(Kweon and Lee, 2024)에 근거하였다. 첫째, 교통・보행 환경 변수로 도로 폭, 버스정류장까지의 거리, 자전거도로까지의 거리, 횡단보도까지의 거리를 포함하였다. 둘째, 주차 인프라 변수로 주차존까지의 거리, 거치대형 주차존 비율, 표지・도색형 주차존 비율, 주차존 용량을 포함하였다. 셋째, 토지이용 및 지형 변수로 주거・상업・산업・녹지 토지이용 비율과 평균 경사도를 포함하였다. 넷째, 시간대 변수로 오전 첨두(06–09시), 주간(10–15시), 오후 첨두(16–19시), 야간(20–23시), 심야(00–05시) 시간대별 주차 비율을 포함하였다. 이때 주거 토지이용 비율과 주간 시간대를 각각 토지이용 및 시간대 더미변수의 기준범주로 설정하였다. 변수의 목록 및 정의는 Table 3에 제시하였다. 변수 간 다중공선성 검토를 위해 분산팽창지수(VIF) 분석을 수행하였으며, 모든 연속형 변수의 VIF가 5 미만(최대 2.960)으로 다중공선성 문제가 없음을 확인하였다(Table 4).
Table 3.
Definition of variables used in the analysis
Table 4.
Variance Inflation Factor (VIF) results for continuous independent variables
| Variable | VIF |
| Bus stop distance | 1.191 |
| Parking zone distance | 1.153 |
| Road width | 1.254 |
| Crosswalk distance | 2.942 |
| Bicycle lane distance | 2.960 |
| Slope | 1.066 |
| Capacity | 1.053 |
반납 이미지 기반으로 식별된 위험주차가 실제 주민 불편과 공간적으로 대응하는지를 검토하기 위해, 공유 전동킥보드 관련 민원데이터와의 공간적 중첩 분석을 추가로 수행하였다. 민원데이터는 분석 기간과 동일한 2025년 4-6월, 9-10월 사이 연구 대상지 내에서 발생한 공유 전동킥보드 관련 민원으로 구성된다. 각 민원의 발생 위치를 LISA 분석으로 도출된 군집 유형(HH, HL, LH, LL)별로 구분하여, 위험주차 핫스팟과 민원 발생 지역 간의 공간적 정합성을 비교 검토하였다. 이는 식별 결과의 기술적 타당성을 넘어 현실 적합성을 보조적으로 검증하기 위한 절차로, 위험주차 식별 프레임의 실무적 활용 가능성을 평가하는 근거로 활용된다.
연구 결과
1. 위험주차 식별 알고리즘 성능 및 기초 분석
위험주차 식별의 신뢰성을 확보하기 위해, 자체 구축한 학습 데이터셋을 활용하여 두 종류의 YOLOv8 모델 성능을 평가하였다. 학습에는 시간대(주간・야간), 촬영 각도, 주변 환경(도심・주거지・근린공원 등)의 다양성을 고려하여 선별한 총 1,500장의 라벨링 이미지를 활용하였다. 라벨링은 두 모델의 탐지 대상에 따라 구분하여 수행하였다. Pose 모델은 공유 전동킥보드 1개 클래스와 5개 Keypoint(좌・우측 핸들바, 핸들 중심, 앞・뒷바퀴)를, Segmentation 모델은 위험주차 판별 기준(Table 2)에 대응하는 8종 환경객체(점자블록, 횡단보도, 자전거도로, 차도, 보도, 버스정류장, 계단, 소방시설)를 라벨링 대상으로 하였다. 학습 데이터의 일반화 성능을 향상시키기 위해 회전, 반전, 밝기 조정, 노이즈 추가 등의 데이터 증강 기법을 적용하였으며, 전체 데이터셋은 train, val, test를 7:2:1로 분할하여 학습 및 평가를 수행하였다. 평가는 Precision, Recall, F1-score를 지표로 사용하였고, Pose 모델은 Bounding box(탐지된 객체를 둘러싸는 최소 직사각형 영역으로, 객체의 위치와 크기를 나타내는 기본 탐지 단위)와 Keypoint 기준으로, Segmentation 모델은 Bounding box와 마스크 기준으로 각각 산출하였다.
평가 결과, YOLOv8 Pose 모델은 검증 데이터 기준 Bounding box F1-score 0.860, Keypoint F1-score 0.871을 기록하여 공유 전동킥보드 객체 및 자세 정보를 안정적으로 추정할 수 있음을 확인하였다. 이는 주차상태 위험 판별에 필요한 기초 정보를 확보하기에 적절한 수준으로 판단된다(Chen et al., 2024). 반면 YOLOv8 Segmentation 모델은 검증 데이터 기준 Bounding box F1-score 0.563, 마스크 기준 F1-score 0.550으로 Pose 모델 대비 상대적으로 낮은 성능을 보였다. 특히 학습 데이터 기준 F1-score(Box 0.904, Mask 0.894) 대비 검증・평가 데이터에서 성능이 크게 하락하여(Val Mask 0.550, Test Mask 0.471), 일정 수준의 과적합이 발생한 것으로 판단된다. 이는 점자블록, 횡단보도 등 환경객체의 형태적 다양성과 경계 불명확성, 촬영 각도・조명 조건의 이질성이 큰 반면(Shihab et al., 2023), 학습 표본(1,500장)이 상대적으로 제한적이기 때문에 모델이 학습 데이터의 특성에 과적합된 결과로 해석된다. 다만 Segmentation 모델은 환경객체의 정밀한 경계 추출보다 전동킥보드와 주변 시설 간의 상대적 위치 관계 판별에 초점을 두고 있으므로, 일부 분할 오차가 최종 위험 분류에 미치는 영향은 제한적이다. 모델별 세부 성능 평가 결과는 Table 5에 제시하였다.
Table 5.
Performance evaluation of YOLOv8 models by data split
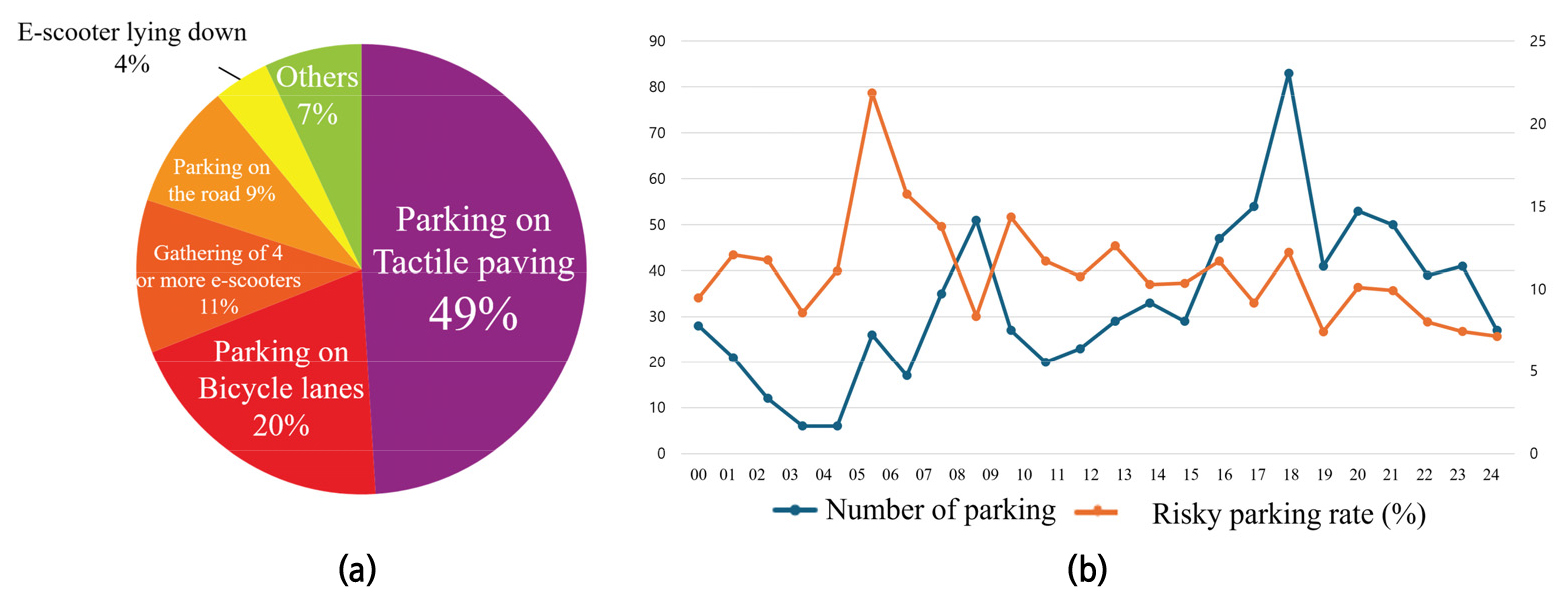
식별된 위험주차의 전반적 발생 특성을 파악하기 위해 위험 원인별 비율과 시간대별 분포를 분석하였다. 원인별 분포 분석 결과(Figure 4(a)), 점자블록 위 주차(49%), 자전거도로 위 주차(20%), 4대 이상 기기 모임(11%)이 전체 위험주차의 80%를 차지하는 것으로 나타났다. 위험주차는 다양한 유형에 고르게 분산되기보다 일부 유형에 집중되어 발생하였으며, 그중에서도 점자블록 위 주차가 단일 원인으로 가장 큰 비중을 차지하였다. 특히 점자블록 위 주차가 전체 위험주차의 49%를 차지한다는 결과는, 위험주차 관리 정책에서 점자블록 인근 주차를 우선 조치 대상으로 설정할 필요성을 시사한다. 시간대별 분포 분석 결과(Figure 4(b)), 전체 주차 건수는 17~18시에 가장 많았으며, 전체 주차 대비 위험주차 비율은 5~6시에 가장 높게 나타났다. 이는 전체 주차 건수가 집중되는 시간대와 위험주차 비율이 높은 시간대가 서로 다름을 보여준다. 17~18시는 전체 주차 건수가 집중된 시간대인 반면, 5~6시는 전체 주차 건수가 상대적으로 적음에도 위험주차 비율이 높게 나타났다.
2. 위험주차 공간적 군집 분포
위험주차의 공간적 분포 특성을 파악하기 위해 식별된 자료를 100m 격자 단위로 집계한 후, Global Moran’s I와 Local Moran’s I (LISA)를 순차적으로 적용하였다. 격자별로는 위험주차 발생 건수와 전체 주차 대비 위험주차 비율을 함께 산출하여, 절대적 발생 규모와 상대적 발생 수준을 동시에 검토하였다. Global Moran’s I 분석 결과, 위험주차는 유의한 양(+)의 공간적 자기상관을 보이는 것으로 나타났다(Moran’s I = 0.194, p < 0.001). 이는 위험주차가 도시 공간 내에서 무작위로 분포하는 것이 아니라, 유사한 수준의 위험주차가 발생하는 격자들이 공간적으로 인접하여 군집을 이루는 경향이 있음을 의미한다. Local Moran’s I (LISA) 분석을 통해 위험주차가 집중적으로 발생하는 국지적 군집 지역을 도출하였다. 분석 결과는 Figure 5에 제시하였다. High-High(HH) 군집은 메타폴리스, 동탄 북광장 일대, 삼성전자 2캠퍼스 남문 인근 등 교통 수요 유발 지역에서 주로 나타났다. 이들은 상업 시설과 업무 시설이 밀집되고 광역버스 결절점과 인접한 지점으로, 단거리 이동 수요가 집중되어 공유 전동킥보드의 이용 빈도가 높은 공간이다. 군집유형별 위험주차 발생 특성을 비교한 결과는 Table 6에 제시하였다. HH 지역은 격자당 평균 반납 건수 82.8건, 위험주차 건수 24.7건으로 전체 격자 평균(각각 19.1건, 5.3건) 대비 현저히 높은 수준을 보였으며, 전체 위험주차의 75.3%가 HH 지역에 집중되어 있어 핵심 관리 대상 지역임을 확인하였다. High-Low(HL) 유형은 근린공원 인근 일부 지역에서 확인되었으며, Low-High(LH) 유형은 일부 아파트단지 내부 도로를 중심으로 산발적으로 분포하였다. Low-Low(LL) 유형은 비거주 지역과 외곽지역에 전반적으로 분포하는 것으로 나타났다.
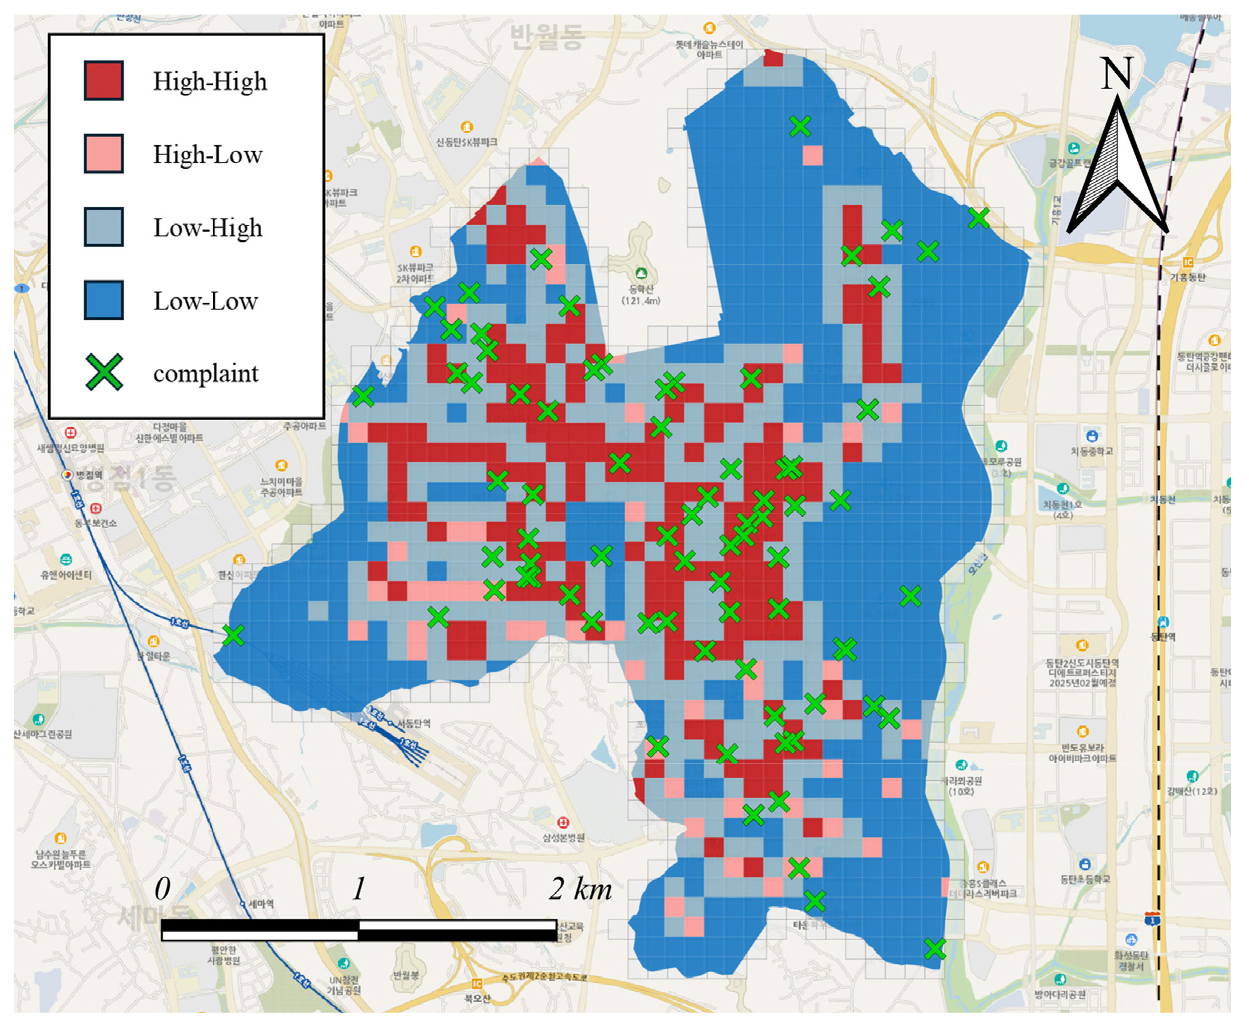
Table 6.
Statistical comparison of risky parking by LISA cluster type
위험주차 군집이 교통 수요 유발 지역을 중심으로 나타남에 따라, 반납 이미지 기반으로 식별된 위험주차 결과가 실제 주민 불편과 공간적으로 대응하는지를 추가로 검토하였다. 이를 위해 공유 전동킥보드 관련 민원데이터와의 공간적 정합성을 분석하였다. 분석 기간 내 연구 대상지에서 발생한 공유 전동킥보드 관련 민원은 총 109건이었다. 연구 대상지 내 민원을 LISA 군집유형별로 구분한 결과, HH 지역에서 발생한 민원이 47건(43.12%) 으로 가장 큰 비중을 차지하였다. 다음으로 LH 지역 36건(33.03%), LL 지역 21건(19.27%), HL 지역 5건(4.59%) 순으로 나타났다. 특히 주목할 점은 HH 지역이 전체 1,150개 격자 중 185개(16.09%)에 불과함에도 불구하고 전체 민원의 43.12%가 이 지역에서 발생했다는 사실이다. 반면 LL 지역은 전체 격자의 50.26%를 차지하나 민원 비율은 19.27%에 그쳤다. 이러한 결과는 이미지 기반 위험주차 식별 결과가 실제 민원이 발생하는 공간적 패턴과 부합함을 보여준다.
위험주차의 유발요인을 분석하기 위해 100m 격자 단위 다항 로지스틱 회귀분석을 수행하였다. 종속변수는 각 격자에서 가장 높은 비중을 차지한 주차유형으로 설정하였으며, 정상 주차를 기준범주(reference category)로 하여 주차상태 위험, 주차위치 위험, 복합 위험의 세 범주로 구성하였다. 모형 추정 결과, Pseudo R2는 0.384, Log- likelihood는 -718.11이었으며, LLR p-value < 0.001로 모형이 통계적으로 유의함을 확인하였다. 이는 분석에 활용된 환경 및 시간 관련 변수가 위험유형의 발생 특성을 일정 수준 설명하고 있음을 의미한다. 모형의 전체 추정 결과는 Table 7에 제시하였다.
Table 7.
Multinomial logit model results for risky parking types
| Variable | Location risky parking | State risky parking | Mixed risky parking | ||||||
| coef. | Std. Err | p-value | coef. | Std. Err | p-value | coef. | Std. Err | p-value | |
| Constant | -5.784*** | 0.564 | <0.001 | -5.316*** | 0.489 | <0.001 | -5.475*** | 0.529 | <0.001 |
|
Bus stop distance | 0.005* | 0.002 | 0.014 | -0.001 | 0.002 | 0.701 | -0.001 | 0.002 | 0.537 |
|
Parking zone distance | -0.002 | 0.001 | 0.177 | -0.003* | 0.001 | 0.027 | -0.005** | 0.002 | 0.003 |
| Road width | 0.092*** | 0.016 | <0.001 | 0.089*** | 0.015 | <0.001 | 0.097*** | 0.016 | <0.001 |
|
Crosswalk distance | -0.000 | 0.001 | 0.829 | 0.000 | 0.001 | 0.992 | -0.001 | 0.002 | 0.581 |
|
Bicycle lane distance | 0.002 | 0.001 | 0.137 | 0.002 | 0.001 | 0.088 | 0.002 | 0.001 | 0.065 |
| Slope | 0.041 | 0.101 | 0.685 | -0.047 | 0.101 | 0.644 | -0.074 | 0.111 | 0.504 |
| Capacity | 0.352*** | 0.097 | <0.001 | 0.460*** | 0.093 | <0.001 | 0.438*** | 0.096 | <0.001 |
| Rack-type | 0.328 | 0.298 | 0.270 | -0.272 | 0.287 | 0.343 | 0.227 | 0.299 | 0.447 |
| Morning | 0.088 | 0.725 | 0.903 | 1.685* | 0.680 | 0.013 | 0.629 | 0.777 | 0.419 |
| Evening | 0.080 | 0.554 | 0.886 | 0.729 | 0.556 | 0.190 | 1.137 | 0.585 | 0.052 |
| Night | 1.614* | 0.642 | 0.012 | 2.141** | 0.660 | 0.001 | 2.319** | 0.690 | 0.001 |
| Late night | 0.976 | 0.680 | 0.151 | 1.256 | 0.688 | 0.068 | 0.616 | 0.799 | 0.441 |
|
Commercial land-use ratio | 2.378*** | 0.628 | <0.001 | 1.557* | 0.631 | 0.014 | 2.307*** | 0.618 | <0.001 |
|
Industrial land-use ratio | -1.705 | 1.132 | 0.132 | -5.814 | 3.002 | 0.053 | -5.002 | 2.603 | 0.055 |
|
Natural land-use ratio | 0.399 | 0.403 | 0.323 | -0.394 | 0.417 | 0.345 | -0.269 | 0.444 | 0.545 |
분석 결과, 유의수준 p<0.05를 기준으로 도로 폭, 주차존 용량, 야간 시간대, 상업지역 비율의 네 변수는 모든 위험주차 유형에서 공통적으로 유의한 양(+)의 영향을 보였다. 공통 요인 외에도, 일부 변수는 특정 위험유형에서만 유의한 영향을 보였다. 주차위치 위험의 경우 버스정류장까지의 거리가 유의한 양(+)의 영향을 보였다. 주차상태 위험의 경우 주차존까지의 거리가 유의한 음(-)의 영향을, 오전 시간대가 유의한 양(+)의 영향을 보였다. 복합 위험의 경우 주차존까지의 거리가 가장 강한 음(-)의 영향을 보였다.
논의
공유 전동킥보드의 위험주차를 위치 차원과 상태 차원을 포괄하는 개념으로 재정의하고, YOLOv8 기반 객체인식과 규칙 기반 평가를 결합한 자동 식별 프레임으로 화성시 동탄구 일대의 위험주차 사례를 정량적으로 분석하였다. 분석 결과는 위험주차의 발생이 개별 이용자의 일탈 행위가 아니라 도시 환경 조건에서 비롯되는 현상임을 보여준다.
위험주차는 도시 공간 내에서 무작위로 분포하지 않고 교통 결절점과 상업기능 밀집 지역을 중심으로 유의한 공간적 군집을 형성하였다. 이는 전동킥보드 불법 주정차가 주요 보행 결절점과 상업기능 밀집 지역에 집중되는 양상을 보고한 Ahn and Lee(2024a)의 결과와 일치한다. 또한 도로 폭, 주차존 용량, 토지이용 특성 등 도시환경 변수가 위험주차 발생에 유의한 영향을 미쳤다는 결과는 가로환경과 토지이용 조건이 주차 규정 준수율을 좌우한다는 Hemphill et al.(2022)와 Meng et al.(2025)의 보고와도 부합한다. 다만 기존 연구가 다루지 않은 위험주차 유형별 영향 요인의 차이를 추가로 규명하였다. 주차상태 위험은 주차존 인접성과 오전 시간대에서 추가로 유의한 반면, 주차위치 위험은 버스정류장 거리에서 유의한 영향을 보여, 위치 위험과 상태 위험이 서로 다른 환경 조건에서 형성됨을 확인하였다. 따라서 위험주차는 단일한 현상으로 다루기보다 유형별 발생 메커니즘을 구분하여 접근해야 한다.
원인별 분포 분석에서 점자블록 위 주차가 전체 위험주차의 49%를 차지하며 단일 원인으로 가장 큰 비중을 보였다. 이는 시각장애인의 보행 유도 시설이 일상적이고 광범위하게 침해되고 있음을 의미하며, 공유 전동킥보드 주차 문제가 교통약자의 이동권에 직접적인 위협이 되고 있음을 보여준다. 기존 연구가 보행 인프라 침범 자체에 주목한 것과 달리(Brown et al., 2020), 분석 결과 위험주차의 상당수가 점자블록 침범에 집중되어 발생함을 정량적으로 확인하였다. 이러한 결과는 위험주차 관리 정책에서 점자블록 인근 주차를 우선 조치 대상으로 설정해야 함을 의미한다.
한편 민원데이터와의 공간적 정합성 분석에서 위험주차 핫스팟(HH 군집) 지역은 전체 격자의 16.09%에 불과하나 전체 민원의 43.12%가 이 지역에서 발생하였다. 이는 반납 이미지 기반으로 도출된 위험주차 식별 결과가 실제 주민 불편 지역과 공간적 정합성을 가지며, 위험주차 식별 프레임이 민원 유발 요인을 포착하는 도구로 기능할 수 있음을 시사한다. 또한 반납 이미지가 축적되는 다른 운영사 데이터에도 동일하게 적용될 수 있다는 점에서 방법론적 범용성을 가진다. 다만 운영 시스템에서 수집되는 반납 이미지의 품질이 식별 정확도에 영향을 미칠 수 있으므로, 이용자가 일관된 구도로 촬영할 수 있도록 안내하는 운영적 보완이 필요하다.
이상의 결과는 공유 전동킥보드 주차 관리 정책 설계에 정책적 시사점을 제공한다. 먼저 주차 문제는 불법주차 단속 차원이 아니라 보행자 통행, 교통약자 이동권, 교통 운영을 함께 고려하는 위험관리 차원에서 접근할 필요가 있다. 특히 점자블록 침해는 교통약자 관점의 정책 우선순위 재설정을 요구한다. 또한 위험주차가 특정 활동 거점과 수요 집중 공간에 군집하는 만큼, 일률적 규제보다 공간 맞춤형 관리 전략이 효과적이다. 특히 유형별 유발요인의 차이는 차별화된 관리 전략의 근거가 된다. 주차위치 위험은 버스정류장 거리가 유의한 영향을 보여, 버스정류장과 연계된 보행 동선 전반에서 점자블록・자전거도로 침범을 방지하는 물리적 가이드라인 또는 앱 내 경고 기능의 강화가 효과적일 수 있다. 주차상태 위험은 주차존 인접성과 오전 시간대가 유의한 영향을 보였는데, 이는 주차존 인근에서도 기기의 전도나 군집이 발생함을 의미하므로 주차존 내 거치대 설치 또는 정렬 유도 표시와 같은 물리적 설계 개선이 필요함을 시사한다. 복합 위험의 경우 주차존까지의 거리가 유의한 음(-)의 영향을 보여, 주차존에 가까운 격자일수록 정상 주차 대비 복합 위험이 대표 유형으로 나타날 상대적 오즈가 높았다. 이는 주차존 인근에서도 위치와 상태 위험이 동시에 발생할 수 있음을 시사하며, 주차존 주변의 주차 질서 관리와 운영방식 개선을 검토할 필요가 있다. 상업지역 비율과 야간 시간대는 각각 독립적으로 모든 위험유형의 발생 가능성에 유의한 양(+)의 영향을 미치는 것으로 나타났다. 이러한 결과는 시간대별・공간별로 차등화된 반납 페널티나 외곽 주차존 인센티브와 같은 동적 운영 방안의 도입 근거가 될 수 있다. 아울러 주차존 용량이 크고 도로 폭이 넓을수록 주차상태 위험과 복합 위험이 증가하는 결과는, 주차존 용량이 큰 지역일수록 기기가 주차존 내부가 아니라 인근 보행공간에 밀집되어 반납되는 경향과 관련된 것으로 해석된다. 즉 용량이 큰 주차존 주변에 다수의 기기가 몰리면서도 정작 주차존 외부에 무질서하게 배치되어, 보행 통행을 방해하고 안전을 저해하는 위험주차로 이어질 수 있다. 이는 주차존 면적을 확대하는 방식만으로는 위험주차를 효과적으로 관리하기 어려우며, 주차존 내부로의 반납을 유도하는 운영 방식과 물리적 설계가 함께 고려되어야 함을 시사한다.
결론
본 연구는 공유 전동킥보드의 무질서한 주차 행태를 보행자 통행과 교통안전의 관점에서 재해석하고, 위험주차를 주차위치 위험, 주차상태 위험, 복합 위험으로 구분하는 분류 체계를 제시하였다. 이를 위해 반납 이미지 데이터와 YOLOv8 기반 객체인식 모델, 규칙 기반 평가를 결합한 자동 식별 프레임워크를 구축하고, 화성시 동탄구 일대의 위험주차 사례를 정량적으로 분석하였다. 그 결과 위험주차는 교통 결절점과 상업기능 밀집 지역을 중심으로 유의한 공간적 군집을 형성하였고, 유형별로 상이한 환경 조건에서 발생하는 것으로 나타났다. 또한 민원데이터와의 공간적 대조를 통해 분석 결과가 실제 주민 불편 지역을 효과적으로 포착함을 확인하였다. 연구의 학술적 의의는 다음과 같다. 첫째, 기존의 위치 중심 주차 개념을 확장하여 주차상태와 주차위치를 통합적으로 평가하는 위험주차 개념을 체계적으로 정립하였다. 둘째, 반납 이미지와 객체인식 기법을 결합한 자동 식별 프레임워크를 제시함으로써 도시 전역의 위험주차를 정량적으로 분석할 수 있는 방법론적 토대를 제공하였다. 셋째, 식별 결과를 민원데이터와 공간적으로 대조함으로써 분석 프레임의 현실 적합성을 외부 자료로 검증하였다. 이러한 기여는 공유 전동킥보드 주차 관리 정책이 기존의 단속 위주의 단편적 해결을 넘어 위험 관리 차원 접근의 필요성을 뒷받침한다. 또한, 공간 분석 결과는 도시 내 정확한 지역의 문제 진단-처방 프로세스를 구축하는 초석이 되며, 분석 프레임은 반납 이미지 데이터가 축적되는 다양한 운영 환경으로 확장될 수 있다.
다만 몇 가지 연구 한계가 있다. 우선 단일 도시와 특정 운영사 데이터에 기반하여 수행되었다는 점에서 결과의 일반화에 제약이 있다. 또한 이미지 기반 식별 방식의 특성상 야간 조명이나 촬영 각도와 같은 환경 조건에 따라 탐지 성능이 변동될 수 있다. 특히 Segmentation 모델은 학습 표본의 제약으로 일정 수준의 과적합 경향을 보여, 학습 데이터 확충과 정규화 기법 적용을 통한 일반화 성능 개선이 필요하다. 아울러 장기적 이용 행태 변화나 날씨와 같은 시계열 환경 변수를 분석에 포함하지 못하였다. 본 연구는 반납 시점에 이용자가 촬영한 이미지를 분석 자료로 활용하므로, 반납 이후 보행자 충돌・강풍 등 외부 요인으로 인해 기기가 전도되는 사례는 식별 범위에 포함되지 않는다. 이로 인해 주차상태 위험 중 전도(lying down) 사례의 표본 규모는 상대적으로 작을 수 있으며, 반납 후 위험 상태 변화까지 포괄하는 모니터링 체계 구축이 요구된다. 아울러 본 연구는 분석 목적상 주차상태를 위험 여부의 이진값으로 통합하였으므로, 세움・기댐・누움・모임 등 세부 상태 유형별 발생 특성을 구분하여 분석할 필요가 있다. 또한 격자 단위 종속변수 설정 시 최빈 유형을 대표값으로 사용하였으나, 유형 간 비율 차이가 작은 격자에서는 대표 유형 선정의 타당성이 저하될 수 있다. 이를 보완하기 위해서는 격자 내 유형별 비율을 직접 종속변수로 활용하는 다변량 분석 방법의 적용을 고려할 수 있다. 이러한 한계를 바탕으로 후속 연구는 제시된 정량적 지표를 다수의 도시에 교차 적용하여 지역 간 발생 양상을 비교하는 방향으로 확장될 수 있다. 특정 주차 관리 정책이나 인프라 도입 전후의 효과를 정량적으로 검증하는 도구로 활용하거나, 고도화된 탐지 알고리즘과 운영적 보완을 결합하여 식별 프레임워크의 정확도를 제고하는 후속 작업도 가능하다. 이와 같은 다원적 검증이 축적될 때 분석 프레임은 공유 전동킥보드 주차 관리 정책의 실효성을 높이는 도구로 자리 잡을 수 있을 것이다.