

서론
심리적 안전(Psychological Safety)
방법론
1. Expected PET 기반 AV 임계 속도
2. Psychological Safety Zone
3. PSM 기반 속도 관리 전략
교통류 시뮬레이션 분석
1. 시뮬레이션 환경 구축
2. 심리적 안전 개선 평가지표
분석 결과
1. 자율주행 거동 변화
2. 심리적 안전 개선 효과 분석
결론
서론
자율주행차(Autonomous Vehicle, AV)는 교통사고 감소와 이동성 개선 등 도로교통 문제에 대한 해결책으로 제시된다(Wang et al., 2020). 전체 교통사고의 약 94%가 인적 요인에 기인하고 있으며, 자율주행 기술은 물리적 안전 확보에 있어 중요한 대안으로 인식되고 있다(Wang et al., 2020). Khashayarfard and Nassiri(2021)은 시뮬레이션 분석을 통해 자율주행이 100% 도입되는 경우, 최대 93%의 사고 감소 효과를 기대할 수 있다고 제시하였다. 그러나, 현재 완전 자율주행 기술은 개발단계에 있으며, 기술 도입 및 확산 과정에서 인간 운전자(Human-driven Vehicle, HV)와 AV가 혼재하는 혼합교통류 환경이 지속될 것으로 예상된다. 이러한 환경에서는 AV와 HV 간 상호작용이 필연적으로 발생하며, 인간 운전자와 다른 AV의 주행 행태는 교통안전에 새로운 문제를 유발할 수 있다(Ye and Yamamoto, 2019). AV는 센서와 통신, 인공지능 기술 등을 기반으로 주행하여 인간 운전자를 주체로 하는 HV와 다른 작동 원리를 보인다(Ren and Xu, 2025). Ghorai et al.(2024)에 따르면, AV 관련 사고의 대부분이 인간 운전자에 의해 발생한 후미 추돌에 해당하며, 이는 HV가 AV의 독특한 주행 패턴에 익숙하지 않아 발생하는 사고일 수 있다. 이러한 인간 운전자와 다른 AV의 거동 특성은 혼합교통류 환경에서 다른 도로 이용자에게 심리적 불안을 유발할 수 있으며, 물리적 안전이 확보되더라도 AV에 대한 기술적 신뢰와 수용성의 저하로 이어질 수 있다(Ma and Zhang, 2024).
AV의 거동 특성에 따른 도로 이용자의 심리적 불안은 도로 구조가 복잡하고 통행 의도를 예측하기 어려운 교차로 환경에서 심화될 수 있다. 교차로는 복잡한 구조로 인해 사고 발생 빈도가 높은 고위험 구간에 해당하며, AV의 주행 의사결정 과정에서도 복잡한 시나리오 중 하나로 분류된다(Tengilimoglu et al., 2023). 이는 다른 도로 이용자 간 상호작용이 복합적으로 작용하는 환경적 특성으로 인해 AV에게 더욱 정교한 센서 인식과 의사결정 성능을 요구하기 때문이다. California Department of Motor Vehicles(DMV)에서 제시한 자율주행 사고 보고서에 따르면, 실제 AV 관련 사고의 약 75%가 교차로에서 발생하였다(Kim et al., 2024; Liu et al., 2024). 특히, 비신호교차로의 경우 교통신호의 부재로 인해 다른 도로 이용자의 통행 의도를 예측하는 과정에서 높은 불확실성이 존재한다(Abdel-Aty and Ding, 2024; Lee et al., 2024; Al-Sharman et al., 2025). 이러한 환경에서 AV의 예측 불가능한 주행 행태는 인간 운전자에게 더 큰 불안 요소로 작용할 수 있으며, 상호작용 과정에서 교통안전의 저해를 초래할 수 있다. 이에 다수의 연구에서 교차로를 중심으로 자율주행 안전성을 평가하려는 시도가 지속되고 있다(Wang et al., 2023; Rahmani et al., 2025; Lee et al., 2026a).
한편, 기존 교통안전 연구는 대체로 충돌 가능성과 사고 심각도 등 물리적 안전을 중심으로 수행되었다. 상호작용 안전성을 평가하기 위해 Time-to-Collision(TTC)와 Deceleration Rate to Avoid a Crash(DRAC), Post Encroachment Time(PET) 등의 대체 안전지표(Surrogate Safety Measure, SSM)가 널리 활용되어 왔다(Wang et al., 2021). Wang et al.(2023)은 자율주행 공개 데이터세트를 활용하여 신호교차로에서 AV와 HV의 거동 특성을 비교하였으며, TTC 등의 상호작용 지표를 채택하였다. Lee et al.(2026b)은 2차원 TTC를 활용하여 도심 도로 구간에서 발생하는 AV 상충 상황을 분석하고, 공간 분석을 통해 자율주행 고위험 구간을 식별하였다. 그러나 이러한 지표는 차량의 동역학적 특성에 기반한 물리적 충돌 위험성의 정량화에 초점을 맞추고 있어, 상호작용 상황에서 도로 이용자가 느끼는 심리적 불안을 직접적으로 설명하는 데 한계가 있다. 즉, 물리적 위험의 부재가 반드시 도로 이용자의 심리적 안전을 보장하는 것이 아니며, 상호작용 상황에서 충분한 시간 여유가 확보되지 않는 경우 사고 발생과 무관하게 인간 운전자는 심리적 불안을 경험할 수 있다(Kim et al., 2025). 기존 연구에서 AV와 상호작용하는 인간 운전자는 기존 대비 공격적인 운전 행태를 취할 수 있음을 강조하였으며, 이러한 행태 변화는 AV의 거동으로 인한 불편함과 불안에서 기인할 수 있다(Ye and Yamamoto, 2019; Liu et al., 2020; Lee et al., 2021; Ma and Zhang, 2024).
혼합교통류 환경에서의 교통안전을 향상하기 위해서는 AV의 주행 행태에 따른 인간 운전자의 심리적 불안을 정량적으로 평가할 필요가 있다. 나아가 인간 운전자의 심리적 안전을 고려할 수 있는 AV의 거동 기준 설계가 요구된다. 다만, 운전자의 심리 반응은 표본과 상황에 따라 개별 편차가 크게 나타나는 경향이 있어, 개별 운전자 단위의 심리적 안전 기준을 제시하는 데는 한계가 존재한다. 이에 본 연구는 운전자 불안과 상호작용 안전의 관계를 규명한 선행 연구를 기반으로 심리적 안전 수준을 평가하기 위한 대체 안전지표를 제시하는 데 목적을 두었다. 제안된 지표는 특정 상호작용 상황에서 심리적 안전에 대한 운전자의 평균적 경향을 반영한 기준에 해당한다. 나아가 해당 지표를 기반으로 상호작용 대상 운전자의 심리적 불안을 저감하기 위한 AV의 동적 속도 관리 전략을 제안하고자 하였다. 이러한 관점에서 본 연구는 혼합교통류 환경에서 AV와 상호작용하는 운전자의 심리적 안전을 고려한 AV의 주행 기준을 제시하였다는 점에서 학술적 의의를 갖는다.
본 연구의 구성은 다음과 같다. 2장에서는 본 연구에서 제시하는 심리적 안전의 개념을 정의하였다. 3장에서는 상호작용 대상 운전자의 심리적 안전을 고려한 분석 지표와 이를 기반으로 한 AV 속도 관리 전략을 제시하였다. 4장은 AV 속도 관리 전략을 적용하기 위한 교통류 시뮬레이션 분석과 효과평가 기법으로 구성하였다. 5장에서는 시뮬레이션 분석 결과를 통해 제안된 전략의 적용 효과를 평가하였다. 마지막으로, 6장에서는 결론과 향후 연구 방향을 제시하였다.
심리적 안전(Psychological Safety)
최근 자율주행 기술과 차량-인프라 협력 기술의 발전은 자율주행차의 도입과 상용화로 인한 물리적 안전의 확보 가능성을 향상하고 있다. Rezaei and Caulfield(2021)는 자율주행 관련 전문가 대상 설문을 통해 완전한 자율주행 기술이 충돌 위험 감소 등 물리적 안전 향상에 기여할 수 있음을 시사하였다. AV의 도입과 상용화의 성패는 단순한 기술 성능만이 아니라, 사회적 수용도와 신뢰를 기반으로 결정된다(Zhou et al., 2026). 이때, 대중의 수용도를 결정하는 가장 중요한 요소는 안전 문제이며, 이는 물리적 안전과 함께 주변 도로 이용자가 경험하는 심리적 불안 수준을 포함한다(Othman, 2021; He et al., 2022). 본 연구에서 제시한 심리적 안전은 물리적 안전에 대비되는 개념으로, 탑승자 혹은 상호작용하는 도로 이용자가 느끼는 심리적 부하(e.g., 불안, 긴장, 부담)로 정의된다. 이때, 심리적 안전은 물리적 안전보다 보수적인 안전 개념에 해당한다. 본 연구는 심리적 안전 개념의 도입을 통해 물리적 안전과 더불어 인간 운전자의 인지적, 심리적 반응을 고려한 신규 교통안전 지표를 개발하였다.
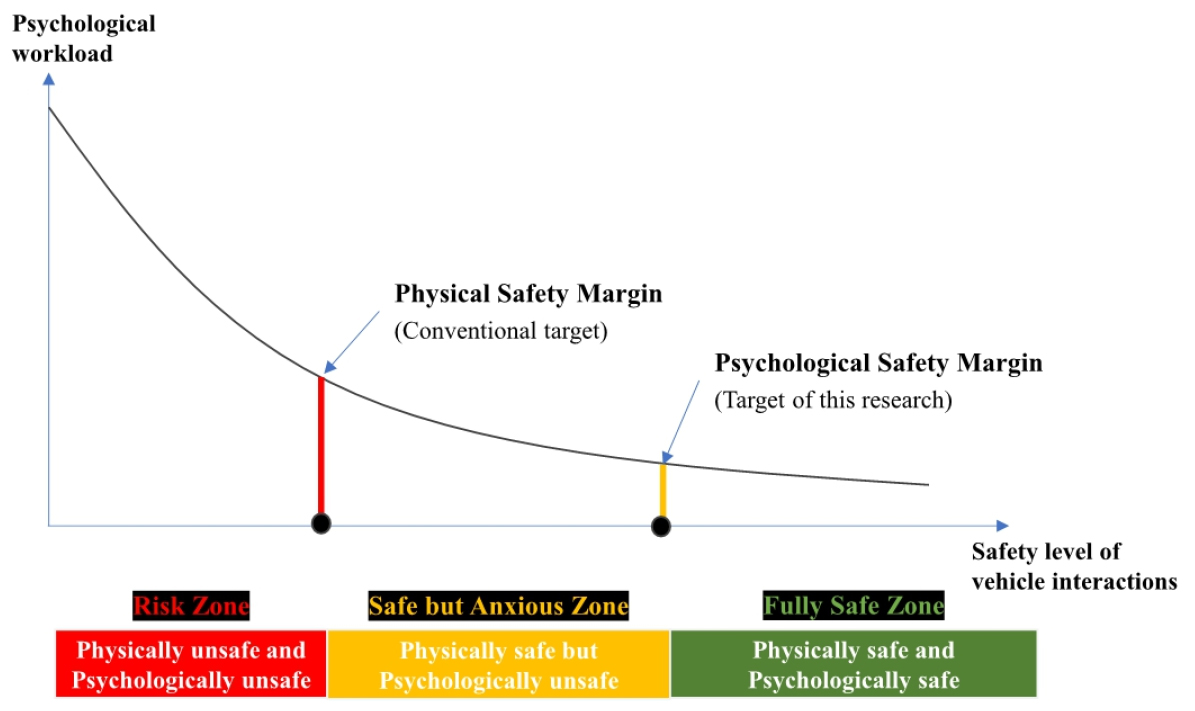
한편, 물리적 안전과 심리적 안전의 임계 기준은 서로 다른 수준에서 제시될 수 있다. Kim et al.(2025)에 따르면, 물리적 안전과 관련된 PET 임계 기준은 약 1초에서 2.25초 범위로 제시된 반면, 심리적 반응과 관련된 임계 기준은 약 2.7초로 더 높게 제시되었다. 이는 운전자의 심리적 불안이 물리적 위험에 도달하기 이전 단계에서 선행될 수 있음을 의미한다. 이에 따라, 본 연구는 물리적 안전과 심리적 안전의 관계를 Figure 1과 같이 세 단계로 구분하였다. 첫째, 물리적 안전과 심리적 안전이 모두 확보되지 않는 상태로 1단계(Risk Zone)에 해당한다. 해당 수준에서는 도로 이용자의 심리적 불안과 함께 높은 사고 개연성이 혼재한다. 둘째, 물리적으로는 충돌 개연성이 낮은 상황이나 도로 이용자의 심리적 안전이 확보되지 않는 상태로 2단계(Safe but Anxious Zone)에 해당한다. 이는 물리적 충돌로부터 자유로운 상황에서도 도로 이용자가 심리적 불안을 느끼는 상태를 의미하며, 기존 물리적 안전 중심의 지표로 설명되지 않는 영역에 해당한다. 마지막으로, 물리적 안전과 심리적 안전이 모두 확보된 상태를 3단계(Fully Safe Zone)로 구분한다. 이러한 교통안전의 단계적 구분은 기존 물리적 안전 중심의 평가로 설명하지 못하는 Safe but Anxious Zone을 별도의 상태로 정의함으로써, 도로 이용자의 심리적 안전을 확보하기 위한 연구의 필요성을 시사한다. 본 연구는 물리적 안전이 확보된 상태에서 부가적인 심리적 안전의 확보가 요구되는 Safe but Anxious Zone을 중심으로, 상호작용 대상 이용자의 심리적 안전 확보에 초점을 맞추어 분석을 수행하였다.
방법론
본 연구는 혼합교통류 환경에서 AV와 HV의 상호작용을 고려한 심리적 안전 지표를 개발하고, 이를 기반으로 상호작용 대상 운전자의 심리적 안전을 확보하기 위한 동적 속도 관리 전략을 설계하였다. 본 연구에서 활용하는 심리적 안전 기준은 개별 운전자의 심리를 반영하지 않으며, 집단 수준의 평균적 경향을 반영한 기준에 해당한다. 따라서, 본 연구의 분석은 평균적인 경향에 기반한 기준을 토대로 AV의 거동이 심리적 안전 범위를 준수하도록 제어되는지를 개별 상호작용 단위에서 평가하는 것에 목적이 있다.
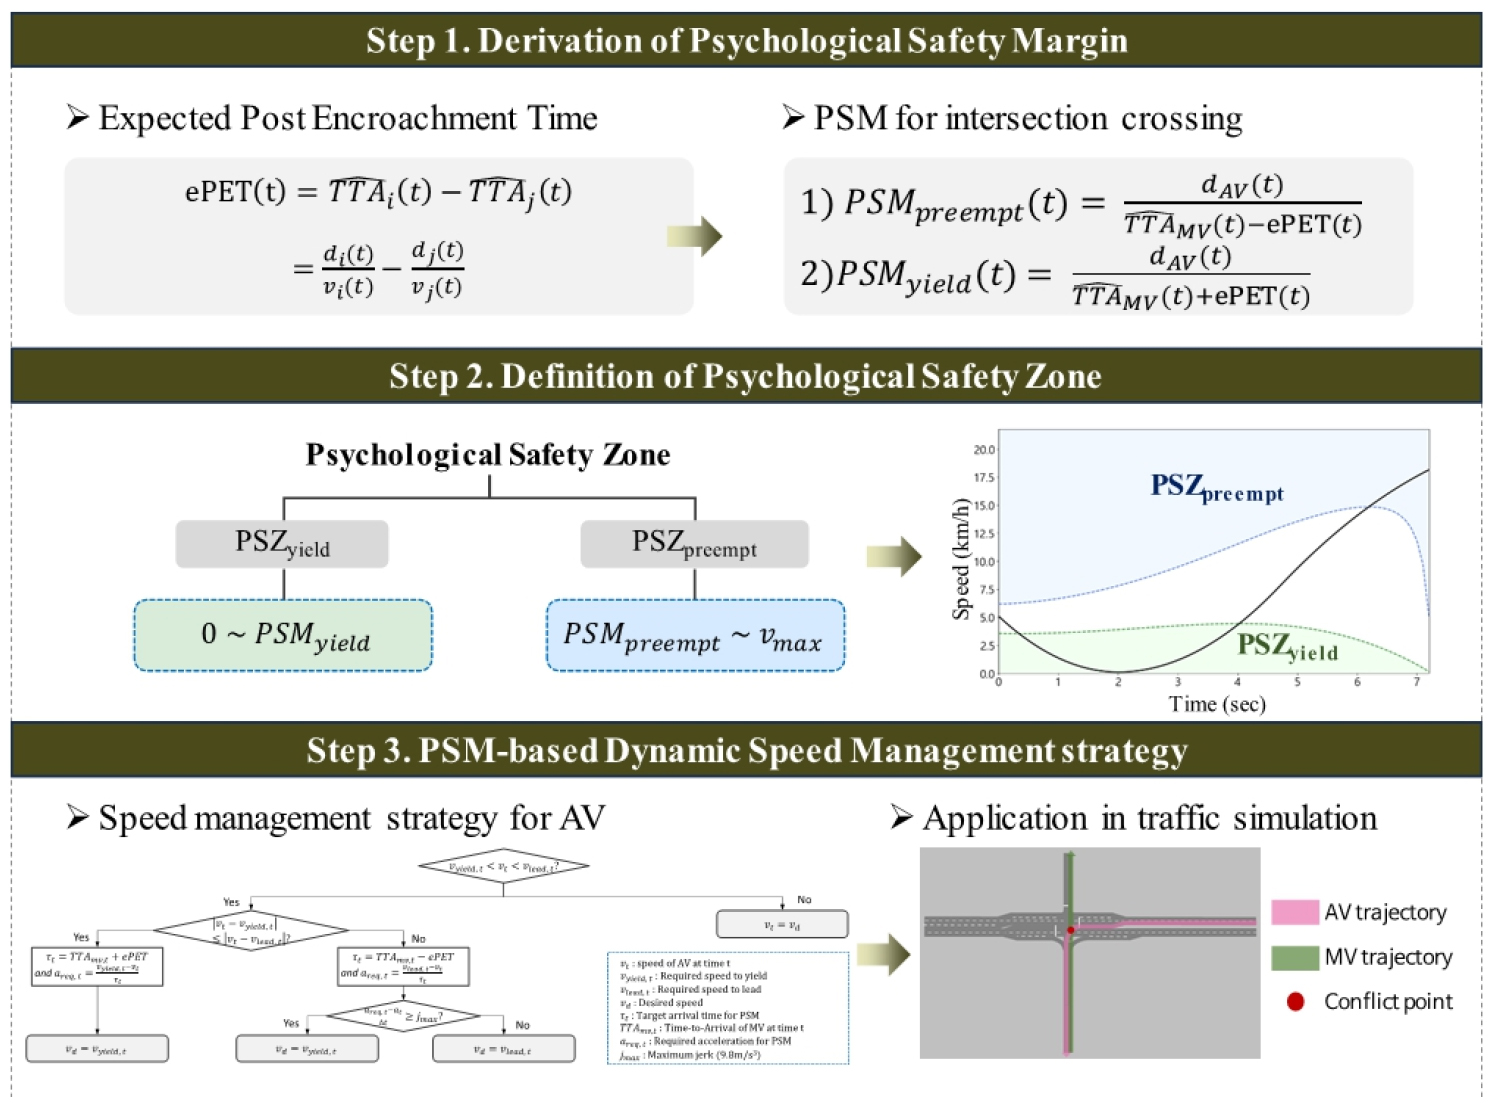
본 연구는 Figure 2에 제시된 3단계 분석 프레임워크를 통해 수행되었다. 1단계에서는 교차로 통행 상황에서 실시간 위험 수준 평가를 위해 Expected PET를 활용하고, 이를 기반으로 심리적 안전 기준을 만족하기 위한 AV의 임계 속도를 산출하였다. 2단계는 심리적 안전 지표를 도출하는 과정으로, 임계 속도를 활용한 심리적 안전 속도 범위를 정의하였다. AV의 심리적 안전 속도 범위는 교차로 통행 우선권에 따라 선행 통과와 양보로 구분하였다. 3단계에서는 PSM 기반의 동적 속도 관리 전략을 설계하였다. 교통류 시뮬레이션 분석을 통해 AV 대상의 속도 관리 전략 적용 효과평가를 수행하였다. 시뮬레이션을 통해 비신호교차로에서 AV와 HV의 상호작용을 구현하고 실시간 AV 거동 제어를 수행하였다.
1. Expected PET 기반 AV 임계 속도
1) Expected PET
교차로 위험 평가에 주로 활용되는 PET는 Figure 3과 같이 교차 지점에서 상호작용 객체 간 통과 시간의 차이를 통해 잠재적 충돌 가능성을 판단한다. 객체 간 궤적을 기반으로 상호작용에 대해 하나의 관측치를 가지며 사고 개연성을 사후적으로 정량화한다. 그러나, 사후 분석 지표는 연속적인 위험 수준을 반영하지 못해, 각 상호작용 상황에서 세부적인 안전 제어 전략을 도출하는 데 한계가 있다.
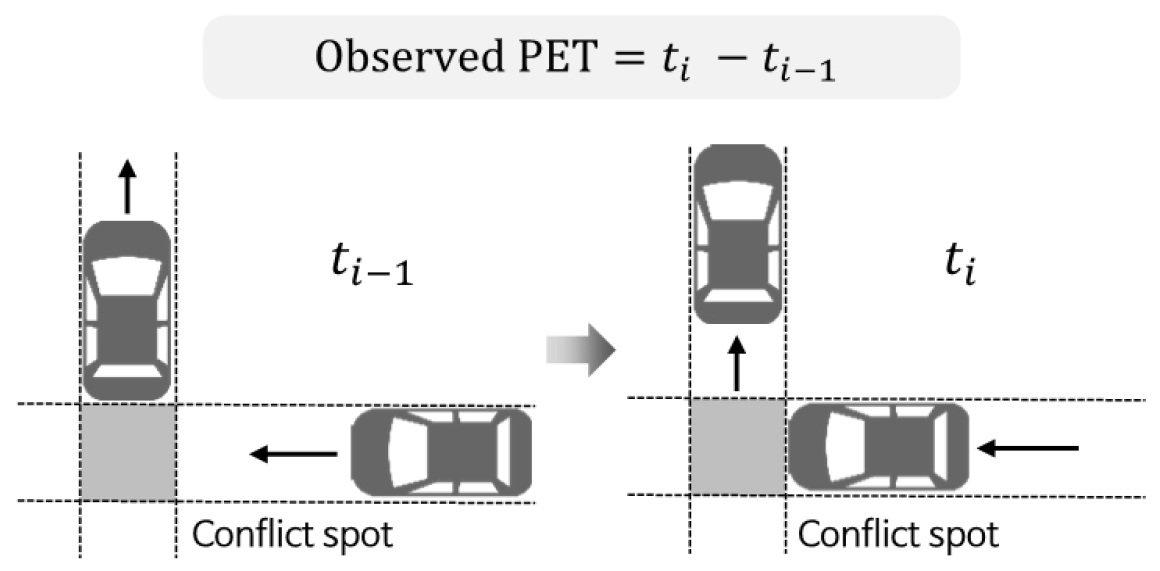
사후 분석의 한계를 해소하기 위해 본 연구는 각 시점에서 차량 거동을 기반으로 잠재적 위험 수준을 예측하였다. 차량의 현재 속도를 기반으로 예상 교차 지점까지의 도착 소요 시간을 추정하였고, 이를 통해 Equation 1과 같이 Expected PET(ePET)를 산출하였다.
where, : expected PET at time t,
: estimated time-to-arrival of vehicle i at time t,
: estimated time-to-arrival of vehicle j at time t,
: distance between vehicle i and the conflict point at time t,
: distance between vehicle j and the conflict point at time t,
: speed of vehicle i at time t,
: speed of vehicle j at time t
ePET는 상호작용하는 객체가 각각 현재 속도를 유지하는 경우 교차 지점에 도달하기까지 예상 소요 시간의 차이로 계산된다. 이때, 각 객체는 교차로 통과를 위한 최적 반경으로 주행 궤적을 유지하며, 교차 지점까지의 경로는 변하지 않는다고 가정한다.
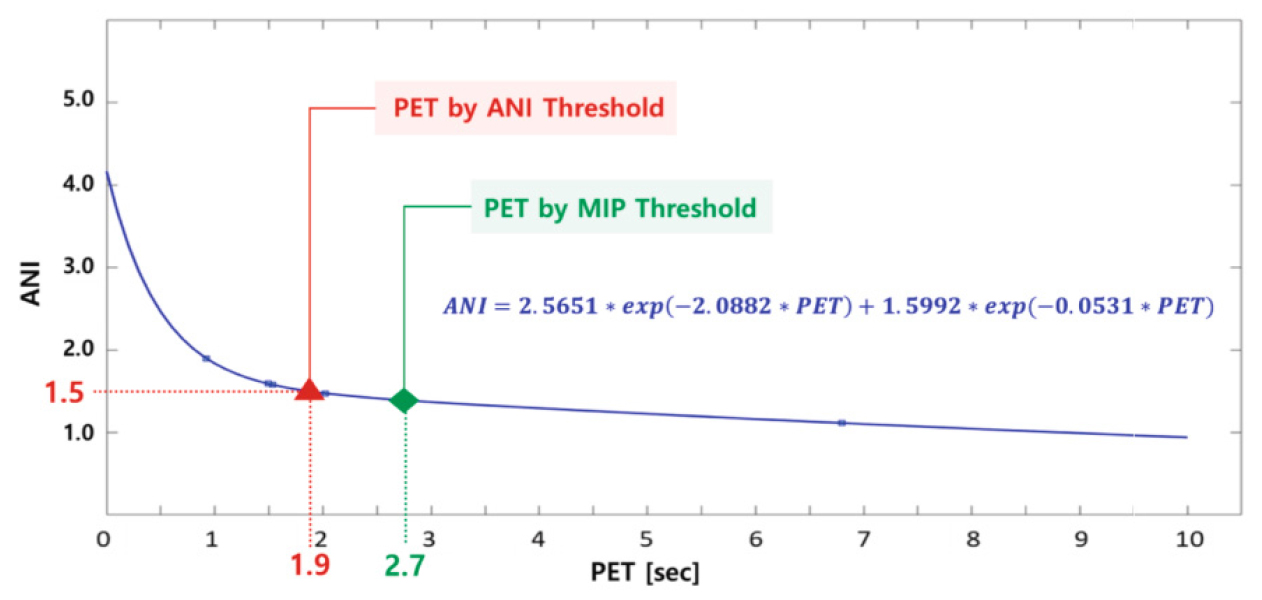
상호작용 위험 예측 지표인 ePET를 활용하여, 교차로 내 자율주행차와 상호작용하는 대상 운전자의 심리적 안전을 확보하기 위한 임계 속도인 Psychological Safety Margin(PSM)을 산출하였다. 이때, 기존 연구를 바탕으로 심리적 안전 확보에 요구되는 임계 PET를 설정하였다. Kim et al.(2025)는 주행 시뮬레이션 환경에서 AV의 거동에 따라 상호작용하는 HV 운전자의 심리・생리적 부하를 측정하였다. 뇌파(Electroencephalogram, EEG) 기반의 심리・생리적 지표인 Anxiety & Nervousness Index(ANI)를 활용하여 PET와 운전자 불안 간의 관계 모델을 도출하였다. 비신호교차로에서의 상호작용 상황에서 PET가 증가함에 따라 운전자 불안 수준은 감소하는 경향을 보였으나, 2.7초의 PET를 기점으로 ANI가 유의하게 감소하지 않는 것으로 나타났다. 이는 PET가 2.7초 이상 확보되는 경우, 추가적인 여유시간 확보가 운전자의 심리적 안전성 향상에 미치는 영향이 크지 않음을 의미한다. 따라서, 본 연구는 2.7초의 PET를 AV-HV 상호작용 상황에서 심리적 안전을 확보하기 위한 임계 기준으로 설정하였다. 기존 연구에서 제시한 ANI와 PET의 관계 모델은 Figure 4와 같으며, 해당 연구에 대한 자세한 내용은 Kim et al.(2025)를 통해 확인할 수 있다.
2) Psychological Safety Margin(PSM)
다음으로, 심리적 안전을 고려하여 임계 기준(PET = 2.7초)을 만족하는 AV의 주행 조건을 정의하기 위해 AV의 Psychological Safety Margin(PSM)을 산출하였다. 상호작용 상황에서 교차로 통행 방식은 Figure 5와 같이 두 가지로 구분된다: (1) 선행 통과(preempt), (2) 양보(yield).
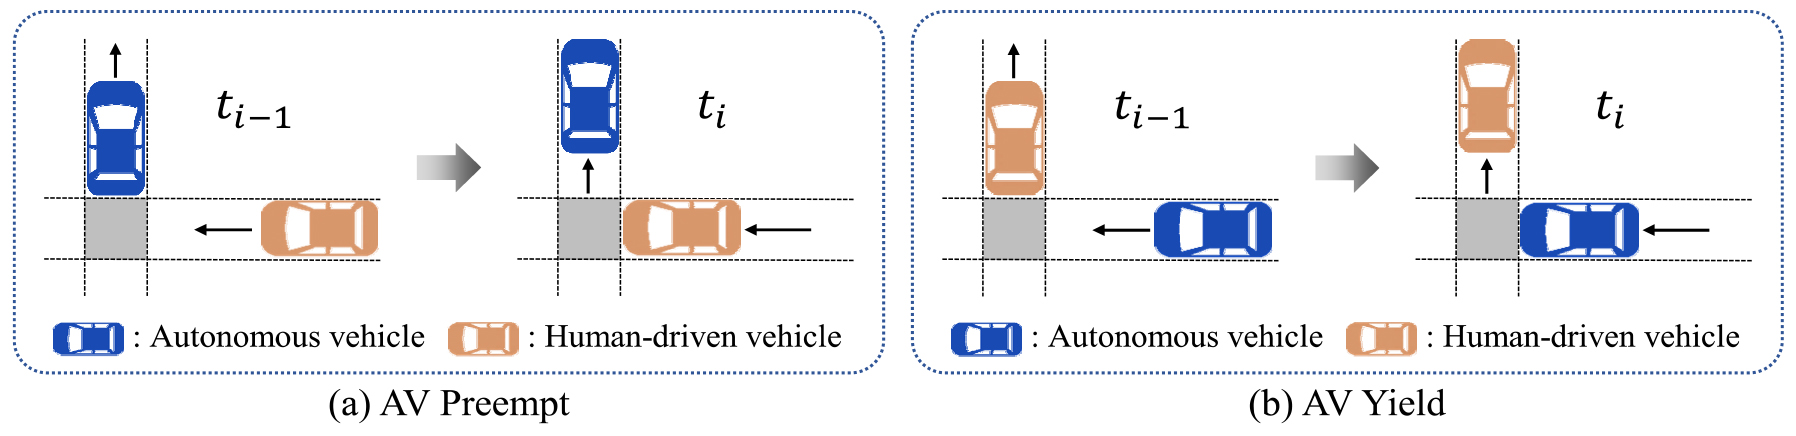
AV가 교차로를 먼저 통과하는 경우 HV 운전자의 심리적 안전을 확보하기 위해서는 HV의 도착 예정 소요 시간보다 AV가 2.7초 선행하여 교차 지점을 통과해야 한다. 반대로, AV가 상호작용 대상 차량에 교차로 통행 우선권을 양보하는 경우에는 HV의 교차 지점 통과 이후, 심리적 안전 확보를 위한 2.7초의 여유시간이 요구된다. 각 시점에서의 주행 상황에 따라 상대 차량의 심리적 안전을 확보하기 위해 요구되는 선행 통과와 양보 PSM은 각각 Equation 2, 3과 같이 정의된다.
where, : critical speed of the AV to preempt at time t,
: critical speed of the AV to yield at time t,
: distance between the AV and the conflict point at time t,
: estimated time-to-arrival of the HV at time t,
: critical PET threshold for psychological safety (2.7s in this study)
2. Psychological Safety Zone
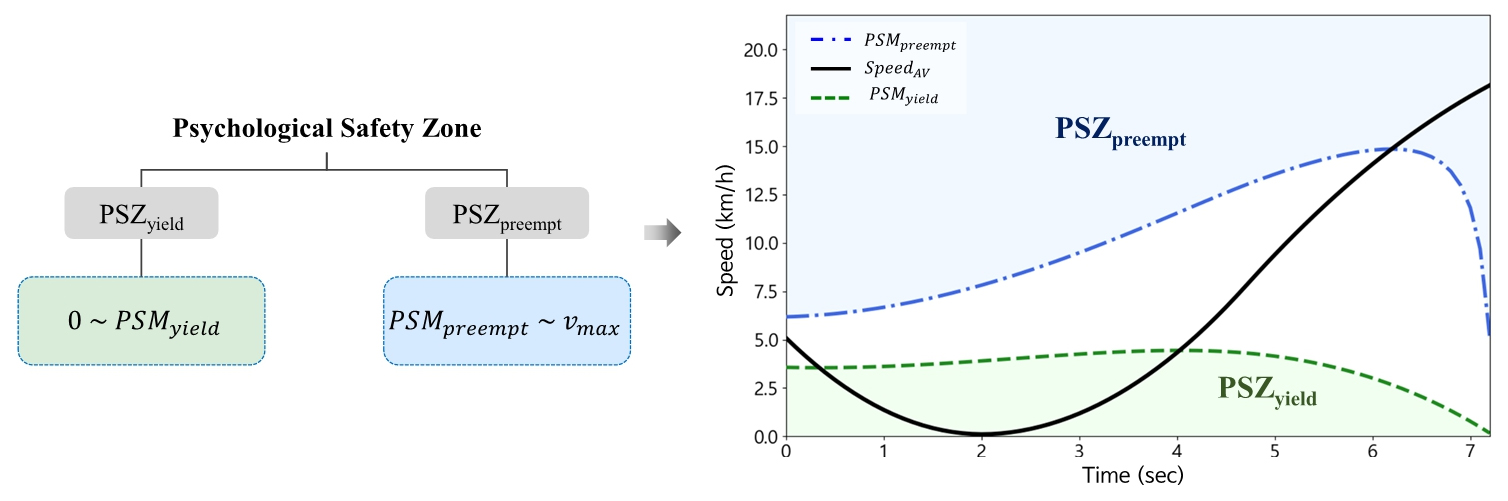
앞서 제시한 선행 및 양보 PSM은 AV가 심리적 안전기준을 만족하며 교차로를 통행하기 위한 최소 조건에 해당한다. 본 연구에서는 PSM을 기반으로 심리적 안전이 확보되는 속도 범위를 정의하였다. 각 시점에서 AV의 속도는 다음 두 조건 중 하나를 만족하는 경우 심리적 안전 기준을 충족하는 것으로 판단할 수 있다. 첫째, HV와 상호작용하는 AV가 교차로를 선행하여 통과하는 경우, 차량의 속도는 선행 임계 속도인 이상이어야 한다. 둘째, AV가 상호작용 대상 차량에 통행 우선권을 양보하는 경우, 차량의 속도는 양보 임계 속도인 이하여야 한다. 본 연구는 위 조건을 만족하는 AV의 속도 범위를 Psychological Safety Zone(PSZ)으로 정의하였으며, 이는 Equation 4와 같이 표현된다.
where, : psychological safety zone(preempt and yield),
: critical speed of the AV to preempt at time t,
: critical speed of the AV to yield at time t,
: speed limit at the target intersection
한편, 와 사이의 속도 구간은 AV의 교차로 통행 방식이 선행 또는 양보로 명확히 결정되지 않는 불확실성의 영역에 해당한다. 이 구간에서 AV의 거동은 상호작용 대상 운전자에게 심리적 부담을 유발할 수 있으며, 본 연구는 이를 Psychological Risk Zone(PRZ)로 정의하였다. 즉, PRZ는 상호작용 대상 운전자의 심리적 안전을 저해하는 AV의 주행 속도 범위를 의미한다. 반면, PSZ에 해당하는 속도로 주행하는 경우, AV는 선행 또는 양보의 통행 의도를 명확히 전달할 수 있다. 이는 상호작용 대상 운전자의 인지적 부담을 저감하고 상대 차량과의 충분한 여유 거리 확보를 통해 대상 운전자의 심리적 안전 확보에 기여할 수 있다. 선행 및 양보 임계 속도에 기반한 PSZ 범위와 적용 예시는 Figure 6에 제시하였다.
3. PSM 기반 속도 관리 전략
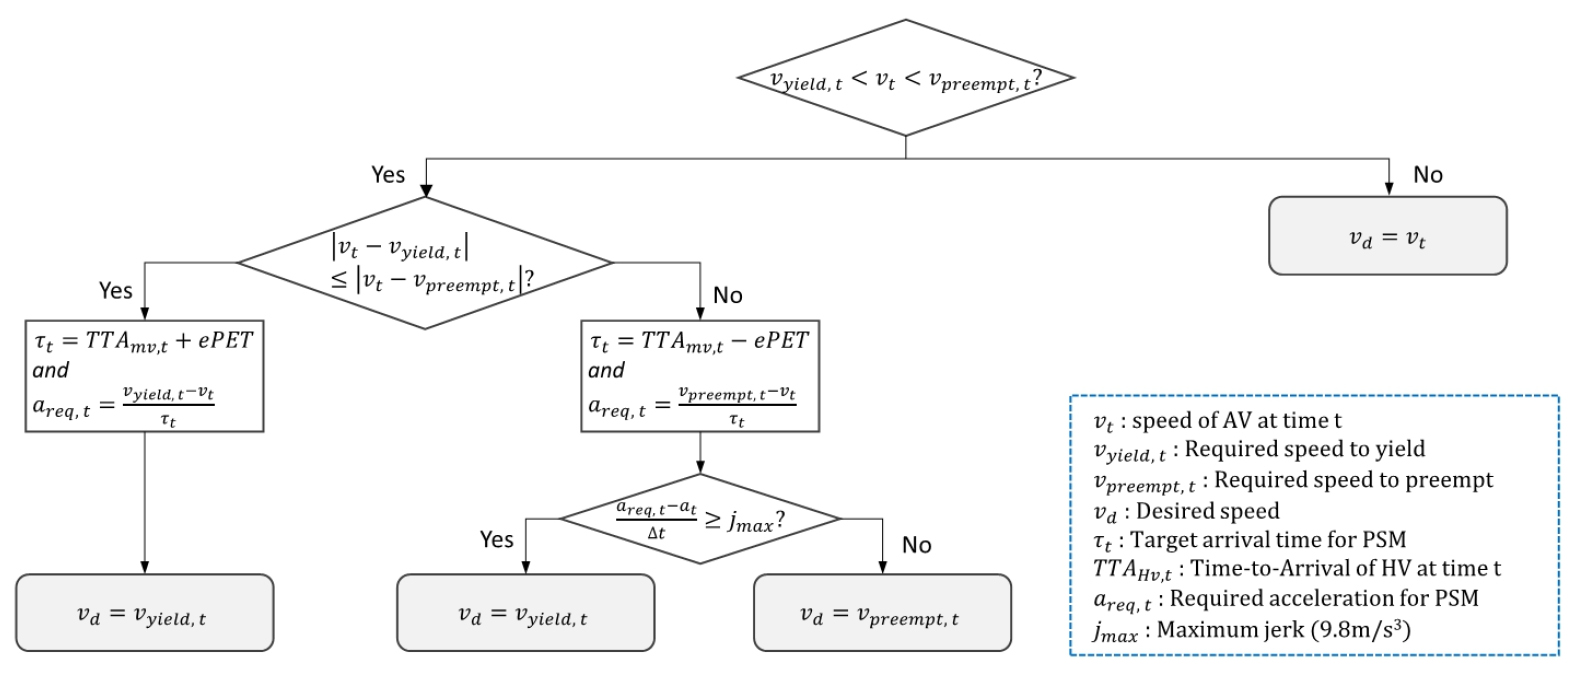
본 연구에서는 PSM을 기반으로, 비신호교차로 환경에서 상호작용하는 운전자의 심리적 안전을 확보하기 위한 AV의 동적 속도 관리 전략을 제안하였다. 제안된 전략은 각 시점에서 AV의 현재 속도가 PSZ에 포함되는지를 지속적으로 판단하고, 이에 따라 속도 제어 전략을 결정하도록 구현하였다. AV의 현재 속도가 PSZ를 만족하는 경우 심리적 안전 주행을 유지하도록 현재 속도를 유지한다. 반대로 현재 속도가 PSZ를 벗어나는 경우, 차량의 속도가 PSZ 범위 내 위치하도록 조정한다. PSM 기반의 자율주행 속도 관리 전략의 흐름도와 알고리즘은 Figure 7과 Table 1에 각각 제시하였다.
1) 현재 상태 판단
AV의 현재 속도 가 PSZ 내에 위치하는지 판별한다. PSZ에 해당하는 경우, AV가 현재 상호작용 대상의 심리적 안전을 확보하는 것으로 간주하며, PSM을 벗어나지 않도록 현재 속도를 유지한다. 반면, AV의 현재 속도가 PSZ 외부에 위치하는 경우 상호작용 대상의 심리적 안전이 확보되지 않은 상태로 판단하여 가감속을 통한 속도 제어를 수행한다.
2) 목표 속도 결정
현재 속도가 PSZ를 벗어난 경우, 선행 또는 양보 PSM 중 현재 속도에 보다 인접한 속도 기준을 목표 속도로 설정한다. 이때, 목표 속도에 도달하기 위한 요구 가속도를 산출한다.
3) jerk 기반의 탑승자 안전성 및 승차감 제약 조건 적용
속도 조정 시 AV 탑승자의 승차감과 속도 변화의 물리적 가능성을 고려하기 위해 jerk 기반의 제약 조건을 적용한다. jerk 기반의 제약 조건은 사고 개연성을 평가하기 위한 jerk 기준인 9.8m/s3를 채택하였다(Bagdadi and Várhelyi, 2013). 요구 가속도로 변화할 때 jerk 한계를 초과하는 가감속이 필요한 경우, 물리적 안전 확보를 위해 보수적인 주행 방식을 채택하여 목표 속도를 양보 PSM으로 설정한다. 반면, jerk 제약을 만족할 때는 선행 조건에 따라 선행 또는 양보 PSM을 목표 속도로 설정한다.
교통류 시뮬레이션 분석
1. 시뮬레이션 환경 구축
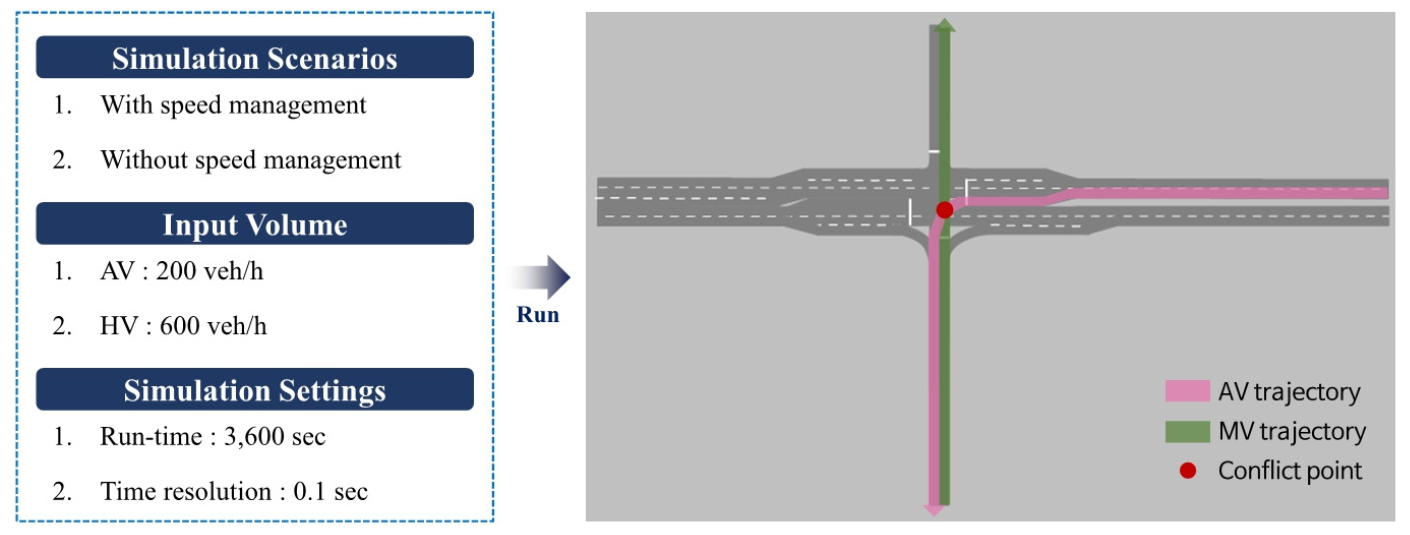
제안된 PSM 기반 동적 속도 관리 전략을 AV에 적용하고, 교차로 통행 환경에서의 심리적 안전성 개선 효과를 평가하기 위해 교통류 시뮬레이션 분석을 수행하였다. 시뮬레이션 도구는 교통류 시뮬레이션 소프트웨어인 VISSIM을 활용하였으며, 대한민국의 시험도로 구간에 해당하는 4지 비신호교차로 네트워크를 구축하였다. 교차로 상호작용 상황은 AV의 좌회전과 HV의 직진으로 인한 교차 상충을 중심으로 구현하였다. 시뮬레이션 차량의 기본 거동은 VISSIM에 내장된 차량 거동 모형을 기반으로 구현하였다. 네트워크 범위가 단속류인 교차로를 대상으로 하는 점을 고려하여 HV의 거동 구현에 Wiedemann 74 모형을 적용하였다. AV의 경우 CoExist의 자율주행 거동 모형을 채택하였으며, 국내 자율주행의 보수적인 주행 특성을 고려하여 Cautious 모델을 적용하였다. 본 연구에서 제안한 PSM 기반의 속도 관리 전략은 기본 차량 거동을 대체하는 것이 아닌, 교차로 내 상호작용 상황에서 AV의 속도를 조정하기 위한 상위 제어 로직으로 적용되었다.
시뮬레이션 수행 시간은 3,600초이며, 데이터 적용 및 수집 주기는 0.1초로 설정하였다. 본 연구는 교통류 단위의 분석이 아니라 개별 AV-HV 상호작용 단위로 데이터를 수집하였으며, 이에 따라 초기 편향 제거를 위한 warm-up 시간은 별도로 적용하지 않았다. 입력 교통량은 차량 페어 간 개별 상호작용을 명확히 평가하기 위해, 대기행렬과 다중 상호작용 등 교통류 차원의 영향이 발생하지 않는 수준으로 설정하였다. 이는 혼잡과 같은 외부 요인을 배제하고 속도 관리 전략의 적용 효과를 개별 상호작용 단위에서 비교하기 위한 통제된 실험 설계에 해당한다. 결과적으로 AV 교통량 200대/시와 HV 교통량 600대/시를 적용하여 AV-HV 상호작용 상황을 구현하였다. 또한, 단일 실험으로 인한 시뮬레이션 결과의 편향을 최소화하기 위해 서로 다른 시드를 적용하여 총 5회 반복 실험을 수행하였다. 분석 시나리오는 속도 관리 전략의 효과를 평가하기 위해 AV 대상 속도 관리 전략 적용 시나리오와 미적용 시나리오로 구분하였다. 이를 통해 동일한 교통 조건에서 속도 관리 전략의 적용 여부에 따른 AV의 주행 특성과 심리적 안전 수준을 평가하였다. 속도 관리 전략은 VISSIM-COM Interface를 통해 교차로에 접근하는 AV에 실시간으로 적용하였다. Python 기반의 외부 제어 로직을 VISSIM과 연동하여, 각 시점에서 자율주행차와 상호작용하는 차량의 위치와 속도를 기반으로 PSM 기반의 속도 관리 전략을 적용하였다. AV의 목표 속도는 데이터 수집 주기와 동일한 0.1초 단위로 갱신되며, 제안된 제어 전략이 실시간 상호작용 상황에 대응하도록 구현하였다. 시뮬레이션 환경 설정 및 네트워크 구축 결과는 Figure 8에 제시하였다.
2. 심리적 안전 개선 평가지표
PSM 기반 속도 관리 전략의 적용을 통한 심리적 안전 개선 효과를 정량적으로 분석하기 위해 다음과 같이 평가지표를 설정하였다. 교차로 통행 과정에서 AV의 시점별 속도에 대한 PSM 만족 여부와 PSM 범위 이탈 수준을 분석하여 속도 관리 전략 적용을 통한 심리적 안전 개선 효과를 평가하였다.
1) Psychological Safety Score(PSS)
Psychological Safety Score(PSS)는 AV가 상호작용 시간 동안 PSZ 내에서 주행한 시간의 비율을 10점 척도로 환산한 지표이다. PSS가 클수록 교차로 상호작용 동안 운전자의 심리적 안전이 확보됨을 의미하며, Equation 5와 같이 산출된다.
where, : psychological safety score
: total number of time-steps,
: indicator function for whether the AV speed is within the PSZ at time-step k,
: vehicle speed at time-step k
2) Total Unsafe Area
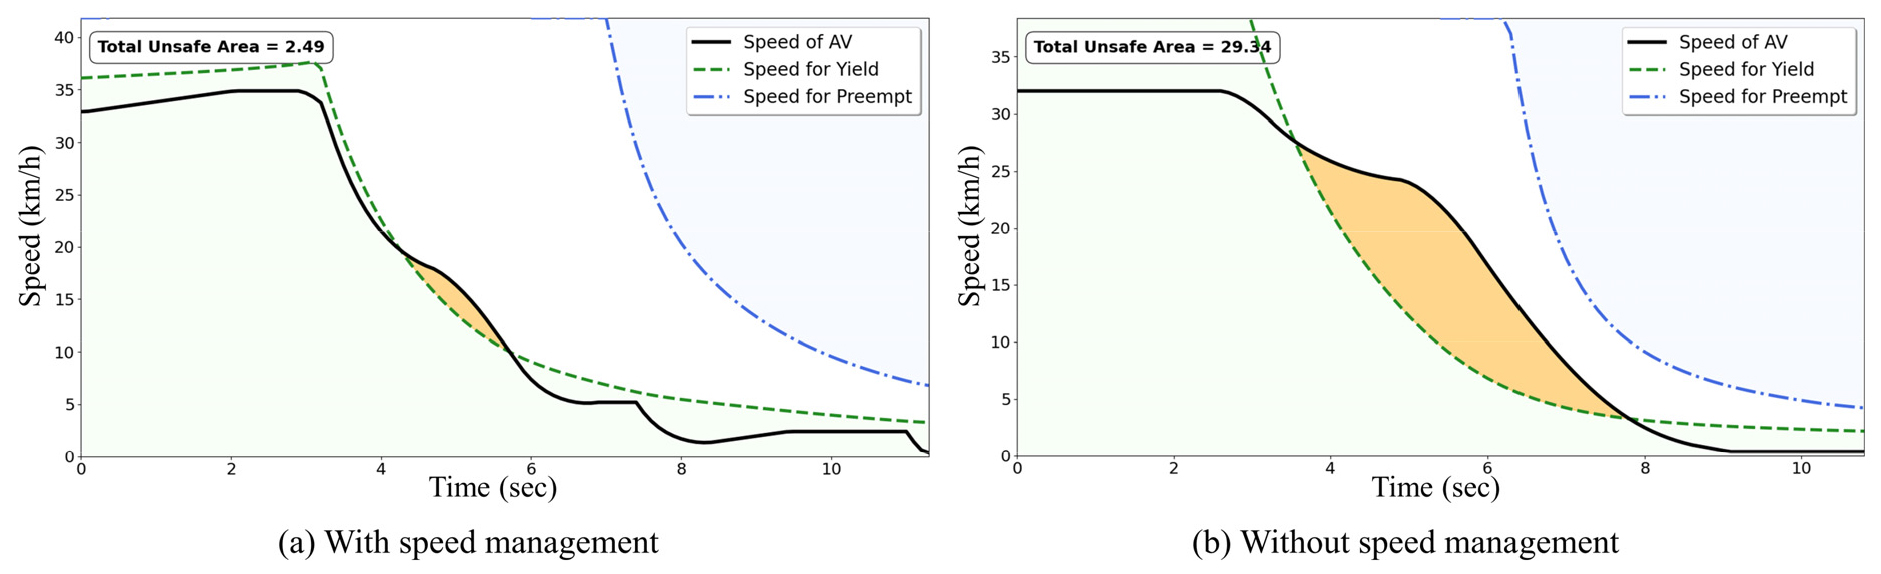
Total Unsafe Area()는 AV의 속도가 PSM을 벗어난 정도를 누적하여 정량화한 지표이다. PSM 외부 영역에서 AV의 현재 속도와 임계 속도의 편차를 누적하여 면적으로 산출한다. PSS가 PSM 만족 여부를 판단하는 것과 달리, Total Unsafe Area는 AV의 속도가 PSM으로부터 이탈한 정도를 정량화한다. Total Unsafe Area의 증가는 AV의 거동으로 인해 상호작용 대상 운전자의 불안감이 가중될 수 있음을 의미한다. Total Unsafe Area는 Equation 6과 Equation 7을 통해 산출된다.
where, : total unsafe area,
: total interaction time,
: gap between current and critical speed at time t,
: nearest PSM between PSMpreempt and PSMyield at time t,
: critical speeds of the AV to preempt at time t,
: critical speeds of the AV to yield at time t
3) Root Mean Square Speed(RMSS)
Root Mean Square Speed(RMSS)는 각 시점에서 AV의 주행 속도와 임계 속도 간의 편차를 기반으로 산출된다. RMSS가 클수록 AV의 속도가 평균적으로 임계 속도에서 크게 벗어남을 의미한다. RMSS는 PSM을 벗어나는 주행 속도에 대해 각 시점에서 AV의 속도와 임계 속도의 차이를 정량화한 지표로, Equation 8을 통해 계산된다.
where, : root mean square speed,
: gap between current and critical speed at time-step k,
PSM 기반 속도 관리 전략의 적용을 통한 심리적 안전 개선 효과의 통계적 유의성을 평가하기 위해 수집된 평가지표에 대한 정규성 검정을 수행하였다. 이때, 정규성 검정은 두 시나리오에서 동일하게 관측된 차량 페어를 대응표본으로 구성하고 Shapiro-Wilk 검정을 통해 정규성 충족 여부를 평가하였다. 정규성을 충족하는 경우 대응표본 t-검정을 수행하여 통계적 유의성을 검정하였으며, 충족하지 않는 지표에 대해서는 Wilcoxon 부호순위 검정(Wilcoxon signed rank test)을 수행하였다. 유의확률이 0.05 미만인 경우, 속도 관리 전략 전후의 심리적 안전 개선 수준에서 유의한 차이가 존재하는 것으로 판단한다.
분석 결과
1. 자율주행 거동 변화
교통류 시뮬레이션을 수행하여 PET가 10초 미만으로 유의한 상호작용이 발생한 차량 페어에 대해 속도 관리 전략 적용 전・후 차이를 비교하였다. 속도 관리 전략 적용 시나리오와 미적용 시나리오에서 공통으로 관측된 873개의 상호작용 페어를 분석 대상으로 선정하였다. 먼저, 제안된 PSM 기반 속도 관리 전략 적용 여부에 따른 AV의 주행 특성을 비교하였다. 속도 관리 전략을 적용하는 경우, AV의 평균 속도는 20.72km/h로 미적용 시나리오 대비 약 5.76km/h 감소하였다. 이는 속도 관리 전략을 적용하여 AV가 보다 보수적으로 거동을 제어하는 상황으로 인한 결과로 판단된다. PSM 기반 속도 관리 전략 적용에 따른 AV 거동 변화 결과는 Table 2와 같다.
Table 2.
Descriptive statistics of autonomous driving metrics by scenario
2. 심리적 안전 개선 효과 분석
제안된 속도 관리 전략의 심리적 안전 개선 효과를 평가하기 위해 PSS와 Total Unsafe Area, RMSS의 세 가지 지표를 활용하였다. Shapiro-Wilk에 따른 정규성 검정 결과 세 지표 모두 정규성이 기각되어, 속도 관리 전략의 적용 전・후의 차이에 대한 통계적 유의성은 비모수적 통계 기법인 Wilcoxon 부호순위 검정을 통해 분석하였다. 각 평가지표의 통계 분석 결과는 Table 3에 제시하였다. AV가 상호작용 시간 동안 PSZ 내에서 주행한 정도를 나타내는 PSS는 속도 관리 전략 적용 시 평균 4.37로 미적용 시나리오 대비 1.53(53.9%) 높게 도출되었다. 이는 통계적으로 유의한 차이로, 제안된 전략을 통해 AV의 속도가 PSM 범위 내에서 안정적으로 제어되었음을 의미한다.
Table 3.
Statistical results of psychological safety evaluation metrics by scenario
다음으로 AV의 속도가 PSM을 벗어난 정도를 누적한 Total Unsafe Area는 속도 관리 전략 적용 시 평균 10.64로, 미적용 시나리오 대비 21.63(67.0%) 낮은 누적 편차를 보였으며, 이러한 차이는 통계적으로 유의한 것으로 확인되었다. AV-HV 상호작용에 대한 Total Unsafe Area의 도출 결과 예시는 Figure 9에 제시하였다. AV의 속도와 임계 속도 간 편차를 정량화한 RMSS는 속도 관리 전략 적용 시 평균 4.33km/h로 미적용 시나리오 대비 2.99km/h (40.8%) 낮게 도출되었다. RMSS의 적용 전・후 비교 결과 또한 Wilcoxon 부호순위 검정을 통해 통계적으로 유의한 차이로 제시되었다. Total Unsafe Area와 RMSS는 AV의 주행 속도가 심리적 안전을 보장하는 속도 기준(PSM)으로부터 이탈한 정도를 정량화한 지표이다. 따라서, 두 지표의 감소는 속도 관리 전략을 통해 AV의 속도가 심리적 안전기준에 보다 근접하며 안정적으로 수렴하였음을 의미한다. 이러한 결과는 제안된 속도 관리 전략이 AV의 거동을 PSM 기준에 따라 상호작용하는 대상 운전자의 심리적 안전을 확보하는 방향으로 제어하였음을 시사한다.
결론
본 연구는 혼합교통류 환경에서 AV-HV 상호작용 상황을 대상으로 심리적 안전 기반의 자율주행 속도 관리 전략을 제안하였다. ePET를 활용하여 시점별 상호작용 대상 운전자의 심리적 안전을 확보하기 위한 AV의 선행 및 양보 PSM을 산출하였다. PSM은 각 시점에서 자율주행차가 상호작용 대상 운전자의 심리적 안전을 확보하기 위해 요구되는 선행 또는 양보 조건인 Marginal point의 집합으로 정의된다. 다음으로, 각 시점에서 PSM을 만족하는 속도 범위인 PSZ를 도출하였다. AV가 PSZ에 해당하는 속도로 주행하는 경우 상호작용 대상 운전자의 심리적 안전을 유지하며 주행하는 것으로 판단할 수 있다. 반대로, PSM에서 벗어나는 PRZ에 해당하는 AV 주행 시점은 인간 운전자의 불안을 유발하는 심리적 위험 상황으로 정의하였다. 이를 통해 AV-HV 상호작용 상황에서 HV 운전자의 심리적 안전을 확보하기 위한 AV의 주행 기준을 제시하고, PSM 기반의 자율주행 속도 관리 전략을 개발하였다.
PSM 기반의 속도 관리 전략의 적용 효과를 평가하기 위해 교통류 시뮬레이션 분석을 수행하였다. AV-HV 상호작용에 따른 불확실성이 존재하는 비신호교차로 구간을 대상으로 시뮬레이션 환경을 구축하였다. 시뮬레이션 분석 결과, 제안된 전략이 심리적 안전성 측면에서 유의미한 개선 효과를 보이는 것으로 도출되었다. 속도 관리 전략 적용 시 AV의 평균 속도는 20.72km/h로 미적용 시나리오(26.48km/h) 대비 감소하는 경향을 보였다. 심리적 안전 수준을 나타내는 PSS는 4.37로 도출되어 미적용 시나리오의 2.84 대비 약 53.9% 향상된 수치를 보였다. 이는 제안된 전략이 AV의 속도를 PSZ 범위 내에서 보다 안정적으로 유지하도록 유도하였음을 의미한다. 또한, PSM으로부터 AV 주행 속도의 이탈 정도를 평가한 Total Unsafe Area와 RMSS는 각각 미적용 시나리오 대비 67.0%, 40.8% 낮게 도출되었으며, 세 지표 모두 통계적으로 유의한 차이를 나타냈다(p<0.001). 이는 제안된 전략이 AV의 주행 속도를 PSZ 범위 내 위치하도록 제어하였을 뿐 아니라, PRZ에 해당하는 경우에도 PSM과의 편차를 최소화하는 방향으로 작동하였음을 시사한다. 즉, PSM 기반 속도 관리 전략이 AV-HV 상호작용 단위에서 AV의 거동을 심리적 안전 기준에 부합하거나, 이에 근접하는 방향으로 제어하였음을 확인하였다.
본 연구는 기존의 물리적 안전 중심의 교통안전 평가에서 나아가, 도로 이용자의 심리적 부담과 불안을 고려한 새로운 안전 개념을 제시하였다. 또한, 심리적 안전을 고려한 차량의 안전 임계 속도를 정량적으로 정의하고 이를 차량 거동 제어에 적용하였다. 본 연구에서 제시한 심리적 안전 중심의 분석 지표는 실무적 관점에서 다음과 같이 활용될 수 있다. 첫째, AV의 교차로 통행을 위한 알고리즘 설계에 활용될 수 있다. PSM 기반의 속도 관리 전략을 통해 심리적 안전 확보가 어려운 상황에서 인간 운전자의 부하를 최소화할 수 있는 AV의 주행 기준을 수립하고, 이를 거동 로직에 반영할 수 있다. 둘째, AV 안전성 평가 체계 수립 과정에서 기존의 물리적 안전 지표와 함께 심리적 안전 평가지표를 활용함으로써, 도로 이용자의 심리적, 인지적 부하를 고려한 성능평가 체계를 마련할 수 있다. 셋째, 심리적 안전 개념과 PSM 지표 개발을 통해 AV의 수용도 향상을 위한 운영 및 평가에 활용될 수 있다. 심리적 안전을 고려한 자율주행 성능평가를 통해 AV에 대한 인간 이용자의 수용도 확보를 위한 기초자료로 활용될 수 있다. 한편, 제안된 동적 속도 관리 전략은 AV의 정확한 객체 인식 성능을 전제로 하며, 도로 운영 관점에서의 실무 도입을 위해서는 현장 인프라의 확충과 운영체계의 개선이 요구된다. 따라서, 본 전략은 즉시 실도로 환경에 적용 가능한 로직이라기보다, 향후 인프라 연계 기반의 구간 속도 제어 등 AV의 교차로 접근 의사결정 로직에 반영될 수 있는 개념적 속도 제어 기준에 해당한다.
본 연구는 다음과 같은 한계와 향후 연구 과제를 가진다. 첫째, 교차로 구간의 특정 교통상황을 대상으로 심리적 안전 확보를 위한 임계 기준을 제시하였다. 따라서, 다양한 운영 설계 영역(Operational Design Domain, ODD)과 시나리오에 대해 심리적 안전 확보를 위한 임계 기준을 제시하고 검증할 필요가 있다. 둘째, 본 연구는 개별 AV-HV 상호작용 단위에서 제안된 지표와 속도 관리 전략의 효과를 평가한 것으로, 교통류 차원의 효과는 고려되지 않았다. 속도 관리 전략의 적용은 AV의 주행 속도를 직접적으로 제어하므로, 향후 다양한 교통량 및 혼잡 수준에서 교차로 운영 효율과 교통류 영향을 종합적으로 분석할 필요가 있다. 셋째, 본 연구는 AV-HV 상호작용에 초점을 맞추어 분석을 수행하였다. 향후 보행자와 자전거, 개인형 이동장치(Personal Mobility, PM) 등 미래 교통체계의 다양한 도로 이용자에 대한 고려가 요구된다. 마지막으로, 본 연구에서 제안한 PSM은 기존 연구 결과를 기반으로 한 공학적 근사에 해당한다. 향후 주행 시뮬레이션 등의 환경에서 PSM 기반의 속도 관리 전략 적용에 따른 상호작용 대상 운전자의 심리적 부하를 측정하여 해당 지표와 제안된 전략의 타당성을 검증하는 과정이 필요하다.