

서론
문헌고찰
1. 교통사고와 도로 기하구조 특성 간 상관관계 연구
2. 교통안전 개선효과 평가기법 연구
3. 인과적 추론기법을 이용한 교통안전 분석 연구
4. 본 연구의 차별성
실측 데이터 수집
1. 대상지 선정 및 데이터 구축
2. 종속변수
3. 독립변수
연구 방법론
1. Naïve Before-and-After Method
2. Empirical Bayes Method
3. Causal Forest Method
분석결과
1. 평균 처리효과(ATE) 분석결과
2. 이질적 처리효과(HTE) 분석결과
3. 차등 처리효과(DTE) 분석결과
결론
서론
어린이 보호구역의 교통안전은 도로교통체계의 전반적인 안전성과 신뢰성을 확보하는 데 있어 중요한 요소이며, 특히 교통약자인 어린이의 생명과 직결된다는 점에서 교통안전정책의 핵심 과제로 인식되고 있다. 차량의 주행속도가 증가할수록 사고 발생 가능성과 사고 심각도가 급격히 증가하기 때문에(AASHTO, 2018), 어린이 보행자의 안전을 확보하기 위한 어린이 보호구역은 일반 도로보다 더욱 높은 수준의 안전관리가 요구된다. 특히 어린이 보호구역은 학교 출입구와 통학로를 중심으로 차량과 보행자가 빈번하게 상충하는 공간으로, 등・하교 시간대 집중되는 보행수요와 차량의 진・출입, 제한속도 변화 등 다양한 교통운영 특성으로 인해 교통사고 위험이 상대적으로 높게 나타난다(Torbic et al., 2009). 이와 같은 문제는 학교 주변 도로를 통행하거나 어린이 보호구역으로 진입・진출하는 차량의 주행행태와 밀접한 관련이 있으며, 어린이의 예측하기 어려운 보행행동이 더해져 사고위험을 증가시키는 주요 원인으로 지적되고 있다. 실제 선행연구에서도 교통사고의 상당수가 차량과 보행자의 상충이 빈번한 구간에서 발생하며, 특히 보행활동이 집중되는 공간에서 사고위험이 높아지는 것으로 보고하였다(Lee and Abdel-Aty, 2009). 또한 미국 National Highway Traffic Safety Administration(NHTSA)의 교통사고 통계에서도 보행자와 차량 간 상충이 빈번한 구간에서 교통사고 치사율이 높게 나타나는 것으로 보고되어 효과적인 교통안전대책 마련의 필요성을 강조하고 있다(NHTSA, 2021).
우리나라에서는 어린이 교통사고 예방을 위한 사회적 요구가 지속적으로 증가함에 따라 어린이 보호구역의 지정과 안전시설 확충이 꾸준히 이루어져 왔다. 특히 2020년 「도로교통법」과 「특정범죄 가중처벌 등에 관한 법률」 개정을 통해 이른바 ‘민식이법’이 시행되면서 어린이 보호구역 내 무인단속카메라와 신호기 설치가 의무화되고, 어린이 교통사고 발생 시 운전자에 대한 처벌기준이 강화되는 등 어린이 보호구역의 안전관리가 대폭 강화되었다. 이후 전국적으로 과속단속카메라, 신호체계 개선, 노면표시 정비, 방호시설 설치 등 다양한 교통안전 개선사업이 확대 추진되었으며, 어린이 보호구역의 교통안전 수준 향상을 위해 상당한 예산이 지속적으로 투입되고 있다. 그러나 이러한 제도적・공학적 개선에도 불구하고 어린이 교통사고는 여전히 지속적으로 발생하고 있으며, 정책 시행 이후 실제 교통안전 개선효과를 객관적으로 검증하려는 연구는 상대적으로 부족한 실정이다. 따라서 민식이법 시행에 따른 어린이 보호구역의 교통안전 개선효과를 체계적으로 평가하는 것은 교통공학 분야뿐만 아니라 향후 어린이 보호구역 안전정책 수립과 개선방향을 제시하는 데 있어 중요한 과제로 볼 수 있다.
어린이 보호구역의 교통안전 향상을 위해 제한속도 하향, 무인단속카메라 설치, 신호체계 개선, 노면표시 정비, 방호시설 확충 등 다양한 제도적・공학적 안전대책이 지속적으로 시행되어 왔다. 특히 민식이법 시행 이후에는 어린이 보호구역 내 교통안전시설 설치가 전국적으로 확대되었으며, 지방자치단체와 관계기관은 어린이 교통사고 예방을 위해 상당한 예산을 투입하여 다양한 안전개선사업을 추진하고 있다. 그러나 교통안전사업은 재정적 제약 속에서 추진되는 경우가 많기 때문에, 한정된 예산을 효율적으로 활용하고 향후 어린이 보호구역 안전정책의 우선순위를 결정하기 위해서는 시행된 안전대책의 효과를 객관적으로 평가하는 과정이 필수적이다. 이러한 효과평가를 위해 가장 널리 활용되는 방법이 Before-After 분석이며, 지금까지 다양한 통계적 기법들이 교통안전사업의 효과를 평가하는 데 활용되어 왔다. 대표적으로 Empirical Bayes(EB) 방법(Hauer et al., 2002), 횡단면 분석(Cross-sectional Methods)(Wu et al., 2015), 음이항 회귀모형(Negative Binomial Regression Model)(Miaou and Lord, 2003), 유한혼합모형(Finite Mixture Model)(Park et al., 2016), 일반화 선형 및 비선형 모형(Generalized Linear/Nonlinear Model)(Lee et al., 2015) 등이 교통안전 개선사업의 효과를 분석하기 위한 대표적인 방법으로 활용되어 왔다. 그러나 이러한 전통적인 통계기법들은 대부분 평균적인 사고감소효과(Average Treatment Effect, ATE)를 추정하는 데 초점을 두고 있어 대상지별 사고발생 특성이나 정책효과의 이질성을 충분히 반영하지 못하는 한계가 있다. 또한 분석모형의 다양한 가정에 의존하고 있으며, 평균으로의 회귀(Regression-to-the-Mean) 현상이나 교통량 변화와 같은 교란요인(confounding factors)을 충분히 통제하지 못하거나 복잡한 비선형 관계를 설명하는 데에도 한계가 존재한다. 이에 따라 최근에는 단순히 평균적인 효과를 제시하는 수준을 넘어 정책이나 교통안전정책이 어떠한 조건에서 효과를 나타내는지를 규명하고, 다양한 환경특성을 고려한 보다 신뢰성 있는 교통안전 효과평가의 필요성이 점차 강조되고 있다.
교통안전 향상을 위해서는 교통사고 발생의 근본적인 원인을 규명하고, 다양한 안전개선사업의 실질적인 효과를 정확하게 파악하는 것이 무엇보다 중요하다. 이를 위해서는 단순한 통계적 상관관계를 확인하는 수준을 넘어 위험요인과 교통사고 발생 간의 실제 인과관계를 규명하는 접근이 요구된다(Zhang et al., 2022a). 특히 민식이법과 같은 제도적 교통안전 정책의 효과를 객관적으로 평가하기 위해서는 정책 시행 자체가 교통사고 감소에 미친 영향을 교통량 변화, 도로환경 개선, 사회적 교통안전 의식 향상 등 다른 외생적 요인과 명확하게 구분할 필요가 있다. 다시 말해, 교통안전사업의 순수한 효과를 평가하기 위해서는 다양한 교란요인의 영향을 최대한 배제하고 정책 시행에 따른 인과적 효과를 규명하는 과정이 필수적이며(Quddus et al., 2002), 이를 통해 교통안전정책의 실효성을 보다 명확하게 이해할 수 있다. 또한 사고발생 특성과 도로환경의 차이를 고려한 효과평가는 어린이 보호구역의 특성에 적합한 교통안전 개선전략을 수립하는 데 중요한 근거를 제공하며, 궁극적으로 어린이 보호구역의 교통안전 향상과 효율적인 안전시설 투자방향을 제시하는 데 기여할 수 있다.
인과추론 분야에서 잠재결과모형(Potential Outcome Framework), 즉 Neyman-Rubin Causal Model은 가장 널리 활용되는 분석틀 가운데 하나이다(Splawa-Neyman et al., 1990). 이를 기반으로 Doubly Robust 방법(Robins et al., 1995), Inverse Propensity Weighting(Rosenbaum, 1987), Propensity Score Matching(Zhang et al., 2021b) 등 다양한 인과추론 기법이 개발되었다. 이러한 기법들은 도로교통 안전성 평가(Li et al., 2019), 통행행태 분석(Yue et al., 2024), 교통운영 평가(Zhang et al., 2022a) 등 다양한 교통 분야에서 활용되고 있다. 이러한 기법들은 관측 가능한 변수를 이용하여 정책이나 사업의 효과를 추정하는 접근법으로, 관측되지 않은 교란요인이 존재하지 않는다는 가정을 전제로 한다. 그러나 실제 교통안전 분야에서는 사고 발생에 영향을 미치는 모든 교란요인을 완전하게 수집하는 것이 현실적으로 어렵기 때문에, 자료 내에 포함되지 않은 잠재적 정보가 누락변수로 인한 교란편차를 완화하는 데 중요한 역할을 할 수 있다(Li et al., 2024).
최근에는 이러한 한계를 극복하기 위하여 기계학습(Machine Learning)과 인과추론 기법을 결합한 연구가 활발히 수행되고 있으며, 고차원 자료의 분석과 엄격한 모형 가정을 완화하기 위한 새로운 접근방법들이 제안되고 있다(Mannering et al., 2020). 특히 교통안전 분야에서도 기계학습 기반 인과모형을 활용하여 정책 및 안전시설의 처리효과를 추정하려는 연구가 증가하고 있다(Zhang et al., 2022b). 그럼에도 불구하고 민식이법 시행과 같은 어린이 보호구역 안전정책을 대상으로 기계학습 기반 인과추론 기법을 적용하여 정책효과의 이질성(Heterogeneous Treatment Effects, HTE)과 차등효과(Differential Treatment Effects, DTE)를 종합적으로 분석한 연구는 아직 부족한 실정이다. 특히 실제 교통사고 자료를 활용하여 민식이법 시행 이후 어린이 보호구역 교통안전 개선효과를 인과적으로 평가한 연구는 매우 제한적이다.
따라서 본 연구에서는 민식이법 시행에 따른 어린이 보호구역의 교통안전 개선효과를 보다 정교하게 평가하기 위하여 정책효과의 이질성(Heterogeneous Treatment Effects, HTE)을 추정하고, 인과추론 기반의 차등효과 (Differential Treatment Effects, DTE) 분석을 수행하여 어린이 보호구역 특성에 따른 정책효과의 차이를 규명하고자 하였다. 이를 위해 기존 효과평가에서 발생할 수 있는 교란편차를 최소화하고, 민식이법 시행과 교통사고 감소 간의 실질적인 인과관계를 규명하기 위하여 Causal Forest(CF) 모형을 구축하였다. 분석대상은 민식이법 시행 전후의 어린이 보호구역으로 설정하였으며, 시행 이전과 이후의 교통사고 자료를 구축하여 정책효과를 분석하였다. 또한 정책 시행에 따른 평균처리효과(Average Treatment Effect, ATE)를 산정하기 위해 Naïve Before-After 방법과 Empirical Bayes Before-After 방법을 함께 적용하여 비교・분석하였다. 아울러 CF 모형을 활용하여 교통운영 특성 및 도로환경 특성이 HTE와 DTE에 미치는 영향을 분석하고, 민식이법의 효과가 어떠한 조건에서 크게 나타나는지를 규명하였다. 본 연구의 결과는 민식이법 시행에 따른 어린이 보호구역 교통안전 개선효과를 객관적으로 평가하는 동시에, 향후 어린이 보호구역 안전시설 개선사업의 우선순위 설정과 교통안전 정책 수립을 위한 실증적 근거를 제공할 것으로 기대된다.
문헌고찰
1. 교통사고와 도로 기하구조 특성 간 상관관계 연구
교통사고 발생에 영향을 미치는 도로 기하구조 특성에 관한 연구는 다양한 도로 유형을 대상으로 활발하게 수행되어 왔다. 특히 고속도로에서는 진출부의 기하구조(Chen et al., 2009; Lee et al., 2023a), 진출입 연결부 간 이격거리(Zhao et al., 2021), 다중 연결부 구간에서의 사고유형과 사고발생 요인(Yang et al., 2019) 등을 중심으로 교통사고 발생 특성을 규명하기 위한 연구가 수행되었다. 이들 연구에서는 진출입 연결부와 차로 변경이 빈번하게 발생하는 구간에서 인적피해 사고의 발생 가능성이 상대적으로 높게 나타났으며, 연결부가 중첩되는 구간에서는 물적피해 사고가 빈번하게 발생하는 것으로 보고하였다. 또한 이러한 사고는 교통운영 특성뿐만 아니라 도로 기하구조, 교통환경, 차량 및 운전자 특성 등 다양한 요인이 복합적으로 작용하는 것으로 분석되었다 (Lee et al., 2023b; Lee et al., 2024).
비록 이러한 연구는 고속도로를 대상으로 수행되었으나, 도로의 기하구조와 교통운영 특성이 교통사고 발생에 중요한 영향을 미친다는 점은 어린이 보호구역에도 동일하게 적용될 수 있다. 어린이 보호구역은 학교 출입구, 교차로, 횡단보도, 버스정류장 및 이면도로가 밀집한 공간으로 차량과 보행자의 상충이 빈번하게 발생하며, 도로폭, 차로수, 차로 운영방식, 교차로 형태 등 다양한 도로환경 특성이 사고위험에 영향을 미칠 가능성이 높다. 따라서 어린이 보호구역의 교통안전성을 평가하기 위해서는 이러한 도로 기하구조 특성을 함께 고려할 필요가 있다.
어린이보호구역과 학교 주변을 대상으로 한 연구에서도 도로기하구조와 주변 교통환경이 아동 보행사고 위험에 영향을 미치는 것으로 보고되고 있다. Abdel-Aty et al.(2007)은 학교 주변에서 발생한 아동 보행자 및 자전거 사고를 분석한 결과, 다차로・고속도로 구간에서 사고가 상대적으로 빈번하였으며, 차로 수, 중앙분리대 형태 및 제한속도 등이 사고 발생과 관련됨을 확인하였다. Clifton and Kreamer-Fults(2007)는 학교 주변의 진출입구와 회전차로 등 물리적 도로환경이 보행사고 발생 및 심각도와 관련된다고 보고하였다. 또한 Rothman et al.(2017)은 일방통행도로 밀도와 주거용 토지이용 밀도 등 학교 주변 환경이 아동 보행사고 위험과 유의한 관계를 보인다고 제시하였다. 국내의 경우에서도 부산시 초등학교 권역의 아동 보행사고 위험이 교통・토지이용 및 사회경제적 특성에 따라 공간적으로 상이하게 나타났다(Kim et al., 2022). 서울시 어린이보호구역 사고 다발지점 역시 보행환경과 미시적 가로환경 특성에 따라 사고빈도가 달라지는 것으로 분석되었다(Zhang et al., 2024). 이러한 결과는 어린이보호구역의 사고위험이 단일 시설이나 변수에 의해 결정되는 것이 아니라, 차량속도와 교통량, 차로 수, 교차로 및 진출입구, 주변 토지이용과 보행환경이 복합적으로 작용한 결과임을 보여준다.
또한 기존 연구에서는 연결부가 설치된 도로구간이 일반 직선구간보다 사고위험이 높으며, 연결부의 개수가 증가할수록 사고발생 가능성 역시 증가하는 것으로 보고하였다(Li et al., 2023). 아울러 도로 횡단면을 결정하는 주요 요소인 차로수 역시 교통사고 발생과 밀접한 관련이 있는 것으로 알려져 있다. 그러나 차로수와 교통사고의 관계는 연구마다 상반된 결과를 보이고 있다. 일부 연구에서는 차로수가 증가할수록 사고발생 가능성이 감소하는 것으로 보고한 반면(Kononov et al., 2008), 다른 연구에서는 차로수가 증가할수록 차량 간 상충이 증가하여 사고위험이 높아질 수 있다고 보고하였다(Milton and Mannering, 1998). 이러한 결과는 도로 기하구조의 영향이 단일 변수에 의해 결정되기보다는 교통량, 차량속도, 도로기능 및 주변 교통환경과의 복합적인 상호작용에 의해 결정됨을 의미한다.
2. 교통안전 개선효과 평가기법 연구
어린이 보호구역의 교통안전 향상을 위해 시행되는 다양한 정책 및 안전시설의 실효성을 검증하기 위해서는 교통사고 발생빈도 및 사고심각도 감소효과를 객관적으로 평가하는 것이 무엇보다 중요하다. 따라서 교통안전 개선효과를 정확하게 측정할 수 있는 신뢰성 높은 효과평가 기법의 적용이 필수적이며, 이를 위한 다양한 통계적・인과추론적 접근방법이 지속적으로 개발되어 왔다.
전통적인 통계기법으로는 Empirical Bayes(EB) 방법(Hauer et al., 2002), 횡단면 분석(Cross-sectional Method) (Wu et al., 2015), 음이항 회귀모형(Negative Binomial Regression Model)(Miaou and Lord, 2003), 유한혼합모형(Finite Mixture Model)(Park et al., 2016), 일반화선형모형(Generalized Linear Model, GLM)(Lee et al., 2015) 등이 대표적으로 활용되어 왔다. 이러한 방법들은 Before-After 분석을 기반으로 교통안전 개선사업의 효과를 추정하는 데 폭넓게 적용되어 왔다. 또한 최근에는 Propensity Score Matching(Zhang et al., 2021b)과 Interrupted Time Series 분석(Martínez and Contreras, 2020)과 같은 고도화된 통계기법이 적용되어 정책 시행에 영향을 미칠 수 있는 교란요인을 통제하고 시간의 경과에 따른 정책효과를 보다 정교하게 분석하고자 하는 연구가 수행되고 있다.
한편, 최근에는 대용량 자료의 활용이 가능해짐에 따라 기계학습(Machine Learning) 기반 분석기법이 교통안전 분야에도 활발히 도입되고 있다. Random Forest(Wager and Athey, 2018), Support Vector Machine(Imai and Ratkovic, 2013), Neural Network(Chen et al., 2023)와 같은 기계학습 기법은 복잡한 비선형 관계와 다양한 변수 간 상호작용을 효과적으로 반영할 수 있어 기존 통계모형이 설명하기 어려운 교통안전 특성을 보다 정밀하게 분석할 수 있다는 장점을 가진다. 또한 기존 통계모형과 기계학습 모형을 비교한 연구에서는 전통적인 통계기법이 비교적 안정적인 평균 효과를 추정하는 데 강점을 가지는 반면, 기계학습 기반 모형은 보다 높은 예측 정확도와 복잡한 변수 간 상호작용을 효과적으로 설명할 수 있는 것으로 알려져 있다(Mannering et al., 2020).
그러나 교통안전 정책의 효과를 평가하는 과정에서는 실험군(treatment group)과 대조군(control group)이 동일한 특성을 갖도록 구성하는 것이 현실적으로 매우 어렵다. 특히 민식이법과 같이 전국적으로 시행된 제도적 정책의 경우에는 정책 미시행 지역을 대조군으로 설정하기 어렵다. 따라서 대조군의 선정에 따라 정책효과가 달라질 가능성이 존재하며 이는 인과효과 추정에 오차가 발생할 수 있다. 또한 기존 연구의 대부분은 평균처리효과(ATE)를 중심으로 정책효과를 평가하고 있으며, 어린이 보호구역의 교통환경이나 도로특성에 따라 정책효과가 어떻게 달라지는지에 대한 이질성 효과(HTE)와 차등효과(DTE)를 분석한 연구는 아직 미미한 실정이다. 따라서 민식이법 시행효과를 보다 정교하게 평가하기 위해서는 전통적인 Before-After 분석뿐만 아니라 인과추론과 기계학습을 결합한 접근방법을 활용하여 정책효과의 공간적・환경적 이질성을 함께 고려할 필요가 있다. 이러한 접근은 어린이 보호구역의 특성을 반영한 맞춤형 교통안전대책을 수립하고, 정책 효과를 보다 정확하게 평가함으로써 향후 어린이 보호구역 교통안전정책의 개선과 효율적인 안전시설 투자 의사결정을 위한 중요한 근거를 제공할 수 있을 것으로 판단된다.
3. 인과적 추론기법을 이용한 교통안전 분석 연구
최근 교통공학 분야에서 인과추론 기법을 활용하여 정책 및 안전시설의 효과를 보다 객관적으로 평가하려는 연구가 활발히 이루어지고 있다. 하지만 민식이법 시행과 같은 어린이 보호구역 안전정책의 효과를 분석하기 위해 기계학습 기반 인과추론 모형을 적용한 연구는 아직 충분히 이루어지지 못한 실정이다. 따라서 어린이 보호구역의 교통안전 개선효과를 보다 정교하게 규명하고 정책 의사결정의 신뢰성을 향상시키기 위해서는 기계학습 기반 인과추론 기법의 활용 가능성을 검토할 필요가 있다.
교통안전 분야에서 수행된 대부분의 선행연구는 Propensity Score Matching(Zhang et al., 2021b), Doubly Robust(Li et al., 2024)와 같은 전통적인 인과추론 기법을 활용하여 교통안전 정책이나 교통운영 관리방안의 효과를 평가하였다. 또한 Zhang et al.(2021a)은 Generalized Random Forest 모형을 적용하여 과속단속카메라 설치에 따른 도로교통 안전수준을 평가하였으며, 지점별 교통사고 자료와 단속카메라 설치자료를 결합하여 이질성 효과(HTE)를 추정하였다. Liu et al.(2022)은 Double Machine Learning 기법을 이용하여 지역별 승・하차 공간이 차량 주행속도에 미치는 평균 인과효과를 분석하였으며, 공간적・시간적 특성을 함께 고려함으로써 교통혼잡의 영향을 보다 효과적으로 설명하였다. 이와 함께 Causal Forest(CF)는 교통안전 분야에서 정책 및 시설개선 효과의 이질성을 체계적으로 규명할 수 있는 대표적인 기계학습 기반 인과추론 기법으로 활용되고 있으며, 처리효과의 이질성을 안정적으로 추정할 수 있다는 장점을 가진다.
그러나 기존 연구들은 주로 특정 교통안전시설이나 개별 교통운영 정책을 대상으로 수행되었으며, 전국적으로 시행된 제도적 교통안전 정책인 민식이법을 대상으로 기계학습 기반 인과추론 기법을 적용한 연구는 제한적이다. 특히 어린이 보호구역은 도로기하구조, 교통량, 차량속도, 보행환경 및 주변 토지이용 등 다양한 요인이 복합적으로 작용하는 공간임에도 불구하고, 이러한 공간적・환경적 특성을 고려하여 민식이법 시행효과의 이질성과 차등효과를 분석한 연구는 부족한 실정이다. 따라서 어린이 보호구역의 교통안전 개선효과를 보다 정확하게 평가하기 위해서는 Causal Forest를 활용하여 평균처리효과(ATE)뿐만 아니라 이질성 효과(HTE)와 차등효과(DTE)를 함께 추정함으로써 정책효과의 공간적・환경적 차이를 종합적으로 분석할 필요가 있다.
4. 본 연구의 차별성
본 연구는 기존 어린이 보호구역 및 교통안전 효과평가 연구와 비교하여 다음과 같은 차별성을 갖는다.
첫째, 고해상도 교통자료를 활용하여 정책효과 분석의 정밀성을 향상시켰다. 고해상도 교통자료는 어린이 보호구역 반경 200m를 공간적 분석단위로 설정하여 도로기하구조, 교통운영 특성 및 안전시설 현황을 지점 단위에서 직접 구축한 고해상도의 공간자료를 의미한다. 이는 행정구역 단위 또는 광역 집계자료를 활용한 기존 연구와 달리, 대상지의 미시적 도로환경 특성을 보다 정밀하게 반영할 수 있다는 특징이 있다. 이를 통해 민식이법 시행 전후 교통환경 변화를 보다 정밀하게 반영하고, 정책효과 추정 과정에서 발생할 수 있는 외생적 영향을 최소화하였다.
둘째, 기존 Before–After 분석을 머신러닝 기반 인과추론 기법으로 확장하여 정책효과 추정의 신뢰성을 향상시켰다. 기존의 교통안전 효과평가는 주로 Naïve Before–After 방법이나 Empirical Bayes(EB) 방법을 이용하여 평균적인 사고 감소효과를 평가하였다. 그러나 이러한 방법은 평균적인 정책효과 산정에 초점을 두고 있어 개별 대상지의 특성을 충분히 반영하지 못하는 한계가 있다. 이에 본 연구에서는 Naïve 및 EB 방법과 함께 Causal Forest(CF)를 적용하여 평균처리효과(ATE)를 추정하고, 교통량・통행속도・차로 수 등 다양한 공변량을 비모수적으로 학습함으로써 정책효과 추정의 정확성과 신뢰성을 향상시켰다.
셋째, 평균적인 정책효과를 넘어 어린이 보호구역별 이질적 정책효과를 규명하고 정책 적용 우선순위를 제시하였다. 기존 연구는 정책 시행 여부에 따른 평균적인 안전개선효과를 제시하는 데 그친 반면, 본 연구에서는 Causal Forest 기반의 이질적 처리효과(HTE)와 변수별 차등 처리효과(DTE)를 분석하여 민식이법의 효과가 어떠한 어린이 보호구역에서 크게 나타나는지를 규명하였다. 이를 통해 어린이 보호구역별 사고 감소효과를 정량적으로 비교하고, 교통량・통행속도 및 도로 기하구조 등 정책효과를 결정하는 주요 요인을 도출하였다. 이러한 접근은 향후 어린이 보호구역 개선사업의 우선순위 설정과 맞춤형 교통안전 정책 수립을 위한 실증적 근거를 제공할 것으로 기대된다.
실측 데이터 수집
1. 대상지 선정 및 데이터 구축
본 연구에서는 민식이법 시행에 따라 어린이 보호구역에서 이루어진 제도적・물리적 안전강화를 포괄하는 정책의 효과를 분석하였다. 따라서 추정된 효과는 시설개선과 처벌강화가 복합적으로 반영된 종합적 정책효과로 해석할 수 있다. 이에 실험군 30개소와 대조군 30개소를 선정하였다. 분석대상은 서울특별시를 중심으로 하되 서울시 경계와 인접한 지역을 포함한 어린이 보호구역을 대상으로 하였으며, 공간적 편차를 최소화하기 위해 서울시 전역의 자치구를 중심으로 표본을 구축하였다. Figure 1은 대상지의 공간 분포를 나타낸다.
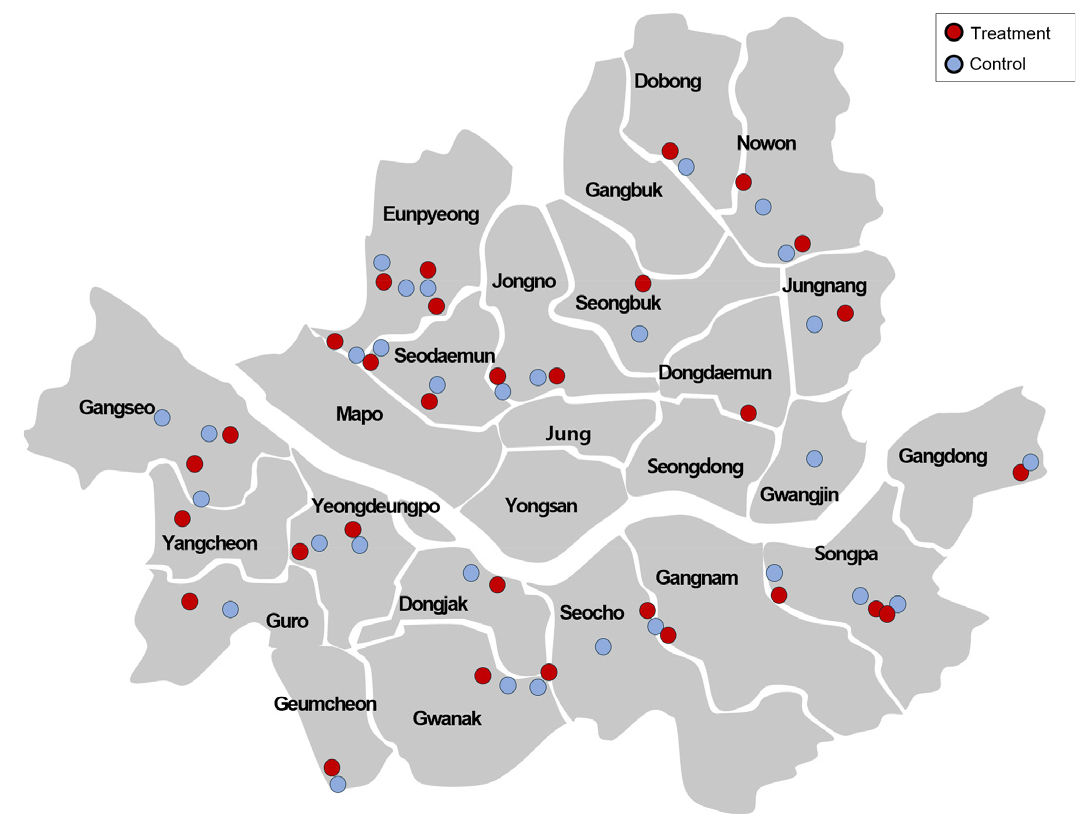
실험군과 대조군의 선정 절차는 Table 1과 같이 제시된다. 실험군은 민식이법 시행 이후 교통안전시설이 설치・개선된 어린이 보호구역으로 구성하였다. 대조군의 경우, 민식이법 시행 이후 어린이 보호구역의 안전시설 개선이 전국적으로 확대되어 시설개선이 이루어지지 않은 비교 가능한 어린이 보호구역을 확보하기 어려웠다. 이에, 대조군은 각 실험군과 동일한 자치구 내에서 공간적으로 인접한 일반도로를 대상으로 선정하였다. 동일 자치구 내 후보지를 활용함으로써 토지이용, 생활권 및 지역적 교통 특성의 차이를 최소화하고자 하였으며, 실험군과 가까운 지점을 우선적으로 검토하여 교통량과 평균 통행속도가 유사한 구간을 선정하였다. 이후 차로 수와 교차로 형태를 추가로 확인하여 도로기하구조가 유사한 일반도로를 각 실험군에 대응되는 대조군으로 최종 선정하였다. 이러한 절차를 통해 지역 및 교통환경의 차이를 최소화하면서 어린이보호구역 지정 및 정책 적용 여부가 두 집단의 주요 차이로 작용하도록 하였다. 또한 연현초등학교는 서울시 인접 지역에 위치하여 공간적 연속성을 고려해 분석 대상에 포함하였다.
시간적 범위는 민식이법이 시행된 2020년을 기준으로 시행 이전과 시행 이후로 구분하였다. 시행 이전 기간은 2017년과 2019년, 시행 이후 기간은 정책 효과가 안정적으로 반영된 2022년과 2024년으로 설정하였다. 정책 시행 초기인 2020년과 2021년은 제도 정착 및 안전시설 설치가 단계적으로 이루어진 과도기이며, 코로나19로 인한 통행패턴 변화가 발생한 시기라는 점을 고려하여 분석에서 제외하였다. 또한 2018년과 2023년은 자료 확보가 어려워 분석에 포함하지 못하였다.
Table 1.
Selection procedure for treatment and control sites
분석에 활용한 자료는 각 지점을 중심으로 200m 반경 내 교통사고 발생건수, 연평균 일교통량(AADT), 평균 통행속도, 차로 수, 그리고 무인단속카메라 설치 현황으로 구성하였다. 차로 수는 각 대상지 200m 반경 내에 포함되는 모든 도로 링크를 대상으로 구축하였으며, 무인단속카메라 수는 대상지 단위(30개소)로 구축하였다. 또한 Causal Forest 분석은 실험군과 대조군(총 60개소)의 4개 연도(2017, 2019, 2022, 2024)를 결합한 총 240개 관측치를 이용하였다. 교통사고 자료는 대상지별 사고발생 건수를 집계하여 종속변수로 활용하였으며, 교통량과 평균 통행속도는 교통운영 특성을 반영하는 변수로 구축하였다. 또한 차로 수는 도로 기하구조 특성을 나타내는 변수로, 무인단속카메라 수는 민식이법 시행에 따른 안전시설 개선효과를 반영하는 변수로 활용하였다.
2. 종속변수
종속변수는 서울특별시 어린이 보호구역에서 발생한 교통사고 자료 TAAS를 이용하여 구축하였다. 본 연구는 어린이 보호구역의 안전시설 강화가 보호구역 전반의 교통안전성에 미치는 영향을 평가하는 것을 목적으로 하므로, 종속변수는 특정 사고유형이 아닌 보호구역 내 전체 교통사고 건수로 설정하였다. Figure 2는 서울시 행정구역별 어린이 보호구역의 연평균 교통사고 발생건수를 나타낸 것이다. 강남구, 서초구, 동작구 및 강서구 등 주요 간선도로와 상업・업무시설이 밀집한 지역에서 상대적으로 높은 사고 발생 수준이 나타난 것을 확인하였다. 반면 도봉구, 강북구, 용산구 및 성동구 등은 비교적 낮은 사고 발생 수준을 보였다. 이는 어린이 보호구역의 교통사고 발생이 민식이법 시행 여부뿐만 아니라 지역별 교통량, 도로 기하구조, 토지이용 특성 및 보행활동 등 다양한 교통환경 요인의 영향을 받을 수 있음을 나타낸다.
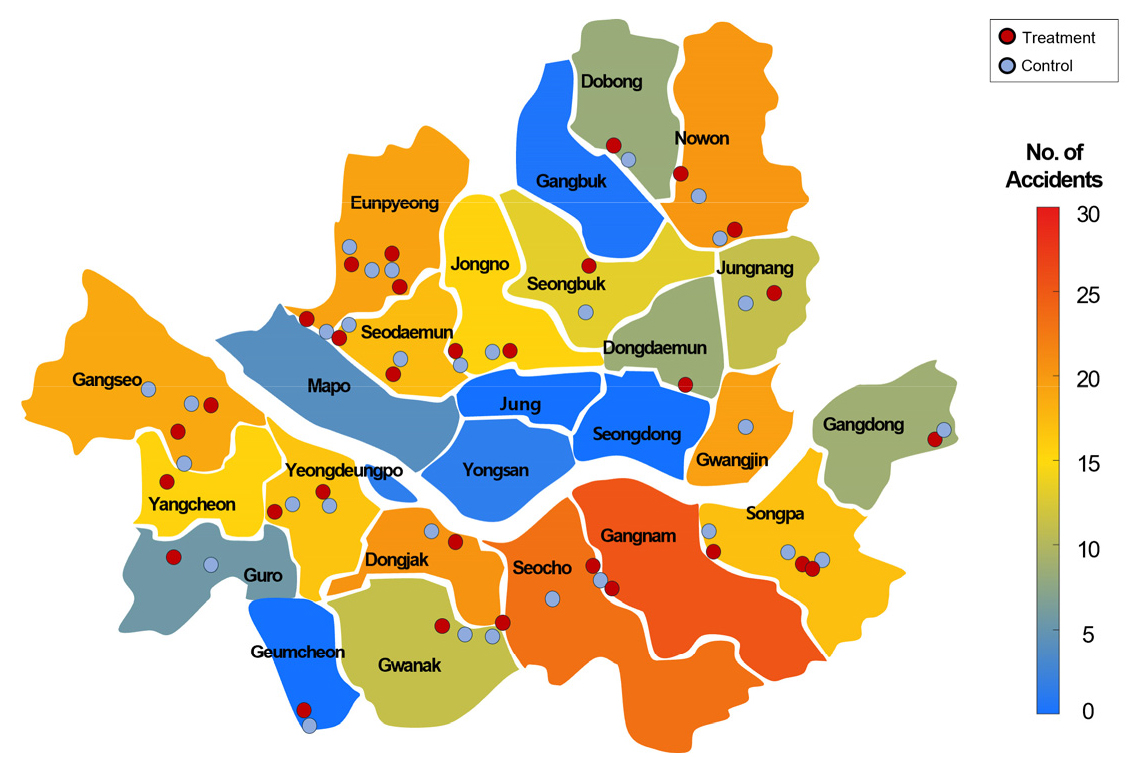
Table 2는 실험군과 대조군의 연도별 사고건수를 나타낸 것이다. 실험군에서는 정책 시행 이전인 2017년과 2019년에 각각 428건, 424건의 사고가 발생하였으며, 시행 이후에는 373건, 347건으로 감소하는 경향을 보였다. 대조군에서도 2017년 510건, 2019년 536건에서 2022년 467건, 2024년 424건으로 감소하는 추세가 확인되었다. 그러나 이러한 단순 비교만으로는 교통량 변화, 도로환경 개선, 사회적 교통안전 인식 변화 등 외생적 요인의 영향을 배제하기 어렵다. 따라서 본 연구에서는 단순한 사고건수 비교에 그치지 않고, Before-After 분석과 Causal Forest 기반 인과추론 기법을 적용하여 민식이법 시행에 따른 순수한 정책효과를 추정하고자 하였다.
Table 2.
Treatment group and control group information
| Group | Period | Year | Number of accidents |
| Treatment group | Before | 2017 | 428 |
| Before | 2019 | 424 | |
| After | 2022 | 373 | |
| After | 2024 | 347 | |
| Control group | - | 2017 | 510 |
| - | 2019 | 536 | |
| - | 2022 | 467 | |
| - | 2024 | 424 |
3. 독립변수
본 연구에서 독립변수는 평균 통행속도, 연평균 일교통량, 차로 수, 무인단속카메라 수로 구성하였다.
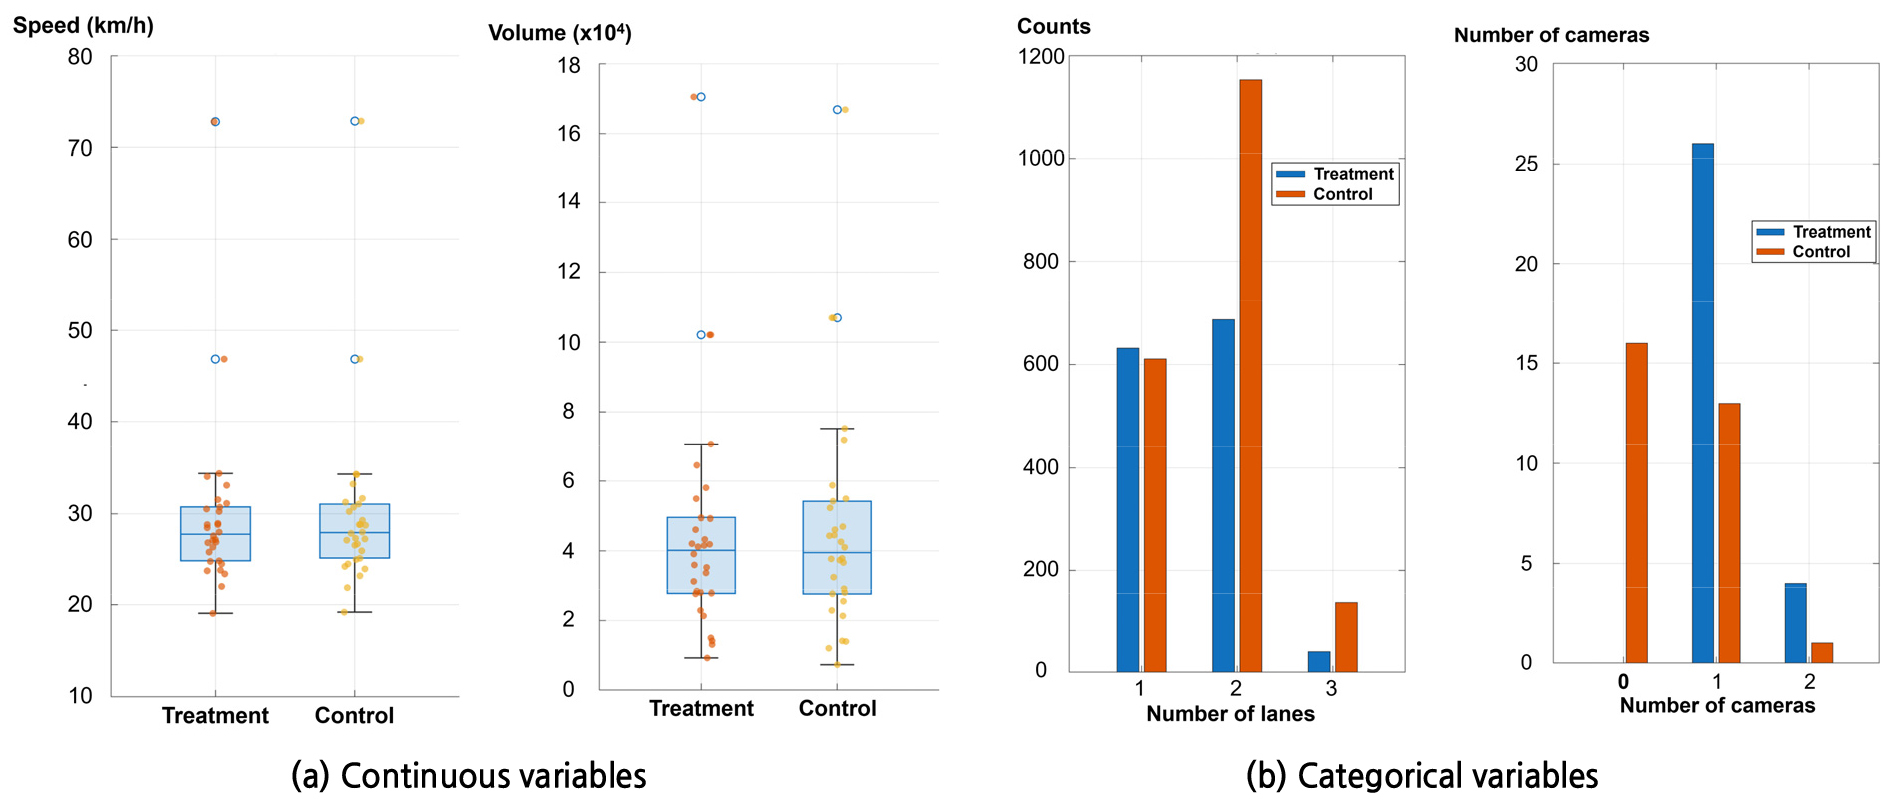
Table 3과 Figure 3(a)는 연속형 변수인 평균 통행속도와 교통량에 대한 기술통계를 나타낸 것이다. 평균 통행속도의 경우 시행 전 실험군은 평균 29.75km/h, 시행 후 실험군은 28.50km/h로 나타났으며, 대조군은 전체 기간 평균 29.87km/h로 관측되었다. 연평균 일교통량은 시행 전 실험군이 평균 45,344veh/day, 시행 후 실험군이 37,587veh/day, 대조군이 46,586veh/day로 나타났다. 사고건수는 시행 전 실험군이 평균 14.2건, 시행 후 실험군이 12.0건, 대조군이 16.14건으로 나타나 시행 후 실험군에서 사고건수가 감소하는 경향을 확인할 수 있었다.
Table 3.
Data description of continuous variables
Table 4와 Figure 3(b)는 범주형 변수인 차로 수와 무인단속카메라 수의 분포를 제시한 것이다. 차로 수는 시행 전・후 실험군 모두 2차선 도로가 51%로 가장 높은 비율을 차지하였으며, 1차선과 3차선은 각각 46%와 3%로 동일한 분포를 보였다. 대조군 역시 2차선 도로가 61%로 가장 높은 비율을 나타냈으며, 1차선과 3차선은 각각 32%와 7%로 나타났다. 무인단속카메라는 시행 전 실험군에서 미설치 구간이 60%, 1대 설치 구간이 27%, 2대 설치 구간이 13%였으나, 시행 후에는 미설치 구간이 0%로 감소하고 1대 설치 구간이 90%, 2대 설치 구간이 10%로 변화하였다. 대조군은 미설치 53%, 1대 설치 43%, 2대 설치 3%의 분포를 보였다. 이는 민식이법 시행 이후 실험군을 중심으로 무인단속카메라 설치가 확대되었음을 보여주며, 해당 변수는 Causal Forest 모형의 공변량으로 포함하여 정책효과 추정 과정에서 함께 고려하였다.
Table 4.
Data description of categorical independent variables
대조군 선정의 적절성과 실험군・대조군 간 비교가능성을 확인하기 위해, 정책 시행 이전 시기의 자료를 대상으로 통계검정을 Table 5와 같이 시행하였다. 연속형 변수에 대한 독립표본 t-test 결과, 로그 변환 교통량은 실험군 평균 10.484, 대조군 평균 10.499로 나타났으며, 두 집단 간 차이는 통계적으로 유의하지 않았다(t = -1.183, df = 29, p = 0.246). 평균 통행속도 역시 실험군 29.75km/h, 대조군 29.87km/h로 유사하게 나타났으며, 통계적으로 유의한 차이는 확인되지 않았다(t = -1.407, df = 29, p = 0.193).
범주형 변수의 경우, 차로 수 분포에 대한 Cramer’s V는 0.160으로 집단과 차로 수 간 연관성의 크기는 작은 수준으로 나타났다. 다만 카이제곱 검정에서는 두 집단의 차로 수 분포에 통계적으로 유의한 차이가 확인되었다( = 82.998, df = 2, p < 0.001). 무인단속카메라 수 분포에 대한 Cramer’s V는 0.228로 연관성의 크기가 크지 않았으며, 카이제곱 검정에서도 두 집단 간 분포 차이는 통계적으로 유의하지 않았다( = 3.108, df = 2, p = 0.211).
Table 5.
Balance test results between treatment and control groups in the before period
이상의 결과를 종합하면, 교통량과 평균 통행속도, 무인단속카메라 수에서는 두 집단 간 유의한 차이가 확인되지 않았으며, 차로 수의 경우 통계적으로 유의한 분포 차이가 존재하였으나 그 효과크기는 작은 수준으로 나타났다. 따라서 관측 가능한 주요 교통운영 및 도로환경 특성 측면에서 두 집단의 차이는 전반적으로 제한적인 것으로 판단된다.
연구 방법론
1. Naïve Before-and-After Method
단순 전・후 비교법(Naïve Before-and-After Method)은 교통안전 정책이나 안전시설 개선사업의 효과를 평가하기 위한 가장 기본적인 접근방법으로, 정책 시행 이전과 이후의 관측 사고수를 직접 비교하여 사고감소 효과를 추정하는 방법이다(Hauer, 1997). 이는 계산이 간단하고 결과의 해석이 직관적이므로 교통안전 개선사업의 초기 효과를 파악하거나 다른 평가기법과 비교하기 위한 기준선 분석으로 널리 활용되고 있다(Hauer et al., 2002). Naïve Method를 적용하기 위한 수식은 다음과 같이 제시된다.
Equation 1은 시행 이전과 시행 이후의 평균 사고건수를 의미한다. 와 는 각각 시행 이전과 이후의 평균 사고건수이며, 는 대상지 에서 관측된 사고건수, 은 분석대상 지점의 수를 의미한다. Equation 2는 시행 전・후 평균 사고건수의 차이를 이용하여 사고 변화량을 산정한 것이다. < 0이면 시행 이후 평균 사고건수가 감소하였음을 의미하며, > 0이면 사고건수가 증가하였음을 의미한다. Equations 3 and 4는 교통안전 개선효과를 나타내는 지표이다. Equation 3은 시행 전・후 평균 사고건수의 비율인 사고보정계수(Crash Modification Factor, CMF)를 나타내며, 정책 시행에 따른 상대적인 사고변화를 나타내는 지표이다. CMF는 1보다 작으면 정책 시행 이후 사고가 감소한 것을 의미하고 1보다 크면 사고가 증가한 것으로 해석한다. Equation 4는 CMF를 이용한 교통안전 개선효과(Safety Effectiveness, SE)를 나타낸다.
Naïve Before-and-After 방법은 정책 시행 전・후의 사고변화를 직관적으로 파악할 수 있다는 장점이 있으나, 정책 시행과 동시에 발생하는 교통량 변화, 도로환경 개선, 차량 성능 향상 및 사회・경제적 변화 등 다양한 외생요인을 고려하지 못한다. 또한 사고가 일시적으로 증가한 이후 자연스럽게 평균 수준으로 회귀하는 평균으로의 회귀(Regression-to-the-Mean) 현상을 정책효과로 오인할 가능성이 존재한다(Hauer et al., 2002). 따라서 본 연구에서는 Naïve Before-and-After 방법을 민식이법 시행에 따른 교통사고 변화의 기초적인 비교지표로 활용하고, 이후 Empirical Bayes(EB) 방법 및 Causal Forest(CF) 기반 인과추론 분석과 비교하여 각 방법론의 효과 추정 차이를 검토하였다.
2. Empirical Bayes Method
Empirical Bayes(EB) 방법은 교통안전 개선사업의 효과를 평가하기 위해 가장 널리 활용되는 Before-and-After 분석기법으로, 단순 전후 비교(Naïve) 방법의 한계인 평균으로의 회귀(Regression-to-the-Mean) 현상과 교통량 변화, 도로환경 변화 등 외생적 요인의 영향을 보정할 수 있다는 장점을 가진다(Hauer, 1997; Hauer et al., 2002). EB 방법은 실험군의 관측 사고자료뿐만 아니라 유사한 특성을 갖는 대조군의 사고자료를 함께 활용하여 정책이 시행되지 않았을 경우의 기대 사고건수를 추정한 후, 이를 시행 이후 실제 관측 사고건수와 비교함으로써 정책의 순수한 효과를 평가한다.
본 연구에서는 대조군 일반도로 자료를 이용하여 안전성능점수(Safety Performance Function, SPF)을 구축하였다. SPF는 교통사고 발생건수를 종속변수로 하고, 교통량, 평균 통행속도, 차로 수 및 무인단속카메라 설치 여부 등을 독립변수로 설정하였다. SPF는 다음과 같이 정의된다.
여기서 는 지점 의 예측 사고건수이며, 는 절편, 는 지점 의 독립변수 에 대한 계수를 의미한다. 여기서 는 교통량, 평균 통행속도, 차로 수 및 무인단속카메라 개수를 나타낸다.
다음으로 SPF를 통해 산정된 시행 이전 예측 사고건수와 실제 관측 사고건수를 결합하여 시행 이전의 기대 사고건수를 산정하였다. EB 방법은 예측값과 실제 관측값을 가중평균하여 기대 사고건수를 추정하며, 이는 다음 식과 같다.
여기서 는 시행 이전 기대 사고건수, 는 SPF로부터 예측된 시행 이전 사고건수, 는 시행 이전 실제 관측 사고건수를 의미한다. 또한 는 Empirical Bayes 가중치로서 SPF의 예측값과 실제 사고자료의 신뢰도를 반영하여 두 정보를 적절한 비율로 결합하는 역할을 수행한다.
시행 이후 정책이 시행되지 않았을 경우의 기대 사고건수는 시행 전・후 교통량 변화 및 분석기간 차이를 반영하기 위한 조정계수를 적용하여 다음과 같이 산정하였다.
여기서 는 정책이 시행되지 않았을 경우 예상되는 시행 이후의 기대 사고건수이며, 는 시행 전・후 SPF 예측값의 비율을 이용하여 산정한 조정계수로, 교통량 및 분석기간 변화에 따른 사고발생 수준을 보정하기 위한 계수이다.
민식이법 시행에 따른 교통안전 개선효과는 시행 이후 실제 관측 사고건수와 정책이 시행되지 않았을 경우의 기대 사고건수를 비교하여 사고보정계수(CMF)를 산정하였다.
여기서 는 시행 이후 실제 관측 사고건수이며, 는 정책이 시행되지 않았을 경우의 기대 사고건수를 의미한다. CMF는 정책 시행 이후 사고발생 수준의 상대적 변화를 나타내는 대표적인 효과지표로, CMF가 1보다 작은 경우에는 정책 시행 이후 교통사고가 감소하였음을 의미하며, 1보다 큰 경우에는 사고가 증가한 것으로 해석한다.
교통안전 개선효과(SE)는 CMF와 동일한 개념으로, 백분율로 환산한 지표로서 다음과 같이 계산하였다.
여기서 가 양(+)의 값을 가지면 민식이법 시행 이후 교통안전이 개선되었음을 의미하며, 값이 클수록 사고감소 효과가 큰 것으로 해석한다.
3. Causal Forest Method
Causal Forest(CF)는 Decision Tree를 기반으로 하는 Random Forest를 인과추론 문제로 확장한 기계학습 기반 방법론으로, 공변량에 따른 처리효과의 이질성(HTE)을 비모수적으로 추정하는 알고리즘이다(Wager and Athey, 2018). Decision Tree는 공변량의 분할 기준에 따라 자료를 반복적으로 분할하여 동일한 특성을 갖는 리프노드(Leaf Node)를 생성하는 지도학습 기법이다. Random Forest는 다수의 Decision Tree를 결합하여 예측의 안정성과 일반화 성능을 향상시키는 앙상블(Ensemble) 기법이다. Causal Forest(CF)는 이러한 Random Forest를 인과추론에 적용하여 실험군과 대조군 간 처리효과가 가장 잘 구분되도록 트리를 반복적으로 생성하고, 각 리프노드에서 처리효과를 추정함으로써 평균적인 정책효과뿐만 아니라 관측지점별 정책효과를 추정할 수 있다. 또한 Honest Tree 구조를 적용하여 트리 생성에 사용하는 자료와 처리효과를 추정하는 자료를 분리함으로써 과적합을 방지하고 추정치의 일관성을 확보한다(Wager and Athey, 2018).
본 연구에서는 잠재결과모형을 기반으로 민식이법 시행이 각 어린이 보호구역의 교통사고에 미치는 처리효과를 추정하였다. 조건부 평균처리효과(Conditional Average Treatment Effect, CATE)는 다음과 같이 정의된다.
여기서 은 민식이법이 시행된 경우의 잠재 사고건수, 은 정책이 시행되지 않았을 경우의 잠재 사고건수이며, 는 교통량, 평균 통행속도, 차로 수 및 무인단속카메라 설치 여부 등 지점 의 공변량을 의미한다. Causal Forest(CF)는 다수의 트리를 생성한 후 각 트리에서 추정된 처리효과를 평균하여 최종적인 CATE를 산정한다.
학습이 완료된 Causal Forest에서는 각 관측치를 하나의 리프노드에 할당하고, 동일한 리프노드에 속한 처리군과 대조군의 평균 결과를 비교하여 이질적 처리효과(HTE)를 추정한다.
여기서 은 하나의 리프노드를 의미하며, 과 는 각각 해당 리프노드에 포함된 처리군과 대조군의 관측치 수를 의미한다. 이후 Causal Forest(CF)는 다수의 Decision Tree에서 추정된 리프노드 처리효과를 평균하여 각 관측지점의 최종 HTE를 산정한다.
여기서 는 생성된 Decision Tree의 개수이며, 는 지점 i에서의 최종 HTE 추정치를 의미한다. 본 연구에서는 HTE 추정 이후 잔차를 이용하여 차등 처리효과(DTE)를 추가적으로 분석하였다.
먼저 실제 사고건수와 추정된 처리효과의 차이를 이용하여 잔차를 계산하였다. 이후 동일한 리프노드 내에서 실험군과 대조군의 평균 잔차 차이를 이용하여 DTE를 산정하였다. DTE는 HTE에서 설명되지 않은 잔여 처리효과를 분석함으로써 동일한 공변량 특성을 갖는 집단 내에서도 정책효과가 어떻게 달라지는지를 파악할 수 있다.
CF를 통해 추정된 처리효과를 이용하여 정책이 시행되지 않았을 경우의 기대 사고건수를 산정하고, 이를 이용하여 사고보정계수(CMF)를 다음과 같이 계산하였다.
여기서 는 정책이 시행되지 않았을 경우의 기대 사고건수를 의미한다. 전체 분석대상의 평균 CMF는 각 관측지점의 CMF를 평균하여 산정하였으며, 교통안전 개선효과(SE)는 다음과 같이 계산하였다. 여기서 <1이면 민식이법 시행 이후 교통사고가 감소하였음을 의미하며, >1이면 사고가 증가한 것으로 해석한다. 또한 가 양(+)의 값을 가질수록 민식이법의 교통안전 개선효과가 큰 것으로 판단한다.
처리효과 추정의 일반화 성능을 확보하기 위하여 학습 과정에서는 Out-of-Bag(OOB) 기법을 적용하였으며, 각 의사결정나무는 Bootstrap 표본을 이용하여 독립적으로 학습하였다. CF 모형은 MATLAB 환경에서 구현하였으며, 총 240개의 관측치를 이용하여 학습하였다. 데이터셋은 실험군 30개소와 대조군 30개소를 대상으로 민식이법 시행 전・후 4개 연도의 자료를 구축하여 구성하였다.
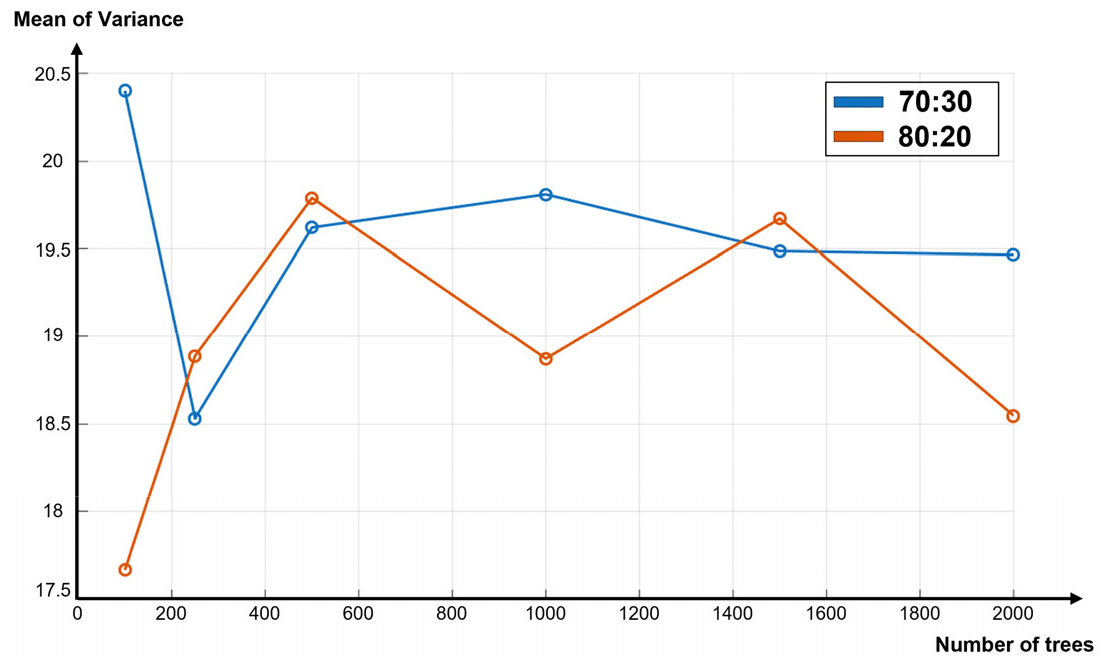
모형의 일반화 성능을 검증하기 위하여 학습용과 검증용 자료를 각각 70:30과 80:20 비율로 분할한 두 가지 학습 시나리오를 구성하였다. 또한 의사결정나무(Tree)의 수가 처리효과 추정의 안정성에 미치는 영향을 분석하기 위하여 100, 250, 500, 1,000, 1,500, 2,000개의 나무를 생성한 CF 모형을 각각 구축하였다. 모형의 성능은 처리효과 추정치의 평균분산을 이용하여 평가하였고(Zhang et al., 2022b), 값이 낮을수록 추정치의 안정성이 높은 것으로 판단하였다.
Figure 4는 학습자료 분할비율과 의사결정나무 개수에 따른 평균분산 변화를 나타낸 것이다. 두 학습 시나리오 모두 의사결정나무의 개수가 증가함에 따라 평균분산의 변동폭이 점차 감소하는 경향을 보였으며, 약 1,500~2,000개 이상의 의사결정나무를 적용한 이후에는 평균분산이 비교적 일정한 수준으로 수렴하였다. 이는 충분한 수의 의사결정나무가 생성될 경우 개별 트리의 무작위성이 평균화되어 처리효과 추정의 분산이 안정화됨을 의미한다(Wager and Athey, 2018). 반면 의사결정나무의 개수가 적은 경우에는 학습자료의 무작위 추출에 따른 영향으로 평균분산의 변동폭이 상대적으로 크게 나타났으며, 학습자료 분할비율에 따라서도 일부 차이가 확인되었다. 본 연구에서는 두 학습 시나리오 모두에서 처리효과 추정의 안정성이 확보되는 구간인 2,000개의 의사결정나무를 최종 하이퍼파라미터로 선정하여 이후의 Causal Forest 분석에 적용하였다.
분석결과
1. 평균 처리효과(ATE) 분석결과
본 연구에서는 민식이법 시행에 따른 교통안전 개선효과를 정량적으로 평가하기 위하여 Naïve 방법, EB 방법 및 CF 방법을 적용하여 평균처리효과(ATE)를 비교하였다. 또한 각 방법론에서 산정된 사고보정계수(CMF), 교통안전 개선효과(SE), 평균처리효과(ATE), 표준오차(Standard Error) 및 ATE의 표준편차(Standard Deviation)를 비교하였다.
Table 6는 세 가지 방법론의 분석 결과를 나타낸 것이다. Naïve 방법은 CMF가 0.85로 나타나 약 15.4%의 사고 감소효과를 보였으며, EB 방법은 CMF가 0.91로 추정되어 약 9.0%의 안전 개선효과를 나타냈다. 반면, CF 방법은 CMF가 0.80으로 가장 낮게 추정되었으며, 이에 따른 안전 개선효과는 20.3%로 나타났다. 이는 공변량을 고려한 비모수적 인과추론을 통해 민식이법 시행에 따른 평균적인 사고 감소효과가 다른 두 방법보다 크게 추정되었음을 의미한다. 특히 CF는 교통량, 평균 통행속도, 차로 수 및 무인단속카메라 수와 같은 공변량 간의 비선형 관계와 상호작용을 동시에 고려하여 처리효과를 추정하기 때문에, 단순 평균 비교나 회귀 기반 방법에서 반영하기 어려운 이질적인 정책효과를 보다 효과적으로 포착한 것으로 판단된다.
평균처리효과(ATE)를 비교한 결과에서도 동일한 경향이 확인되었다. Naïve 방법과 EB 방법의 ATE는 각각 −4.40건/년, −2.29건/년으로 추정된 반면, CF 방법에서는 −6.12건/년으로 나타나 세 방법 중 가장 큰 사고 감소효과를 보였다. 음(-)의 ATE는 정책 시행 이후 사고 발생이 감소하였음을 의미하므로, CF 방법이 민식이법 시행에 따른 평균적인 사고 감소효과를 가장 크게 추정한 것으로 해석할 수 있다. 이는 민식이법의 효과가 모든 어린이 보호구역에서 동일하게 나타나는 것이 아니라, 도로 기하구조와 교통운영 특성에 따라 서로 다르게 나타날 수 있음을 나타내며, 평균효과만으로는 정책효과를 충분히 설명하기 어렵다는 점을 보여준다.
Table 6.
Model comparison
| Method | Observed after |
Expected after (no treatment) | CMF |
Safety Effectiveness (SE) | ATE | Std. Err. | SD of ATE |
| Naïve | 720 | 852* | 0.85 | 15.4% | -4.40 | 1.62 | 8.87 |
| EB | 720 | 791 | 0.91 | 9.0% | -2.29 | 1.53 | 8.38 |
| CF | 720 | 903 | 0.80 | 20.3% | -6.12 | 0.44 | 2.38 |
처리효과 추정의 안정성을 나타내는 표준오차와 표준편차에서도 CF 방법의 우수성이 확인되었다. CF 방법의 표준오차는 0.44로 Naïve 방법(1.62)과 EB 방법(1.53)에 비해 현저히 낮게 나타났으며, ATE의 표준편차 또한 2.38로 가장 작은 값을 보였다. 이는 CF가 개별 관측치의 공변량 특성을 고려하여 처리효과를 추정함으로써 추정값의 변동성을 효과적으로 감소시켰음을 의미한다. 특히 CF 방법은 Naïve 방법 대비 ATE의 표준편차를 약 73.2%, EB 방법 대비 약 71.6% 감소시켜 보다 안정적인 시행효과 추정이 가능함을 확인하였다.
Naïve 방법은 정책 시행 전・후의 사고 변화를 직관적으로 비교할 수 있다는 장점이 있으나 평균으로의 회귀(Regression-to-the-Mean)와 외생적 교란요인을 충분히 고려하지 못한다. EB 방법은 이러한 한계를 일부 보완하여 보다 합리적인 평균효과를 추정할 수 있으나, 처리효과의 공간적 이질성을 반영하지 못한다는 제약이 있다. 반면, CF 방법은 공변량의 비선형성과 복잡한 상호작용을 고려하여 평균처리효과(ATE) 뿐만 아니라 개별 어린이 보호구역의 특성에 따른 처리효과를 함께 추정할 수 있으며, 가장 낮은 표준오차와 표준편차를 보여 추정의 안정성이 가장 우수한 것으로 나타났다. 따라서 CF는 민식이법과 같은 교통안전 정책의 평균적인 효과를 평가하는 동시에, 정책효과가 크게 나타나는 구간과 상대적으로 효과가 제한적인 구간을 구분할 수 있다는 점에서 기존 방법보다 높은 활용 가능성이 있다.
Table 7과 Table 8은 EB 분석의 신뢰성을 검토하기 위하여 대조군 자료를 기반으로 추정한 SPF의 회귀계수, 과산포계수, 적합도 및 예측성능을 추가적으로 검토한 것이다. SPF는 로그연결함수를 갖는 Poisson GLM으로 구축하였으며, 독립변수로 ln(AADT), 평균 통행속도, 차로 수, 무인단속카메라 수 및 시행 후 기간 지시변수를 포함하였다. 추정 결과, 시행 후 기간 지시변수는 음(-)의 계수를 보였으며 통계적으로 유의하였다. 과산포계수 α는 0.202, Pearson dispersion φ는 4.408로 나타나 사고자료에 일정 수준의 과산포가 존재함을 확인하였다. 대조군 자료에 대한 예측성능은 RMSE 8.333, MAE 6.585로 나타났으며, 예측 총사고수와 관측 총사고수의 비율은 1.000으로 확인되었다. 또한 SPF를 실험군의 시행 전 자료에 적용한 결과 예측/관측 사고수 비율은 1.215로 나타나 일반도로 자료를 이용한 어린이보호구역 기대사고수 추정에는 일부 불확실성이 존재하나, 평균으로의 회귀 보정을 위한 기준모형으로 활용 가능한 수준으로 판단하였다. EB 가중치의 평균은 0.126이며, 범위는 0.106–0.155로 나타났다. Bootstrap을 통해 산정한 EB 기반 CMF는 0.91이며, 95% 신뢰구간은 0.778–0.977로 나타나 민식이법 시행 이후 사고 감소효과가 통계적으로 확인되었다.
Table 7.
EB SPF Estimation results
Table 8.
EB Results
Table 9에 제시된 바와 같이, CF 분석에서는 처리변수를 어린이보호구역 여부로 정의하였다. 즉 실험군은 민식이법 적용 대상인 어린이보호구역, 대조군은 유사한 일반도로로 설정하였으며, 종속변수는 시행 후 기간의 총 사고건수로 구성하였다. 반복 관측에 따른 자료 누출을 방지하기 위해 연도별 원자료를 그대로 학습에 사용하지 않고, 각 지점별로 시행 전 공변량과 시행 후 사고건수를 집계한 site-level 자료를 구축하였다. 따라서 학습・검증 분할 및 bootstrap은 개별 연도 행이 아니라 지점 단위로 수행하였다. 공변량은 ln(AADT), 평균 통행속도, 차로 수, 무인단속카메라 수로 구성하였으며, 시행 전 사고수는 종속변수의 과거값이므로 CF 입력변수에서 제외하였다.
Table 9.
CF Results
CF 모형의 ATE는 -6.12로 추정되었으며, t-기반 95% 신뢰구간은 [–6.99, -5.25]로 나타났다. CF 기반 CMF는 0.80이며, 95% 신뢰구간은 0.743–0.840으로 산정되었다. 이는 공변량을 조정한 counterfactual 기준에서도 민식이법 시행 이후 사고 감소효과가 존재함을 의미한다. 개별 처리효과(CATE)는 -9.75~-1.51 범위에 분포하였고, 표준편차는 2.33으로 나타나 지점별 정책효과의 이질성이 존재함을 확인하였다. 다만 CF의 표준오차와 표준편차는 Naïve 및 EB 방법에서 산정된 통계량과 동일한 의미를 갖지 않으므로, 이를 근거로 CF가 절대적으로 가장 신뢰성이 높다고 단정하기보다는 공변량 조정과 이질적 처리효과 분석에 유리한 보완적 방법으로 해석하였다.
2. 이질적 처리효과(HTE) 분석결과
평균처리효과(ATE)는 민식이법의 평균적인 정책효과를 나타내지만, 실제 정책효과는 모든 어린이 보호구역에서 동일하게 나타나지 않는다. 따라서 본 연구에서는 Causal Forest를 통해 추정된 최종 HTE 추정치 를 이용하여 어린이 보호구역별 정책효과의 공간적 이질성을 분석하였다.
Figure 5는 각 구역별 정책효과를 수치적으로 시각화한 것이며, Figure 6은 각 어린이 보호구역에서 추정된 HTE의 공간분포를 나타낸 것이다. 분석 결과 HTE는 −9.75에서 −1.51의 범위를 보여 어린이 보호구역별 정책효과에 상당한 차이가 존재하는 것으로 나타났다. HTE가 음(-)의 값을 가질수록 민식이법 시행 이후 사고 감소효과가 크게 나타났음을 의미하며, 모든 대상지에서 동일한 수준의 정책효과가 나타나지 않음을 확인할 수 있었다.
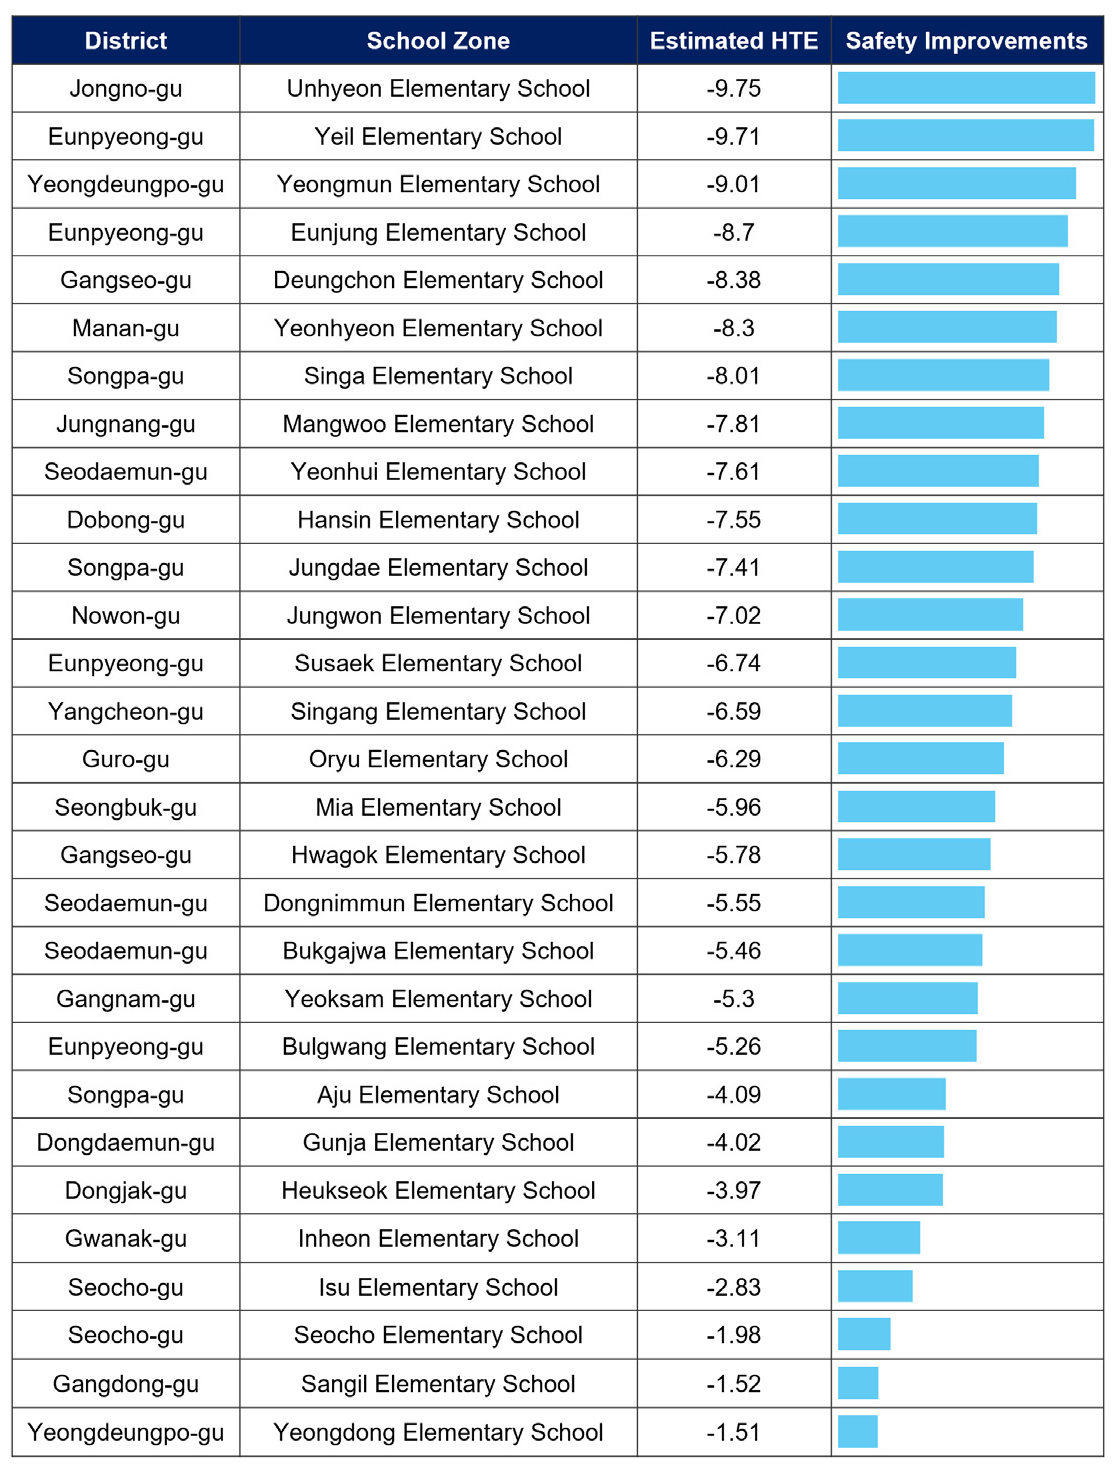
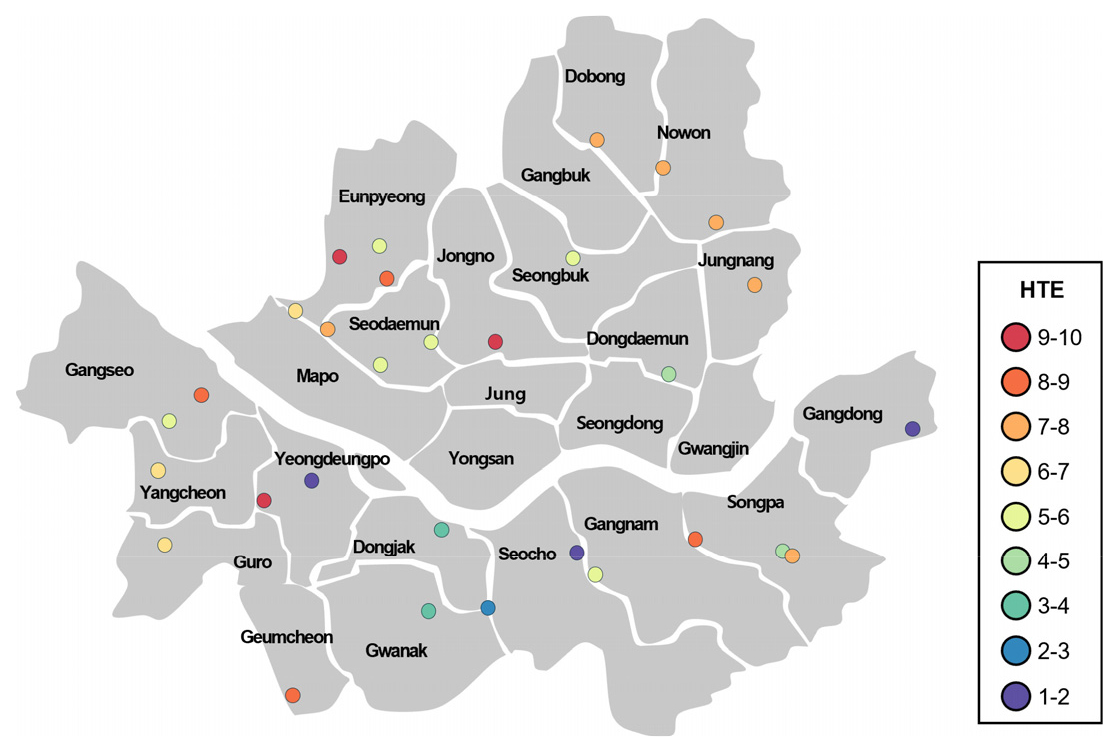
사고 감소효과가 크게 나타난 지점은 주로 서울 서북권(은평구, 서대문구)과 북부권(도봉구, 노원구, 중랑구)에 분포하였다. 이들 지점은 평균 통행속도가 대체로 20~30km/h 수준으로 낮고, AADT는 약 5만~8만 대/일의 중간 수준에 분포하는 특성을 보였다. 예를 들어, 운현초등학교는 평균 통행속도 23.4km/h, AADT 약 7.3만 대/일, 차로 수 2차로에서 HTE가 −9.75로 개선효과가 가장 크게 나타났으며, 예일초등학교 역시 평균 통행속도 27.1km/h, AADT 약 6.3만 대/일, 차로 수 1.83차로에서 HTE가 −9.71로 개선 효과가 높게 추정되었다. 이는 평균 통행속도가 낮고 교통량이 중간 수준인 도로환경에서 민식이법 시행에 따른 운전자 행동 변화와 안전시설 개선 효과가 보다 크게 나타났을 가능성을 시사한다.
반면 사고 감소효과가 상대적으로 작은 지점은 강남권(강남구, 서초구)과 동부권(강동구)에 주로 분포하였다. 이들 지점은 평균 통행속도가 30km/h 이상인 구간이 포함되어 있었으며, 일부 지점은 매우 높은 교통량을 보였다. 예를 들어, 아주초등학교는 평균 통행속도 73.0km/h, AADT 약 21만 대/일에서 HTE가 −4.09로 추정되었으며, 상일초등학교 역시 평균 통행속도 34.1km/h, AADT 약 9.4만 대/일에서 HTE가 −1.52로 개선효과가 낮게 나타났다. 이러한 결과는 평균 통행속도가 높거나 교통량이 매우 많은 구간에서는 동일한 정책이 적용되더라도 사고 감소효과가 상대적으로 제한될 가능성이 있음을 시사한다. 한편 차로 수는 HTE가 큰 지점과 작은 지점 모두에서 1~2차로가 혼재되어 나타나, 정책효과의 차이를 단독으로 설명하기보다는 평균 통행속도와 교통량 등 교통운영 특성과 함께 복합적으로 작용한 것으로 해석된다.
이러한 결과는 민식이법의 효과가 지역별 도로환경과 교통운영 특성에 따라 달라질 수 있음을 의미한다. 특히 차량 통행량이 많거나 보행자와 차량 간 상충이 빈번한 지역에서는 정책효과가 크게 나타나는 반면, 기존부터 안전시설이 충분히 구축되어 있거나 사고 발생 수준이 낮은 지역에서는 상대적으로 정책효과가 작게 나타날 가능성을 시사한다.
추가적으로, HTE에 영향을 미치는 주요 요인을 파악하기 위하여 Best Linear Projection(BLP)을 적용하였다. BLP는 Causal Forest에서 추정된 최종 HTE 추정치 를 종속변수로 하고, 교통량, 평균 통행속도, 차로 수 및 무인단속카메라 수를 독립변수로 하는 선형회귀모형으로 구축되었다. 여기서 는 오차항으로 평균이 0이고 분산이 1인 정규분포를 가지는 것으로 가정하였다.
Table 10은 BLP 분석결과를 나타낸 것이다. 분석 결과, 교통량은 가장 높은 수치(2.202)를 보여 HTE를 설명하는 가장 중요한 변수로 나타났다. 이는 교통량이 많은 어린이 보호구역일수록 민식이법의 처리효과가 지역에 따라 더욱 크게 달라질 수 있음을 의미한다. 평균 통행속도는 0.062의 양(+)의 계수를 보였으며, 차로 수는 −2.721의 음(−)의 계수를 나타냈다. 이는 다차로 도로일수록 HTE가 감소하는 경향을 보여 민식이법 시행에 따른 사고 감소효과가 상대적으로 크게 나타날 가능성을 시사한다. 무인단속카메라 설치 여부는 0.305의 양(+)의 계수를 보였으나, 다른 변수들에 비해 영향력은 상대적으로 작은 것으로 나타났다. 또한, 무인단속카메라 변수는 통계적으로 유의한 효과를 보이지 않았다. 이는 민식이법 시행에 따라 모든 어린이보호구역에 무인단속카메라가 확대 설치되면서, 무인단속카메라의 단독효과를 정책효과와 분리하여 식별하기 어려운 내생성(endogeneity) 문제가 존재하기 때문으로 판단된다. 따라서 본 연구의 결과는 무인단속카메라의 개별 효과보다는 민식이법 시행에 따른 종합적인 정책효과를 나타내는 것으로 해석할 필요가 있다.
Table 10.
Estimation results of BLP
Causal Forest를 통해 추정된 HTE는 어린이 보호구역별 정책효과가 평균적으로 동일하지 않으며, 교통량과 차로 수 등 도로환경 특성에 따라 민식이법의 효과가 크게 달라질 수 있음을 보여준다. 따라서, 어린이 보호구역의 안전성 향상을 위해서는 획일적인 시설 개선보다는 각 대상지의 교통 특성과 도로 기하구조를 고려한 맞춤형 교통안전 정책이 필요할 것이다.
3. 차등 처리효과(DTE) 분석결과
평균처리효과(ATE)는 민식이법의 평균적인 사고 감소효과를 제시하고, 이질적 처리효과(HTE) 분석은 어린이 보호구역별 정책효과의 공간적 이질성을 규명하고 있다. 그러나 동일한 어린이 보호구역이라 하더라도 교통량, 평균 통행속도, 차로 수 및 단속카메라 설치 여부와 같은 도로환경 특성에 따라 정책효과는 비선형적으로 변화할 수 있다. 본 연구에서는 Causal Forest에서 추정한 처리효과를 이용하여 각 독립변수와 처리효과 간의 관계를 분석함으로써, 민식이법의 효과가 어떠한 교통환경에서 극대화되는지를 추가적으로 검토하였다.
Figure 7은 각 독립변수에 따른 차등 처리효과(DTE)의 변화를 나타낸 것이다. 그래프에서 곡선이 아래쪽으로 위치한 음(-)의 값일수록 민식이법 시행에 따른 안전개선효과가 크게 나타남을 의미한다.
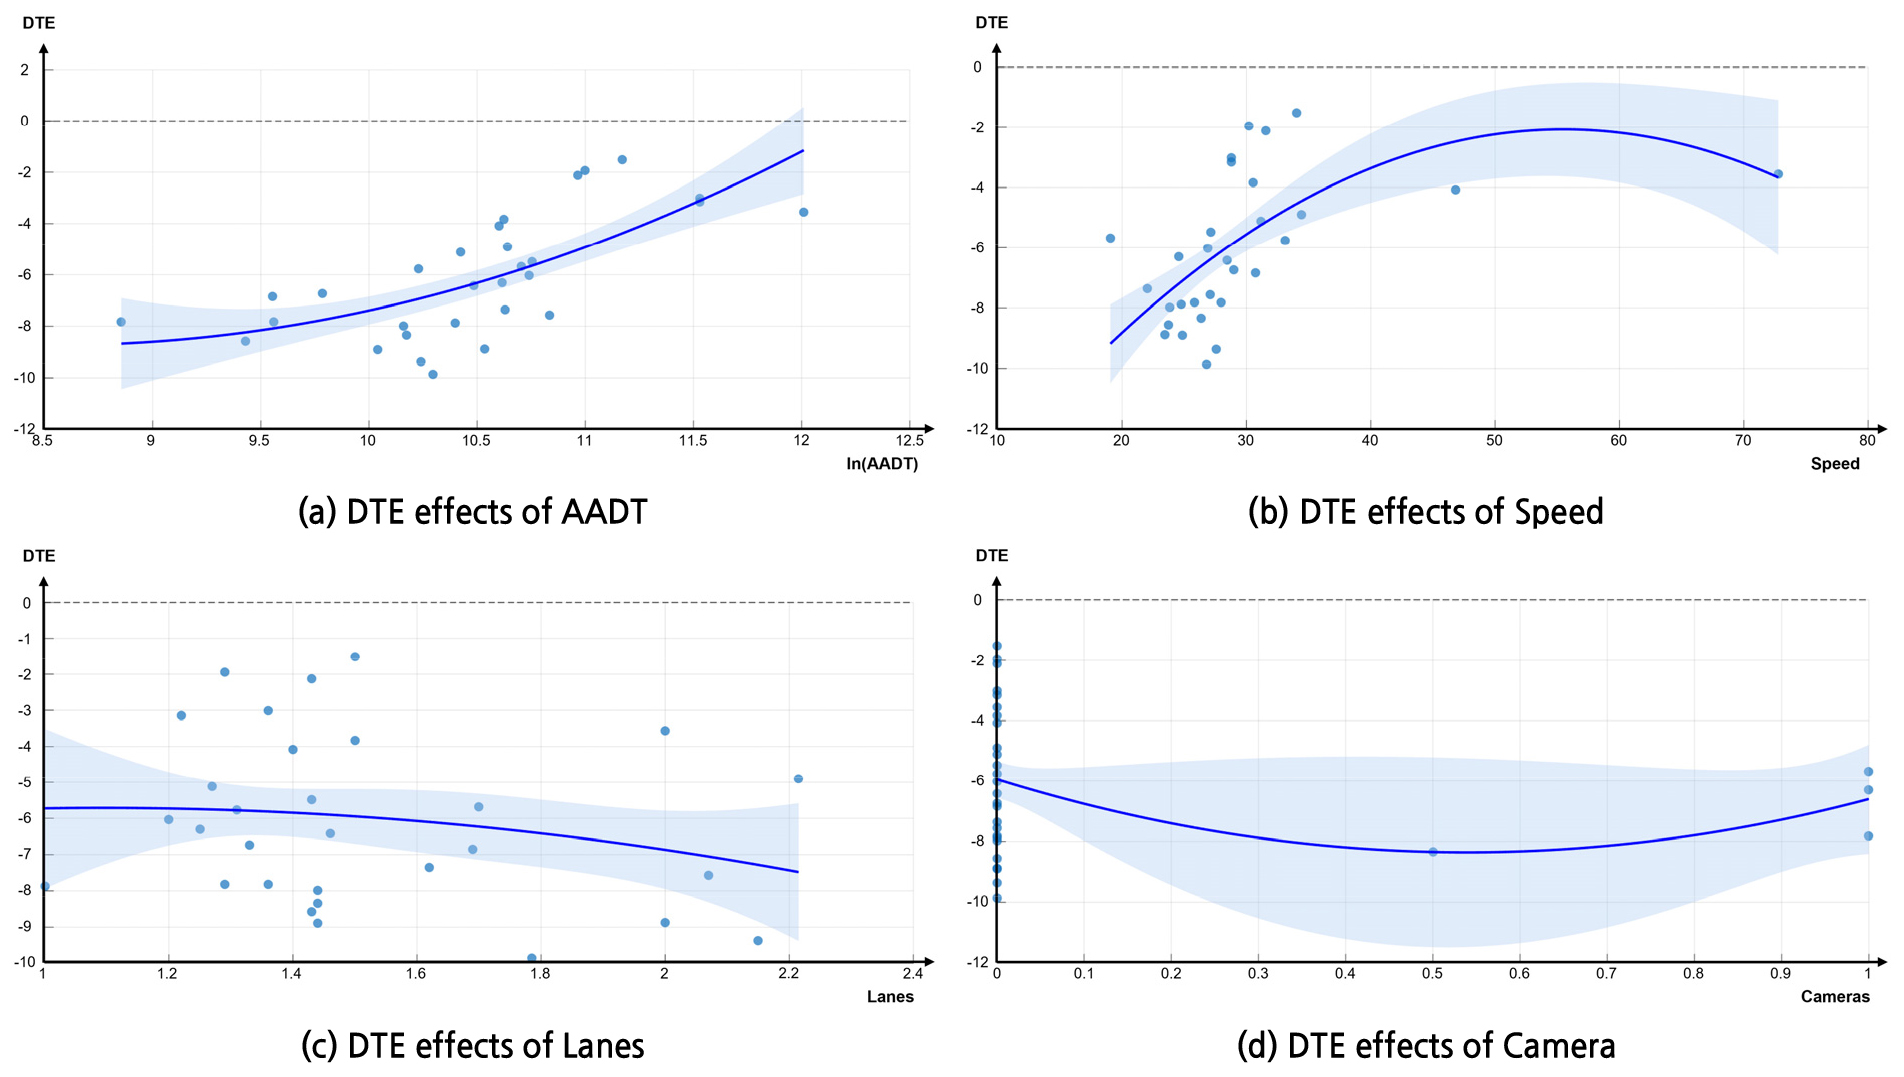
Figure 7(a)의 교통량은 값이 커질수록 DTE가 점진적으로 증가하여 0에 가까워지는 경향이 나타났다. 이는 교통량이 적은 어린이 보호구역에서 사고 감소효과가 상대적으로 크게 나타나는 반면, 교통량이 매우 많은 구간에서는 민식이법만으로 확보할 수 있는 사고 감소효과가 다소 제한적임을 의미한다. 특히 교통량이 많은 도심 간선도로 주변의 어린이 보호구역에서는 충분한 안전성 향상을 기대하기 어려우며, 이에 보행환경 개선이나 교차로 운영 개선과 같은 추가적인 안전대책이 병행될 필요가 있다.
Figure 7(b)의 평균 통행속도는 처리효과와 비선형적 관계를 보이는 것으로 분석되었다. 평균 통행속도가 약 20~30km/h 수준인 구간에서 가장 큰 사고 감소효과가 나타났으며, 이후 속도가 증가할수록 처리효과는 점차 감소하는 경향을 보였다. 이는 어린이 보호구역의 설계속도 및 제한속도가 낮게 유지되는 구간에서는 민식이법의 효과가 큰 반면, 평균 통행속도가 높은 구간에서는 차량 주행특성으로 인해 정책효과가 감소할 가능성이 있음을 의미한다. 다만 평균 통행속도가 매우 높은 일부 구간에서는 처리효과가 다시 증가하는 양상이 관찰되었다. 이는 평균 통행속도가 높은 구간의 표본 수가 상대적으로 적고 신뢰구간이 넓어 추정의 불확실성이 증가한 결과로 판단되며, 평균 통행속도와 정책효과 간의 관계는 단순한 선형관계가 아닌 비선형적인 특성을 보이는 것으로 해석된다.
Figure 7(c)의 차로 수의 경우, 1차로보다 2차로 구간에서 처리효과가 더욱 크게 나타나는 경향이 확인되었다. 이는 폭이 넓은 2차로 도로에서 운전자의 시야가 넓어지고 보행자 주의환기 효과가 비교적 크게 나타났기 때문으로 해석할 수 있다. 또한 차로 수가 증가할수록 처리효과의 분산도 함께 증가하는 것으로 나타나 동일한 차로 수에서도 다양한 교통환경 특성에 따라 정책효과가 달라질 수 있음을 확인하였다.
Figure 7(d)의 무인단속카메라의 경우, 단속카메라가 설치되지 않은 어린이 보호구역에서도 사고 감소효과는 확인되었으나 처리효과의 편차가 크게 나타났다. 반면 단속카메라가 설치된 구간에서는 처리효과가 비교적 일정한 범위에 분포하는 것으로 나타났다. 이는 단속카메라가 없는 곳에서는 안전개선 효과에 큰 편차가 있으나, 단속카메라를 설치하는 것만으로도 안전 개선효과가 보다 일관되고 뚜렷해짐을 의미한다.
DTE 분석 결과, 민식이법의 안전개선효과는 모든 어린이 보호구역에서 동일하게 나타나지 않았으며, 교통량과 평균 통행속도, 차로 수가 정책효과의 차이를 설명하는 주요 요인으로 확인되었다. 특히 교통량이 적고 평균 통행속도가 어린이 보호구역의 제한속도 수준(20~30km/h)에 가까운 구간에서 사고 감소효과가 가장 크게 나타났으며, 다차로 구간에서도 정책효과가 상대적으로 크게 나타나는 경향이 확인되었다. 이러한 결과는 어린이 보호구역의 안전성 향상을 위해서는 획일적인 규제 적용보다 대상지의 교통류 특성과 도로 기하구조를 함께 고려한 맞춤형 안전대책이 필요함을 시사한다. 또한 Causal Forest 기반 DTE 분석은 평균적인 정책효과만으로 설명하기 어려운 변수별 비선형 관계를 규명함으로써, 향후 어린이 보호구역의 우선 개선대상 선정과 교통안전 정책의 효율적인 의사결정을 지원하는 실질적인 근거를 제공할 수 있을 것으로 판단된다.
결론
본 연구는 지난 2020년 본격 시행된 민식이법의 어린이 보호구역 내 사고 감소 효과를 복합적 통계방법론을 동원하여 검증하였다. 실증분석 결과 세 모델(Naïve, EB, CF) 모두 정책 도입 후 긍정적인 사고 개선 결과를 보였으며, 이중 Causal Forest 모형이 가장 높은 20.3%의 안전 개선 효과를 제시하였다. 더불어 이질적 처리효과(HTE) 검정을 통하여, 단순한 일괄적 규제 도입보다는 도로망의 차로 수와 교통량 특성에 따라 정책 도입 효과가 상이하게 작용함을 확인하였다.
본 연구에는 다음과 같은 한계점이 존재한다. 첫째, 표본의 공간적 범위의 한계이다. 본 연구의 실험군 및 대조군은 서울시 내 총 60개 지점으로 한정되어 있어, 분석 결과를 전국 단위로 일반화하는 데 제약이 따른다. 지역별 도로환경, 보행자 밀도, 토지이용 특성이 상이하므로, 향후 연구에서는 분석 대상을 전국 어린이 보호구역으로 확대하여 결과의 외적 타당성을 제고할 필요가 있다. 둘째, 실험군과 대조군 간 공변량 분포의 불완전한 균형이다. Figure 3에서 확인되듯, 단속카메라 수와 차로 범주에서 두 집단 간 일정한 분포 차이가 관측된다. 본 연구에서는 Causal Forest의 비모수적 공변량 조정 기능을 통해 이를 방법론적으로 보완하였으나, 이상적으로는 성향점수매칭(Propensity Score Matching) 등의 사전 매칭 절차를 통해 두 집단의 공변량 균형을 보다 엄밀하게 확보하는 것이 바람직할 것이다. 이는 추정된 처리효과의 신뢰성을 더욱 높이는 방향으로 작용할 것이다. 또한, 일반도로를 대조군으로 활용함에 따라 어린이 및 보행자 노출량, 학교 출입 활동, 토지이용 등 관측되지 않은 구조적 차이를 완전히 통제하지 못했을 가능성이 있다. 향후에는 시설 설치시점과 개선유형이 상이한 어린이 보호구역을 활용한 추가 검증이 필요하다. 셋째, 시간적 외생 요인의 통제 한계이다. 본 연구는 코로나19의 영향을 최소화하기 위해 분석 기간을 2017・2019년(시행 전)과 2022・2024년(시행 후)으로 설정하였으나, 해당 기간 중 발생한 도로 인프라 개선, 교통문화 변화 등 민식이법 이외의 외생적 요인이 사고 감소에 일부 영향을 미쳤을 가능성을 완전히 배제하기 어렵다. 향후 연구에서는 전국 어린이보호구역을 대상으로 분석 범위를 확대하여 지역별 이질성을 반영하고, 보행자 및 어린이 노출량, 토지이용 특성, 학교 출입 활동 등 보다 다양한 공변량을 추가적으로 구축하여 외생요인을 보다 엄격하게 통제할 필요가 있다(Lee et al., 2025; Lee and Lee, 2026). 또한 시설 설치 시점과 개선 유형의 차이를 활용한 준실험적 연구설계를 적용함으로써 정책효과의 인과성을 더욱 엄밀하게 검증할 필요가 있다.