

서론
기존문헌 고찰
1. 화물차 후부 시인성 관련 선행연구
2. SSM(Surrogate Safety Measures) 기반 안전성 평가
실험설계
1. 실험장비 및 가상 주행환경 구축
2. 실험구간
3. 실험 시나리오
4. 피실험자 모집
5. 분석방법론
실험결과 분석
1. 1단계 감속 구간 분석 결과
2. 2단계 감속 구간 분석 결과
3. 사용자 인식 및 수용성 분석
논의 및 시사점
결론
서론
한국도로공사 교통사고 통계에 따르면 2020년부터 2024년까지 고속도로에서 발생한 교통사고는 총 8,280건이며, 이 중 화물차 관련사고는 3,687건으로 전체의 44.5%를 차지하는 것으로 나타났다(Korea Expressway Corporation, 2025a). 특히 같은 기간 고속도로 교통사고 사망자는 총 816명으로, 이 중 화물차 관련 사망자는 428명(52.5%)에 달해 화물차 사고의 치사율이 상대적으로 높은 수준임을 확인할 수 있다.
한편 국가교통통계포털 자료에 의하면 2024년 기준 화물차 등록 대수는 약 372만대로 전체 자동차 등록 대수 2,629만대의 14.1%에 불과하다. 그럼에도 불구하고 화물차 관련 교통사고는 차량 등록 비중에 비해 사고 발생 비율이 높을 뿐만 아니라, 사고 발생 시 치사율 또한 매우 높아 중대한 교통안전 문제로 인식되고 있다(Korea Transport Database, 2025).
특히 화물차 후미 추돌 사고의 경우, 핵심적인 위험 요인 중 하나는 전방 객체에 대한 운전자의 시각적 인지 과정이 주행환경 조건에 따라 불안정하게 형성된다는 점이다. 야간 환경에서는 화물차 후부 형상에 대한 인지 지연이 발생하기 쉽고, 이는 위험 상황 인지 및 회피 행동 개시 시점을 지연시키는 요인으로 작용할 가능성이 크다. 이러한 인지 지연은 고속도로와 같이 주행속도가 높은 환경에서 후미 추돌 사고의 치명성을 더욱 증폭시키는 요인으로 작용한다.
고속도로를 유지・관리하는 한국도로공사는 2019년 화물차 후미 추돌 사고 예방을 목적으로 Figure 1과 같이 ‘잠 깨우는 왕눈이 반사지’(이하 왕눈이 반사지)를 개발하여 현장에 보급하고 있다. 이후 100명의 화물차 운전자를 대상으로 실시한 설문조사 결과, 응답자의 93%가 왕눈이 반사지가 추돌 사고 예방에 도움이 된다고 인식하는 것으로 나타났다(Korea Expressway Corporation, 2025b). 그러나 기존 연구는 주로 운전자의 주관적 인식에 기반한 정성적 평가에 머무르고 있으며, 화물차 후부 시인성 향상장치가 운전자 인지 및 반응 특성에 미치는 영향을 정량적으로 규명한 실증 연구는 충분히 축적되지 않은 상황이다.
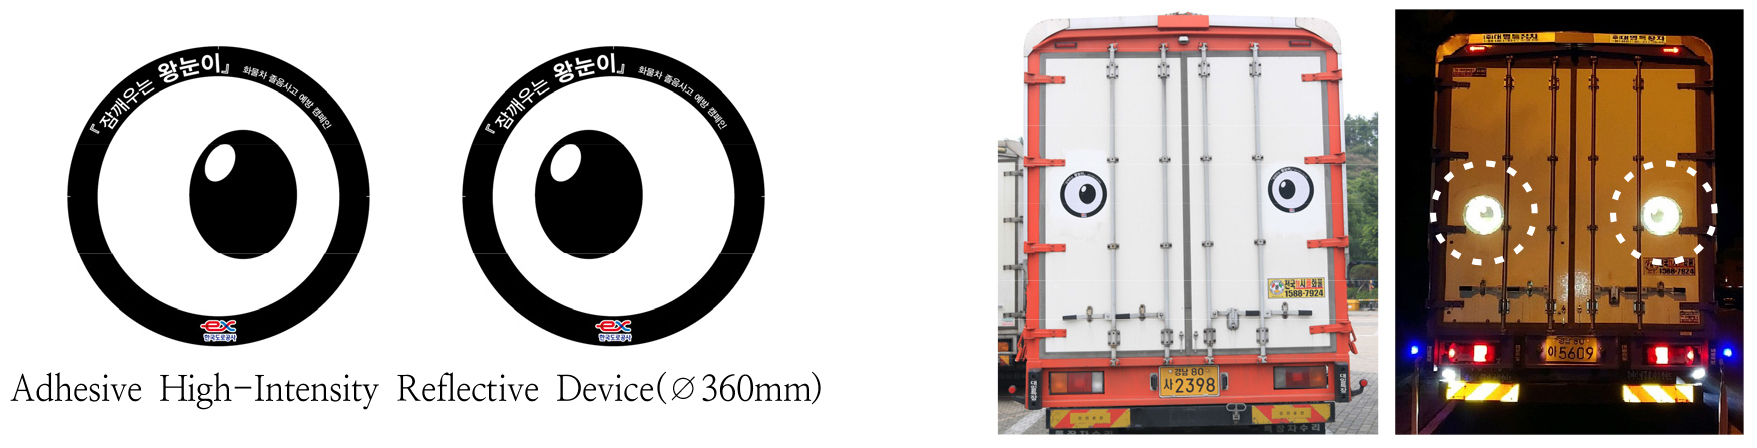
이에 본 연구에서는 “왕눈이 반사지”의 설치 효과를 연구 대상으로 설정하고, 도로주행 시뮬레이터(Driving Simulator) 기반 실험을 통해 왕눈이 반사지 적용에 따른 운전자 인지 반응 및 주행안전성 변화를 정량적으로 분석하고자 한다. 구체적으로 주간 및 야간 주행환경에서 왕눈이 반사지의 적용 유무와 부착 위치에 따른 운전자 행태변화에 따른 안전성 지표의 변화를 비교・분석함으로써, 기존 정성적 평가를 보완하는 실증적 근거를 제시하고자 한다. 또한 실험 종료 후 설문조사를 통해 실험 참여자가 체감한 시인성 향상 효과와 정책적 수용성을 함께 분석함으로써, 정량적 주행 지표 분석 결과와 운전자 인식 간의 정합성을 종합적으로 검토하고자 한다. 본 연구의 결과는 향후 화물차 후부 시인성 개선 정책 및 “왕눈이 반사지” 설치 기준 마련에 도움을 줄 수 있을 것이다.
기존문헌 고찰
기존 연구들은 화물차 후미 추돌 사고의 위험성을 저감하기 위해 후부 시인성 향상 장치의 효과를 분석하거나, 사고 통계 자료를 기반으로 후부 시인성 확보의 중요성을 규명하는 데 중점을 두어 수행되어 왔다. 이러한 연구들은 후부 시인성 확보가 전방 차량에 대한 인지 지연을 감소시키고, 추돌 사고 위험을 저감하는 데 중요한 역할을 수행함을 제시하고 있다. 그러나 기존 연구는 주로 사고 발생 결과나 시인성 조건 자체에 초점을 두고 있어, 후부 시인성 변화가 실제 주행 상황에서 운전자의 인지 및 반응 과정에 어떠한 영향을 미치는지를 직접적으로 분석하는 데에는 한계를 가진다. 특히, 사고가 발생하지 않은 상황에서의 잠재적 위험이나 미시적 주행 특성은 사고 자료만으로 충분히 설명하기 어렵다.
이에 본 연구에서는 사고가 발생하지 않은 상황에서의 잠재적 충돌 위험을 평가하기 위한 접근으로 SSM(Surrogate Safety Measures)에 주목하였다. 본 장에서는 SSM의 개념과 관련 선행연구를 검토함으로써, 후방추돌 상황의 안전성 분석에 적용 가능한 지표를 도출하고자 하였다.
1. 화물차 후부 시인성 관련 선행연구
야간 및 악천후 조건에서의 시인성 저하는 화물차 관련 교통사고의 발생 및 사고 심각도 증가와 밀접한 관련이 있는 것으로 보고되고 있다. Lee et al.(2014)은 야간 주행 환경에서 시인성 저하가 전도・전복, 공작물 충돌, 측면 충돌 등 사고 심각도가 높은 사고 유형의 발생 가능성을 유의미하게 증가시키는 요인임을 확인하였다. 특히 고속 주행 조건에서는 전방 차량에 대한 인지 지연이 치명적인 결과로 이어질 수 있음을 지적하였다. 국외 연구에서도 화물차 후부 시인성 확보의 안전 효과가 실증적으로 검증되고 있다. Sullivan et al.(2012)은 미국 자동차 안전규격(FMVSS) 제108호 개정에 따라 대형 트랙터 및 트레일러에 적용된 시인성 처리 장치의 효과를 분석한 결과, 23년간 야간 조건에서 발생한 대형 화물차 관련 치명적 사고의 발생 확률이 약 58% 감소한 것으로 보고하였다. 이는 재귀반사 장치 등 후부 시인성 개선 설계가 교통사고 예방에 실질적인 기여를 할 수 있음을 보여주는 대표적인 근거로 평가된다.
한편, 후부 안전표시의 시인성이 충분히 확보되지 않을 경우 운전자의 실제 인지 성능이 저하될 수 있다는 점도 지적되고 있다. Kang et al.(2024)은 이형 화물 후부 안전 표시의 시인성을 평가한 결과, 야간 안개 및 강우와 같은 복합 기상 환경 조건에서 기존 안전표시는 운전자의 주관적 시인성 인식과 실제 인지거리 간에 차이가 발생하는 것으로 나타났다고 보고하였다. 이러한 결과를 통해 연구진은 단순한 형식적 안전표시가 아닌, 재귀반사 성능을 강화한 고시인성 후부 안전 표시를 적용함으로써 운전자의 인지거리 확보와 주행 안전성 향상이 필요함을 제시하였다.
이러한 문제의식은 심리학적 이론을 교통안전 분야에 적용한 시인성 개선 장치 개발로도 확장되고 있다. 대표적인 사례가 ‘감시의 눈(watching eyes) 효과’를 활용한 왕눈이 반사지이다. 감시의 눈 효과란 눈 모양의 시각 자극이 개인에게 심리적 감시 인식을 유발하여 보다 규범적이고 주의 깊은 행동을 유도하는 현상을 의미하며, 주로 친사회적 행동 촉진이나 부정행위 억제 효과와 관련하여 연구되어 왔다. 영국 뉴캐슬대학교 연구진의 실험(Bateson et al., 2006)에 따르면, 음료 자율계산대 상단에 눈 사진을 부착한 경우 꽃 그림을 부착한 조건 대비 자발적 지불 금액이 약 2.8배 증가하는 것으로 나타나, 시각적 ‘눈’ 자극이 행동 변화를 유도할 수 있음이 실증적으로 확인된 바 있다.
이러한 이론적 배경을 토대로 개발된 왕눈이 반사지는 운전자의 주의 환기와 졸음운전 예방을 목적으로 한 화물차 후부 시인성 개선 장치이다. 주간에는 눈 형상의 시각적 특성이 운전자의 시선을 유도하는 보조 단서로 작용할 가능성이 있으며, 야간에는 특수 재귀반사 소재를 적용하여 차량 전조등 및 주변 광원을 반사함으로써 약 200m 거리에서도 인지가 가능하도록 설계되었다. 또한 왕눈이 반사지는 현장 적용을 위한 제도적・법적 검토를 거쳐 실질적인 활용 기반을 확보하였다. 2019년 차량용 반사 스티커 형태의 디자인 등록(등록번호 제30-1030108호)이 이뤄졌으며, 자동차 및 자동차부품의 성능과 기준에 관한 규칙(자동차규칙) 별표 32의2에 따른 반사띠(형식 D)에 해당하는 자동차 부품으로 등록되었다. 이는 왕눈이 반사지가 단순한 개념 제안 수준을 넘어 실제 교통안전 장치로서 보급・적용이 가능한 기술임을 의미한다.
종합하면, 기존 선행연구들은 화물차 후부 시인성 확보가 야간 및 악천후 조건에서의 사고 예방에 핵심적인 역할을 수행함을 공통적으로 시사하고 있으며, 최근에는 재귀반사 성능 강화와 더불어 운전자의 인지 및 주의 환기를 동시에 고려한 심리・행동 기반 시인성 개선 장치의 필요성이 강조되고 있다. 이러한 맥락에서 왕눈이 반사지는 기존 후부 안전 표시의 한계를 보완할 수 있는 새로운 접근으로 평가될 수 있다.
2. SSM(Surrogate Safety Measures) 기반 안전성 평가
SSM은 실제 교통사고가 발생하지 않은 상황에서도 잠재적 충돌 위험을 정량적으로 평가하기 위해 제안된 대리 안전지표이다. 이는 교통상충(Traffic Conflict)을 기반으로 한 분석 기법(Traffic Conflict Technique, TCT)에 이론적 기반을 두고 있다. Perkins (1968)는 교통상충을 “두 명 이상의 도로 이용자가 충돌 위험이 있는 방식으로 서로 접근하는 중요한 교통 상황”으로 정의하였으며, Hydén(1977)은 경로와 속도가 변화하지 않을 경우 충돌이 임박한 시공간적 접근 상황으로 설명하였다. SSM은 이러한 상충 상황에서의 시간적 여유, 거리적 여유, 요구 감속도 등을 수치화함으로써 충돌 가능성과 위험 강도를 간접적으로 평가하는 지표이다.
이러한 SSM은 다양한 교통환경에서 잠재적 충돌 위험을 평가하기 위한 지표로 활용되어 왔다. Saccomanno et al.(2008)과 Astarita et al.(2012)은 TTC, DRAC, CPI 등을 활용하여 후방추돌 유형의 상충 위험을 평가하였으며, Zheng and Sayed(2019)는 POT 접근법을 적용하여 TTC, MTTC, PET, DRAC 등 다양한 지표 기반의 위험모형을 구축하였다. 또한 Formosa et al.(2020)와 Orsini et al.(2021)는 영상 기반 차량 추적 및 머신러닝 기법을 활용하여 교통상충을 자동 탐지하고 실시간 위험 예측에 SSM을 적용하였다. 이처럼 SSM은 전통적 상충 분석뿐만 아니라 영상처리 및 머신러닝 기반 접근과 결합되어 교통안전 평가에 활용되고 있다.
특히, 연속류 환경에서의 차량추종(Car-following) 및 후방추돌 상황에서는 선행 차량과 후행 차량 간의 접근 특성, 시간적 안전 여유, 충돌 회피를 위한 감속 요구 수준을 설명하는 지표가 중요하게 활용되어 왔다. 먼저, 상대속도(Relative Speed)는 선・후행 차량 간 접근 속도를 직접적으로 나타내는 변수로, 후방추돌 위험 강도와 운전자 반응 특성을 설명하는 데 활용된다. Mullakkal-Babu et al.(2020)은 다양한 시나리오 조건에서 상대속도를 주요 위험 설명 변수로 고려하였으며, Shangguan et al.(2021)은 차량 간 속도차를 기반으로 한 Rear-End Collision Risk Index(RCRI)를 제안하여 상대속도 기반 위험 평가의 적용 가능성을 제시하였다. 다음으로, TTC(Time to Collision)는 현재 속도와 위치 관계가 유지될 경우 충돌까지 남은 시간적 여유를 나타내는 대표적인 시간 기반 지표로, 차량추종 및 후방추돌 위험 분석에서 널리 활용되어 왔다. Zhao and Lee(2016)는 고속도로 혼합 교통류 환경에서 TTC를 활용하여 차량추종 상황의 후방추돌 위험을 분석하였다. 마지막으로, DRAC(Deceleration Rate to Avoid the Crash)은 충돌 회피를 위해 후행 차량에 요구되는 감속 수준을 나타내는 지표로, 선행 차량 감속 상황에서 후행 차량의 회피 가능성을 평가하는 데 활용된다. Saccomanno et al.(2008)과 Astarita et al.(2012)은 TTC, DRAC 등을 활용하여 후방추돌 상충 위험을 평가하였다.
실험설계
도로주행 시뮬레이터는 실제 도로 환경에서 발생할 수 있는 위험 상황을 통제된 조건 하에서 반복적으로 재현할 수 있다는 점에서 교통안전 연구에 널리 활용되어 왔다. 특히 실제 도로에서는 재현이 어려운 급감속, 충돌 근접 상황, 야간 시인성 저하 환경 등을 안전하게 구현할 수 있으며, 운전자의 인지・판단・조작 반응을 정량적으로 측정할 수 있다는 장점을 가진다(Fisher et al., 2011).
선행연구에 따르면, 도로 선형 및 공간적 특성은 운전자의 주행 안정성과 운전부하에 유의미한 영향을 미치는 것으로 보고되었다. Ryu et al.(2011)은 터널 구간에서 도로 선형 변화 지점 전후에서 주행 안정성이 저하되는 경향을 확인하였으며, Calvi and D’Amico(2013)는 터널 주행 시 운전자가 속도를 감소시키고 벽면으로부터 거리를 두는 보수적 주행 행태를 보인다고 보고하였다. 또한 갓길차로제 적용 연구(Hwang et al., 2019)에서는 주행속도보다는 횡방향 주행 위치 및 조향 특성에서 유의미한 변화가 관찰되었으며, 지하도로 환경에서는 인지 반응 지연 특성을 반영하여 차로변경 설계 기준 개선의 필요성이 제기된 바 있다(Lee et al., 2025).
이러한 선행연구를 바탕으로, 본 연구에서는 운전자의 인지 및 반응 특성을 정량적으로 분석하고 실제 도로에서 재현이 어려운 위험 상황을 구현하기 위하여 도로주행 시뮬레이터를 활용하였다.
1. 실험장비 및 가상 주행환경 구축
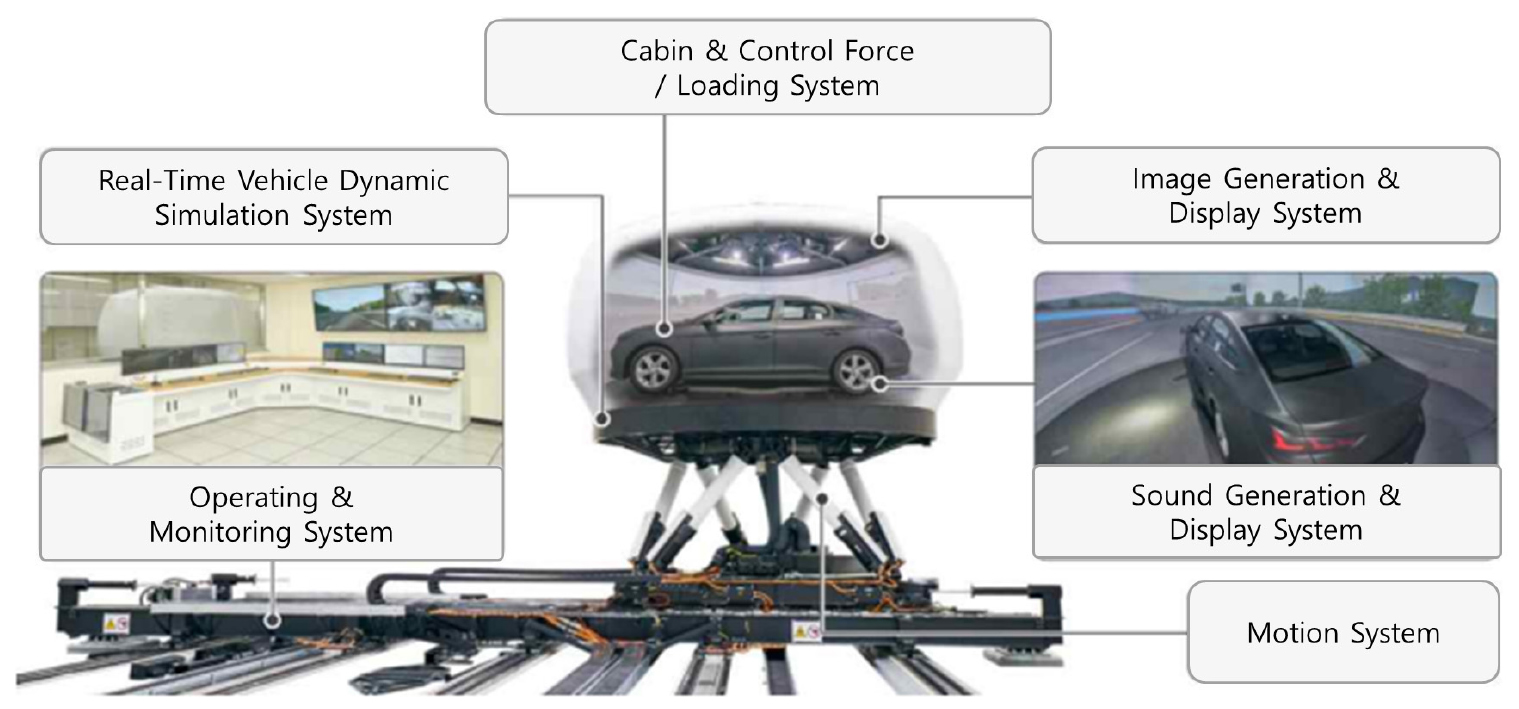
본 연구는 실제 주행환경과 유사한 조건을 구현하기 위하여 고자유도 모션 기반 도로주행 시뮬레이터를 활용하였다. 본 시뮬레이터는 가로 20m, 세로 7m 범위의 X-Y 모션 레일 시스템, 360゚ 회전이 가능한 돔, 실제 승용차량과 동일한 차량 캐빈, 그리고 고해상도 프로젝터(1,920 × 1,080pixels, 60Hz)로 구성되어 있으며, 수평 360゚의 넓은 시야각을 제공한다(Figure 2). 이러한 시스템은 운전자에게 실제 주행과 유사한 시각적・동적 피드백을 제공할 수 있어, 도로환경 변화에 따른 운전자 주행행태를 정밀하게 분석할 수 있다는 장점이 있다(Wang et al., 2018; Jang et al., 2024). 또한 차량의 속도, 가속도, 차간거리 등 주요 주행 특성 데이터를 실시간으로 수집할 수 있으며, 실차 주행시험에 비해 높은 안전성과 반복 재현성을 확보할 수 있다는 장점을 가진다.
본 연구에서 활용한 시뮬레이터는 실시간 차량 동역학 모델을 기반으로 하며, 차량의 정지 상태부터 시동, 가속, 조향 및 제동에 이르기까지 운전자가 경험할 수 있는 다양한 주행 조건을 실시간으로 구현할 수 있도록 설계되어 있다. 한국도로공사의 「도로주행 시뮬레이터 실험시설 구축 최종보고서」에 따르면, 실험 데이터와 해석 데이터 간의 일치도는 RMS(Root Mean Square) 기준 약 94.87%로 보고되어, 실시간 해석 모델의 정확도가 검증된 바 있다. 본 연구에서는 승용차량 모델로 현대자동차 LF 쏘나타(LF Sonata)를 적용하였다.
또한 본 연구에서는 왕눈이 반사지의 형태뿐만 아니라 야간 조건에서의 반사 효과를 가상환경 내에서 구현하고자 하였다. 이를 위해 가상환경에서 설정 가능한 반사광 조도 수준을 10%부터 100%까지 10% 단위로 조정하면서 실제 반사지의 시각적 반사 특성과 비교하였다. 한국도로공사 관계자, 시나리오 제작 전문가 및 실험 연구진이 각 조도 수준별 구현 결과를 단계적으로 비교・검토한 결과, 실제 반사지와 가장 유사한 반사 수준으로 판단된 60% 조도를 최종 적용하였다.
2. 실험구간
가상 주행환경은 3차원 도로 시뮬레이션 프로그램인 Scanner(Ver 1.9)를 이용하여 구축하였다. 본 프로그램은 도로의 구조와 선형, 주변 지형・지물, 도로시설물 등을 정밀하게 재현할 수 있으며, 다양한 교통환경을 구현하는 기능을 제공한다. 본 연구의 실험은 영동고속도로 용인 나들목(IC)에서 경부고속도로 서울 톨게이트(TG)에 이르는 약 19km 구간을 가상 주행환경으로 구축하여 수행하였다. 차로 구성, 곡선 반경, 종단 구배 및 주요 교통 요소를 실제와 동일하게 모사하여 운전자가 실제 고속도로 주행과 유사한 환경을 경험할 수 있도록 구현되었다. 주요 설계 요소 및 적용 제원은 Table 1에 정리하였다.
Table 1.
Key design elements and specifications of the scenario
3. 실험 시나리오
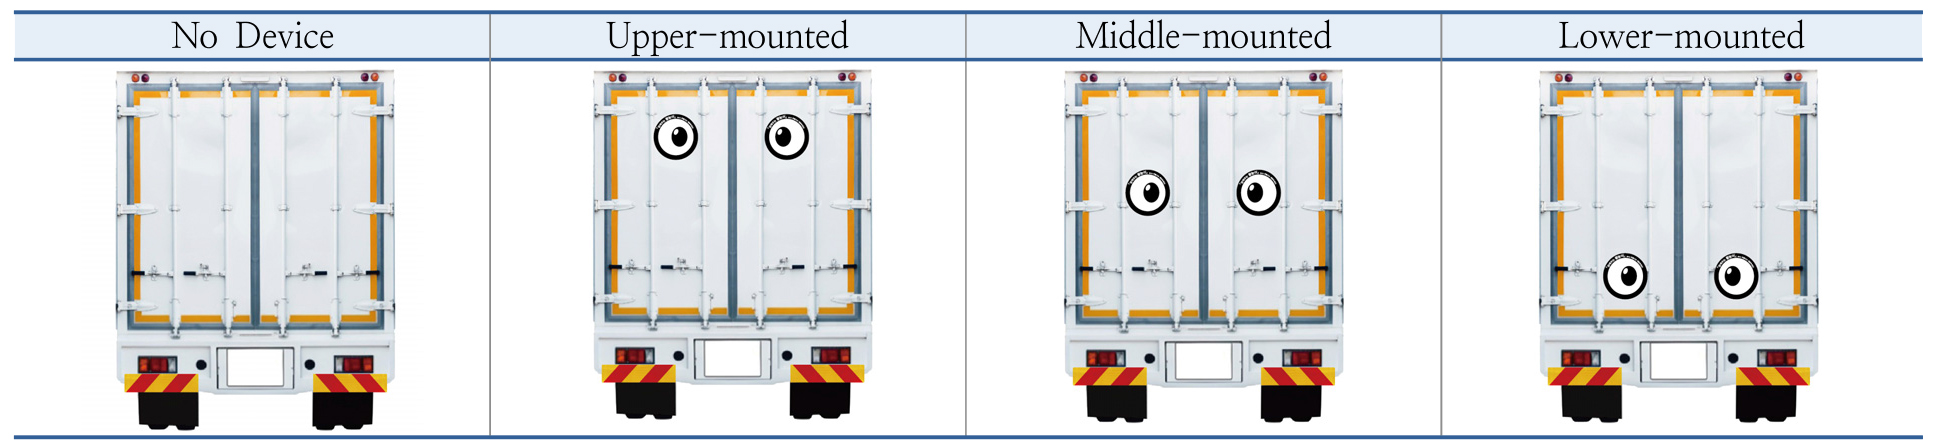
본 연구에서는 화물차 후부 시인성 개선 장치인 왕눈이 반사지의 적용 유무 및 부착 위치에 따른 시인성 효과를 검증하기 위해 Figure 3과 같이 실험 조건을 설계하였다. 실험자는 주간 및 야간 조건에서 각각 1회씩 주행을 수행하였으며, 각 주행 과정에서 총 4회 선행 화물차와 조우하도록 실험 시나리오를 구성하였다.
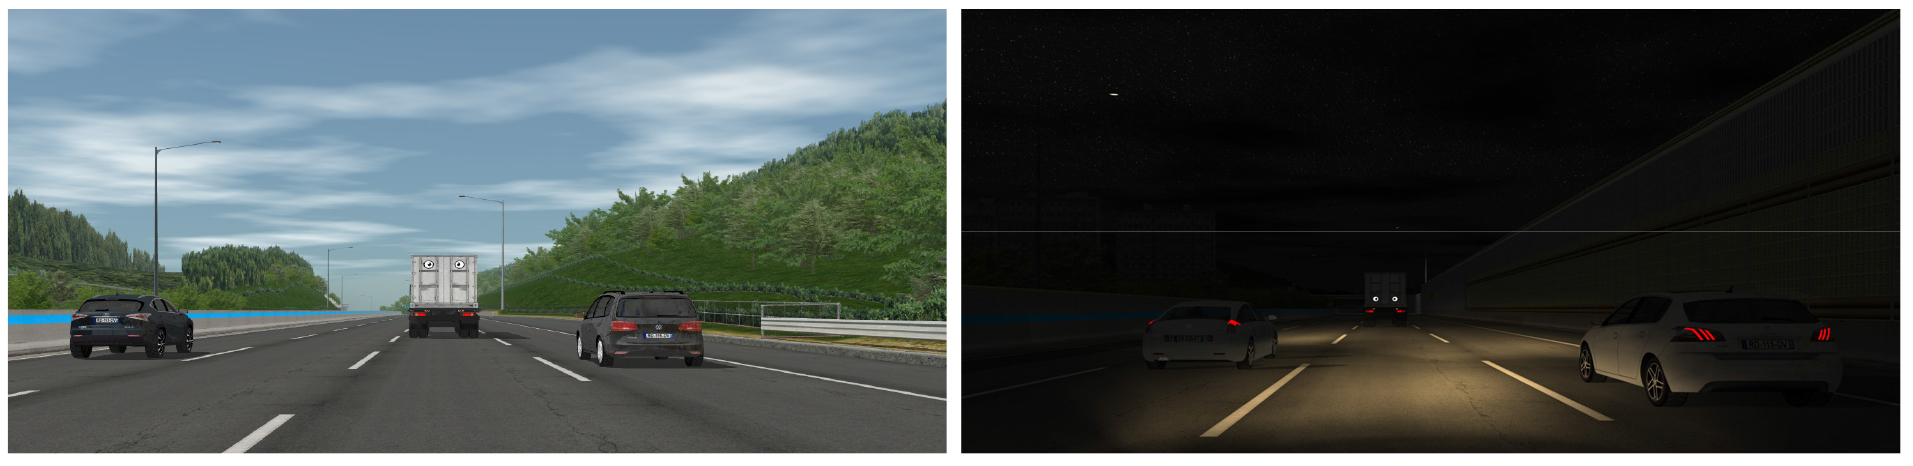
실험 차량은 시속 90~100km/h의 속도로 선행 화물차를 추종하도록 설정하였으며, 주행환경은 주간과 야간의 두 가지 조건으로 구분하였다. 각 주행 조건별로 Figure 4와 같이 4개의 실험 상황을 구성하여, 실험자 1인당 총 8회의 주행 데이터가 수집되도록 하였다. 선행 화물차의 조건은 왕눈이 반사지의 부착 상태에 따라 미부착, 상단 부착, 중단 부착, 하단 부착의 네 가지 유형으로 구분하였다.
실험자가 조우하는 화물차의 출현 순서는 Table 2와 같이 총 3개의 시나리오(A, B, C)로 구성하였다. 각 시나리오는 왕눈이 반사지 부착 조건의 출현 순서가 상이하도록 설계되었으며, 실험자는 주간과 야간 조건에서 서로 다른 시나리오를 배정받도록 하여 학습 효과 및 순서 효과를 최소화하였다.
Table 2.
Sequence of lead truck appearance by experimental scenario
4. 피실험자 모집
피실험자는 국내 운전면허 소지자를 대상으로 모집하였으며, 실험 결과에 영향을 미칠 수 있는 운전 경험 및 시각적 인지 조건을 최소화하기 위하여 평소 주 2회 이상 운전하는 사람을 대상으로 모집하였다. 또한 운전면허 취득 및 유지에 필요한 시력 기준을 고려하여 교정시력 기준 양안시력 0.8 이상인 자로 제한하였다.
피실험자는 총 30명으로, 남성 18명, 여성 12명으로 구성되었으며, 연령대별로는 20대 6명, 30대 9명, 40대 3명, 50대 9명, 60대 2명, 70대 1명이다. 다만 60대 이상 고령 운전자의 경우 도로주행 시뮬레이터 이용 시 멀미 발생 가능성이 높고 장시간 주행 실험 참여에 어려움이 있어, 표본 모집 과정에서 참여 인원을 제한적으로 구성하였다.
모든 피실험자에게는 실험 참여에 앞서 연구의 목적과 절차, 시뮬레이터 사용에 따른 멀미 가능성 등에 대해 충분히 설명하였으며, 이에 대한 서면 동의를 받은 후 실험을 진행하였다.
5. 분석방법론
화물차의 속도 변화에 따른 후방 차량 운전자의 인지 및 반응 특성을 분석하기 위해 단계적 감속 이벤트를 설정하였다. 선행 화물차는 실험자 차량 전방 약 400m 지점에서 최초 출현하며, 출현 직후 1단계 감속(100km/h → 50km/h)을 수행한다. 이후 실험차량이 약 200m 이하로 접근할 경우 2단계 감속(50km/h → 0km/h)이 발생하도록 구성하였다. 본 연구에서 2단계 감속 구간을 50km/h → 0km/h로 설정한 것은 50km/h 이하의 저속 반응만으로 고속도로 주행안전성을 평가하기 위한 것이 아니라, 1단계 고속 감속 상황 이후 차량 간 거리가 감소한 상태에서 발생하는 후속 충돌 회피 반응을 분리하여 분석하기 위한 실험적 설정이다. 즉, 고속 주행 중 선행 화물차 감속에 대한 초기 인지 및 접근 특성은 1단계 감속 구간의 최대 상대속도와 TTC를 통해 분석하였으며, 2단계 감속 구간에서는 이후 충돌 회피를 위해 요구되는 제동 부담을 TTC와 DRAC를 통해 평가하였다.
이러한 단계적 감속 구조는 사전실험에서 단일 단계의 급격한 감속(100km/h → 0km/h)을 적용할 경우 대부분의 상황에서 충돌이 발생하여 운전자 반응 특성 분석이 어려운 것으로 확인된 점을 반영한 것이다. 즉, 위험 상황을 단계적으로 재현함으로써 고속 접근 단계의 인지 반응과 감속 말기 단계의 회피 반응을 구분하고, 반사지 부착 조건별 차이를 안정적으로 비교하기 위해 설정하였다. 또한 2단계 감속 시점인 200m는 모든 실험 조건에서 동일한 충돌 회피 자극을 제공하기 위한 통제 기준으로 설정하였다.
감속도는 「도로의 구조・시설에 관한 규칙 해설」(국토교통부, 2020)에서 제시된 노면 습윤 조건의 정지시거 산정 시 적용 감속도 수준을 참고하여 4로 설정하였으며, 이는 보수적인 주행 환경을 반영한 감속 조건을 구현하기 위한 것이다. 단계적 감속 시나리오와 차량 간 속도 변화는 Figure 5에 제시된 바와 같다. 점선은 선행 화물차의 속도 변화를, 실선은 실험차량의 속도 변화를 의미한다.
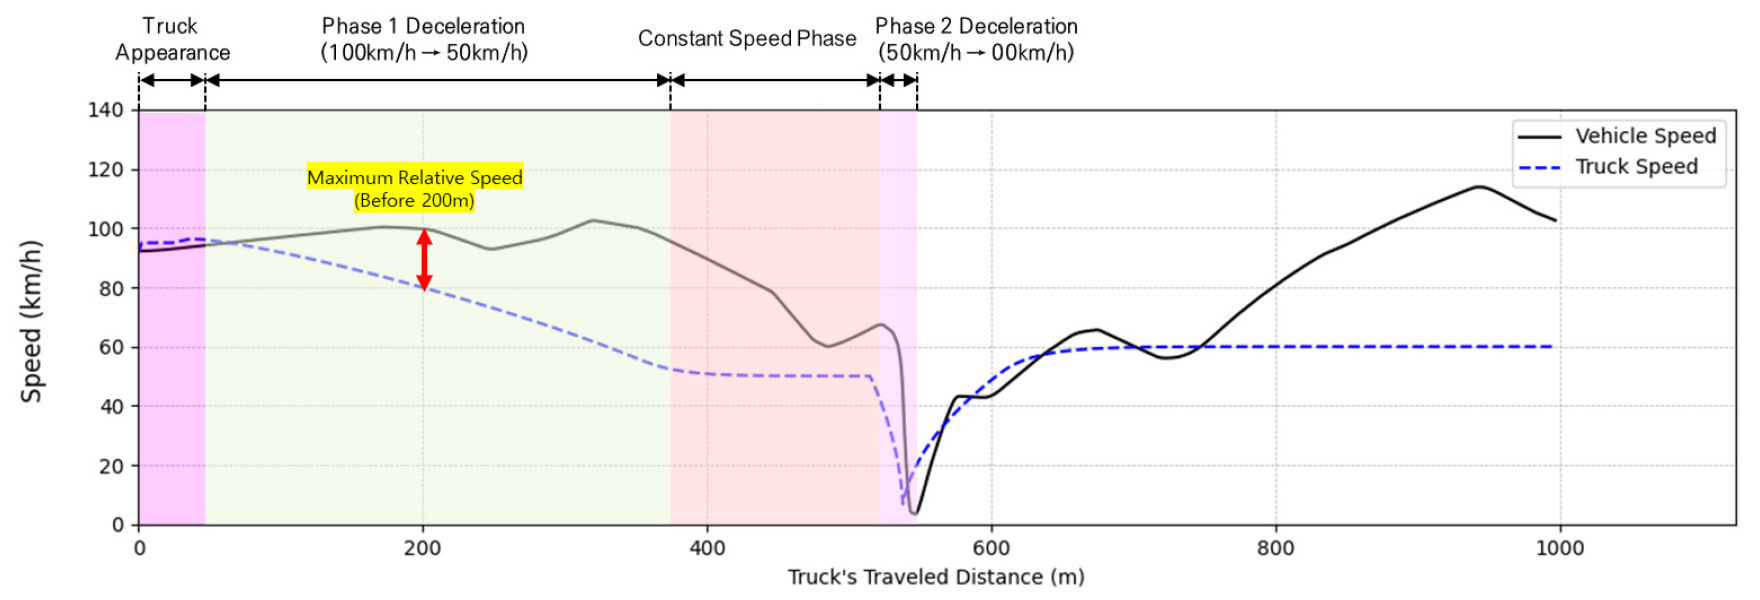
단계적 감속 구조는 운전자의 인지-반응 과정을 시간적으로 구분하여 분석하기 위한 것으로, 1단계 감속 구간은 선행 차량의 감속을 인지하는 초기 단계, 속도 유지 구간은 인지 이후 주행 안정화 단계, 2단계 감속 구간은 충돌 위험이 현실화되는 반응 단계에 해당한다. 특히 1단계 감속 구간에서는 선행 차량의 감속에도 불구하고 후행 차량이 이를 즉시 인지하지 못할 경우 일정 시간 동안 기존 속도를 유지하게 되어 두 차량 간 속도차가 증가하며 최대 상대속도가 발생하는 특성이 나타난다. 반면, 2단계 감속 구간에서는 차량 간 거리가 급격히 감소하며 충돌 회피를 위한 제동 반응이 주요하게 나타난다.
본 연구에서는 단계적 감속주행, 차량추종 및 후방추돌 상황을 반영하여 기존 문헌에서 검토한 최대 상대속도(Maximum Relative Speed), TTC(Time to Collision), DRAC(Deceleration Rate to Avoid the Crash)을 분석 지표로 설정하였다. 1단계 감속 구간에서는 운전자의 인지 지연에 따른 접근 특성을 평가하기 위하여 최대 상대속도와 TTC를 분석하였으며, 2단계 감속 구간에서는 충돌 회피 가능성을 평가하기 위하여 TTC와 DRAC를 분석하였다.
다만 본 연구의 2단계 감속 조건은 제한된 실험 시나리오에 기반한 것으로, 고속도로에서 발생 가능한 다양한 급감속 속도 및 접근거리 조건을 모두 대표하는 것은 아니다. 따라서 향후 연구에서는 2단계 감속 개시 속도, 접근거리, 선행 차량 감속도 등을 다양화하여 고속 주행환경에서의 적용 가능성을 추가적으로 검토할 필요가 있다.
1) 최대 상대속도(Maximum Relative Speed)
최근 SSM 비교 연구에서는 선・후행 차량 간 상대속도(Relative speed)가 상충 위험을 설명하는 핵심 변수로 다루어지고 있다. Mullakkal-Babu(2020)는 다양한 위치 조건, 상대 가속도 수준, 교통류 수준과 함께 상대속도를 주요 시나리오 변수로 설정하여 위험 수준의 정확도와 분포를 비교 분석하였다. 이는 상충 상황에서 두 차량 간 접근 속도(closing speed)가 위험도를 결정하는 중요한 요인임을 전제로 한다. 특히 Shangguan et al.(2021)은 상충 차량 간 절대 속도차의 제곱값()을 사고 심각도 지표로 활용하는 Rear-end Collision Risk Index(RCRI)를 제안함으로써 상대속도를 직접적인 위험 강도 지표로 사용하였다. 이는 후방 상충 상황에서 상대속도 기반 분석이 독립적인 지표로 활용될 수 있음을 보여주는 사례이다.
실험 상황에서 선행하는 화물차가 감속하였음에도 불구하고, 실험자 차량 운전자가 이를 즉시 인지하지 못할 경우 일정 시간 동안 기존 속도를 유지하거나 가속하는 주행 행태가 나타날 수 있으며, 이로 인해 두 차량 간 속도 차이가 점차 확대된다. 이와 같이 발생하는 속도 차이는 화물차 감속에 대한 인지 및 반응이 지연된 결과로 해석될 수 있으며, 특히 속도 차이가 최대값에 도달하는 시점은 운전자의 인지 이전 상태 또는 반응 개입 직전의 상태를 반영한다. 따라서 최대 상대속도는 화물차 감속 상황에 대한 인지 지연 수준을 간접적으로 평가할 수 있는 지표로 활용될 수 있다. 이에 본 연구에서는 최대 상대속도를 다음과 같이 Equation 1을 통해 도출하고자 한다.
여기서, : 화물차량 속도, : 실험자 차량 속도
2) TTC(Time to Collision)
TTC는 Hayward(1972)가 제안한 대표적인 시간 기반 SSM으로, 비충돌 기반 교통안전 분석에서 가장 널리 활용되는 핵심 지표이다. 두 차량이 현재의 속도를 유지하며 동일한 경로를 주행할 경우 충돌까지 남은 시간으로 정의되며, 다음과 같은 수식으로 산정된다.
여기서, : 화물차량 속도, : 실험자 차량 속도, : 화물차량 위치, : 실험자 차량 위치
TTC 값이 작을수록 충돌까지 남은 시간이 짧음을 의미하며, 위험 수준이 높은 것으로 판단한다. 따라서 TTC는 선행 차량 감속에 따른 후행 차량의 차량추종 반응과 후방추돌 위험을 평가하는 대표적인 시간 기반 지표로 활용되어 왔다. 일반적으로 TTC가 일정 임계값 이하로 감소하는 경우를 충돌에 근접한 상충 상황으로 정의하며, 선행연구에서는 분석 목적, 도로 유형 및 교통상황에 따라 TTC 임계값을 0.5초에서 5.0초 수준까지 다양하게 적용해 왔다. 예를 들어, Shahdah et al.(2014), He et al.(2018), Arvin et al.(2020)은 0.5초 수준의 TTC 임계값을 적용하였으며, Huang et al.(2013)은 1.6초, Guo et al.(2020)과 Tu et al.(2019)은 2.5초, Archer(2005)는 3.5초, Ding et al.(2020)은 5.0초를 기준값으로 활용하였다.
그러나 다양한 TTC 기준값 중에서도 TTC 1.5초는 다수의 SSM 기반 교통안전 연구에서 근접 충돌 또는 후방추돌 위험을 판정하기 위한 대표적 기준값으로 가장 빈번하게 활용되어 왔다(Caliendo and Guida, 2012; Guido et al., 2011; Saccomanno et al., 2008; Mohamed and Saunier, 2018; Pinnow et al., 2021). 또한 FHWA(2008)의 Surrogate Safety Assessment Model(SSAM)에서는 TTC 1.5초 이하의 상황을 차량 간 충돌 회피 가능성이 매우 낮은 급박한 conflict 상태로 간주하고 있다. 이에 본 연구에서는 TTC를 화물차 감속에 따른 후행 차량의 추종 반응 및 후방추돌 위험을 평가하기 위한 분석 지표로 선정하였으며, 그중에서도 충돌 위험이 높은 급박 상황을 별도로 검토하기 위하여 TTC 1.5초 이하 구간을 추가 분석하였다.
3) DRAC(Deceleration Rate to Avoid Crash)
DRAC은 Almqvist et al.(1991)가 제안한 감속도 기반 SSM으로, 충돌을 회피하기 위해 후행 차량이 요구되는 최소 감속도를 의미한다. DRAC는 실험차량이 선행 차량과의 충돌을 피하기 위해 필요한 최대 감속도로 정의된다. DRAC 값이 높을수록 회피 동작을 위해 급제동이 필요하며 위험 수준이 높음을 의미한다. 이는 운전자의 긴급 회피 여유 정도를 정량적으로 평가하는 지표로 사용된다.
여기서, : 화물차량 속도, : 실험자 차량 속도, : 화물차량 위치, : 실험자 차량 위치
실험결과 분석
본 연구에서는 단계적 감속 시나리오에 따라 운전자의 인지 및 반응 특성을 구분하여 분석하였다. 1단계 감속 구간은 선행 차량의 감속을 인지하는 초기 단계, 2단계 감속 구간은 충돌 위험이 현실화되는 반응 단계로 정의하였다. 이에 따라 각 단계별 주행 특성을 반영하여 분석 결과를 제시하였다.
1. 1단계 감속 구간 분석 결과
1) 최대 상대속도(Maximum Relative Speed)
1단계 감속 구간에서는 선행 화물차가 감속을 시작한 이후 후행 운전자의 인지 및 감속 반응이 지연될 경우, 선・후행 차량 간 상대속도가 증가하며 최대 속도차가 발생할 수 있다. 따라서 본 연구에서는 1단계 감속 구간 내에서 발생한 최대 상대속도(ΔV)를 산출하여 반사지 부착 위치별 안전성 개선 효과를 분석하였다.
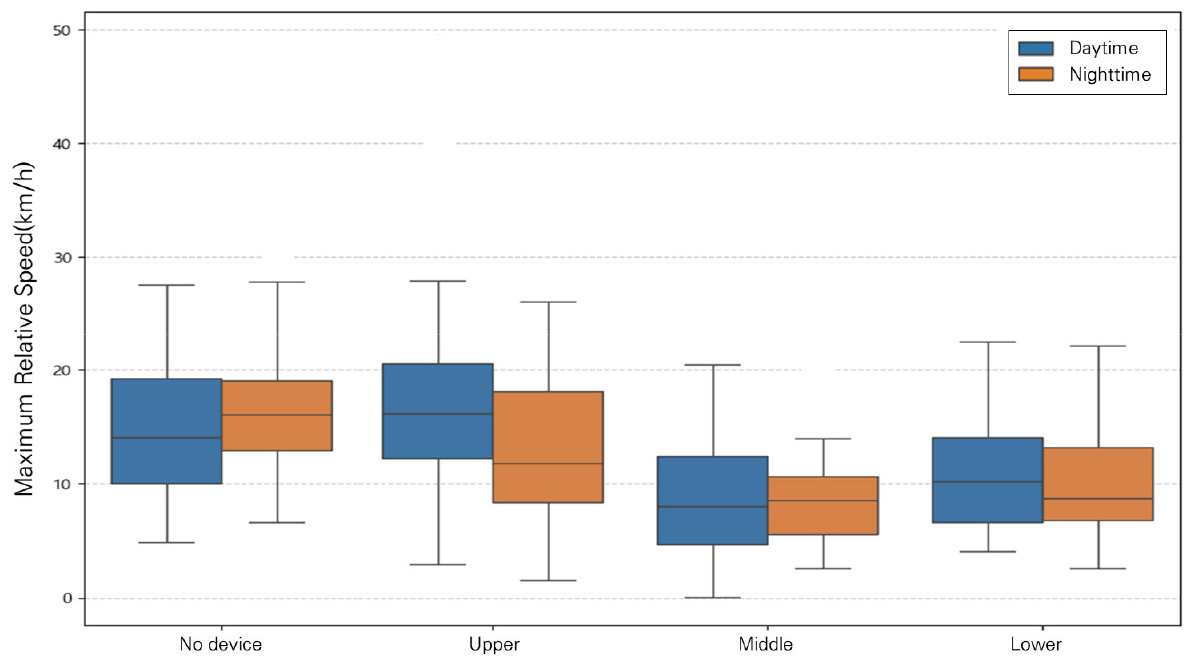
분석 결과, Table 3과 Figure 6에 제시한 바와 같이 주간 조건에서 미부착 시 최대 상대속도는 평균 15.5km/h로 나타났다. 반면 중단 부착 조건에서는 평균 8.6km/h로 미부착 대비 약 6.9km/h 감소하여 가장 큰 개선 효과를 보였으며, 하단 부착 조건에서도 평균 11.0km/h로 약 4.5km/h 감소하였다. 반면 상단 부착 조건에서는 평균 17.1km/h로 미부착 조건보다 소폭 증가하는 경향이 나타났다.
야간 조건에서는 모든 부착 조건에서 미부착 대비 최대 상대속도가 감소하는 경향이 확인되었다. 미부착 조건의 평균 최대 상대속도는 16.1km/h였으며, 중단 부착 조건에서는 9.8km/h로 약 6.3km/h 감소하여 가장 큰 개선 효과를 보였다. 하단 부착 조건에서도 10.4km/h로 약 5.7km/h 감소하였으며, 상단 부착 조건은 13.1km/h로 약 3.0km/h 감소하였다. 이는 반사지 부착이 선행 화물차의 감속 상황에 대한 후행 운전자의 인지를 보조하여, 감속 지연으로 인한 선・후행 차량 간 속도차 증가를 완화할 가능성이 있음을 시사한다.
Table 3.
Maximum relative speed (Δv) between lead truck and following vehicle during phase 1
반복측정 설계에서는 동일한 피험자가 모든 조건을 주행하므로, 조건 간 비교 시 개인 간 변이를 통제할 필요가 있다. 이에 따라 본 연구에서는 각 지표의 정규성 검정 결과를 바탕으로 반복측정분산분석 또는 Friedman 검정을 적용하였다. 최대 상대속도(ΔV)의 경우 Shapiro-Wilk 정규성 검정 결과 일부 조건에서 정규성 가정이 충족되지 않아(p < 0.05), 비모수 반복측정 검정인 Friedman 검정을 적용하였다. 또한 Friedman 검정에서 조건 간 유의한 차이가 확인된 경우, Holm 보정을 적용한 Dunn 사후검정을 수행하였다.
Friedman 검정 결과, 주간 조건(Q = 25.76, p < 0.001, Kendall’s W = 0.31)과 야간 조건(Q = 18.39, p < 0.001, Kendall’s W = 0.22) 모두에서 부착 조건에 따른 최대 상대속도 차이가 통계적으로 유의한 것으로 나타났다. 이는 반사지 부착 위치에 따라 후행 차량의 감속 반응 및 선・후행 차량 간 속도차가 달라질 수 있음을 의미한다.
사후검정 결과 Table 4에 제시된 바와 같이 주간 조건에서는 미부착 조건 대비 중단 부착 조건(Z = 4.14, p < 0.001)과 하단 부착 조건(Z = 2.59, p < 0.05)에서 최대 상대속도가 유의하게 감소하였다. 반면 상단 부착 조건에서는 미부착 조건과의 유의한 차이가 확인되지 않았다(p = 0.92). 야간 조건에서도 미부착 조건 대비 중단 부착 조건(Z = 3.42, p < 0.05)과 하단 부착 조건(Z = 3.62, p < 0.05)에서 최대 상대속도가 유의하게 감소하였으며, 상단 부착 조건에서는 통계적으로 유의한 차이가 나타나지 않았다(p = 0.43).
종합하면, 왕눈이 반사지는 특히 중단 및 하단에 부착된 경우 선행 화물차의 감속 상황을 후행 운전자가 보다 조기에 인지하도록 보조하여, 선・후행 차량 간 최대 속도차를 감소시키는 효과가 있는 것으로 판단된다. 반면 상단 부착 조건에서는 주간과 야간 모두에서 일관된 통계적 개선 효과가 확인되지 않아, 반사지의 부착 위치가 안전성 개선 효과에 중요한 영향을 미치는 것으로 해석된다.
Table 4.
Dunn-holm post-hoc test results for maximum relative speed
2) TTC(Time to Collision)
1단계 감속 구간(100km/h → 50km/h)에서 TTC를 분석한 결과, 주간 조건이 야간 조건에 비해 전반적으로 높은 값을 보였다. 이는 주간 주행환경에서 선행 화물차 및 주변 교통상황에 대한 시각 정보 확보가 상대적으로 용이하여, 후행 운전자가 감속 상황에 대해 보다 여유 있게 대응할 수 있었기 때문으로 해석된다.
왕눈이 반사지 부착 위치에 따른 TTC 분석 결과는 Table 5와 Figure 7에 제시한 바와 같다. 주간 조건에서는 미부착 조건의 평균 TTC가 11.1초로 나타났으며, 상단, 중단, 하단 부착 조건에서는 각각 11.9초, 12.7초, 12.1초로 나타났다. 모든 부착 조건에서 미부착 대비 평균 TTC가 증가하는 경향을 보였으며, 특히 중단 부착 조건에서 평균 TTC 증가폭이 가장 크게 나타났다. 다만 주간 조건에서는 조건 간 차이가 통계적으로 유의하지 않았으므로, 이러한 차이는 제한적인 경향으로 해석할 필요가 있다.
야간 조건에서는 반사지 부착에 따른 TTC 증가 경향이 보다 뚜렷하게 나타났다. 미부착 조건의 평균 TTC는 8.5초였으며, 상단, 중단, 하단 부착 조건에서는 각각 10.2초, 9.9초, 10.8초로 나타났다. 미부착 조건과 비교할 때 상단 부착 조건은 1.7초, 중단 부착 조건은 1.4초, 하단 부착 조건은 2.3초 증가하였으며, 이 중 하단 부착 조건에서 가장 큰 개선 효과가 확인되었다.
야간 조건에서 나타난 TTC 증가량 1.7~2.3초는 1단계 감속 구간의 평균 주행속도인 약 51.4~51.5km/h를 기준으로 환산할 경우, 약 24.3~32.9m 수준의 종방향 안전 여유 증가로 해석할 수 있다. 특히 하단 부착 조건에서 나타난 2.3초의 TTC 증가는 약 32.9m의 추가 안전거리 확보 효과로 환산된다. 이는 화물차 후부 시인성 향상이 야간 주행환경에서 후행 운전자의 종방향 안전 여유를 증가시키는 방향으로 작용할 수 있음을 시사한다.
Table 5.
Statistics of during phase 1
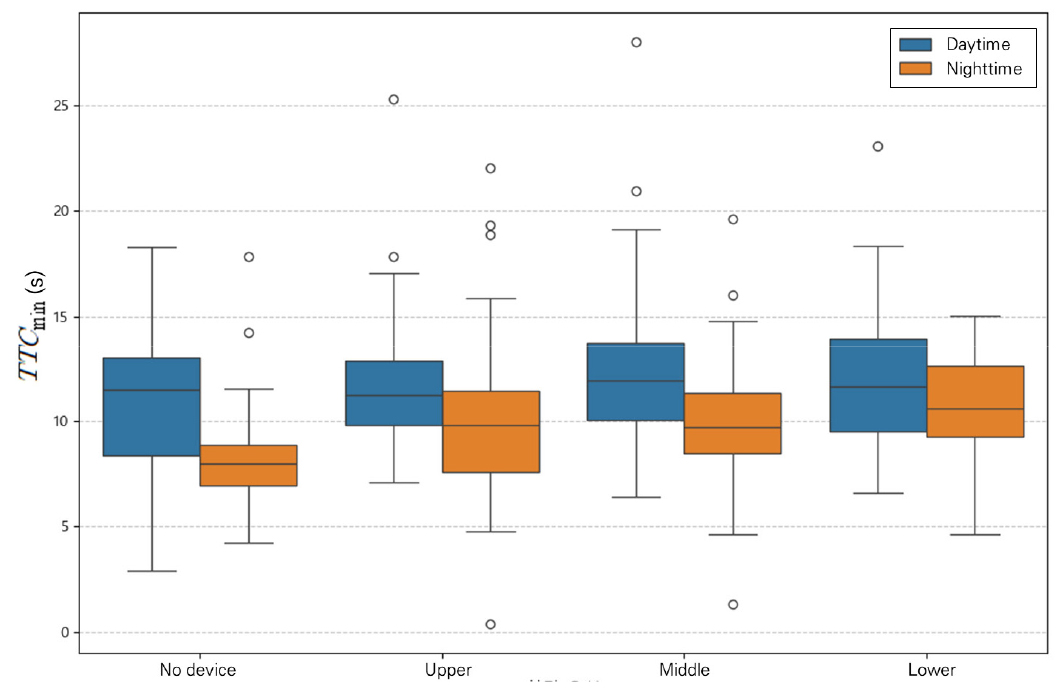
TTC에 대한 조건 간 차이를 검정하기 위하여 Friedman 검정을 수행하였으며, 분석 결과는 Table 6에 제시하였다. 분석 결과, 주간 조건에서는 부착 조건에 따른 통계적으로 유의한 차이가 확인되지 않았다(Q = 3.40, p = 0.33, Kendall’s W = 0.04). 이는 주간 조건에서 반사지 부착에 따른 평균 TTC 증가 경향은 관찰되었으나, 조건 간 차이가 통계적으로 유의한 수준에는 이르지 않았음을 의미한다.
Table 6.
Dunn-holm post-hoc test results for In phase 1
반면, 야간 조건에서는 부착 조건에 따른 TTC 차이가 통계적으로 유의하게 나타났다(Q = 12.48, p < 0.01, Kendall’s W = 0.14). 이에 따라 야간 조건에 한하여 Holm 보정을 적용한 Dunn 사후검정을 수행하였다. 사후검정 결과, 하단 부착 조건은 미부착 조건 대비 TTC가 통계적으로 유의하게 증가한 것으로 나타났다(Z = -3.46, p < 0.001). 반면 상단 부착 조건과 중단 부착 조건에서는 미부착 조건 대비 TTC가 증가하는 경향은 확인되었으나, 통계적으로 유의한 차이는 나타나지 않았다(p > 0.05).
이러한 결과는 왕눈이 반사지가 야간 주행환경에서 후행 운전자의 시간적 안전 여유를 증가시키는 데 기여할 수 있으며, 특히 하단 부착 조건에서 그 효과가 가장 뚜렷하게 나타났음을 의미한다. 하단 부착 조건은 후행 차량의 전조등 조사 범위 및 운전자의 주요 주시 영역과 상대적으로 잘 부합하여, 화물차 후부 감속 상황에 대한 인지를 보조했을 가능성이 있다. 다만 주간 조건에서는 충분한 시각 정보가 이미 제공되는 환경적 특성으로 인해, 반사지 부착에 따른 추가적인 TTC 개선 효과가 통계적으로 명확하게 나타나지 않은 것으로 판단된다.
2. 2단계 감속 구간 분석 결과
1) TTC(Time to Collision)
2단계 감속 구간(50km/h → 0km/h)에서 TTC를 분석한 결과는 Table 7과 Figure 8에 제시한 바와 같다. 평균 TTC는 1단계 감속 구간에 비해 전반적으로 낮게 나타났으며, 이는 선행 화물차가 정지에 가까워지는 감속 말기 구간에서 후행 차량의 종방향 안전 여유가 상대적으로 감소하였음을 의미한다.
주간 조건에서 미부착 조건의 평균 TTC는 3.0초로 나타났으며, 상단, 중단, 하단 부착 조건에서는 각각 3.0초, 3.1초, 3.2초로 나타났다. 즉, 하단 부착 조건에서 미부착 대비 약 0.2초 증가하는 경향이 확인되었으나, 전체적인 증가 폭은 매우 제한적이었다.
야간 조건에서는 미부착 조건의 평균 TTC가 3.7초로 나타났으며, 상단과 중단 부착 조건에서는 각각 4.0초로 미부착 대비 약 0.3초 증가하였다. 반면 하단 부착 조건에서는 3.6초로 미부착 대비 약 0.1초 감소하였다. 따라서 야간 조건에서도 일부 부착 조건에서 평균 TTC의 소폭 증가 경향은 관찰되었으나, 1단계 감속 구간과 비교할 때 개선 폭은 제한적인 수준에 그쳤다.
Table 7.
Statistics of during phase 2
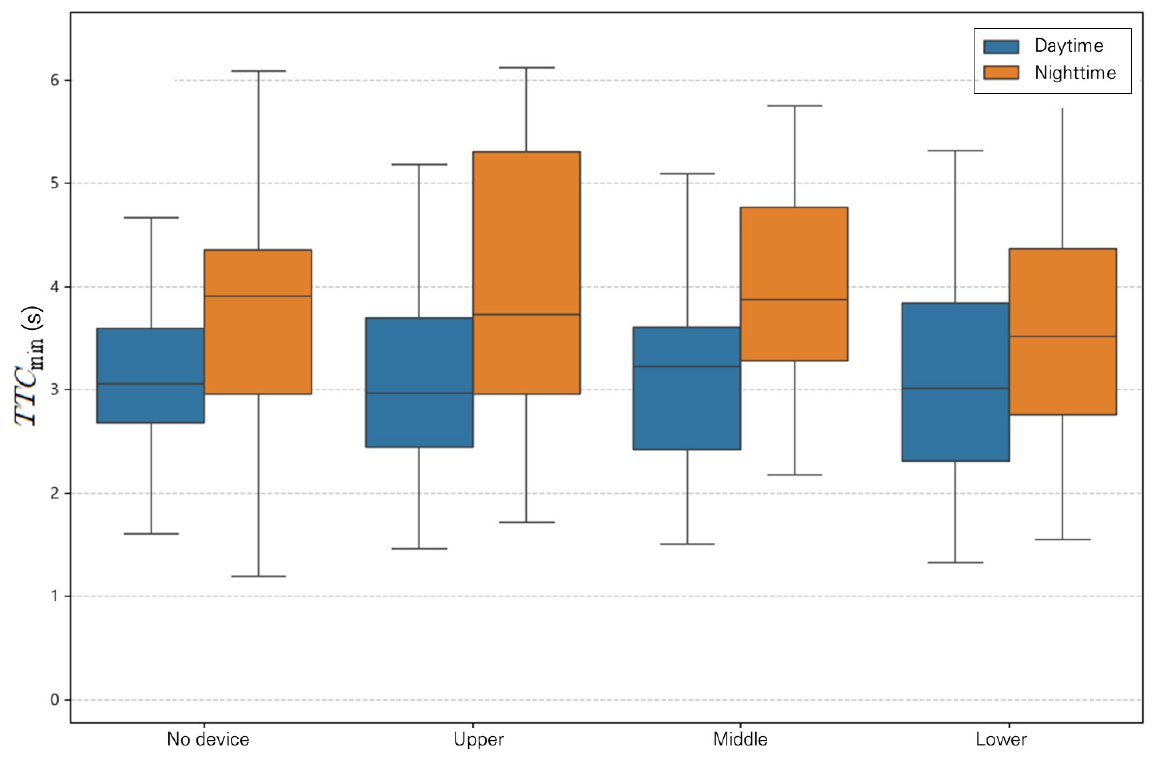
2단계 감속 구간의 TTC에 대한 조건 간 차이를 검정하기 위하여 Friedman 검정을 수행하였다. 분석 결과, 주간 조건(Q = 2.32, p = 0.51, Kendall’s W = 0.03)과 야간 조건(Q = 2.88, p = 0.41, Kendall’s W = 0.03) 모두에서 부착 조건에 따른 통계적으로 유의한 차이는 확인되지 않았다. 이에 따라 별도의 사후검정은 수행하지 않았다.
이러한 결과는 2단계 감속 구간이 선행 화물차가 정지에 가까워지는 감속 말기 구간이라는 특성과 관련이 있는 것으로 판단된다. 실험 참여자들은 1단계 감속 구간에서 이미 선행 화물차의 감속을 인지하고 감속 또는 차간거리 조정과 같은 대응 행동을 수행하였을 가능성이 높다. 따라서 2단계 감속 구간에서는 반사지 부착 위치에 따른 추가적인 TTC 개선 효과가 제한적으로 나타난 것으로 해석된다.
종합하면, 2단계 감속 구간에서는 전반적인 TTC 수준이 1단계 감속 구간보다 낮아져 감속 말기 상황에서의 종방향 안전 여유 감소가 확인되었다. 그러나 반사지 부착 위치에 따른 TTC 차이는 주간 및 야간 조건 모두에서 통계적으로 유의하지 않아, 2단계 감속 구간에서는 왕눈이 반사지의 부착 위치별 효과가 명확하게 확인되지 않았다.
앞서 문헌검토에서 TTC 1.5초 이하 구간은 충돌에 근접한 급박 상황을 의미하는 대표적 임계값으로 제시된 바 있다. 이에 본 연구에서는 2단계 감속 구간(Phase 2: 50→0km/h) 중 TTC가 1.5초 이하로 감소한 사건만을 별도로 추출하여, 해당 급박 상황에서의 선・후행 차량 간 차간거리를 추가적으로 분석하였다.
분석 결과는 Table 8과 Figure 9에 제시한 바와 같다. 주간 조건에서 미부착 시 평균 차간거리는 25.0m로 나타났으며, 상단, 중단, 하단 부착 조건에서는 각각 24.2m, 25.2m, 24.0m로 나타났다. 중단 부착 조건에서는 미부착 대비 평균 차간거리가 약 0.2m 증가하였으나, 상단 및 하단 부착 조건에서는 각각 0.8m, 1.0m 감소하여 일관된 증가 경향은 확인되지 않았다.
Table 8.
Inter-vehicle distance under critical condition (TTC ≤ 1.5 s)
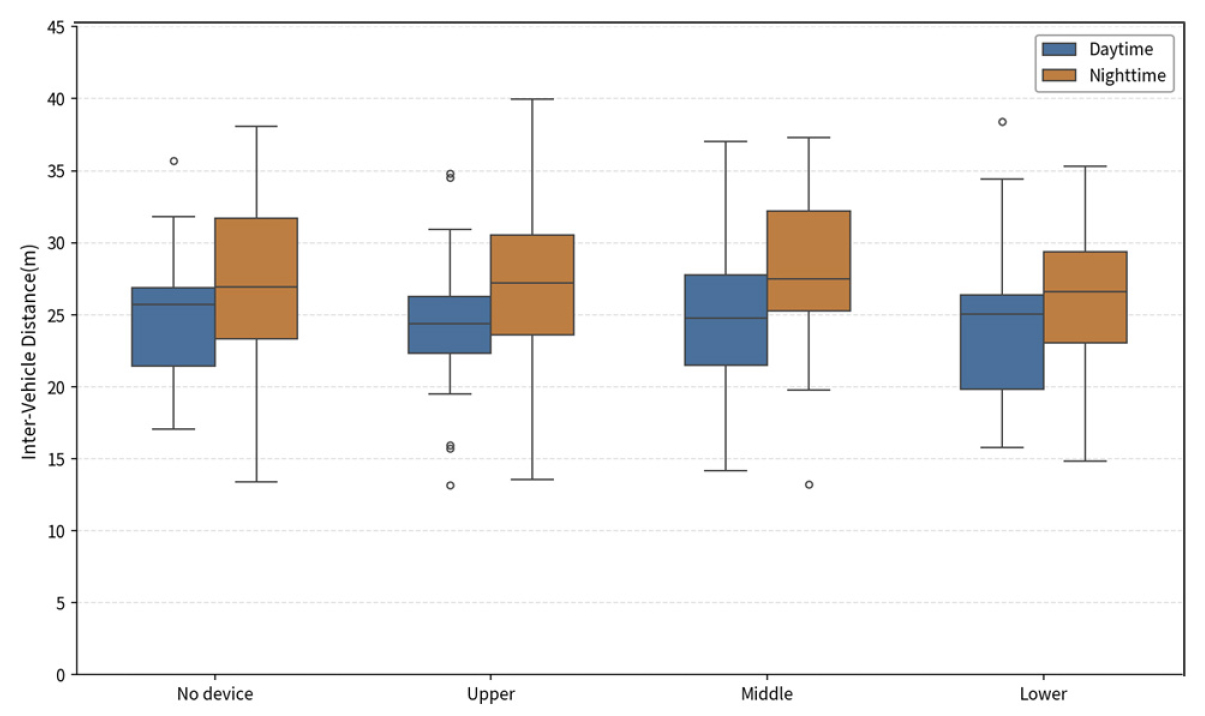
야간 조건에서는 미부착 시 평균 차간거리가 25.6m로 나타났으며, 상단, 중단, 하단 부착 조건에서는 각각 26.1m, 26.3m, 25.4m로 나타났다. 상단 및 중단 부착 조건에서는 미부착 대비 평균 차간거리가 각각 0.5m, 0.7m 증가하였으며, 특히 중단 부착 조건에서 가장 큰 증가 폭이 나타났다. 반면 하단 부착 조건에서는 미부착 대비 약 0.2m 감소하였다. 따라서 야간 조건에서 일부 부착 조건의 차간거리 증가 경향은 확인되었으나, 그 증가 폭은 제한적인 수준이었다.
TTC 1.5초 이하의 급박 상황에서 차간거리에 대한 조건 간 차이를 검정하기 위하여 Friedman 검정을 수행하였다. 분석 결과, 주간 조건과 야간 조건 모두에서 부착 조건에 따른 차간거리 차이는 통계적으로 유의하지 않은 것으로 나타났다(p > 0.05). 이에 따라 별도의 사후검정은 수행하지 않았다.
이러한 결과는 TTC 1.5초 이하의 충돌 근접 상황에서 일부 부착 조건, 특히 야간 중단 부착 조건에서 차간거리가 증가하는 경향은 관찰되었으나, 해당 차이가 통계적으로 유의한 수준으로 확인되지는 않았음을 의미한다. 따라서 왕눈이 반사지 부착이 급박 상황에서 차간거리 확보에 미치는 효과는 본 분석 결과만으로 명확하게 단정하기 어려우며, 추가적인 표본 확보 또는 TTC 임계구간별 세분화 분석을 통해 재검토할 필요가 있다.
2) DRAC(Deceleration Rate to Avoid Crash)
Phase 2(50→0km/h)에서의 DRAC 분석 결과는 Table 9와 Figure 10에 제시한 바와 같다. DRAC는 충돌을 회피하기 위해 후행 차량에 요구되는 감속도 수준을 의미한다. 본 연구에서는 감속도를 음수 값으로 산정하였으므로, DRAC 값이 음의 방향으로 클수록, 즉 절댓값이 클수록 후행 운전자에게 요구되는 제동 부담이 크고 종방향 안전 여유가 낮은 상황으로 해석할 수 있다. 반대로 DRAC 값이 0에 가까울수록 충돌 회피를 위해 요구되는 감속도 수준이 낮은 것으로 판단할 수 있다.
Table 9.
Descriptive statistics of DRAC during phase 2
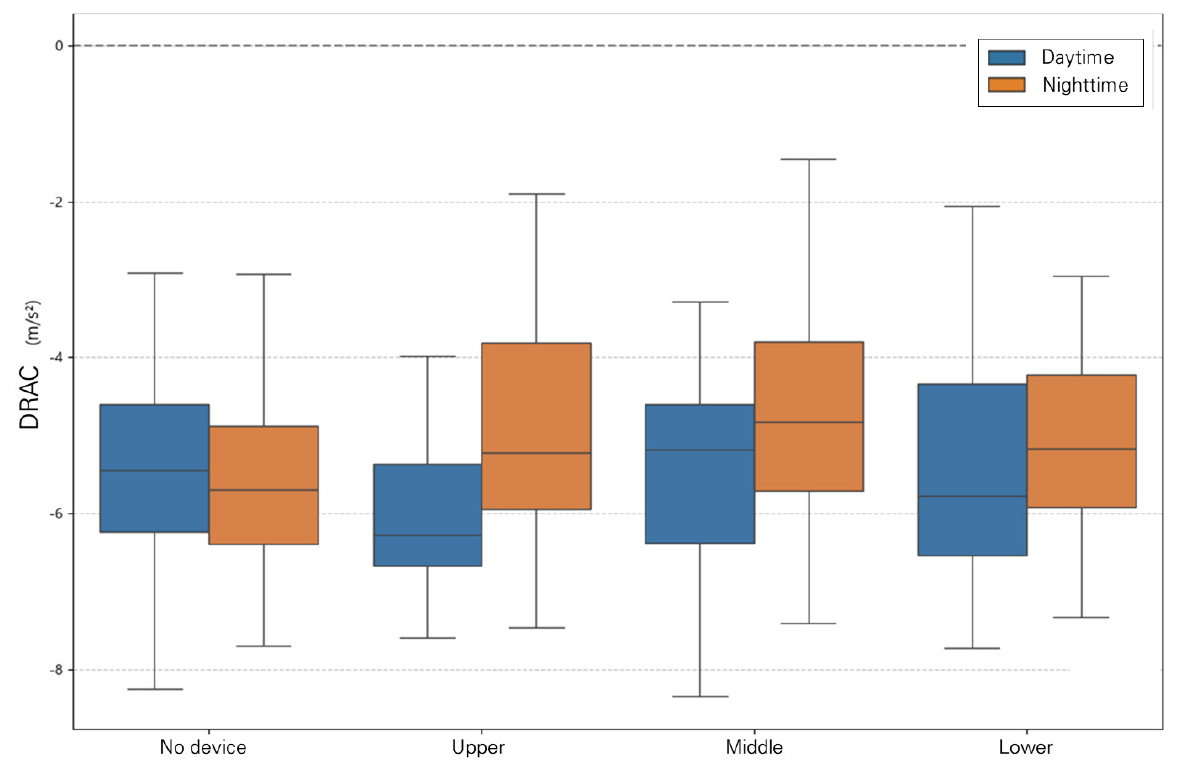
주간 조건에서는 반사지 부착 여부 및 부착 위치에 따른 DRAC 값의 차이가 제한적인 수준으로 나타났다. 미부착 조건의 평균 DRAC는 -5.4m/s2였으며, 상단, 중단, 하단 부착 조건에서는 각각 -6.0m/s2, -5.5m/s2, -5.5m/s2로 나타났다. 미부착 조건과 비교할 때 상단 부착 조건에서는 요구 감속도 수준이 약 0.6m/s2 증가하였으며, 중단 및 하단 부착 조건에서도 각각 약 0.1m/s2 증가하였다. 따라서 주간 조건에서는 반사지 부착에 따른 요구 감속도 완화 효과가 확인되지 않았다.
야간 조건에서는 반사지가 부착된 경우 미부착 대비 DRAC 값이 0에 가까워지는 경향이 확인되었다. 미부착 조건의 평균 DRAC는 -5.5m/s2였으며, 상단, 중단, 하단 부착 조건에서는 각각 -5.0m/s2, -4.9m/s2, -5.3m/s2로 나타났다. 특히 중단 부착 조건에서 평균 DRAC가 -4.9m/s2로 가장 0에 가까운 값을 보였으며, 이는 야간 조건에서 중단 부착 시 충돌 회피를 위해 요구되는 감속도 수준이 상대적으로 낮아지는 경향이 있음을 의미한다.
Friedman 검정 결과, 주간 조건(Q = 7.20, p = 0.07, Kendall’s W = 0.05)과 야간 조건(Q = 4.75, p = 0.19, Kendall’s W = 0.02) 모두에서 α = 0.05 기준의 통계적으로 유의한 차이는 확인되지 않았다. 다만 주간 조건에서는 p = 0.07로 한계적인 차이 경향이 관찰되었으며, 이는 주로 상단 부착 조건에서 DRAC 값이 음의 방향으로 커져, 충돌 회피를 위해 요구되는 감속도 수준이 증가한 결과와 관련이 있는 것으로 판단된다. 다만 α = 0.05 기준에서 통계적으로 유의한 차이는 확인되지 않았으므로, 해당 결과는 제한적인 경향으로 해석할 필요가 있다.
3. 사용자 인식 및 수용성 분석
본 연구에서는 실험 참여자가 주행 과정에서 체감한 왕눈이 반사지의 효과를 평가하고, 정량적 주행 지표 분석 결과와의 정합성을 검토하기 위하여 실험 종료 후 설문조사를 실시하였다. 설문은 실험 상황에서의 시인성 및 인지 효과, 실제 도로 환경에서의 효과 인식, 그리고 정책적 수용성 관련 문항으로 구성하였으며, 각 문항은 5점 리커트 척도(매우 그렇다~전혀 아니다)로 응답하도록 하였다. 설문 결과는 Table 10에 제시하였다.
Table 10.
User perception and acceptance of retroreflective device
전반적으로 왕눈이 반사지의 시인성 및 인지 효과에 대해 높은 수준의 긍정적인 응답이 나타났으며, 특히 인지 용이성과 원거리 인지 기여 항목에서 각각 93.3%와 100%가 긍정적으로 응답한 것으로 나타났다. 이러한 결과는 정량적 주행 지표 분석에서 확인된 최대 상대속도(ΔV) 감소 및 TTC 증가 경향과 방향성 측면에서 일치한다. 즉, 반사지의 시인성 향상이 선행 차량 감속에 대한 인지 지연을 감소시키고, 그 결과 종방향 안전 여유를 확대하는 효과로 이어진 것으로 해석된다. 따라서 주관적 인식과 정량 지표 간에 일관된 경향이 확인되었으며, 이는 실험 결과의 내적 정합성을 뒷받침하는 근거로 볼 수 있다.
또한 실제 도로 환경에서의 효과 인식과 관련된 문항에서도 전반적으로 긍정적인 응답이 나타났다. 사고 예방 기여 가능성에 대해서는 전체 응답자가 긍정적으로 응답하였으며, 사고 위험 감소 체감 역시 96.7%가 긍정적으로 응답한 것으로 나타났다. 이는 참여자들이 실험 환경에서 경험한 시인성 향상 효과를 실제 주행 상황에서도 유의미한 안전 개선 효과로 인식하고 있음을 의미한다. 즉, 시뮬레이터 기반 분석 결과가 실제 도로 환경에서도 적용 가능성을 가질 수 있음을 시사한다.
아울러 정책적 수용성 측면에서도 높은 수준의 긍정적인 응답이 확인되었다. 주변 차량에 대한 권장 의향은 93.3%, 제도 도입 필요성은 100%, 실제 부착 의향은 80.0%로 나타났다. 이는 왕눈이 반사지가 이용자 관점에서 높은 수용성을 확보하고 있음을 보여준다. 다만 일부 중립 응답이 존재한다는 점에서, 향후 비용, 디자인, 설치 방식 등 현실적 적용 조건에 대한 추가 검토가 필요할 것으로 판단된다. 이러한 결과는 왕눈이 반사지의 제도적 도입 및 단계적 확대 적용 가능성을 뒷받침하는 근거로 활용될 수 있다.
논의 및 시사점
분석 결과, 왕눈이 반사지 부착에 따른 주행안전성 지표의 변화는 주간보다 야간 조건에서 상대적으로 뚜렷하게 나타났다. 이는 주・야간 조건에서 반사지가 제공하는 시각 정보의 역할이 다르기 때문으로 해석된다. 주간 조건에서는 화물차의 차체 형상, 후부 윤곽, 후미등 및 브레이크등 등 주요 시각 단서가 비교적 명확하게 식별되므로, 반사지의 형상이나 위치가 운전자 인지에 일부 영향을 미칠 수는 있으나 추가적인 시인성 개선 효과는 제한적으로 나타난 것으로 판단된다. 반면 야간 조건에서는 주변 시각 정보가 제한되고 화물차 후부 윤곽 인지가 어려워지므로, 후행 차량 전조등에 의해 발현되는 반사지의 재귀반사 성능이 화물차 후부 위치 및 감속 상황 인지를 보조하여 최대 상대속도 감소, TTC 증가, DRAC 감소 경향이 상대적으로 크게 나타난 것으로 판단된다.
부착 위치 측면에서는 상단보다 중단 및 하단 부착 조건에서 안전성 개선 경향이 상대적으로 뚜렷하였다. 이는 중단 및 하단 부착 위치가 후미등 및 브레이크등과 공간적으로 인접하여, 운전자의 주의가 화물차 후부의 주요 감속 단서에 보다 효과적으로 유도되었기 때문으로 해석된다. 반면 상단 부착 조건에서는 특히 주간 조건에서 최대 상대속도가 미부착 조건보다 증가하는 경향이 나타났다. 이는 상단 부착물이 주간 환경에서 추가적인 시각 자극으로 작용하면서, 운전자의 주의를 후미등 및 브레이크등과 같은 주요 감속 단서로부터 분산시켰을 가능성과 관련이 있다.
이러한 해석은 Phase 2의 DRAC 결과와도 연계하여 설명할 수 있다. 주간 상단 부착 조건에서는 Phase 1에서 최대 상대속도가 증가하는 경향이 나타났고, Phase 2에서도 충돌 회피를 위해 요구되는 감속도 수준이 상대적으로 크게 나타났다. 이는 Phase 1에서 선행 화물차의 감속 인지 또는 감속 반응이 충분히 이루어지지 않을 경우, 선・후행 차량 간 속도차가 큰 상태로 Phase 2에 진입하게 되고, 결과적으로 충돌 회피를 위해 더 큰 감속도가 요구될 수 있음을 시사한다. 다만 Phase 2의 DRAC 차이는 α = 0.05 기준에서 통계적으로 유의하지 않았으므로, 해당 결과는 직접적인 인과관계보다는 주행안전성 지표 간 연계 가능성으로 해석하는 것이 적절하다.
종합하면, 왕눈이 반사지의 효과는 단순한 부착 여부보다 주・야간 시각환경, 재귀반사 성능의 발현 여부, 후미등 및 브레이크등과의 공간적 인접성, 운전자의 주시 영역과의 정합성에 따라 달라질 수 있다. 특히 야간 조건에서는 반사지의 재귀반사 성능이 화물차 후부 시인성 개선에 긍정적으로 작용할 가능성이 확인되었으나, 상단 부착 조건은 일부 지표에서 개선 효과가 제한적이거나 부정적인 경향을 보였다. 따라서 화물차 후부 시인성 개선 장치의 설치 위치를 결정할 때에는 반사 성능뿐만 아니라 기존 등화장치와의 공간적 관계 및 운전자의 시각정보 처리 특성을 함께 고려할 필요가 있다.
결론
왕눈이 반사지는 모든 주행 단계에서 일관된 효과를 보이기보다는, 위험 인지가 가능한 초기 감속 단계와 야간 주행 환경에서 상대적으로 뚜렷한 효과가 나타나는 경향을 보였다. 특히 중단 및 하단 부착 조건에서는 1단계 감속 구간에서 선행 화물차와의 최대 상대속도가 유의하게 감소한 것으로 나타났으며, 이는 운전자가 선행 차량의 감속을 보다 조기에 인지하고 대응했을 가능성을 시사한다. 또한 1단계 감속 구간의 야간 조건에서는 하단 부착 조건에서 TTC가 유의하게 증가하여, 후부 시인성 향상이 시간적 안전 여유 확보에 긍정적인 영향을 미칠 가능성이 확인되었다.
반면, 충돌 직전에 해당하는 2단계 감속 구간에서는 일부 지표에서 개선 경향이 관찰되었으나, 전반적으로 통계적으로 유의한 차이는 제한적으로 나타났다. 이는 1단계 감속 구간에서 이미 운전자 반응이 선행됨에 따라, 이후 단계에서는 시인성 장치의 직접적인 영향이 상대적으로 감소했기 때문으로 판단된다. 다만 DRAC 분석에서는 야간 조건의 일부 부착 위치에서 충돌 회피를 위해 요구되는 감속도 수준이 낮아지는 경향이 관찰되어, 시인성 개선 장치의 설치 위치가 운전자 반응 특성에 영향을 미칠 가능성을 확인하였다. 그러나 해당 차이는 통계적으로 유의하지 않았으므로 제한적으로 해석할 필요가 있다.
다만 본 연구는 도로주행 시뮬레이터를 활용한 실험에 기반하고 있어 실제 도로 환경에서의 교통류 상호작용, 기상 조건 변화 등을 충분히 반영하지 못한 한계를 가진다. 또한 총 30명의 피실험자를 대상으로 실험을 수행하였으나, 연령대별 표본 수가 충분하지 않고 운전경력, 고속도로 주행 빈도, 야간운전 경험, 시력 특성 등 운전자 특성을 세분화하여 분석하지 못한 한계가 존재한다. 이러한 요인들은 야간 시인성 및 운전자 반응 특성에 영향을 미칠 가능성이 있으므로, 향후 연구에서는 보다 다양한 운전자 집단을 대상으로 한 추가 검증이 필요할 것으로 판단된다.
아울러, 본 연구에서 적용한 시인성 향상장치는 눈 모양 디자인과 고휘도 반사 특성이 결합된 형태로 구성되어 있어, 왕눈이 형상 자체의 효과와 고휘도 반사지의 효과를 독립적으로 분리하여 검증하는 데에는 한계가 있다. 따라서 향후 연구에서는 동일 면적의 일반 재귀반사지 또는 비눈모양 반사지를 대조군으로 설정한 추가 실험을 통해 형상 디자인에 따른 순수 효과를 보다 명확히 검증할 필요가 있다.
그럼에도 불구하고 본 연구는 현장에 이미 적용되고 있는 왕눈이 반사지를 대상으로, 부착 위치에 따른 안전 효과를 정량적으로 분석하였다는 점에서 실무적・정책적 시사점을 제공한다. 특히 야간 고속도로 환경에서 화물차 후부 시인성 확보를 위한 설치 가이드라인 마련 및 교통안전 정책 수립에 있어 본 연구 결과는 기초자료로 활용될 수 있다는 점에서 의의가 있다.